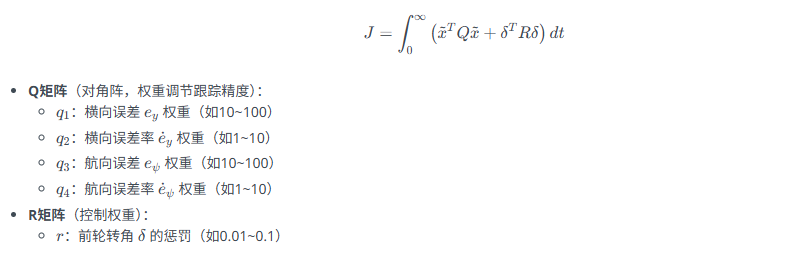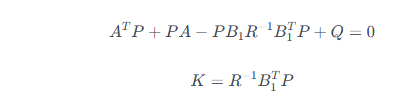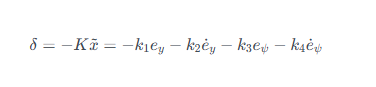技术栈
LQR算法
牛阿大
2026-08-18 18:48
LQR算法核心
车辆横向控制的LQR(线性二次型调节器)算法,是自动驾驶中用于精确跟踪参考路径的核心技术。它的核心逻辑是:通过状态反馈,以最小的转向控制能量,将车辆的横向偏差和航向偏差同时收敛到零。
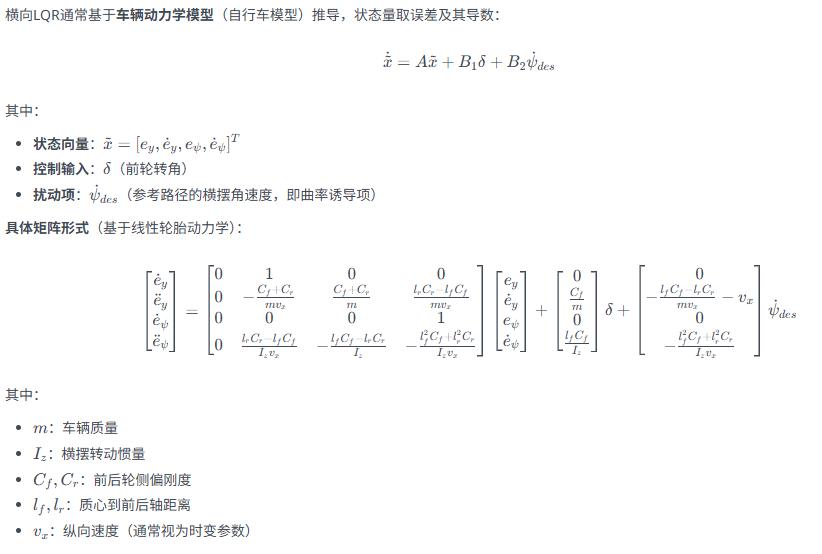
一、LQR模型:
二、LQR控制器:
1.求解跟踪误差最小问题
2.求解增益:
3.求解控制量:
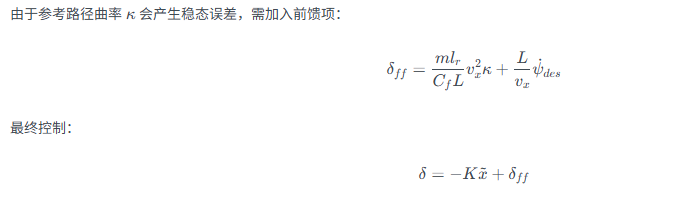
4.前馈项:
算法
上一篇:
谁在为 AI 开车:Agent 浏览器生态调研(2026)
下一篇:
Gemini流程图怎么导出?AI导出鸭一键解决格式兼容难题
相关推荐
多弗朗皮卡丘
6 分钟前
C++ 哈希(下)
c++
·
算法
·
哈希算法
aichitang2024
20 分钟前
Meta Muse Spark Open:816B 巨型开放权重多模态 Agent 模型架构、部署实战与社区首测全解
大数据
·
人工智能
·
python
·
算法
·
ai
·
架构
·
spark
Coder-magician
1 小时前
图论总结篇
算法
·
图论
有同事要进步
1 小时前
Leecode第68题:x的平方根
java
·
数据结构
·
算法
吹什么轩
1 小时前
linux系统复习:进程优先级与O(1)调度
java
·
linux
·
算法
开开心心就好
1 小时前
安卓PDF处理工具,免费无广告零弹窗
android
·
服务器
·
开发语言
·
算法
·
pdf
·
ocr
zyl765
17 小时前
FlashAttention 详解:从 GPU 硬件、普通 Attention 到分块计算与 Online Softmax
算法
爱读书的小胖
21 小时前
LeetCode 122:买卖股票的最佳时机 II(C)解题分析
算法
结局无敌
21 小时前
React Native for OpenHarmony 实战:三方库 react-native-modal-dialog 的鸿蒙化适配指南
深度学习
·
算法
·
react native
·
react.js
·
harmonyos
OPEN-F
21 小时前
ROS2系列教程:上位机建图与导航(原理综合)
算法
·
机器人
热门推荐
01
国内可直接用、免费额度/永久免费的大模型API清单(含 SiliconFlow、火山、阿里、智谱、百度、Kimi、DeepSeek、DMXAPI 等)
02
如何新建文件夹? 电脑新建文件夹的4种方法
03
「全语录+省流版」邵艾伦 × 孙宇晨:聊风口、聊个人IP、聊年轻人如何抓住 AI 时代的机会
04
GitHub 镜像站点
05
历年考研数学一、数学二、数学三真题试卷及答案PDF
06
几个好用的ip纯净度检测网站
07
苹果iPA游戏软件资源下载网站
08
Windows 10/11 如何退出微软账户并改用本地账户登录(含找不到选项的解决方法)
09
蜘蛛磁力 搜索引擎大全,如何使用蜘蛛磁力查找磁力链接
10
Telegram APK 下载安装完整指南 — 2026年最新