四根天线、一块SDR,神经网络把测向误差压进2度以内
用几百块钱的软件无线电硬件,加上一个深度神经网络,就能在多径和低信噪比环境下实时分辨来波方向------这就是发表在 IEEE Access 上的 DeepAoANet,实测数据集同步公开。
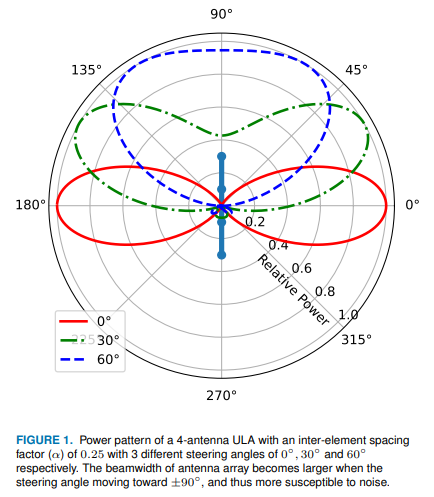
一、老问题,新痛点:MUSIC 为什么在实战中掉链子
基于射频信号的测向与定位,是雷达、通信、无人系统里绕不开的基础能力。但真正把算法搬到室外、搬进室内,问题就来了:多径传播。
一个信号经墙面、地面反射后,接收端会同时看到直达径和若干条延迟副本,它们在角度上彼此靠近、在能量上此消彼长。以 MUSIC 为代表的子空间类算法在这种场景下的表现并不理想:一方面,协方差矩阵估计需要足够多的快拍数,快拍不足时噪声子空间泄露,谱峰位置漂移;另一方面,弱信号体制下(比如远距离 LoRa 终端),MUSIC 的角度分辨率明显下降,甚至给出虚假谱峰。
传统思路是加阵元、加快拍、加计算量,代价跟着水涨船高。英国阿斯顿大学的研究团队换了个思路:既然数字采样前端能轻松拿到多通道基带数据,能不能让神经网络直接从单快拍协方差矩阵里"读"出角度?
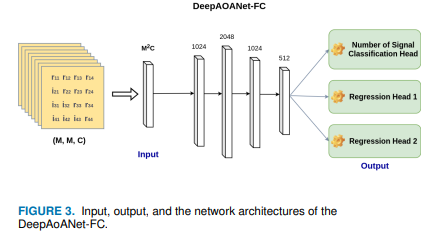
这就是 DeepAoANet 的出发点。
二、方法设计:从信号到角度,一条流水线跑通
整个系统架在一台四通道相干软件无线电(KerberosSDR)上,配四元均匀线阵(ULA),信号源采用 LoRa 发射机。硬件成本不到一台手机的价格,但四通道相干采样保证了信道状态信息(CSI)的可提取性。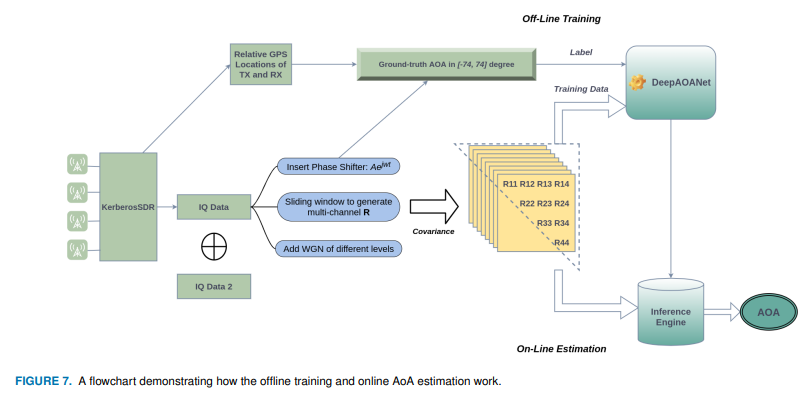
处理流程可以概括为三步:
第一步,构造协方差张量。 接收端每次截取一段 IQ 基带样本,将其切分为 8 个子窗,在每个子窗内估计一次 4×4 阵列协方差矩阵,实部虚部拆开后堆叠成 4×4×8 的张量。这个张量就是网络的输入------注意,一次采集、单快拍张量直接进网络,不再依赖长时间的快拍积累。
第二步,多任务神经网络。 研究团队设计了一个"一拖三"的多任务结构:共享主干之后分出三个输出头------
- 一个信号数分类头,判断当前是 0、1 还是 2 个入射信号;
- 两个角度回归头,分别输出单信号和双信号场景下的到达角(AoA),角度范围覆盖 -74°~74°。
损失函数由分类损失和回归损失加权组成,端到端联合训练。除了这个全连接版本(DeepAoANet-FC),团队还提供了一个卷积版本(DeepAoANet-CNN),把协方差张量当作"图像"处理,参数量更省,部署更轻。
第三步,物理驱动数据增强。 实测数据永远不够用。团队的方法很讨巧:对已录取的基带样本按指定角度差施加确定性相位旋转,等效"搬移"来波方向,再叠加不同强度的噪声,一份实测数据膨胀出多个角度、多个噪声水平的训练样本------不改变物理信道结构,却把数据集规模放大了一个量级。
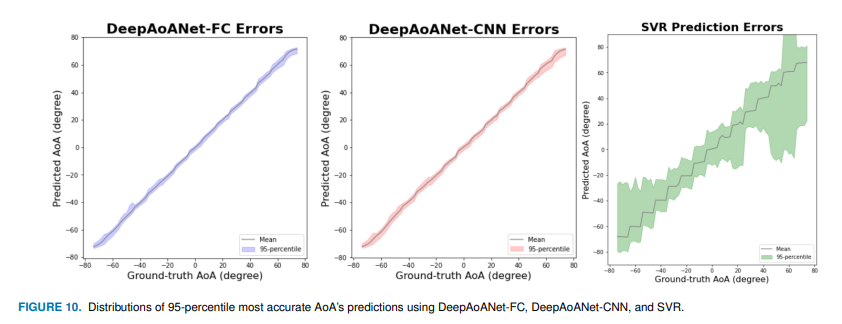
三、实验:三种环境实测,四个方法同台
数据采集覆盖了多种视距(LOS)与非视距(NLOS)场景,包括走廊环境与开阔 LOS 链路,发射角度从 -70° 到 70° 每 10° 一档逐点录取,全部数据与标注角度已公开发布。
对比基准选得很克制,也很能说明问题:
- MUSIC:经典子空间算法,需要谱搜索;
- SVR:传统机器学习回归基线;
- DeepAoANet-FC / CNN:本文方法。
结果一目了然:在误差累积分布(CDF)上,两个 DeepAoANet 版本全面领先 MUSIC 和 SVR。几个关键数字值得单独拎出来:
信号数判定准确率超过 99%。 网络不仅能报角度,还能先说清楚"现在有几个信号进来了"------这在实际系统里往往比角度本身更难,因为虚警和漏警直接决定后端定位逻辑是否被触发。
平均绝对角度误差小于 2°,达到亚度级回归精度。 且在 -74°~74° 的宽视场内误差分布平稳,不出现边缘角度退化的情况。
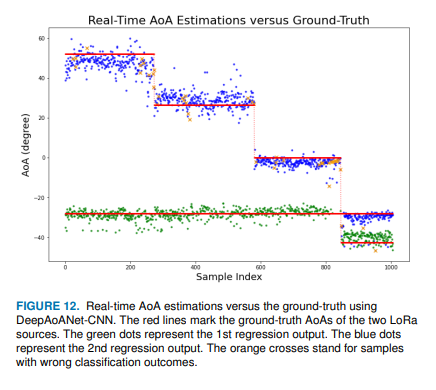
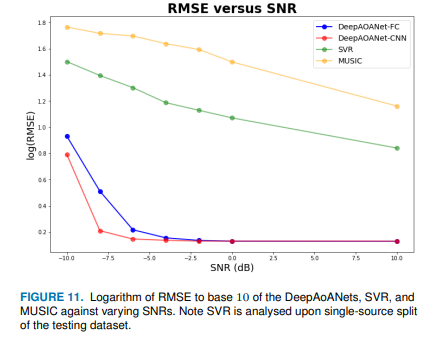
负信噪比下依然坚挺。 得益于噪声增强训练,模型在低于原始数据集信噪比(SNR 低于 -4 dB)的条件下仍保持稳定输出,而 MUSIC 在这个区间已经大面积失效。
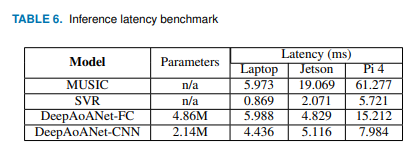
实时性有保障。 推理引擎已部署在多个平台上实测运行,配合可视化界面实时输出极化功率谱,单次推理耗时在毫秒量级------对于四元阵的小规模网络来说,计算开销完全不是瓶颈。
四、几点值得琢磨的启示
抛开论文指标,这项工作对做雷达通信的读者还有几处可以借鉴:
其一,协方差张量是个好的输入表征。它天然对信号幅度不敏感(归一化后),保留了阵元间的相位结构,还通过多窗切片引入了时间维度的统计信息,比直接使用原始基带样本稳定得多。
其二,分类+回归联合建模解决了"先判数、再测角"的耦合问题。传统流程里信号数估计和角度估计是两个独立模块,误差会级联传递;多任务网络让两者共享特征、互相约束。
其三,相位旋转式数据增强几乎零成本。只要阵列流形已知,对基带样本施加确定性的相位旋转就能合成任意角度的训练样本,这一招在阵列信号的数据增广里值得复用。
需要说明的是,原始模型基于 LoRa 信号训练,换用其他波形(如雷达脉冲、通信帧信号)时,作者建议用本地信号微调后再上线------这也是数据驱动方法的常规操作。
低成本低门槛的 SDR 硬件、单快拍即可出角度的网络、负信噪比下的鲁棒输出------当测向这件事的成本被压到几百块钱,你会拿它来做什么?欢迎在评论区聊聊你的应用场景。