大家好,我是 Java1234 小锋老师。最近正在更新《一天学会 YOLO26 计算机视觉 机器视觉 视频教程》系列专辑,感谢大家的支持与关注。
本课程将系统讲解 YOLO26 的完整知识体系,涵盖 YOLO26 简介、HelloWorld 项目实现、模型架构解析、图片与视频推理、摄像头实时检测、数据集与标注、训练自己的 YOLO26 模型、多任务(分割 / 姿态 / 分类 / OBB)以及模型导出等内容。
视频教程+课件+源码打包下载 :
链接:https://pan.baidu.com/s/1_NzaNr0Wln6kv1rdiQnUTg
提取码:0000
具体位置:进入【第三十一期】技术目录即可找到。
YOLO26 计算机视觉 - YOLO26 模型架构解析
1,整体架构:Backbone → Neck → Head
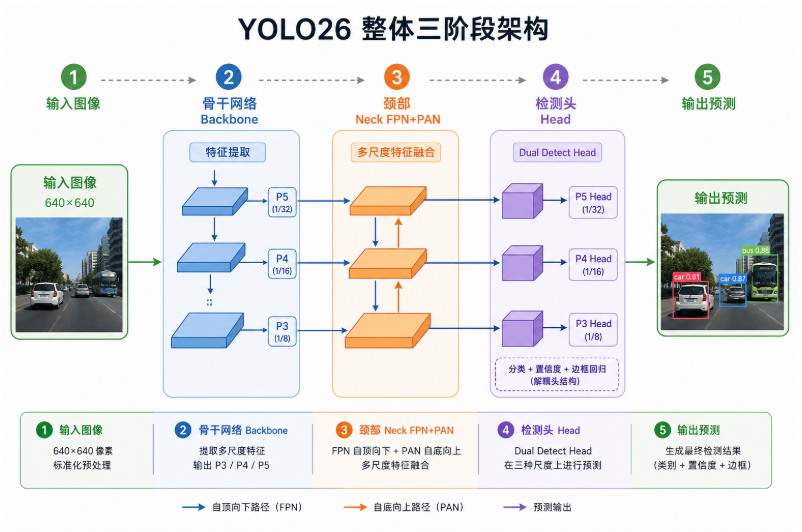
YOLO26 与所有 Ultralytics YOLO 模型一样,遵循经典的三段式流水线:
2,骨干网络 Backbone 详解
Backbone 负责从输入图像中提取多尺度语义特征,YOLO26 的骨干继承 YOLO11 设计并做了 SPPF 残差增强。
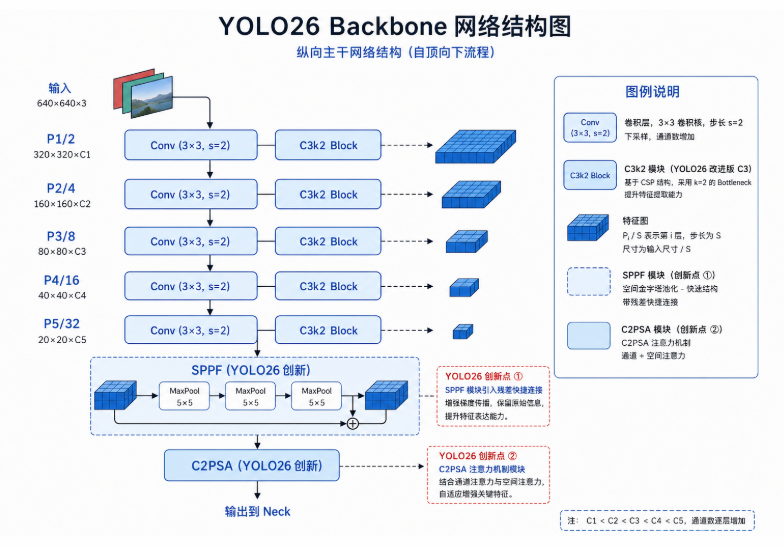
上图 :YOLO26 骨干网络 --- 逐层下采样 + C3k2 特征提取 + SPPF 空间池化 + C2PSA 注意力
2.1 各阶段详解
| 层索引 | 模块 | 输出尺度 | 通道数 | 作用 |
|---|---|---|---|---|
| 0 | Conv s=2 | P1/2 | 64 | 初始下采样 |
| 1-2 | Conv + C3k2 | P2/4 | 128→256 | 浅层特征 |
| 3-4 | Conv + C3k2 | P3/8 | 256→512 | 小目标特征 ★ |
| 5-6 | Conv + C3k2 | P4/16 | 512 | 中目标特征 ★ |
| 7-8 | Conv + C3k2 | P5/32 | 1024 | 大目标特征 ★ |
| 9 | SPPF (残差) | P5/32 | 1024 | 扩大感受野 |
| 10 | C2PSA | P5/32 | 1024 | 全局注意力 |
P3、P4、P5 三个尺度的特征图会被 Neck 和 Head 共同使用。P3 负责小物体,P5 负责大物体。
2.2 基础单元 Conv
所有大模块的基础单元是 Conv 块 (定义于 conv.py):
Conv = Conv2d → BatchNorm → SiLU- Conv2d:标准 2D 卷积
- BatchNorm:批归一化,稳定训练
- SiLU (Swish):平滑激活函数,
x · sigmoid(x)
2.3 SPPF 残差连接(YOLO26 新增)
SPPF(Spatial Pyramid Pooling - Fast)通过串联 3 次 MaxPool(kernel=5) 等效于 SPP(k=5,9,13),但计算量更低。
YOLO26 的创新:在 SPPF 输出端增加残差连接:
python
# YOLO26 SPPF 伪代码
def forward(self, x):
    y = self.cv2(torch.cat([x, pool(x), pool²(x), pool³(x)], dim=1))
    return y + x  # ← YOLO26 新增残差 shortcut
当 c1 == c2 == 1024 时,输入输出通道一致,可以直接相加。这有助于:
- 缓解深层网络的梯度消失
- 保留原始空间信息
3,颈部网络 Neck:FPN + PAN
Neck 的核心任务是让不同尺度的特征图互相融合,使小物体也能获得大感受野的语义信息,大物体也能保留精细的空间定位。
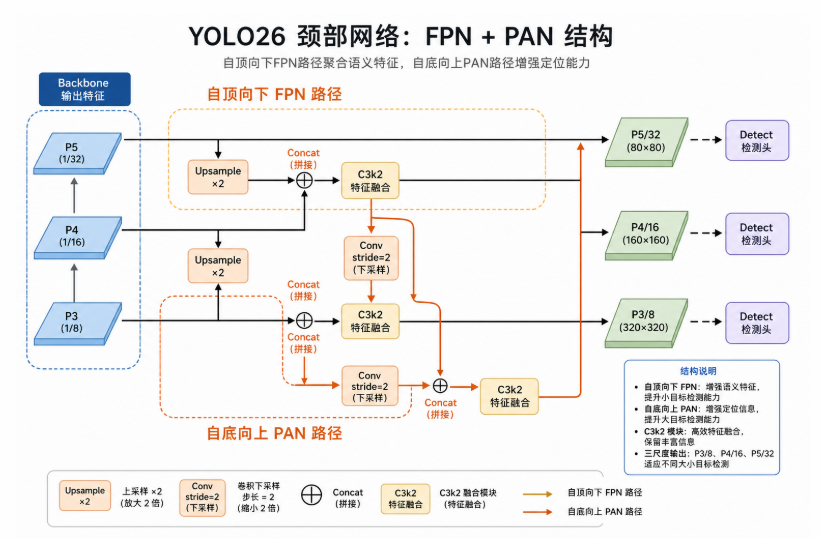
图:Neck 的 FPN(自顶向下)+ PAN(自底向上)双向融合路径
3.1 FPN:自顶向下(Top-Down)
FPN 将高层语义信息传递到低层:
P5 (1024ch) ──Upsample×2──┐
                           ├── Concat ── C3k2 ──→ 融合 P4
P4 (512ch)  ──────────────┘

融合 P4 ──Upsample×2──┐
                       ├── Concat ── C3k2 ──→ 融合 P3 (小目标)
P3 (512ch) ───────────┘作用:让 P3 特征图"看到"全局语义,提升小目标检测能力。
3.2 PAN:自底向上(Bottom-Up)
PAN 将低层定位信息传递回高层:
融合 P3 ──Conv s=2──┐
                     ├── Concat ── C3k2 ──→ 增强 P4
融合 P4 ────────────┘

增强 P4 ──Conv s=2──┐
                     ├── Concat ── C3k2 ──→ 增强 P5 (大目标)
P5 (1024ch) ────────┘作用:让 P5 特征图保留精细空间细节,提升大目标定位精度。
3.3 Neck 输出
Neck 最终输出三个融合特征图,分别送入 Detect 头:
| 输出 | 尺度 | 步长 | 适合检测 |
|---|---|---|---|
| 层 16 | P3/8 | 8 | 小物体 (< 32×32 px) |
| 层 19 | P4/16 | 16 | 中等物体 |
| 层 22 | P5/32 | 32 | 大物体 (> 96×96 px) |
4, 检测头 Detect:双头设计与端到端推理
YOLO26 检测头最大的架构变革是引入**双头(Dual-Head)**设计,实现原生 NMS-Free 推理。
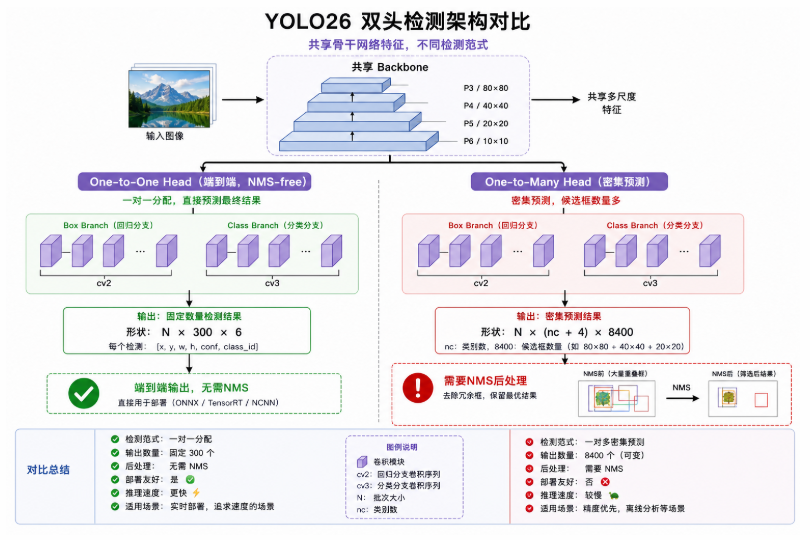
图 :YOLO26 双头检测 --- One-to-One(推理)与 One-to-Many(训练辅助)
4.1 解耦头结构
每个金字塔层级上,Detect 头运行两个并行分支:
特征图 ──┬── Box Branch (cv2):  Conv 3×3 → Conv 3×3 → Conv2d(4, 1×1)
         │   输出: 4 个坐标 (x, y, w, h) --- 直接回归,无 DFL
         │
         └── Class Branch (cv3): DWConv → Conv 1×1 → DWConv → Conv2d(nc, 1×1)
输出: nc 个类别分数- Box Branch:3 层卷积,最终输出 4 通道(直接坐标回归)
- Class Branch:深度可分离卷积(DWConv),更轻量
4.2 One-to-One Head(默认推理头)
| 属性 | 值 |
|---|---|
| 输出形状 | (N, 300, 6) |
| 最大检测数 | 300 个/图 |
| 是否需要 NMS | 否 |
| 标签分配 | TAL topk=7 → topk2=1(唯一匹配) |
每个真实目标只对应一个预测,模型内部自行处理重复框,推理时直接输出最终结果。
4.3 One-to-Many Head(训练辅助头)
| 属性 | 值 |
|---|---|
| 输出形状 | (N, nc+4, 8400) |
| 锚点数 | 8400 (80×80 + 40×40 + 20×20) |
| 是否需要 NMS | 是 |
| 标签分配 | TAL topk=10(多正样本) |
提供更丰富的正样本监督,帮助 One-to-One 头学习更好的特征表示。
4.4 双头设计的优势
训练阶段:  One-to-Many (密集监督) + One-to-One (端到端监督)
                ↓ Progressive Loss 渐进过渡
推理阶段: 仅使用 One-to-One → 无 NMS → 更快更简单这是一个精度-速度旋钮:追求极致精度可选 One-to-Many + NMS;追求部署简洁则用 One-to-One。