航拍垃圾堆检测数据集 | 航拍垃圾检测 固废管理 无人机巡检 环保监测9025期
数据集概述
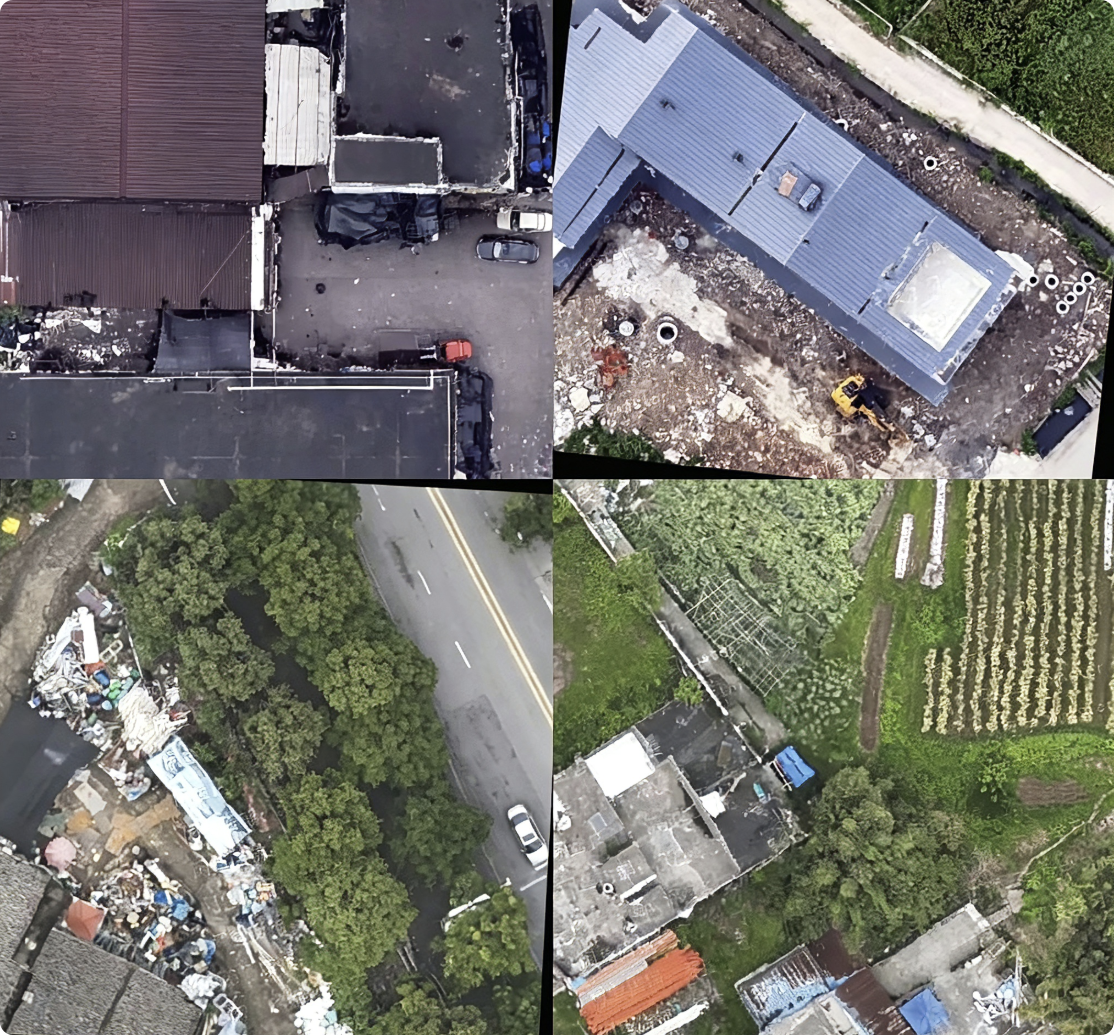
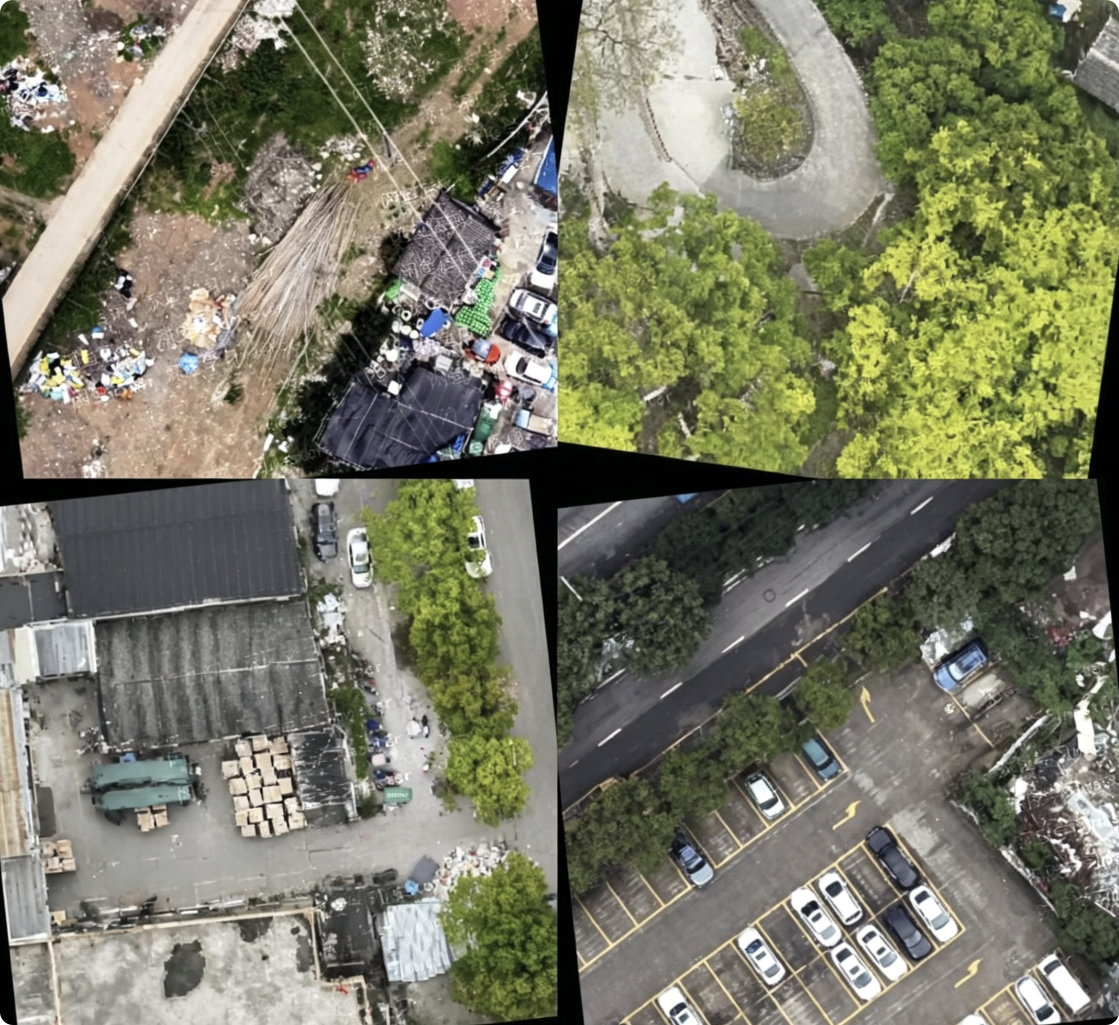
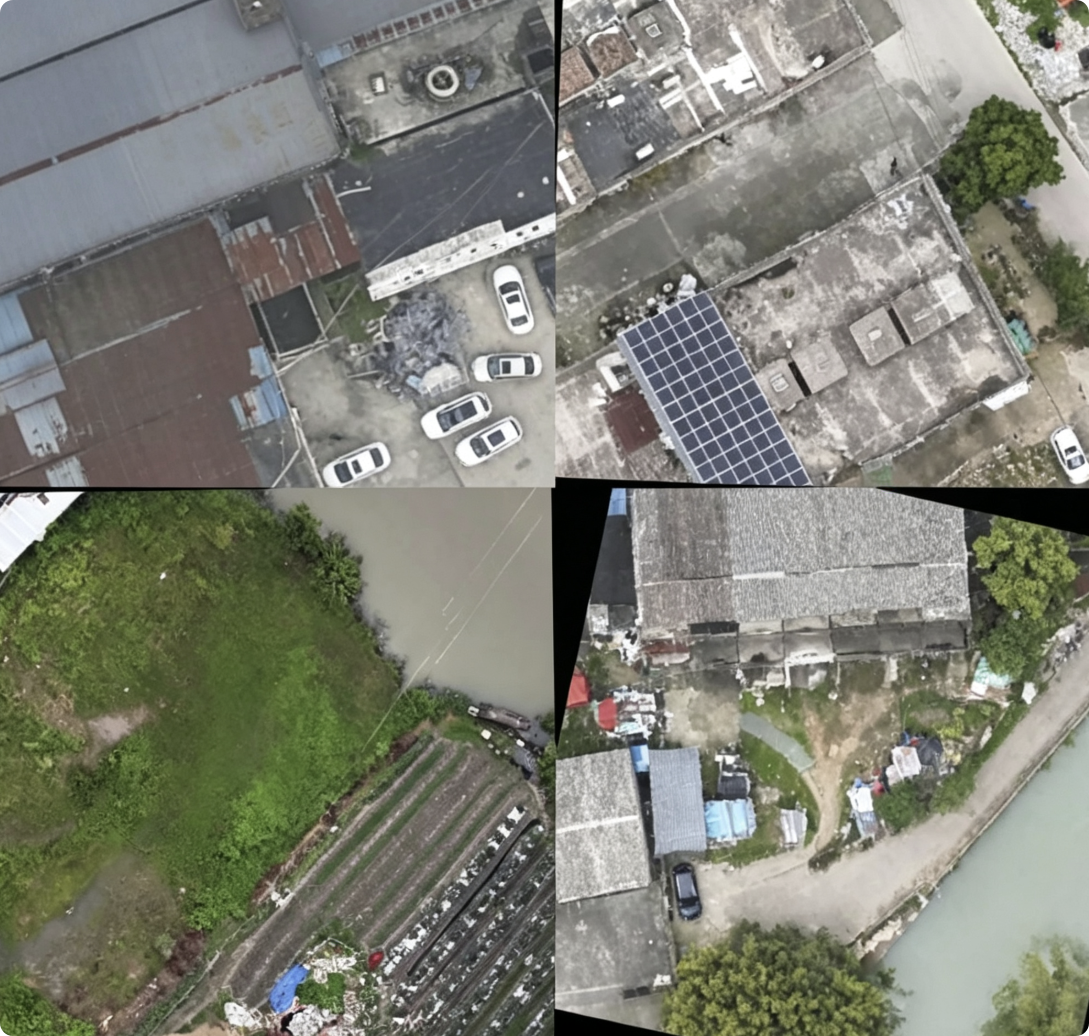
本数据集专注于无人机与卫星视角下的垃圾堆视觉检测,服务于城市固废管理、生态环境保护及违章倾倒监管。数据源于航拍影像,适配大范围垃圾堆积点自动排查、填埋场容量监测及海岸漂浮垃圾识别等场景。x
数据集核心信息
| 数据要素 | 详细说明 |
|---|---|
| 类别 | 共 1 类:废弃物 |
| 数量 | 14100 张图像 |
| 格式 | 支持 YOLO (txt)、VOC (xml)、COCO(json) 三种主流标注格式 |
| 应用价值 | 1. 环境监测 :支撑城市郊区、河道沿岸等区域的垃圾堆积点定期航拍排查。 2. 执法辅助 :为环保部门提供违章垃圾倾倒点的位置与规模证据,提升执法效率。 3. 生态评估:用于评估垃圾堆对周边土壤、水体的潜在污染影响范围。 |
数据三要素解析
类别与数量
- 数据集定义 1 个核心类别:废弃物,聚焦单一目标,便于快速部署与大范围筛查。
- 图像总量约 14100 张,规模充足,且已按 训练集(11600张) 、验证集(1600张) 、测试集(800张) 完成标准化划分,适合开展大规模航拍场景下的模型训练与评测。
- 图像统一尺寸为 640×640,适配YOLO等常见检测网络的输入要求,无需额外预处理。
格式与结构
- 同时提供 YOLO 、VOC 、COCO 三种通用标注格式,覆盖主流目标检测框架,灵活适配不同算法需求。
- 标注信息完整,每类图像数与标注框数基本对应(废弃物:13337张图,13422个标注框),数据一致性良好,即拿即用。
- 数据与标签一一对应,目录结构清晰,便于进行训练/验证/测试集划分与预处理集成。
应用与扩展
- 数据集可扩展用于 垃圾堆面积估算 、堆积量变化时序监测 及 垃圾类型初步分类(如建筑垃圾 vs. 生活垃圾)等进阶分析任务。
- 结合多光谱或热红外航拍数据,可构建 多模态垃圾堆检测系统,提升在植被覆盖或夜间场景下的识别能力。
- 大规模单类别数据集可作为 预训练基座,迁移至其他航拍目标检测任务(如违章建筑、裸露土地等)。
知识普及:航拍垃圾检测的技术优势
传统地面巡查难以覆盖偏远或地形复杂区域,而无人机航拍具有 高效、灵活、非接触 的优势,可快速获取大范围高分辨率影像。结合深度学习检测算法,可实现垃圾堆的 自动化定位 与 历史比对 。然而,航拍影像中垃圾堆尺度变化大(从小型丢弃物到巨型堆体)、形态不规则且颜色与周围环境(土地、植被)易混淆,需采用 多尺度特征融合 与 注意力机制 提升检测性能。
快速开始(代码示例)
YOLO 格式配置文件 data.yaml 示例:
yaml
train: ./dataset/images/train
val: ./dataset/images/val
test: ./dataset/images/test
nc: 1
names: ['waste']
启动 YOLOv8 训练:
python
from ultralytics import YOLO
model = YOLO('yolov8m.pt')
model.train(data='data.yaml', epochs=100, imgsz=640, batch=16)
标签
航拍垃圾检测 固废管理 无人机巡检 环保监测 YOLO格式 深度学习数据集 计算机视觉