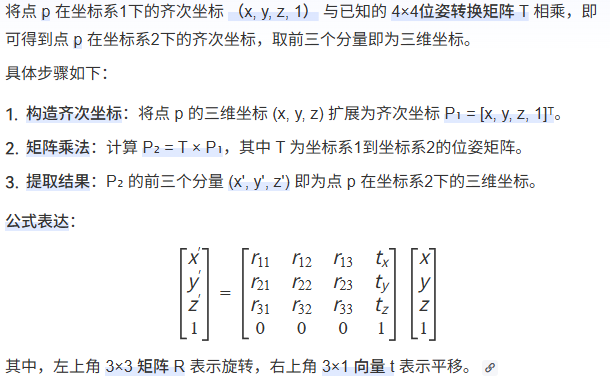
位姿转换矩阵写法-个人习惯(计算机理解其实是相反的)

特别注意: 按照我写矩阵的这种转换方式,有坐标系O与P,MO2P表示O坐标系下P坐标系原点坐标与姿态角,即由O坐标系到P坐标系的重合转换,但是一般计算机或教科书上这种情况是写作:MP2O,但是和我的理解的含义是一致的,只是写法顺序不一样。不管怎么样,如果是采用了一种写法,在做连续矩阵运算时,就始终以统一的写法原则来做,就不会出错,如果两种写法混用计算出来的结果就会出错。

那么按照我的MO2P这种写法,在已知O坐标系下点q1的坐标q1-O计算同一点q1在P坐标系下的三维坐标q1-P时,就不能是:q1-P=MO2P*q1-O(错误),而是以逆矩阵计算:

q1-P=inv(MO2P)*q1-O(正确)

此外,若O坐标系下的点q(1,1,1),想要让O坐标系的原点移动到点q,就是直接以 O坐标系下点q的三维坐标(1,1,1)为平移向量,即沿着xyz轴正向分别移动一个单位后,O坐标系原点会与点q重合;若****O坐标系下有点q(1,1,1),与p(1,1,2),那么由点q移动到点p,就是两者三维坐标做差,并且是p-q=(0,0,1)得到平移向量,即点q沿着O坐标系的z轴正向移动一个单位后与点p重合。

相关推荐
hetao173383720 分钟前
2026-11-02 hetao1733837 的刷题记录
c++·算法
Geektec22 分钟前
IMU 选型完全指南:从硬件参数到算法融合的系统工程视角
算法·imu·陀螺仪·加速度计·元器件选型
CQU_JIAKE27 分钟前
11.2【A】
算法
Godspeed Zhao1 小时前
从零开始学AI21——决策树
算法·决策树·机器学习
开开心心就好1 小时前
网页图片批量下载工具,输入链接就保存
服务器·算法·leetcode·支持向量机·pdf·ocr·1024程序员节
Navigator_Z2 小时前
LeetCode //C - 1313. Decompress Run-Length Encoded List
c语言·算法·leetcode
dialect_3 小时前
CODEFORCES ROUND 1127 DIV2
开发语言·c++·算法
Nuanyt3 小时前
LeetCode Hot 100 链表专题(四)· 3 题(Java)
java·算法·leetcode·链表·双指针
灯澜忆梦3 小时前
LeetCode 1861. 旋转盒子|Go 双指针解法
算法
软件派4 小时前
生产动态数据智能风控:阈值判别、趋势预测、异常识别算法工程落地实战
前端·数据库·算法