针对传统辅助行走设备智能化程度低、环境适应性差、行走辅助精度不足的问题,本文设计一款基于Jetson Nano的人形机器人辅助行走系统。系统以Jetson Nano嵌入式平台为核心,搭载视觉感知与多姿态传感模块,依托边缘计算能力实时采集环境信息与机器人运动姿态数据。通过优化双足步态控制算法与姿态矫正策略,结合传感器反馈闭环调控,实现人形机器人平稳行走、障碍规避与自适应步态调节功能。同时采用分层控制架构,由上位机完成环境识别与行走决策,下位机负责舵机精准驱动,保障行走动作稳定流畅。测试结果表明,该机器人可适应复杂地面环境,行走稳定性与避障可靠性良好,能够有效实现人机协同辅助行走作业,具备体积小、功耗低、智能化程度高的优势,可为助老助残、日常陪护类智能行走机器人的轻量化落地应用提供可行方案。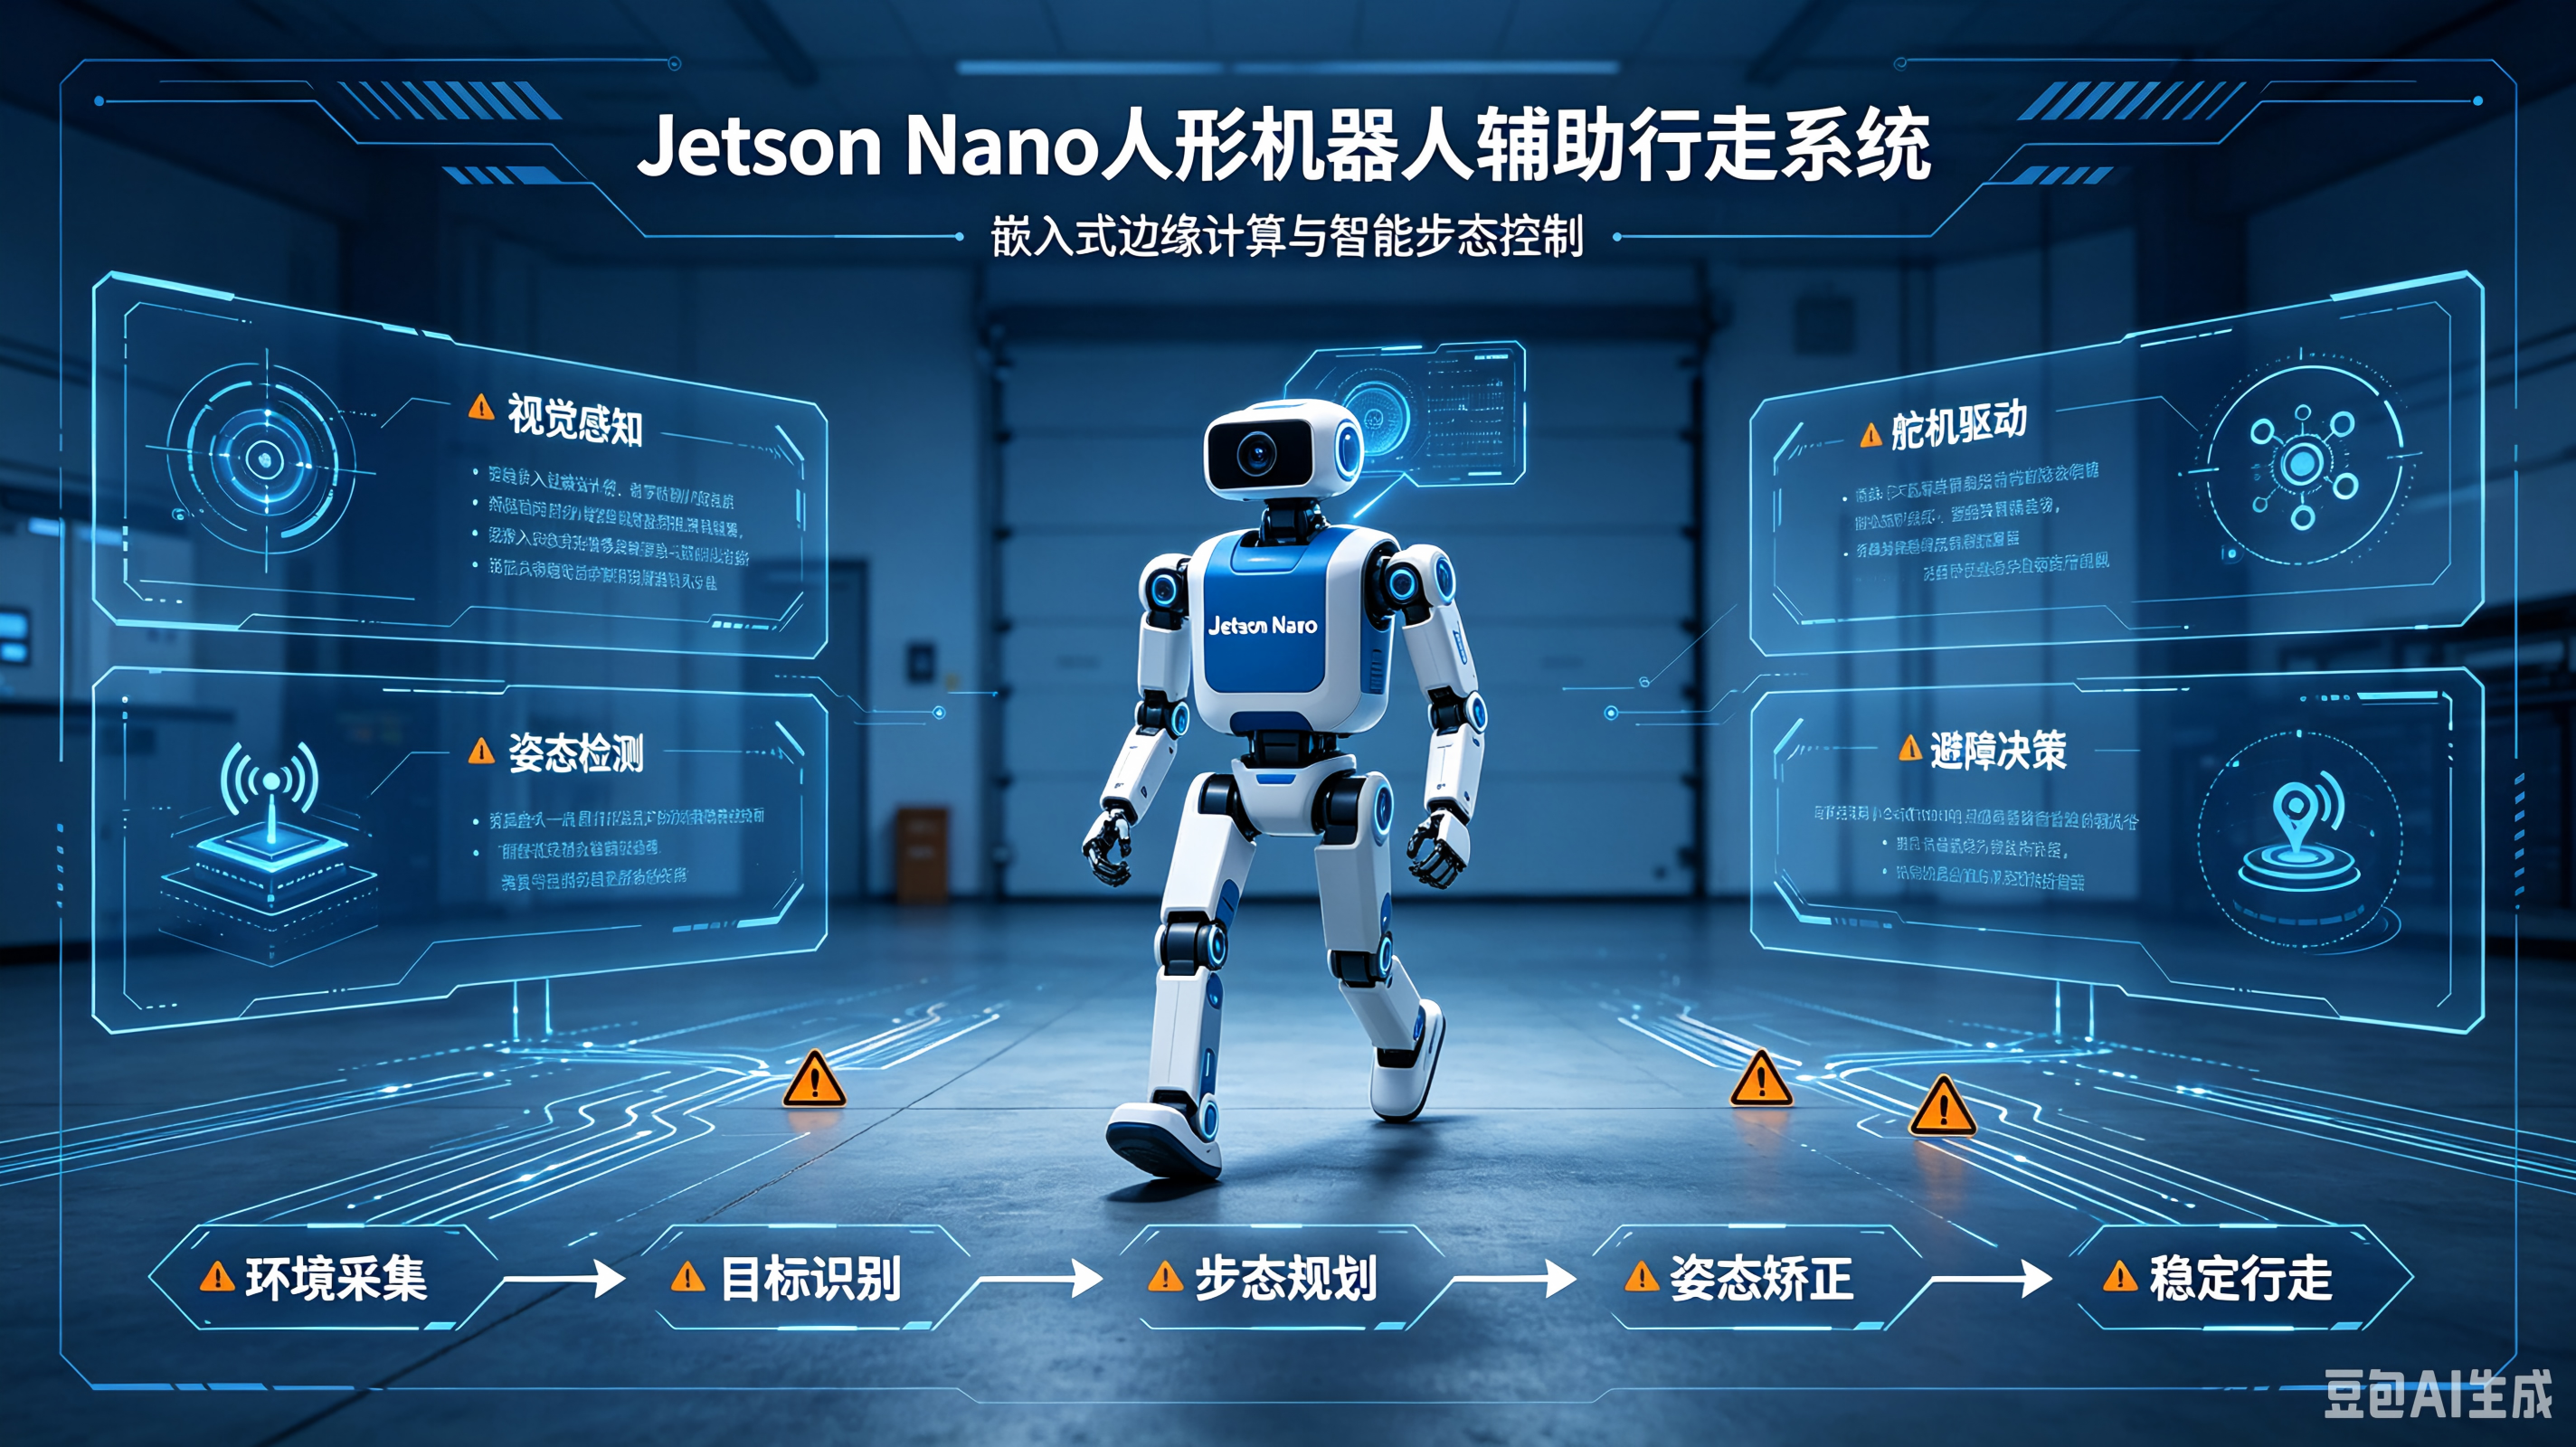
基于 Jetson Nano 人型机器人辅助行走
ARM|X86+FPGA工业主板厂家2026-09-02 21:52
相关推荐
杰克说1 天前
人工智能前沿部署工程师(FDE),第五章·管理端·企业后台与WMA配置实战LaughingZhu1 天前
Product Hunt 热榜 2026-11-01:Specsight、SKI、telemetry.devIT_陈寒1 天前
Python项目实战经验分享:为什么你的多进程日志会丢失?蒲公英eric1 天前
蒙特卡洛方法:用随机抽样求解确定性问题五萝卜1 天前
AI 供应链 RAG 安全星核0penstarry1 天前
视频理解模型选型指南:Gemini、Qwen、SeedRealtime 怎么选(附 API 示例)golang学习记1 天前
比VS Code轻10倍,JetBrains开源全新AI IDEaneasystone本尊1 天前
学习大模型训练的预训练工程:框架与 Scaling LawKari111 天前
Dify多租户架构:从单团队到SaaS化服务金牛的技术笔记1 天前
BERT增量微调实战:冻结BERT,用ChnSentiCorp训练中文情感分类器