4 冯‑克里斯映射估计
图像间的色彩校正,本质是将一张图像的色彩迁移至另一张图像。当色彩变化来源于光照改变,且满足冯‑克里斯(von Kries)模型的假设条件时,两幅图像之间的色彩变换关系可由冯‑克里斯映射确定。该映射可以对图像色彩做均衡处理,让第一张图像呈现出仿佛在第二张图像的光照条件下拍摄得到的视觉效果。因此,准确估计冯‑克里斯系数,是实现不同光照条件图像间色彩校正的关键任务。
现有绝大多数面向重光照图像 / 图像区域的色彩校正算法,都是先估计待校正图像各自的光照向量和
,再求解冯‑克里斯系数。光照以 RGB 向量形式表达,冯‑克里斯系数由两组光照向量各分量的比值计算得到。由此可见,估计冯‑克里斯映射等价于估计图像的光照。这类算法包含:基于底层统计特性的灰度世界法、最大亮度缩放法 11,33,55;色域类算法 4,14,20,23,29,56;贝叶斯及统计类算法 26,41,47,50。
本文研究的文献 35 所提算法与上述方案不同:该算法无需计算光照与
,而是通过匹配输入图像 / 图像区域的颜色直方图完成冯‑克里斯系数估计,具体原理见 4.1 节。直方图是图像色彩的一种简洁表达形式;经过归一化后,直方图对仿射变换具备不变性,例如图像缩放、平面内旋转等几何畸变均不会改变归一化直方图。
事实上,文献 35 并非唯一依靠直方图匹配求解冯‑克里斯映射的方法。文献 9,34 同样采用直方图比对思路,但二者计算复杂度高于文献 35 的算法。其中文献 9 对 RGB 响应做对数变换,光照变化将转化为对数域上的平移量;在此框架下冯‑克里斯映射退化为平移变换,参数通过对数响应分布做卷积求解,算法复杂度为,N代表直方图的颜色量化级数。文献 34 采用变分法求解冯‑克里斯系数,最小化输入图像 / 图像区域累积颜色直方图分段逆变换之间的欧氏距离;算法复杂度为
,N、M分别对应颜色直方图、累积直方图分段逆变换的量化级数。与之对比,文献 35 的算法仅需用户配置参数N,计算复杂度为
。
4.1 基于直方图的冯‑克里斯映射估计
参照文献 35,假设光照在整幅图像上均匀分布。图像I的色彩由红、绿、蓝三通道的数值分布描述,每个通道分布由包含N个统计区间的直方图表达,N取值范围。因此图像的色彩特征可以用直方图三元组
表示,称
为颜色直方图,其每一项称为通道直方图。
设为两张彩色图像;
可以是
经过缩放、旋转、平移、切变、光照改变后的版本。
、
分别为
、
的颜色直方图;
、
代表
、
的第i个通道分量。为实现图像缩放不变性,对每个通道直方图
做归一化处理,满足
。
对于仅光照不同的两幅图像,在冯‑克里斯模型下,二者通道直方图存在拉伸映射关系:
式15
由于数据为离散形式,计算结果会被截断至整数,取值区间
。
系数的估计分为两步:
- 对每一个
,求解对应的
式16
2.基于配对点\做直线拟合,直线斜率即为系数
。
求解满足式 (16) 的对应关系由算法 1 实现,更多细节参见文献 35。为提升估计结果对图像噪声、颜色量化误差的鲁棒性,每一组
配对会分配一个正实数权重M;权重由累积和差值
计算得到。
像素饱和现象会干扰最优直线的估计:当入射光过强,通道像素达到传感器最大响应值(256)时即发生饱和。为抑制饱和噪声带来的偏差,拟合阶段直接剔除(x=256)或(y=256)的配对点。
采用最小二乘法对做直线拟合。具体来说,通过最小化如下代价泛函求解
,该泛函在文献 35 中被称为散度:
\式17
式中为满足式 (16) 的第k组配对,
是对应权重;
代表点
到直线A的欧氏距离。
该散度具备两条重要性质:
上述性质表明是衡量两幅通道直方图拉伸匹配程度的差异度量(散度);当
等于零时,两个直方图严格满足拉伸映射关系。
补充说明:在图像不存在缩放、平面旋转等几何畸变的前提下,如文献 37 所述,可以直接取与I对应像素的传感器响应
做直线拟合,得到两幅图像之间的对角映射。而文献 35 的直方图方案,是在直方图空间执行最小二乘求解;使用直方图的一大优势,是光照变化的估计结果对缩放、平移、切变、旋转等图像几何畸变具备不敏感特性。
算法 1 根据冯‑克里斯模型求解两个通道直方图统计区间之间的对应关系
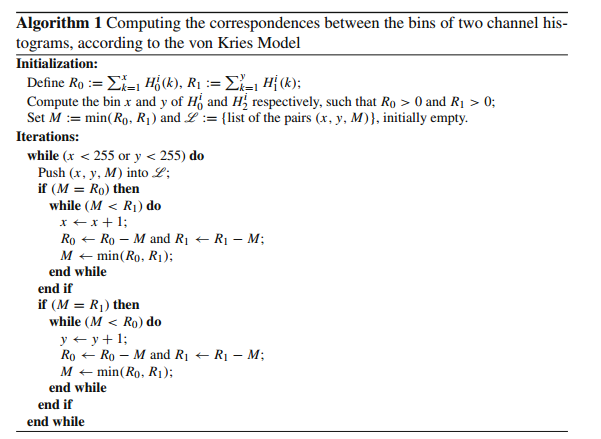
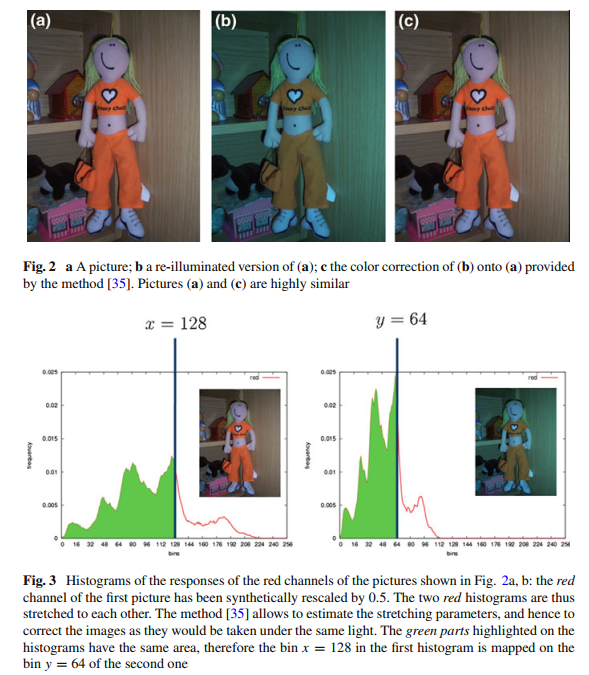
图 2 给出一组仿真示例,展示受冯‑克里斯映射作用的图像,以及文献 35 算法输出的色彩校正结果。示例中将图 (a) 图像红色通道缩放系数置为 0.5,其余通道保持不变,得到重光照后的图像,如图 (b)。图 3 绘制图 (a)、图 (b) 的红色通道直方图,标出两组直方图统计区间的对应关系;其中两幅直方图的绿色填充区域面积相等。使用文献 35 估计得到的冯‑克里斯映射,将图 (b) 向图 (a) 做色彩校正,输出效果如图 2 (c),校正效果十分理想。