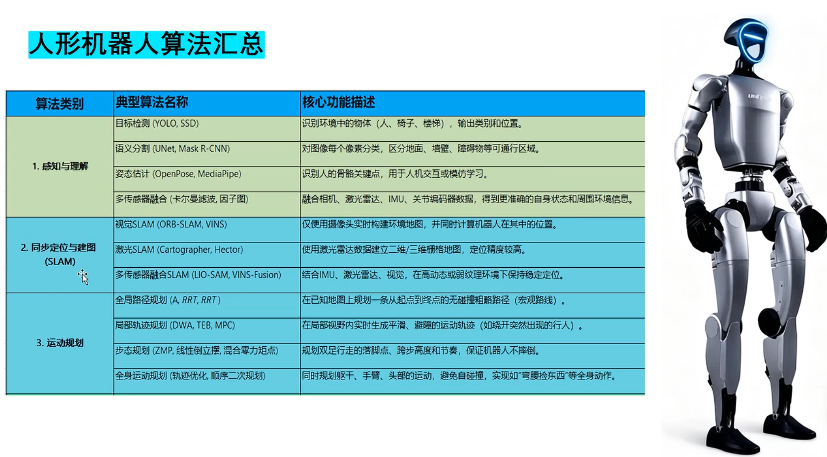
一、感知与理解(4 个)
这一层的任务:把像素变成有意义的信息。
- 目标检测(YOLO、SSD):识别场景里的物体(人、椅子、楼梯),输出"是什么"和"在哪"------输出的是带类别标签的边界框
- 语义分割(UNet、Mask R-CNN) :更精细,对图像每个像素 分类,区分地面、墙壁、障碍物。可通行区域判断就靠它,直接决定机器人走哪里
- 姿态估计(OpenPose、MediaPipe):识别人体关节点,用于人机交互(机器人看懂你的手势)和模仿学习(看人做一遍跟着学)
- 多传感器融合(卡尔曼滤波、因子图):把相机、激光雷达、IMU、关节编码器的数据合到一起,得到更准的状态估计。因子图是当前主流方案(GTSAM 这类库)
二、同步定位与建图 SLAM(3 个)
这一层任务:知道自己在哪,同时把环境地图画出来。常见的几种SLAM如下,
- 视觉 SLAM(ORB-SLAM、VINS):只用摄像头。成本低,但受光照影响大、暗处失效
- 激光 SLAM(Cartographer、Hector) :用激光雷达建二维/三维栅格地图。定位精度高、不受光照影响------这就是为什么 AGV 几乎都用激光 SLAM
- 多传感器融合 SLAM(LIO-SAM、VINS-Fusion):激光 + 视觉 + IMU 全上。高速运动、环境剧烈变化时最稳,代价是标定复杂、算力要求高
三、运动规划(4 个)
这一层任务:算出让机器人安全动起来的轨迹,分四级递进:
- 全局路径规划(A*、RRT、RRT*) :在已知地图上规划一条从起点到终点的无碰撞粗略路径
- 局部轨迹规划(DWA、TEB、MPC) :在局部范围实时生成平滑、避障的具体轨迹。全局给方向,局部管执行
- 步态规划(ZMP、线性倒立摆、混合力矩控制) :双足/四足专有。规划落脚点、抬脚高度、行走节奏。ZMP(零力矩点) 是核心概念------保证脚的支撑力和惯性力的合力落在地面支撑多边形内,机器人就不会摔
- 全身运动规划(轨迹优化、顺序二次规划):同时规划躯干、手臂、头部,避免自己撞自己,实现"边走边拿东西"这类全身动作
机器人测试到底测什么:五个层次
上面那张表是"算法层"的视角。把整个机器人测试工作铺开,其实是五个层次,从下往上覆盖度越来越广:
**第一层:算法层测试------测"准不准"**
- 感知算法:
mAP(检测精度)、mIoU(分割精度)、PCK(关键点误差)、漏检率 - SLAM:
ATE(绝对轨迹误差)、闭环误差、重定位速度 - 规划:规划成功率、路径长度、计算耗时
- 步态:不摔倒率、ZMP 裕度、足端落点误差
**第二层:功能层测试------测"能不能用"**
- 导航:给定目标点,能不能走到
- 避障:遇到障碍,会不会停或绕
- 抓取:能不能抓起来、放到指定位置
- 语音:说一句话,机器人听懂了吗,还有相同意思的一句话,机器人能否判别出来
**第三层:系统层测试------测"整机表现"**
- 端到端时延:从"说话"到"机器人动起来"一共多少毫秒
- 任务成功率:连续做 100 次任务,成功几次
- 多任务并发:边走、边说话、边避障,系统会不会卡
- 资源占用:CPU、内存、网络带宽、话题频率是否稳定
- 特点:暴露的问题最多,也是最能体现测试价值的一层
**第四层:可靠性测试------测"长期稳不稳"**
- 连续运行测试:8 小时 / 24 小时不间断,看是否出现内存泄漏、频率衰减
- 异常注入:拔网线、杀节点、伪造传感器数据、关掉某一层服务
- 恢复能力:摔倒后能否自主站起、断连后能否重连
- 特点:异常注入是机器人测试里最像"攻击"的环节,也是最容易出成果的方向
**第五层:安全测试------测"会不会出事"**
- 急停响应时间(发停止指令到真正停止,一般要求 < 200ms)
- 速度、力矩限幅是否有效
- 有人进入作业区域时是否减速或停止
- 人形机器人贴近人工作,这一层正在变成强制项
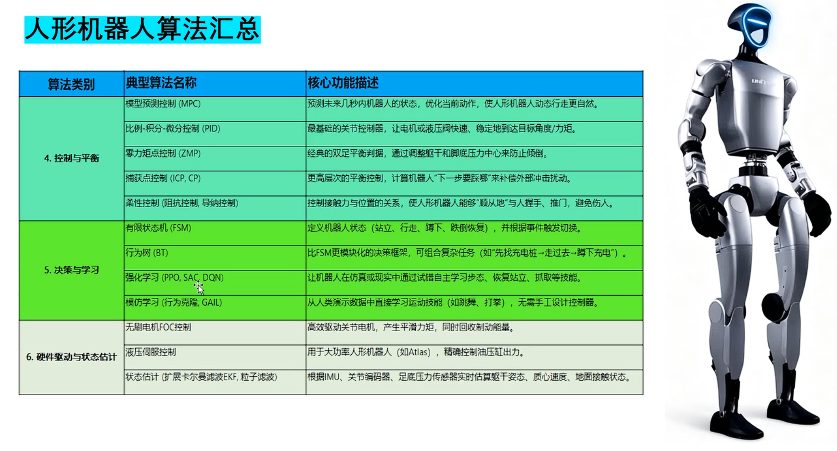
一、控制与平衡(绿色区)------ 机器人的"小脑"
这一类的共同目标是别摔,但它内部其实分三道防线:
- PID:最基础的一层,让关节平滑地到达目标角度/力/速度。所有机器人都有它
- MPC 模型预测控制:预测未来几秒的机器人状态,倒推当前该怎么做动作,让行走更自然。它是 PID 的升级版,代价是算力
- ZMP 零力矩点控制 :第一道防线。经典的双足平衡策略,通过调整躯干和腿的力矩,保证合力点始终落在脚的支撑范围内
- ICP 捕获点控制 :第二道防线。比 ZMP 高一个层次------当扰动已经大到"注定要摔"时,它计算的是"下一步该往哪儿跨一步"来把身体救回来
- 柔性控制(阻抗/导纳控制) :第三道防线 。控制"力与位置的关系",让人推机器人、和机器人握手时,机器人不是硬抗,而是顺势让步。这是人机安全的核心
测试视角:
- 平衡恢复测试:推搡强度递增------轻推(应微调站住)、中推(应跨步站稳)、猛推(应主动屈膝降低重心或安全倒地)。这是宇树这类公司测试岗的必测项
- 柔性控制测试 :用测力计推机器人,测反作用力是否在安全上限内。这是安全测试,也是人形机器人行业的强制项
二、决策与学习(绿色区)------ 机器人的"大脑"
这一层决定 "该做什么" ,而且它正在经历一次技术换代:
- 有限状态机 FSM :定义机器人的状态(站立、行走、蹲下、跌倒恢复),事件触发时切换。传统方案,稳定但难扩展
- 行为树 BT:比 FSM 模块化得多,能组合复杂任务。图里给的例子很形象------"先找充电桩 → 走过去 → 蹲下充电",就是三条子树串起来
- 强化学习(PPO、SAC、DQN) :在仿真里通过试错学会步态、站起、抓取。当前行业最热的方向,宇树和特斯拉都在用
- 模仿学习(行为克隆、GAIL):从人类演示数据里学动作(跳舞、打球),省掉手工设计控制器
测试视角:
- FSM/行为树的测试方法很成熟 :画状态迁移矩阵,把"所有状态 × 所有触发事件"的组合全部走一遍,检查是否有状态无法退出、是否有事件丢失。
- 强化学习测试是全新挑战 :用固定随机种子跑 100 次,统计成功率而不是判断单次结果------因为同一输入两次输出可能就是不一样,将随机种子的参数固定进行试验来控制变量。
- 分布外测试:在训练时没见过的地形上测(斜坡、台阶、湿滑地面),这是 RL 模型最容易翻车的地方
- 奖励黑客检查 :模型可能学会"钻空子"------比如用奇怪的姿势骗过奖励函数,虽然得分高但动作很丑。这类问题只有靠人看视频才能发现,是测试工程师不可替代的价值点
三、硬件驱动与状态估计(绿色区)------ "肌肉与神经末梢"
- 无刷电机 FOC 控制:高效驱动关节电机,输出平滑力矩。现在人形机器人的关节基本都用它
- 液压伺服控制:大功率机器人(如波士顿动力 Atlas)的方案,精确控制液压缸出力。成本高、结构复杂,逐渐被电机方案取代
- 状态估计(EKF、粒子滤波) :这一层是承上启下的关键 ------融合 IMU、关节编码器、足底压力传感器的数据,实时估算躯干姿态、质心速度、地面接触状态
测试视角:
- FOC:力矩精度、响应带宽、堵转保护、长时间运行的发热
- 状态估计:姿态估计误差、质心速度误差,以及最关键的接触检测准确率 ------足底压力传感器判断"脚有没有着地"如果出错,控制层就会发出错误的指令,直接导致摔倒