摘要: 多楼层机器人系统真正复杂的地方,并不是创建多张地图,而是保证任务楼层、SLAM地图、电梯停靠层和关键导航点之间始终保持一致。本文从工程实现角度分析机器人梯控 系统中的楼层映射、状态机设计与异常定位方法。
导语: 在机器人梯控 项目中,经常出现一种现象:机器人在每个楼层单独运行都正常,一执行跨楼层任务,就出现电梯目的层错误、地图切换错误或出梯失败。此时问题未必来自SLAM算法,而可能是Floor_ID、Map_ID与Elevator_Floor之间没有建立清晰的数据关系。
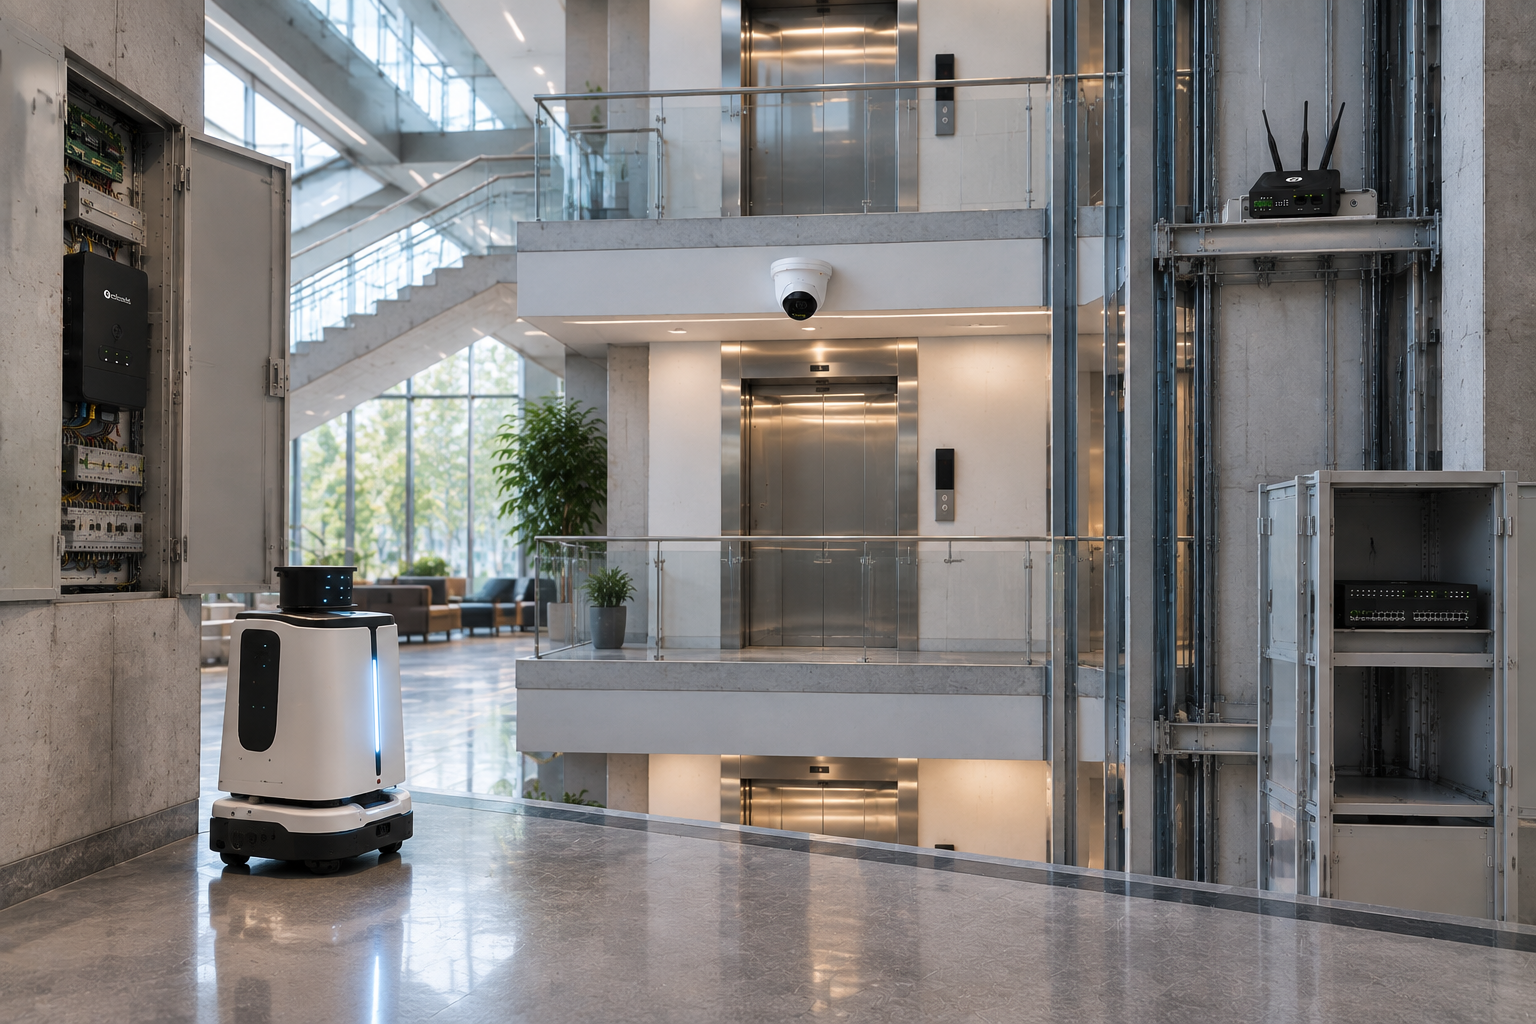
一、多楼层系统为什么需要独立的Floor_ID
假设机器人需要运行在1F、3F和5F。导航系统内部可能存在map_a、map_b、map_c三张地图,业务系统使用1F、3F、5F作为任务楼层,而电梯控制部分又拥有自身的实际楼层状态。如果工程实现直接按照地图创建顺序推断楼层,那么只要建筑存在跳层、地下层或者特殊楼层,就可能产生错误。
更稳妥的数据关系应该是:
Floor_ID ↔ Map_ID ↔ Elevator_Floor
当系统包含多部电梯时,可以扩展为:
Floor_ID ↔ Map_ID ↔ Elevator_ID ↔ Elevator_Floor
这样地图创建顺序、电梯编号和实际楼层彼此解耦,业务层只需要针对统一Floor_ID发出任务。
二、导航点为什么也应该纳入楼层数据模型
跨楼层任务并不会在电梯到层时结束。机器人还需要完成候梯、进入轿厢和离开轿厢等动作。
常见导航点可以抽象为:
WAIT_POINT:候梯位置
PRE_ENTRY_POINT:进梯准备位置
CABIN_POINT:轿厢内部目标位置
EXIT_POINT:出梯后的过渡导航位置
因此,一套较完整的楼层配置可以包含:
Floor_ID
Map_ID
Elevator_ID
Elevator_Floor
Waiting_Point
Entry_Point
Cabin_Point
Exit_Point
Door_Direction
Calibration_Status
Map_Version
这样做的好处是,当某个楼层重新建图或者调整导航点时,可以快速确定受影响的配置,而不必依赖实施人员记忆。
三、机器人建图与楼层标定为什么适合交替进行
工程现场常见两种部署流程。
一种是先完成全部楼层建图,再进行电梯联调。
另一种是在每个楼层完成地图以后,马上确认当前楼层、电梯点位和映射关系。
从排错角度看,第二种流程更容易控制变量。例如3F地图完成以后,可以立即保存Map_ID、配置候梯点、确认电梯实际停靠3F并建立Floor_ID映射,再完成一次离开3F和返回3F的测试。如果此时发生错误,排查范围基本限制在当前楼层。
如果全部楼层一次性完成以后再测试,那么地图、楼层编号、点位、电梯状态和地图版本会同时成为变量,定位问题反而更加困难。
四、楼层标定不要等同于高度测量
工程文档中经常出现"楼层高度标定""楼层智能标定"等说法,但在机器人梯控 场景中,需要避免把它直接理解为测量建筑物每层距离地面的高度。
对于跨楼层机器人系统,更关键的是判断:
电梯是否正在运行;
当前运行方向;
何时完成平层;
当前实际停靠层;
当前停靠层对应哪个逻辑Floor_ID。
因此系统最终需要建立的是:
物理运行状态 → 电梯实际楼层 → 机器人逻辑楼层 → 目标地图
至于底层采用何种传感器和算法实现楼层判断,需要根据具体系统设计确认,不能把某一种方案泛化到所有机器人梯控项目。
五、跨楼层任务为什么应该设计成状态机
一个典型任务可以抽象为:
NAV_TO_WAIT
→ CALL_ELEVATOR
→ WAIT_ELEVATOR
→ DOOR_READY
→ ENTER_CABIN
→ CABIN_READY
→ SELECT_TARGET_FLOOR
→ ELEVATOR_MOVING
→ ARRIVE_TARGET
→ SWITCH_MAP
→ EXIT_CABIN
→ LOCALIZATION_INIT
→ CONTINUE_TASK
状态机设计的价值在于,每一步都能够单独设置完成条件和异常处理。
WAIT_ELEVATOR超时,应检查召梯任务和电梯状态;
ENTER_CABIN失败,应检查门状态、进梯点和轿厢情况;
ARRIVE_TARGET异常,应检查实际楼层识别与Floor_ID;
SWITCH_MAP异常,应检查Floor_ID与Map_ID;
EXIT_CABIN异常,应检查门方向、出口点以及目标层定位。
这样就能够把"机器人坐电梯失败"拆成多个可定位的工程问题。
六、地图切换为什么是跨楼层任务的关键节点
机器人从A层进入电梯后,周围环境已经离开A层的稳定地图特征;到达B层以后,又需要进入B层导航环境。
系统因此必须明确:
何时确认目标层已经到达;
何时调用目标Map_ID;
何时重新初始化定位;
何时允许机器人出梯。
如果地图切换过早,机器人可能仍处于电梯运行阶段就进入目标地图;如果切换过晚,则可能在目标层开门后仍保留原楼层地图。
因此,不宜简单把"电梯门打开"作为唯一的地图切换依据,更合理的是综合目标楼层、梯控任务状态和机器人导航状态进行判断。
七、为什么每个楼层的电梯点位都应该独立验证
同一部电梯不同楼层的厅外环境未必完全一致。1F可能是开放大厅,3F可能是狭窄走廊,5F的消防设施位置不同,某个楼层出梯后可能需要立即转向。
因此,即使楼层平面看起来相似,也不建议直接复制坐标以后不做验证。
如果电梯存在贯通门,还需要进一步区分Door_ID或者Door_Direction,因为机器人进入轿厢和离开轿厢可能来自不同方向。
八、Floor_ID映射应该怎样测试
建议至少包含三个层次。
首先进行静态配置检查,确认Floor_ID、Map_ID、Elevator_ID和Elevator_Floor之间关系正确。
其次执行单向跨楼层任务,例如1F→5F,验证电梯响应、目标楼层、地图切换和出梯。
最后执行1F→5F→1F往返测试。往返过程更容易发现方向定义、返回楼层映射和地图初始化错误。
如果建筑服务楼层较多,还应覆盖相邻楼层、跨多层、跳层、最低服务层至最高服务层以及特殊命名楼层。
九、几类常见异常怎样快速定位
如果电梯到达正确楼层但机器人加载错误地图,优先检查Floor_ID与Map_ID。
如果机器人加载正确地图但电梯去了错误层,优先检查Floor_ID与Elevator_Floor。
如果只有一个楼层失败,应检查该楼层独有的地图版本、导航点、楼层映射和门方向。
如果去程正常而回程失败,则重点检查返回楼层映射、出入口方向以及返回层的定位初始化。
如果电梯已经开门但机器人仍判断没有到达,则需要检查到层条件是否过度依赖单一状态。
十、配置数据为什么应该版本化
长期运行的多楼层机器人系统不适合把全部映射关系硬编码到业务程序中。
可以将其独立设计为配置数据,例如:
building_id
elevator_id
floor_id
map_id
map_version
door_id
waiting_point
entry_point
exit_point
calibration_version
updated_at
这样当某个楼层重新装修、机器人地图更新或者增加电梯时,只需要调整相关配置并重新完成局部验证,而不需要重新修改整套跨楼层业务逻辑。
FAQ
问题1:Floor_ID必须直接使用真实楼层名称吗?
不一定。系统内部可以使用统一ID,但必须存在明确的实际楼层映射,避免显示名称和内部编号混用。
问题2:为什么不建议只根据电梯运行时间推断楼层?
电梯运行过程会受到停靠、调度和运行策略影响,单一时间参数通常不足以承担稳定的楼层判断。
问题3:重新建图后一定需要重新做全部梯控标定吗?
不一定,但必须检查Map_ID、Floor_ID和导航点是否发生变化,并重新完成相关楼层的跨层验证。
问题4:怎样快速判断问题属于导航还是梯控?
先根据状态机确定故障发生在到层前还是到层后。到层前重点检查电梯任务和楼层状态,到层后重点检查地图切换、定位和出梯导航。
总结: 机器人梯控 系统的一个核心工程问题,是将Floor_ID、Map_ID、Elevator_Floor和导航点维护成清晰、可验证的数据关系。相比把全部问题笼统归结为SLAM或者梯控故障,建立统一楼层模型、状态机和配置版本管理,更有利于跨楼层机器人系统长期调试和维护。