一、颜色空间在OpenCV中的基本概念
1. 颜色空间不是"颜色名称",而是像素表达方式
同一张图像可以用不同坐标来描述颜色。BGR/RGB直接记录蓝、绿、红三通道;HSV把颜色拆成色相、饱和度和明度;Lab把亮度和接近人眼感知的颜色差异分开。颜色空间不同,算法看到的"距离""亮度""颜色变化"也会不同。
2. OpenCV默认使用BGR顺序
OpenCV中cv2.imread读取的彩色图通常是BGR,而不是很多绘图库习惯的RGB。也就是说,第一个通道是Blue,第二个是Green,第三个是Red。如果直接把OpenCV图像交给Matplotlib、PIL或前端显示,常会出现红蓝颠倒。
3. cvtColor是最常用的转换入口
OpenCV通常通过cv2.cvtColor(src, code)完成颜色空间转换,例如cv2.COLOR_BGR2GRAY、cv2.COLOR_BGR2HSV、cv2.COLOR_BGR2Lab。转换时要明确源图像到底是BGR还是RGB,否则代码能运行,但结果可能完全偏离预期。
4. 数据类型和取值范围会影响结果
8位图像的RGB/BGR通道通常是0-255,16位是0-65535,32位浮点图像通常应使用0-1范围。对HSV、Lab、Luv这类非线性转换,如果把0-255的float图像直接送入cvtColor,得到的颜色值可能不正确,实践中应先除以255归一化。
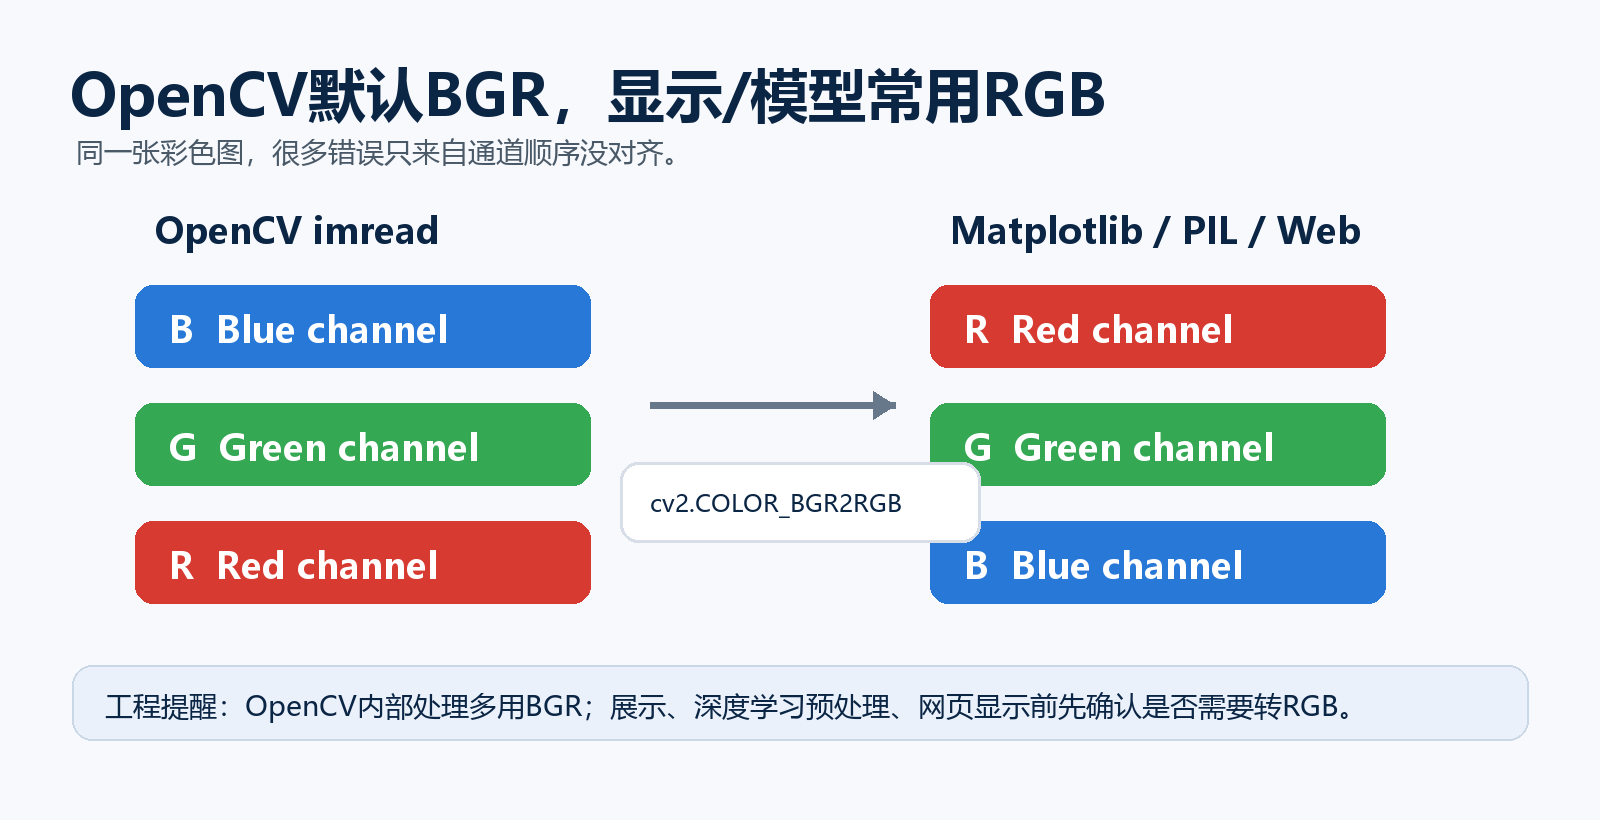
图1:OpenCV的BGR通道顺序与常见RGB显示链路对比
二、常见颜色空间的区别
1. BGR/RGB:最直观的三通道颜色表示
BGR和RGB本质上表达的是同一类颜色信息,只是通道顺序不同。BGR是OpenCV历史上的默认格式,RGB更常见于网页、Matplotlib、PIL和大多数深度学习预处理流程。它们适合显示、读写、基础增强和与模型接口对接,但不适合直接做稳定的颜色分割,因为光照变化会同时影响三个通道。
2. GRAY:只保留亮度信息
灰度图只有一个通道,OpenCV从彩色图转灰度时会按人眼对不同颜色的敏感程度加权,绿色权重最高,红色次之,蓝色最低。GRAY适合边缘检测、轮廓提取、阈值分割、OCR预处理等场景,优点是计算量小,缺点是颜色差异会被丢弃。
3. HSV:更适合按颜色做分割
HSV把颜色拆成Hue(色相)、Saturation(饱和度)和Value(明度)。在OpenCV的8位HSV中,H通常是0-179,S和V是0-255;如果使用HSV_FULL,H可以映射到0-255。HSV常用于颜色跟踪、车牌颜色识别、目标标记提取等任务,因为色相比RGB三通道更容易设定阈值。
4. HLS:更强调"亮度"维度
HLS由Hue(色相)、Lightness(亮度)和Saturation(饱和度)组成。它与HSV很像,但L表示最大通道和最小通道的平均亮度,因此在调节明暗、保留色彩风格时有时更自然。道路车道线检测、局部光照分析等任务中,HLS常被用来分离亮度和颜色信息。
5. YCrCb:亮度和色度分离更清晰
YCrCb把图像拆成Y亮度、Cr红色色度差和Cb蓝色色度差。它常见于JPEG压缩、肤色检测、视频图像处理和光照鲁棒特征提取。相比RGB,YCrCb的优势是可以单独处理亮度,例如只对Y通道做均衡化,同时尽量不破坏颜色。
6. YUV:更贴近视频编码和摄像头数据
YUV同样强调亮度与色度分离,但在工程中更常见于视频流、摄像头帧和硬件编解码。OpenCV支持NV12、NV21、I420、YV12、YUY2等多种YUV采样格式。4:2:0会让一组U/V色度值服务于2x2像素,4:2:2会在水平方向共享色度信息,因此体积更小,但颜色细节会被压缩。
7. Lab:接近人眼感知的颜色空间
Lab由L亮度、a绿红轴、b蓝黄轴组成,目标是让数值距离更接近人眼对颜色差异的感受。它适合颜色校正、色差比较、图像检索、白平衡和只增强亮度的任务。常见做法是把BGR转为Lab,对L通道做CLAHE,再转回BGR,从而增强对比度并减少颜色偏移。
8. Luv和XYZ:偏向颜色科学与设备无关表达
XYZ是CIE提出的基础颜色空间,常作为RGB到Lab、Luv等空间的中间桥梁。Luv也属于感知相关颜色空间,在颜色校准、跨设备颜色映射和色度分析中更常见。普通视觉任务不一定直接使用它们,但当需求涉及颜色一致性和精确色彩管理时,它们比RGB更有意义。
9. BGRA/RGBA:多了Alpha透明通道
BGRA/RGBA在三色通道之外增加A通道,用来表示透明度。它常用于图层叠加、抠图结果保存、UI贴图和可视化叠层。OpenCV在添加Alpha通道时,通常会把Alpha设为该数据类型的最大值,例如8位图像中为255。
10. Bayer:来自相机传感器的原始排列
Bayer并不是常规意义上的三通道图像,而是相机传感器上的单通道马赛克排列。每个像素只记录一种颜色分量,需要通过demosaicing插值恢复为BGR或RGB图像。它常出现在RAW图像、工业相机和嵌入式视觉链路中。
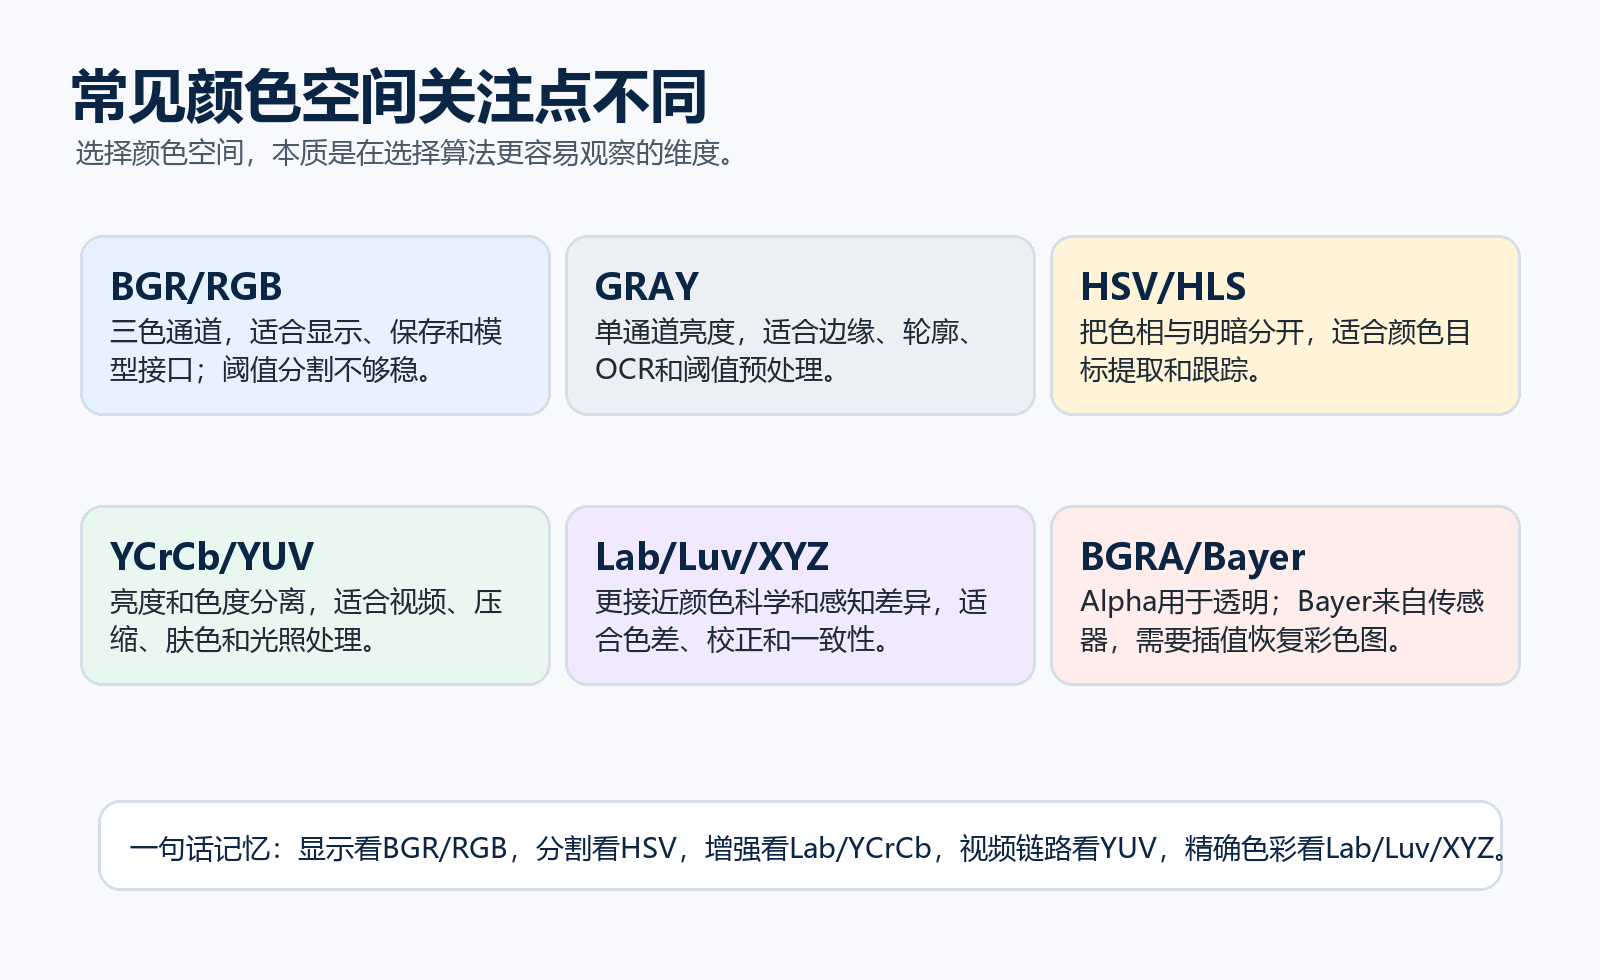
图2:常见颜色空间的关注维度和适用任务
三、不同场景下怎么选择
1. 显示和接口对接优先关注BGR/RGB
如果任务是读图、保存、显示或送入深度学习模型,首先确认通道顺序。OpenCV内部多用BGR,而很多模型训练代码、Matplotlib展示和Web前端都默认RGB。这个差异看似小,却是视觉项目中最常见的错误之一。
2. 颜色阈值分割优先考虑HSV或HLS
当目标由颜色定义,例如识别红色标记、绿色植被、蓝色工装或交通锥,HSV通常比RGB更稳定。它可以用H约束颜色类型,用S过滤灰白区域,用V控制明暗范围。需要注意红色会跨越H轴起点,通常要用两个区间合并。
3. 光照增强优先考虑Lab或YCrCb
如果希望增强图像对比度,又不想明显改变颜色,可以把图像转到Lab或YCrCb,只处理亮度通道,再转换回BGR。这样比直接在BGR三个通道上分别均衡化更自然,也更不容易产生色偏。
4. 视频采集和硬件链路优先考虑YUV
摄像头、移动端和硬件编码器经常输出NV12、NV21、I420或YUY2。此时不要先猜成BGR,而应按照真实FourCC或SDK说明选择对应的OpenCV转换码。YUV格式一旦把UV平面顺序认错,画面会出现明显偏色。
5. 精确色彩比较优先考虑Lab/Luv/XYZ
在色卡检测、印刷质检、医学图像颜色评估和跨设备校准中,RGB数值差并不等于人眼感知差。Lab或Luv更适合做颜色距离计算,XYZ则更适合作为颜色空间转换和设备标定的基础。
四、OpenCV颜色空间转换的常见坑
1. 把BGR当成RGB
这是最常见的问题。OpenCV读取后直接plt.imshow(img),红色区域可能变蓝。正确做法是显示前执行cv2.cvtColor(img, cv2.COLOR_BGR2RGB),或者在整个项目中明确约定输入输出格式。
2. HSV的H范围不是0-360
很多教程按色相角度讲HSV,因此会写0-360。但OpenCV在8位HSV中为了放进一个字节,通常把H压缩为0-179。写阈值时如果照搬360度色相范围,分割结果会明显不对。
3. float图像没有先归一化
如果把uint8图像转换为float32后直接cvtColor,而数值仍是0-255,Lab、Luv等非线性转换可能出错。更稳妥的流程是img.astype('float32') / 255.0,再做颜色空间转换。
4. 认为所有转换都是无损的
BGR和RGB互换基本只是通道重排,但BGR转GRAY会丢掉颜色,YUV 4:2:0会降低色度分辨率,8位整数转换会带来量化误差。多次来回转换可能累积误差,因此应尽量减少不必要的颜色空间往返。
5. 忽略Alpha通道
处理PNG、贴图或分割结果时,图像可能是BGRA四通道。如果算法只接受三通道,需要先去掉Alpha;如果要保留透明背景,保存和叠加时又不能把Alpha误删。
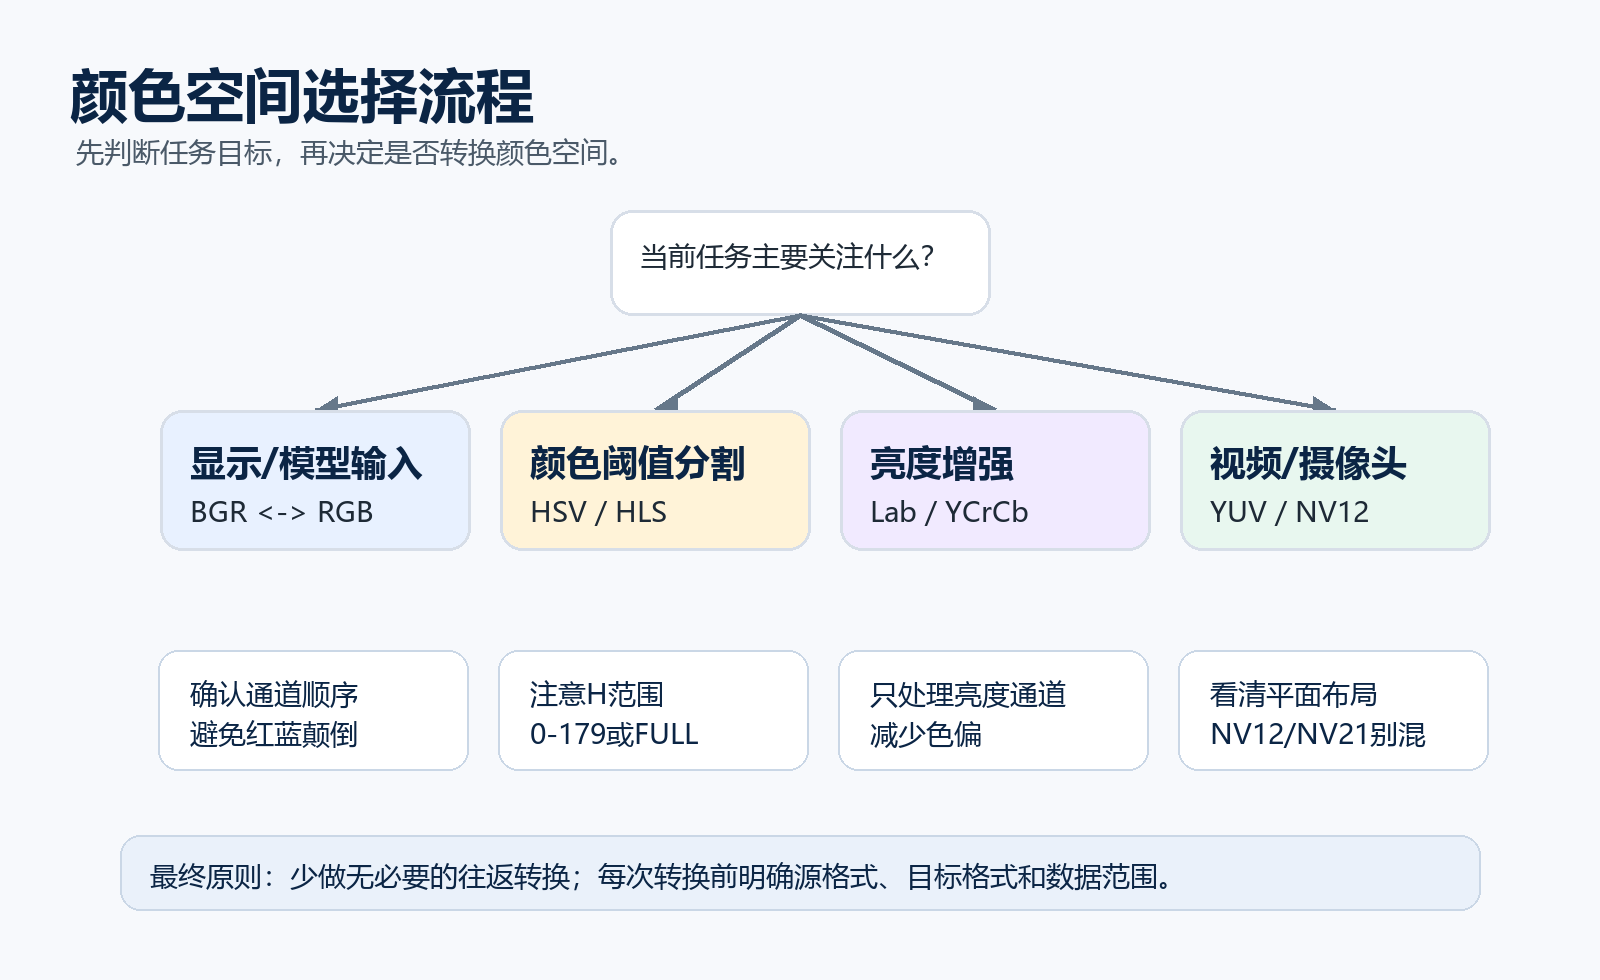
图3:根据任务目标选择OpenCV颜色空间的流程
五、典型实践案例
1. 基于HSV提取红色目标
红色在HSV色相轴上跨越0点,通常需要设置两个范围,例如低H区间和高H区间分别提取后再合并。这样比直接在BGR中判断R通道大于某个阈值更能抵抗阴影和曝光变化。
2. 使用Lab增强低对比度图像
把BGR转为Lab,只对L通道做CLAHE或直方图均衡,再转回BGR,可以提升纹理和边缘可见度,同时尽量保持原有颜色关系。该方法常用于文档扫描、工业检测和低照度图像预处理。
3. 使用YCrCb做肤色候选区域筛选
肤色在Cr/Cb平面上往往比在RGB空间中更集中,因此许多人脸检测或手势识别项目会先在YCrCb空间粗筛候选区域,再结合形态学处理或模型识别降低误检。
4. 将NV12摄像头帧转换为BGR
在摄像头或推理加速器链路中,输入帧可能是NV12双平面数据。此时应使用对应的YUV到BGR转换,而不是把内存直接reshape成三通道图像。正确处理平面布局,是视频算法落地时非常关键的一步。
六、总结
OpenCV中的颜色空间差异,本质上是"从哪个角度描述颜色"。BGR/RGB适合显示和接口交换,GRAY适合结构和亮度分析,HSV/HLS适合颜色阈值分割,YCrCb/YUV适合视频与亮度色度分离,Lab/Luv/XYZ更适合颜色校正和感知差异分析。工程实践中最重要的不是记住所有转换码,而是先判断任务关注的是显示、分割、亮度、压缩还是色彩一致性,再选择最合适的颜色空间。