大家好,嵌入式开发这行,有个很真实的分水岭:会裸机开发只是入门,玩转RTOS才算真正入行。嵌入式玩到后面,光靠裸机那一套大循环(while(1))基本就玩不转了。那遇到稍微复杂点的项目,代码会写成一锅粥。
想让项目结构清晰、响应及时,必须懂RTOS(实时操作系统),它也是各大厂面试、高薪岗位必问的绝对核心。
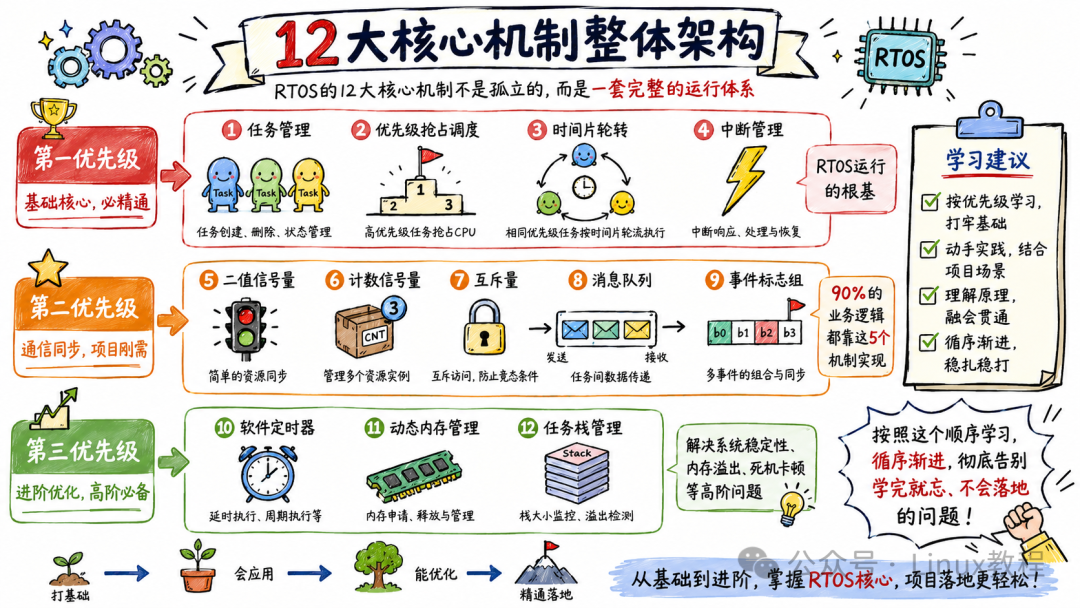
今天这篇,我爆肝整理了嵌入式开发最核心、项目最常用、面试必问的12个RTOS核心机制。
一、前置知识
先把两个核心逻辑掰扯清楚,后面的12大机制你会觉得通透很多。
1.1 裸机 vs RTOS 开发核心区别
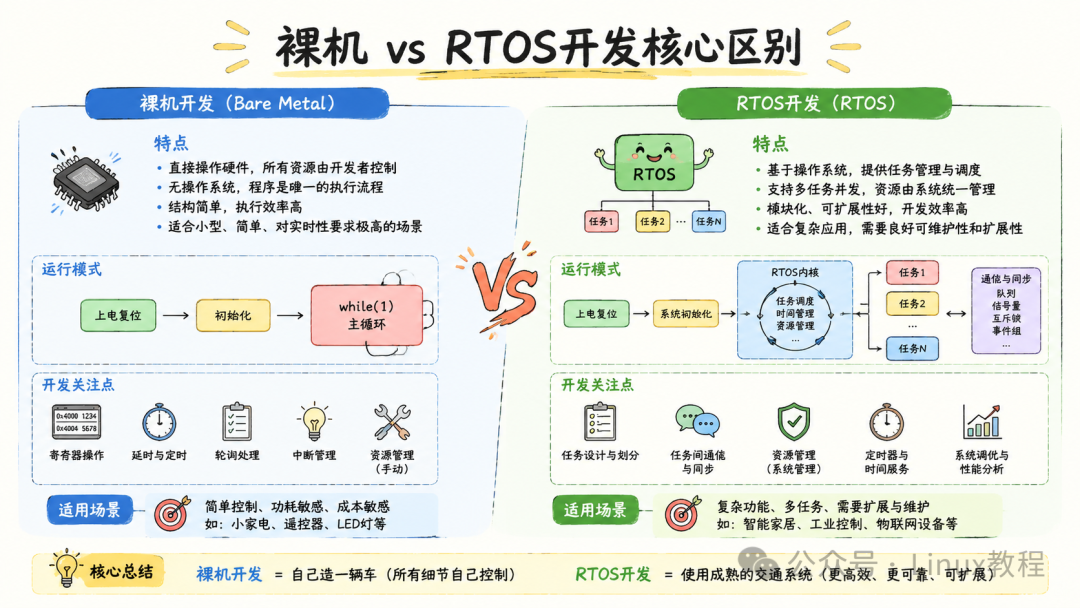
RTOS(Real-Time Operating System)则把系统变成了多个任务并行 的概念。每个功能模块可以独立成一个任务,系统内核负责调度哪个任务先跑、哪个任务等待。核心区别在于:RTOS引入了任务、调度器、同步互斥等机制,让程序从"顺序执行"变成了"并发管理"。
裸机开发的核心逻辑就是顺序执行、循环跑码 (本质是超级大循环 + 中断),所有功能都挤在while(1)大循环里,代码自上而下依次执行,做完一个功能才能跑下一个,代码耦合严重、实时性差、很难应对复杂业务。
while(1)
{
    ReadKey();
    ReadSensor();
    RefreshLCD();
    UploadData();
}而RTOS开发的核心是多任务并行、抢占执行 ,每个功能模块可以独立成一个任务,系统内核负责调度哪个任务先跑、哪个任务等待。核心区别在于:RTOS引入了任务、调度器、同步互斥等机制,让程序从"顺序执行"变成了"并发管理"。
Task_Key();
Task_LCD();
Task_Sensor();
Task_Network();
用大白话来说就是:
裸机开发 = 单人干所有活,一件事没做完,其他事全部搁置;
RTOS开发 = 多人分工干活,紧急任务优先执行,普通任务轮流执行,高效且实时。
这也是为什么智能家居、工业控制、汽车电子、物联网设备等复杂嵌入式项目,全部默认使用RTOS的核心原因。
1.2 RTOS 实时性、多任务的核心底层原理
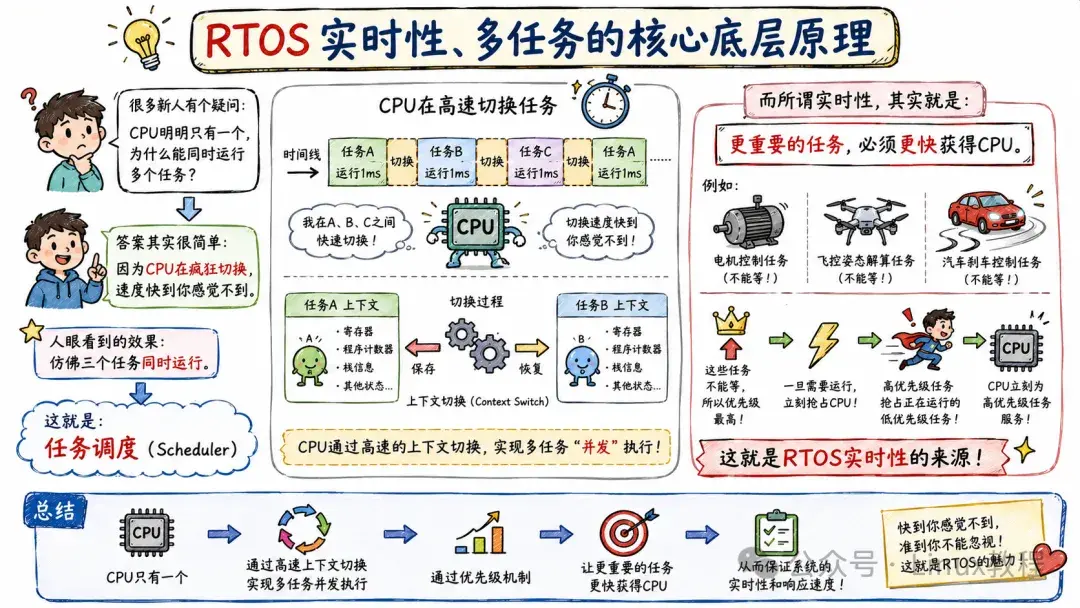
单片机只有一个CPU核心,为什么RTOS能实现"多任务同时运行"?
其实本质并不是真正的并行,而是快速分时轮转+优先级抢占。
RTOS依靠系统时钟节拍(SysTick),将1秒切割成成千上万个微小的时间片,CPU在多个任务之间高速切换,切换速度极快,人眼和设备感知不到间隔,看起来就像多个任务同时运行。
很多人朋友看到RTOS后面带一个"实时性"词,以为RTOS响应速度能吊打裸机。
其实RTOS的"实时"不是"快",而是"确定"------在明确的时间范围内,一定能响应你的事件。
切换过程是这样:Tick中断来了 → 内核把当前任务A的CPU寄存器现场(R4-R11、PC、SP等)压到A的栈里 → 从就绪列表里找出最高优先级的任务B → 把B的栈里上次保存的现场弹回CPU寄存器 → CPU继续跑B。确保紧急业务不延迟、不卡顿,这是裸机开发完全做不到的。
二、RTOS 12大核心机制(本文核心)
机制一:任务管理机制------RTOS多任务的基础载体
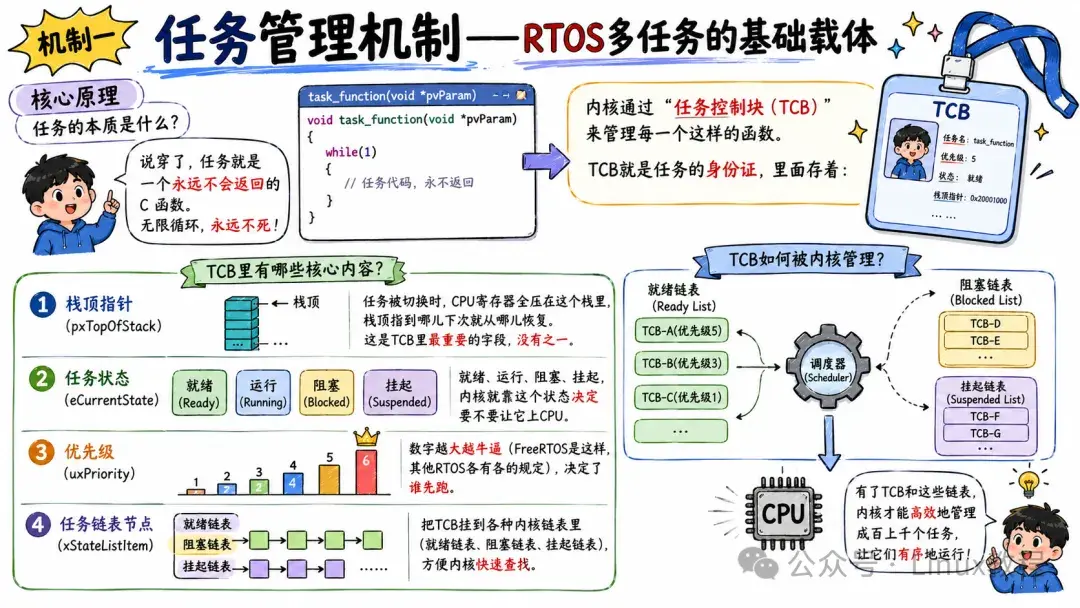
RTOS世界里最重要的东西是什么?不是信号量,不是队列,而是任务!因为所有功能最终都要跑在任务里。
任务本质上就是一个无限循环。
void LedTask(void *arg)
{
    while(1)
    {
        LED_Toggle();
        vTaskDelay(500);
    }
}
配合独立栈空间,组成一个完整执行单元。
RTOS里每个任务都有自己的"档案"(任务控制块TCB),里面记着它的优先级、状态、还有独享的"私密空间"(栈空间)。
创建任务很简单,比如FreeRTOS里一个xTaskCreate就搞定。但实际项目里,光一个栈大小配置不对,就能折腾你半天。栈开大了浪费内存,开小了直接溢出重启,这设计确实省心,但也埋下了隐患------栈溢出是RTOS最隐蔽的杀手。
很多同学学会创建任务就以为掌握了多任务,我也是这么过来的~但这只是入门,后续的任务挂起、恢复、删除,以及棘手的内存泄漏问题,才是RTOS调试的真正大骨头。特别是删除任务时,一定要记得释放资源,否则跑几天系统就崩了。
机制二:优先级抢占调度机制------实时性的核心保障
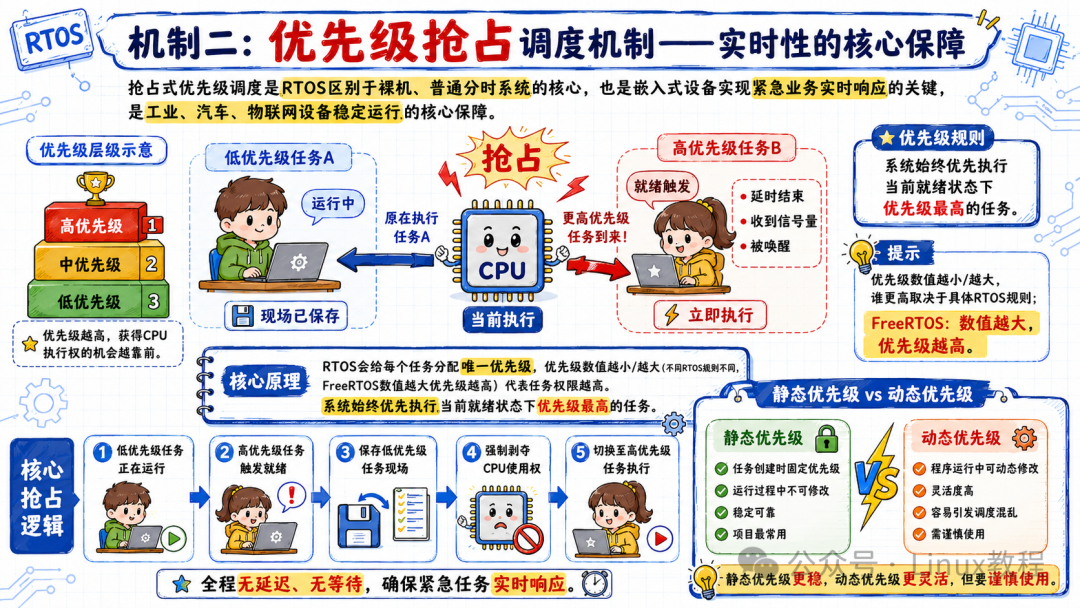
RTOS最牛逼的地方,就是抢占。。怎么做到的?靠的就是"插队"------抢占式调度。
原理很简单:系统时刻盯着所有就绪的任务,谁优先级高,CPU立马给谁用。比如你的主业务逻辑跑着好好的,突然来了个紧急的电机保护中断,系统会立刻把主业务"晾"一边,先去处理保护逻辑。
这带来的副作用也很明显------优先级翻转。高优先级任务等低优先级释放资源,导致中优先级任务插队饿死。这也是面试必问的坑点,实际开发里必须配合互斥量的优先级继承属性来填坑。
机制三:时间片轮转调度机制------同优先级任务均衡执行
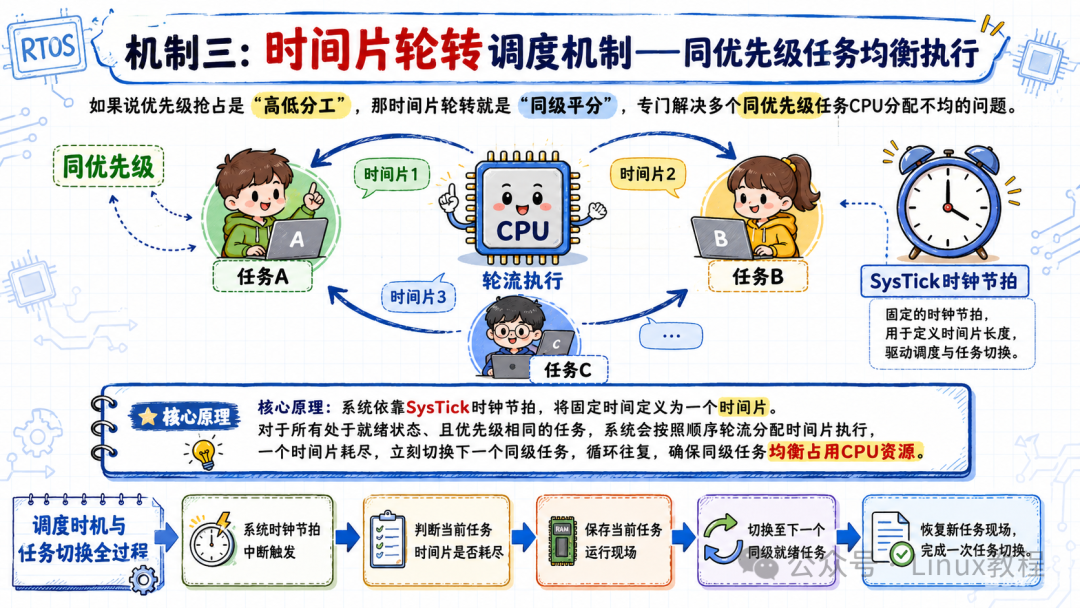
上面说的抢占机制,是针对不同优先级的。那如果两个任务优先级一样,谁先谁后呢?
这时候就轮到时间片轮转出场了。简单说,就是"雨露均沾"。系统给每个同优先级的任务发一点"游戏币"(时间片),用完了就强制切换到下一个,哪怕你活没干完。
这在处理多个同级业务时特别有用,比如两个都是普通优先级的数据采集任务,如果不开启时间片,其中一个死循环了,另一个就永远没机会运行。开了时间片,大家轮流来,谁也别想独占CPU。
但要注意,时间片太短,任务切换太频繁,系统开销大;时间片太长,又失去了轮转的意义,一般根据业务响应时间来定。
机制四:二值信号量机制------极简同步与阻塞核心
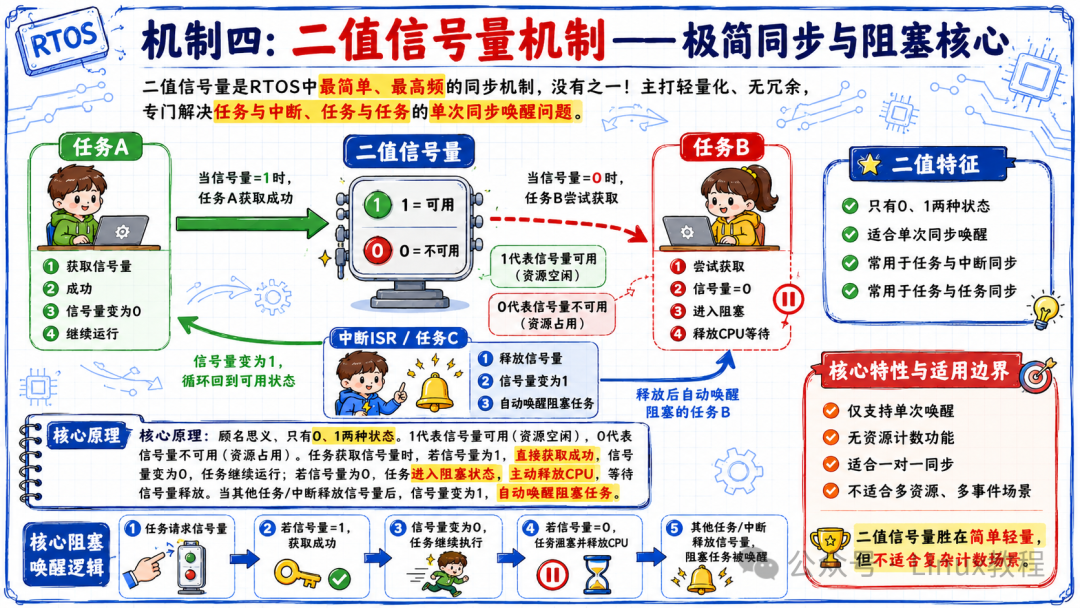
任务多了,怎么协调干活?比如中断里收到数据了,怎么通知任务去处理?
这时候就用到了信号量。二值信号量就像是一个只有"有票"和"没票"两种状态的检票口。初始状态没票,任务来了一看没票,就乖乖排队睡觉(阻塞)。当中断触发,发一张票(Give),任务拿到票(Take)就立马醒来干活。
这玩意儿是实现中断与任务同步的神器,比裸机里各种标志位轮询强太多了,既省CPU又实时。但千万别忘了发票(释放信号量),否则任务就一直睡大觉,俗称"死锁"。
机制五:计数信号量机制------资源计数与流量控制
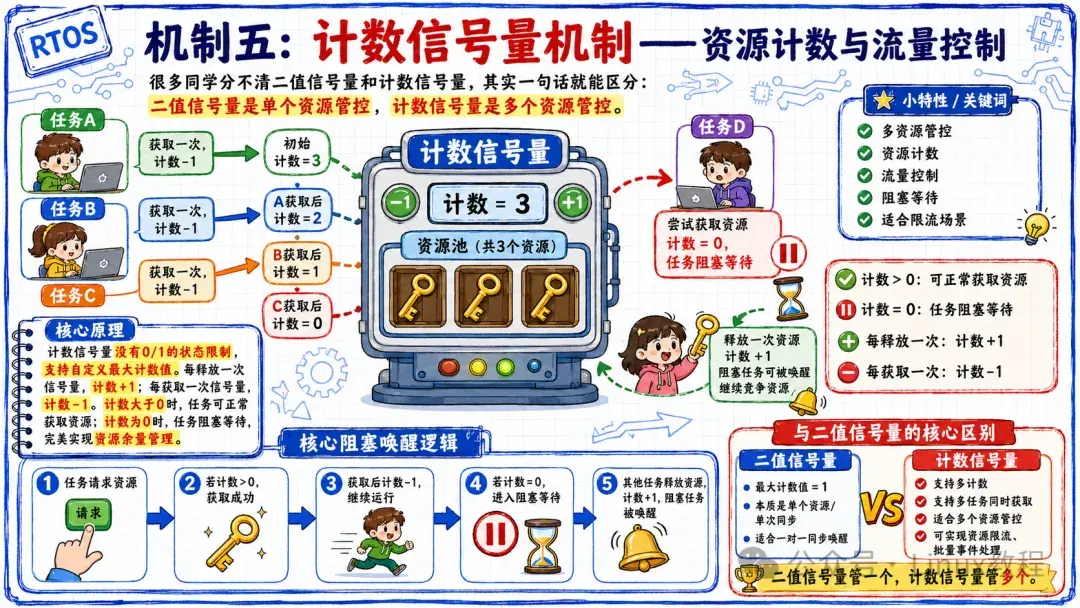
二值信号量只能管一件事,那如果是一堆事呢?比如你有个能存10个数据的缓冲区,怎么防止写满了还往里塞?
这时候就要用计数信号量。它就像停车场的剩余车位显示牌,初始值设为10。每写进去一个数据,车位减1;每读走一个,车位加1。任务在写数据前先看看车位,没车位了就等着,满了自然就停。
这在管理有限资源池时特别好用,能有效防止缓冲区溢出这种低级错误。和二值信号量比,它就是一个能存多个"票"的容器。
机制六:互斥量机制------临界资源安全守护
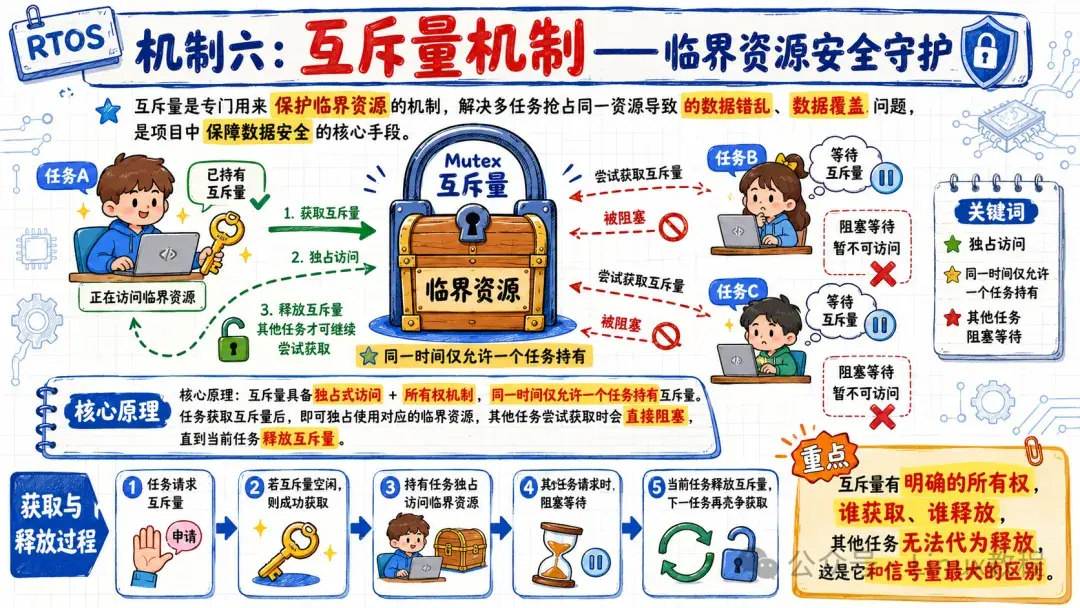
如果说信号量是发号牌,那互斥量 就是"厕所隔间"的钥匙。它的核心作用是:这东西现在归我用,谁都别碰!
比如串口,A任务正在打印日志,B任务也想打,如果不加互斥,串口输出就会乱码。A拿走钥匙(Lock),B来了一看没钥匙,只能等着。A用完了还钥匙(Unlock),B才能拿去用。
互斥量最大的坑就是优先级翻转 。高优先级A等低优先级B的锁,结果中优先级C插队进来把B饿死了。好在主流RTOS都有优先级继承机制,B拿到锁后,临时把优先级提上去,干完活赶紧还锁,完美解决这个问题。
机制七:消息队列机制------任务异步通信核心
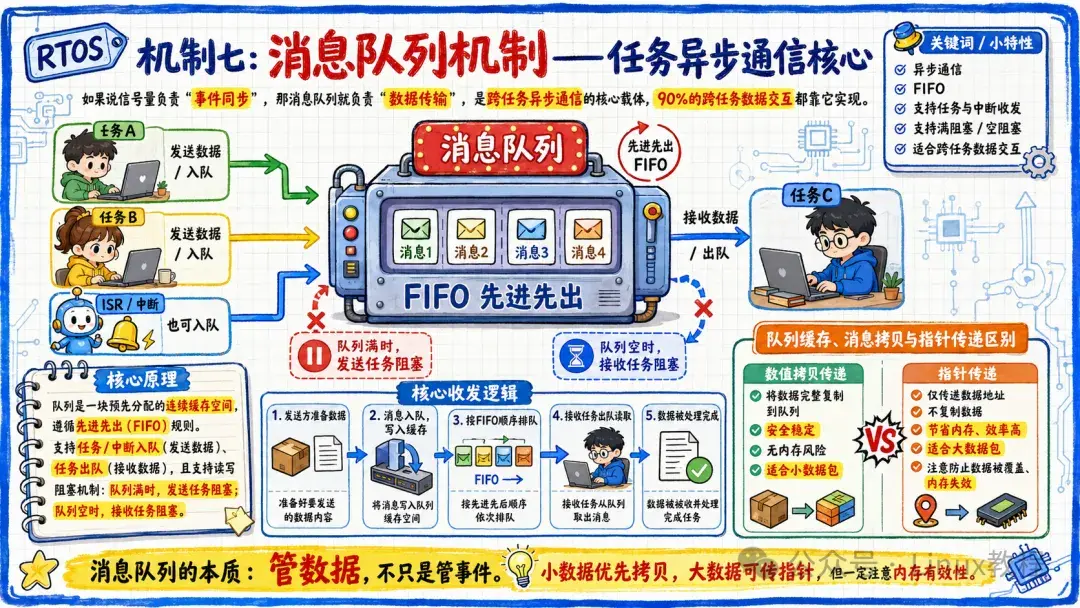
任务之间怎么传数据?比如采集任务把数据给处理任务?
最笨的办法是全局变量+标志位,但那是裸机玩法。RTOS里有更优雅的消息队列。你可以把它理解成"快递柜"。采集任务把数据包好扔进柜子(写队列),处理任务收到通知去柜子里取(读队列)。
数据在任务间传递,而且实现了解耦。生产者不用等消费者,柜子满了就等会儿,没数据就读阻塞等着。这在处理串口接收、按键消息转发时简直是神器。
但要注意,队列里存的是数据拷贝,如果数据很大,频繁拷贝会很耗性能,这时候可以用指针传递,但要小心内存管理。
机制八:事件标志组机制------多事件触发同步
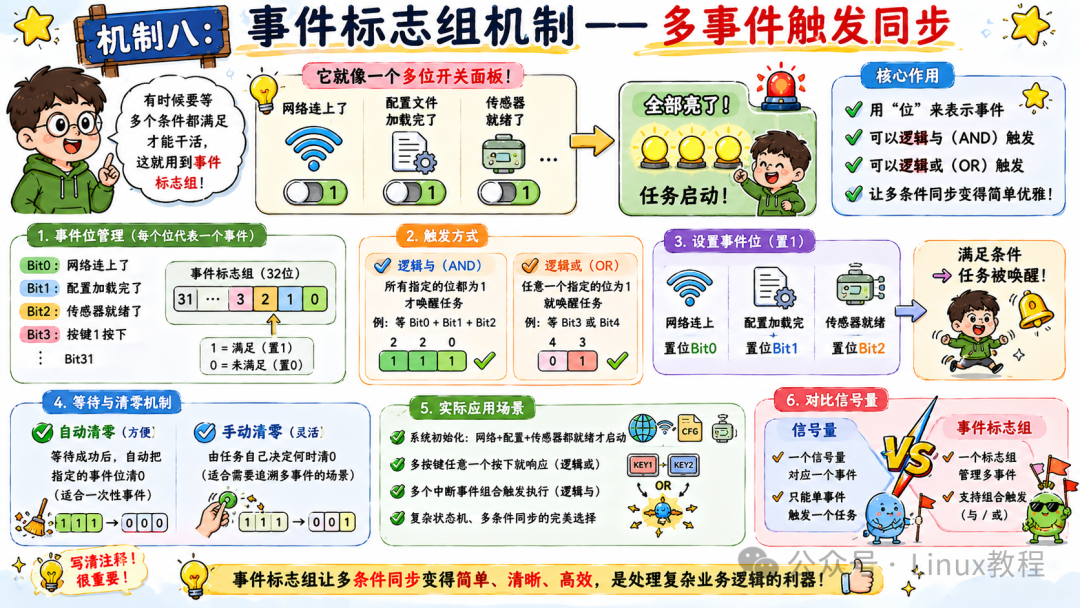
有时候一个任务需要等好几个条件都满足才能干活,比如:"网络连上了" 并且 "配置文件加载完了" 并且 "传感器就绪了"。
如果用信号量,你得嵌套好几层,代码写得想哭。这时候事件标志组就派上用场了。它就像一个多位开关面板,每个事件对应一个开关位。
任务可以设置"等这几个位都亮(逻辑与)"或者"只要有一个亮就行(逻辑或)"。哪个条件满足了,就点亮对应的位。全亮了,任务就启动。这逻辑清晰多了,代码也优雅了。
机制九:软件定时器机制------高精度定时任务
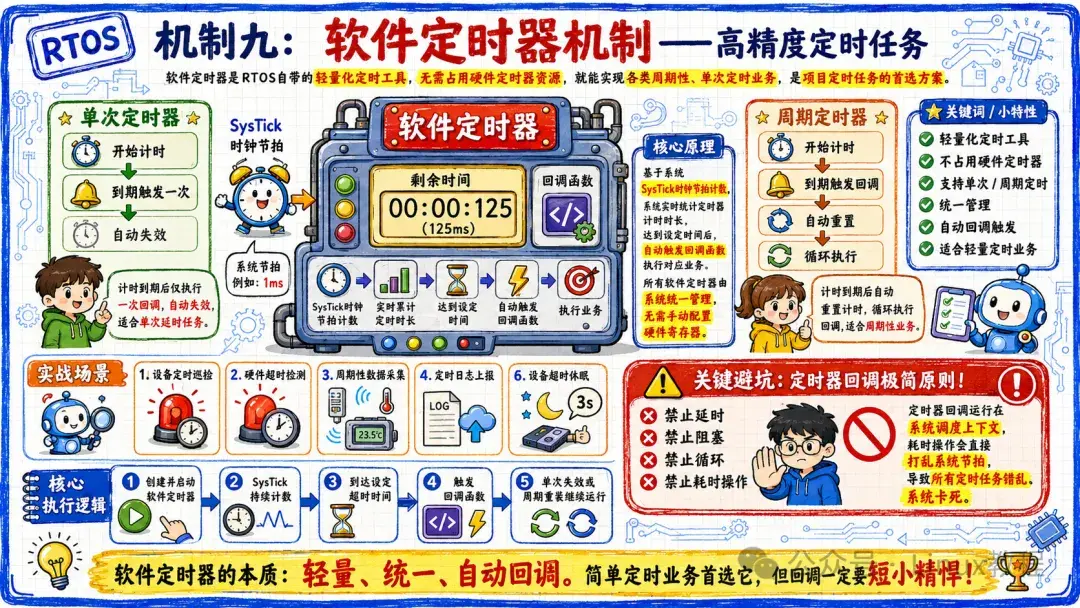
裸机里做定时,全靠全局变量++。RTOS里有专门的软件定时器。它基于系统Tick,可以周期性或者单次触发一个回调函数。
比如你需要一个任务每10秒去查一下温度,不用在任务里写死循环加计数器,直接创建一个10秒的定时器,回调函数里发个消息给任务就行。
这玩意儿特别轻量,能帮你把主任务从无聊的计时工作中解放出来。但切记:回调函数里千万别死循环,千万别延时! 它是在系统定时器任务里执行的,你卡住了,系统所有定时器都得瘫痪。
机制十:中断管理机制------中断与任务协同逻辑
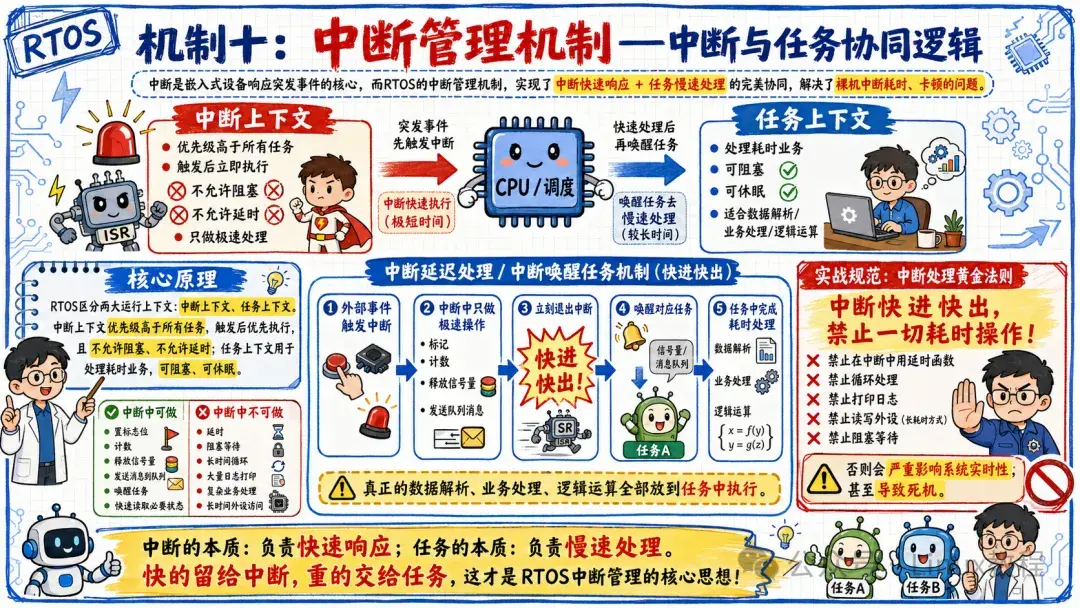
RTOS下的中断处理有个黄金法则:快进快出。
中断服务函数(ISR)里只做最紧急的事,比如读取寄存器数据、给信号量发个票。千万别在中断里算FFT、搞复杂协议解析,那样会阻塞整个系统。
正确的做法是:中断里只发信号量或扔数据到队列,唤醒一个高优先级的任务去干苦力活。这种**"中断+任务"**的配合模式,是RTOS项目最高效的写法。
机制十一:动态内存管理机制------系统资源动态分配
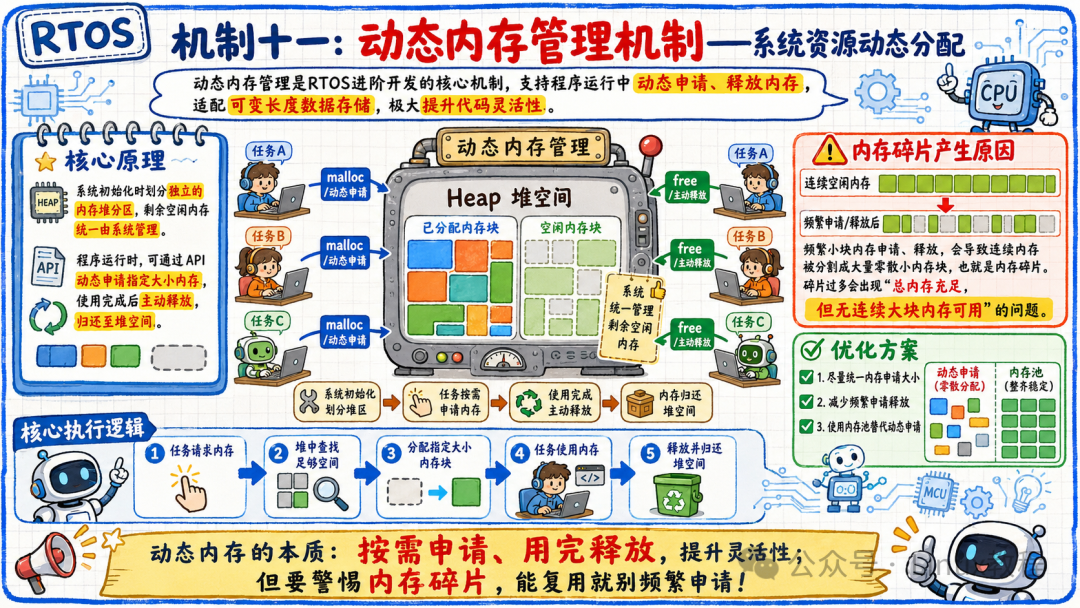
写上层应用习惯了malloc,但在嵌入式RTOS里,动态内存分配是个深坑。
虽然RTOS提供了pvPortMalloc,但频繁申请、释放不同大小的内存,会导致内存碎片。刚开始跑得好好的,跑几天后,明明总内存够,但就是申请不到一大块连续内存,系统直接崩。
所以行业里的经验是:能静态就静态,实在不行再动态。 如果必须动态,尽量在系统初始化时一次性申请好,或者使用内存池管理。
机制十二:任务栈管理机制------任务运行安全基石
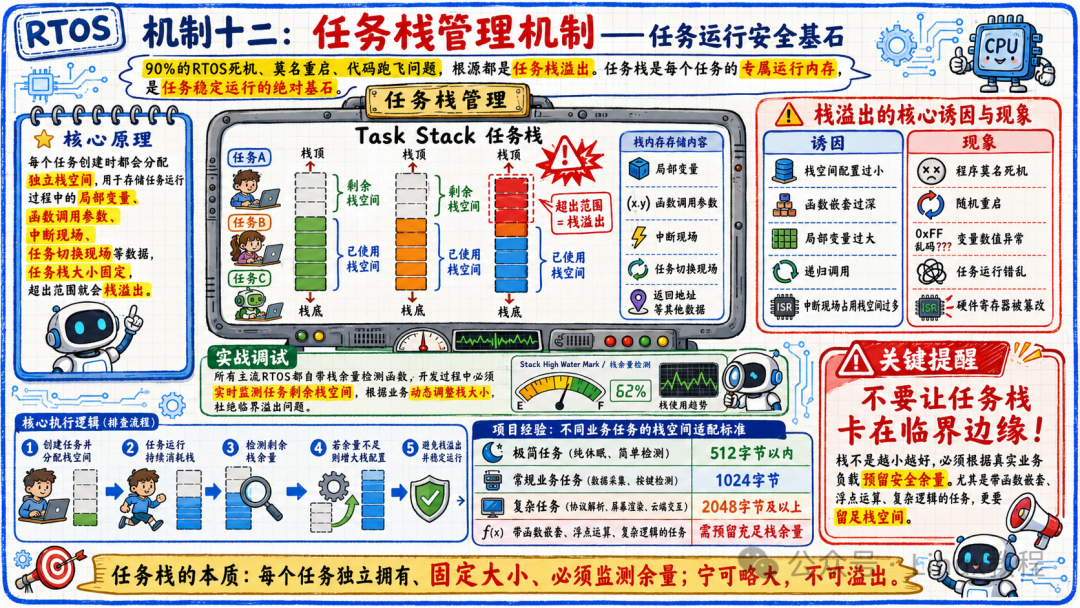
每个任务都有自己的栈空间,用来存局部变量和函数调用现场。
栈大小配置是个玄学。配小了,函数调用层级深一点或者局部变量大一点,直接栈溢出,单片机HardFault重启。配大了,几十个任务一开,内存直接不够用。
实际项目里,一定要开启栈溢出检测 ,或者用工具查看栈的高水位线,根据实际使用峰值来调整栈大小,留出20%的余量最稳妥。
嵌入式 ARM Linux 系统架构全解:一文讲透硬件、U-Boot、内核、驱动与应用
三、进阶实战:落地案例
看一段标准的、工程可用的 "串口 DMA 空闲中断 + 消息队列" 异步处理框架:
#include "FreeRTOS.h"
#include "queue.h"

// 定义消息结构体
typedef struct {
    uint8_t *pData;
    uint32_t Length;
} UART_Msg_t;

QueueHandle_t xUART_Queue = NULL;

void FreeRTOS_Init(void)
{
    // 创建消息队列,深度为5,每个元素是一个结构体
    xUART_Queue = xQueueCreate(5, sizeof(UART_Msg_t));
    if(xUART_Queue == NULL) {
        // 队列创建失败,处理错误
    }
}

// 串口空闲中断服务函数
void USART1_IRQHandler(void)
{
    BaseType_t xHigherPriorityTaskWoken = pdFALSE;
    UART_Msg_t msg;

    // 假设此处触发了空闲中断(IDLE),代表一帧数据接收完毕
    if(USART_GetITStatus(USART1, USART_IT_IDLE) != RESET)
    {
        // 伪代码:清除中断标志、获取DMA传输剩余计数算长度
        uint32_t data_len = rx_buffer_max - DMA_GetCurrDataCounter(DMA1_Stream5);

        // 封装消息
        msg.pData = rx_buffer;
        msg.Length = data_len;

        // 核心:在中断中将数据指针和长度发往队列,使用FromISR版本!
        xQueueSendToBackFromISR(xUART_Queue, &msg, &xHigherPriorityTaskWoken);

        // 切换DMA双缓冲区,防止下一包数据覆盖当前数据(略)

        // 如果需要,触发上下文切换
        portYIELD_FROM_ISR(xHigherPriorityTaskWoken);
    }
}

// 负责处理串口数据的业务任务
void vTaskUARTProcess(void *pvParameters)
{
    UART_Msg_t received_msg;

    for(;;)
    {
        // 阻塞等待队列消息,死等(portMAX_DELAY),此时任务不占用CPU
        if(xQueueReceive(xUART_Queue, &received_msg, portMAX_DELAY) == pdTRUE)
        {
            // 拿到数据,开始在任务层解析,哪怕这里耗时10ms,也不会卡死串口接收!
            Parse_User_Data(received_msg.pData, received_msg.Length);
        }
    }
}
四、RTOS面试题
1. 任务管理
Q:RTOS任务的状态有哪些?任务删除后需要手动释放内存吗?
A:常用状态为就绪、运行、阻塞、挂起;任务栈内存由系统自动释放,任务内部动态申请的内存需要手动释放。
2. 优先级抢占调度
Q:什么是任务饿死?如何解决?
A:低优先级任务长期被高优先级任务抢占,无法执行;可通过合理分配优先级、添加任务休眠、开启优先级继承解决。
3. 时间片轮转
Q:时间片大小对系统性能有什么影响?
A:时间片过小,任务切换频繁,系统开销大;时间片过大,同级任务响应延迟,实时性变差。
4. 二值/计数信号量
Q:二值信号量和计数信号量的核心区别?分别适用什么场景?
A:二值信号量仅0/1状态,用于单次事件同步;计数信号量支持多计数,用于资源计数、流量控制。
5. 互斥量
Q:互斥量和信号量的最大区别?如何解决优先级翻转?
A:互斥量有所有权、仅任务可用、支持优先级继承;信号量无所有权、中断可调用;通过优先级继承机制解决优先级翻转。
6. 消息队列
Q:队列数据拷贝和指针传递的优缺点?
A:拷贝安全无风险,适合小数据;指针节省内存、效率高,适合大数据,但需注意内存有效性。
7. 事件标志组
Q:多事件同步为什么不用多个信号量,而用事件标志组?
A:事件标志组可实现多事件与/或逻辑判断,资源占用更少,逻辑更简洁,适合多条件触发场景。
8. 软件定时器
Q:软件定时器回调函数为什么禁止耗时操作?
A:回调运行在系统调度上下文,耗时操作会打乱系统时钟节拍,导致全局定时异常、系统卡死。
9. 中断管理
Q:RTOS中断和裸机中断的区别?中断中禁止哪些操作?
A:RTOS中断可唤醒任务,实现快慢业务分离;禁止延时、阻塞API、循环耗时操作。
10. 动态内存
Q:什么是内存碎片?如何优化?
A:频繁小块申请释放产生零散内存;优化方案:内存池、统一内存大小、减少频繁操作。
11. 任务栈
Q:任务栈溢出的常见原因和排查方法?
A:原因:栈空间过小、函数嵌套深、局部变量大;排查:通过系统栈余量检测函数定位异常任务。