一、当机器人走上舞台,工业应用真正需要什么?
近日,中国舞蹈演员吴宇飞携宇树机器人登上**《美国达人秀》** ,以中国歌曲**《莲》**为背景音乐,与多台机器人共同完成街舞、武术、太极等动作,双节棍、空翻和高难度旋转等表演引发现场热烈反响,并获得黄金按钮,直通总决赛。相关报道显示,这场人机共舞成为节目中的热门时刻。
舞台上的机器人需要展现动作协调性、节奏感和视觉表现力,而工业机器人面临的评价标准完全不同:负载是否足够、移动是否高效、操作是否精确、运行是否稳定,以及能否适应现有工厂的空间、设备和生产节拍。
这也引出一个值得关注的问题:当人形机器人从展示复杂动作走向真实工业任务时,什么样的机器人本体,才能真正具备生产价值?
二、机器人为什么能够完成复杂动作?
机器人完成一个看似简单的动作,背后往往涉及多个技术环节。以舞台上的旋转、弯曲和连续动作组合为例,机器人需要感知自身姿态,规划运动轨迹,并通过关节控制完成动作执行。
传统工业机器人通常按照预先设定的程序运行。在工件位置固定、环境变化较少的场景中,这种方式能够提供较好的重复精度和稳定性。但面对动态动作或变化环境,机器人还需要具备一定的状态感知和反馈调整能力。
机器人运动控制可以大致分为三个环节:
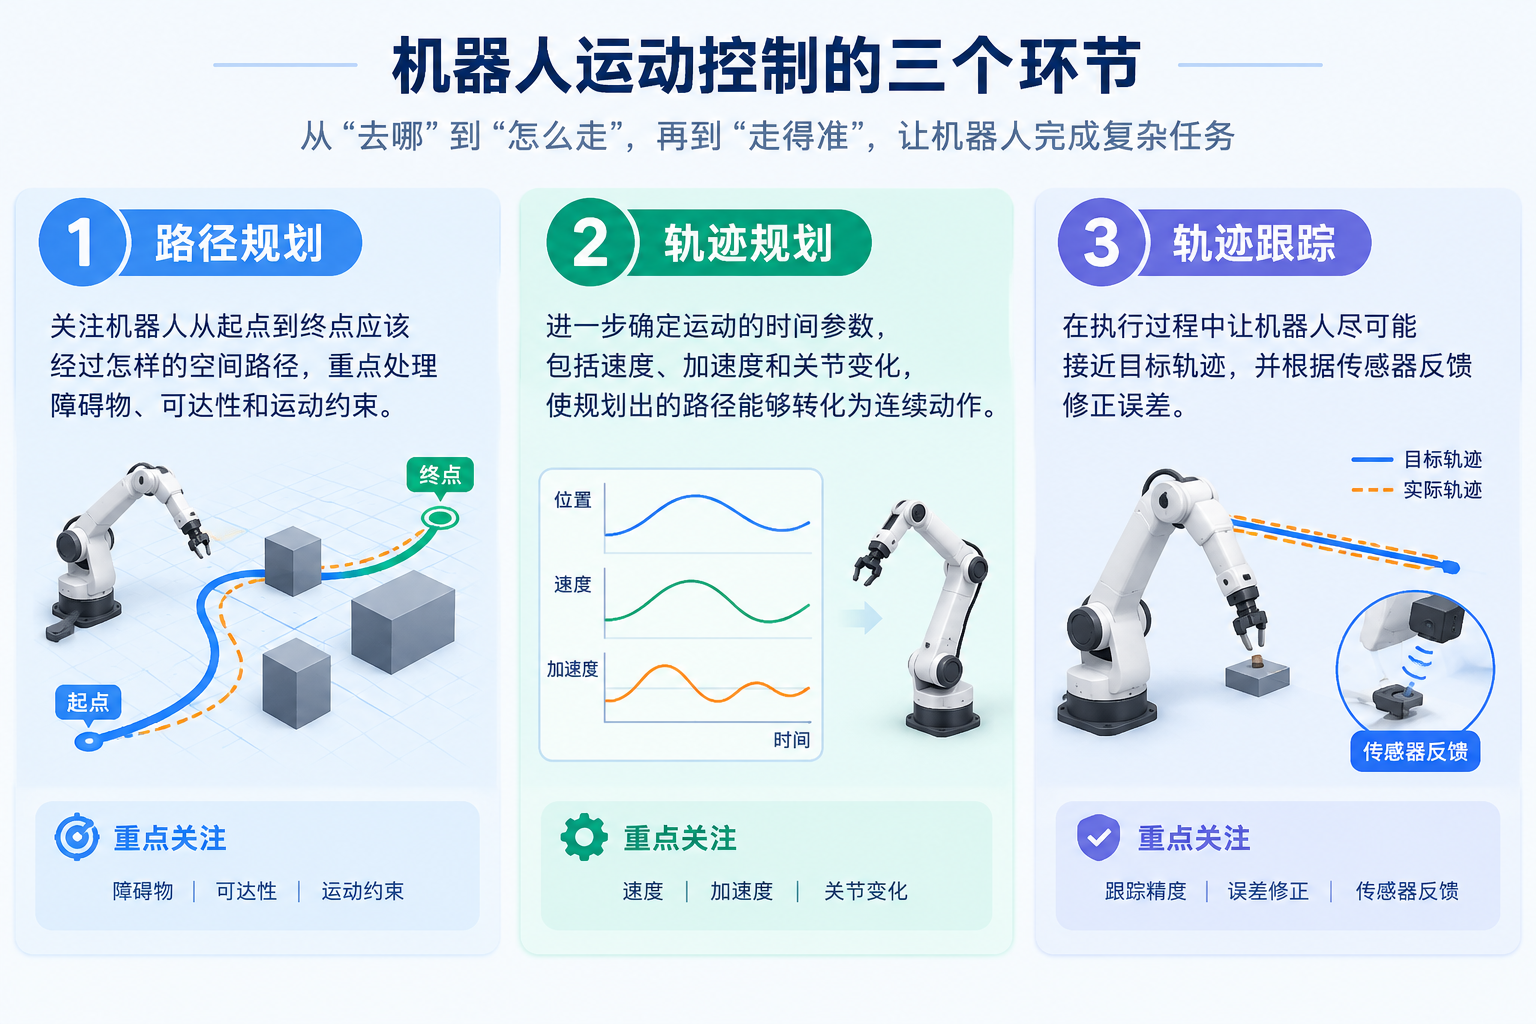
- 路径规划关注机器人从起点到终点应该经过怎样的空间路径,重点处理障碍物、可达性和运动约束。
- 轨迹规划进一步确定运动的时间参数,包括速度、加速度和关节变化,使规划出的路径能够转化为连续动作。
- 轨迹跟踪则负责在执行过程中让机器人尽可能接近目标轨迹,并根据传感器反馈修正误差。
对于双足机器人,还需要考虑动态平衡、足底接触和重心变化。对于轮式机器人,重点则更多集中在底盘移动、转向、负载变化与上身操作之间的协调。
因此,机器人"能做出动作"并不意味着它已经具备自主完成任务的能力。动作执行只是基础,感知、规划、控制和反馈共同决定了机器人在现实环境中的表现。
三、工业机器人为什么不一定越像人越好?
人形机器人采用类似人体的双臂、双腿结构,理论上能够适应部分为人设计的工具、工位和操作空间。但工业应用并不要求机器人完整复刻人体运动方式,而是需要根据任务对整机结构进行优化。
工业场景通常具有相对平整的地面、明确的通道和固定的生产区域。在这类环境中,轮式移动方案可以提供较高的移动效率,并为负载能力、上身稳定性和精细操作预留设计空间。
相比之下,足式机器人在复杂地形、障碍跨越和非结构化环境中具有优势,但其运动控制和能量管理也面临不同挑战。
因此,轮式与足式并不存在简单的优劣关系,关键在于场景匹配。对于需要频繁搬运、工位间移动和双臂操作的工业任务,轮式人形机器人具有值得探索的应用价值;对于楼梯、崎岖地面等复杂环境,足式方案可能更具适应性。
工业机器人本体设计的核心,不是追求外形上的完整仿生,而是让机械结构与任务需求相匹配。
四、工业场景对机器人本体提出了哪些要求?
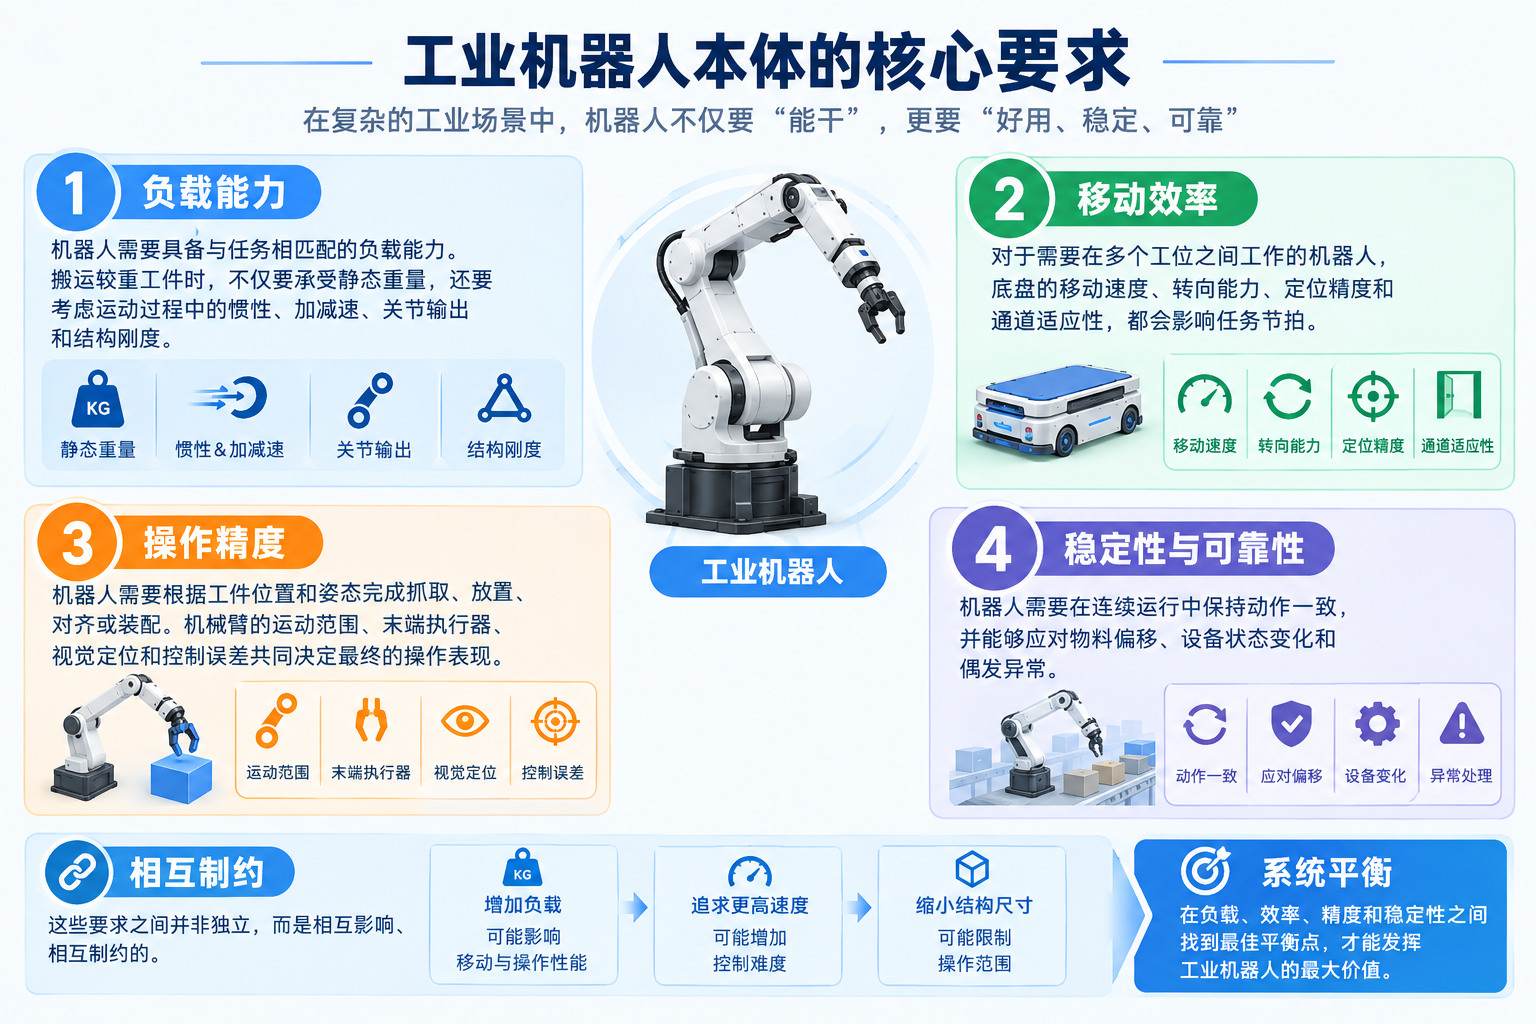
工业生产中的机器人,首先需要具备与任务相匹配的负载能力。搬运较重工件时,机器人不仅要能够承受静态重量,还要考虑运动过程中的惯性、加减速、关节输出和结构刚度。
其次是移动效率。对于需要在多个工位之间工作的机器人,底盘的移动速度、转向能力、定位精度和通道适应性,都会影响任务节拍。
第三是操作精度。机器人需要根据工件位置和姿态完成抓取、放置、对齐或装配。机械臂的运动范围、末端执行器、视觉定位和控制误差共同决定最终的操作表现。
最后是稳定性与可靠性。机器人需要在连续运行中保持动作一致,并能够应对物料偏移、设备状态变化和偶发异常。
这些要求之间还存在相互制约。例如,增加负载可能影响移动与操作性能;追求更高速度可能增加控制难度;缩小结构尺寸又可能限制操作范围。因此,工业机器人本体需要在负载、效率、精度和稳定性之间进行系统平衡。
五、从"身体"到"能力":机器人如何理解并完成工业任务?
本体解决了机器人"能不能动"的问题,但要完成真实生产任务,还需要感知、任务理解和技能执行能力。
以一个典型的工件取放任务为例,机器人需要先识别目标物体,再确定抓取位置和姿态,规划运动路径,完成抓取与移动,最后将物体放置到指定位置。
如果工件位置固定,可以通过治具、标定和预设程序完成;如果工件存在位置偏差、姿态变化或遮挡,就需要视觉感知和一定的任务适应能力。
近年来,视觉---语言---动作模型(Vision-Language-Action,VLA)成为具身智能的重要研究方向。它尝试将视觉观察、语言指令和机器人动作策略建立联系,使机器人能够根据任务与环境生成操作行为。
但VLA并不等于完整的机器人控制系统。模型适合承担任务理解、策略生成等较高层的功能,而底层实时控制仍需要依赖运动学、动力学、控制算法和安全机制。
更适合工业落地的思路,是将任务理解、技能调用与确定性控制进行分工:
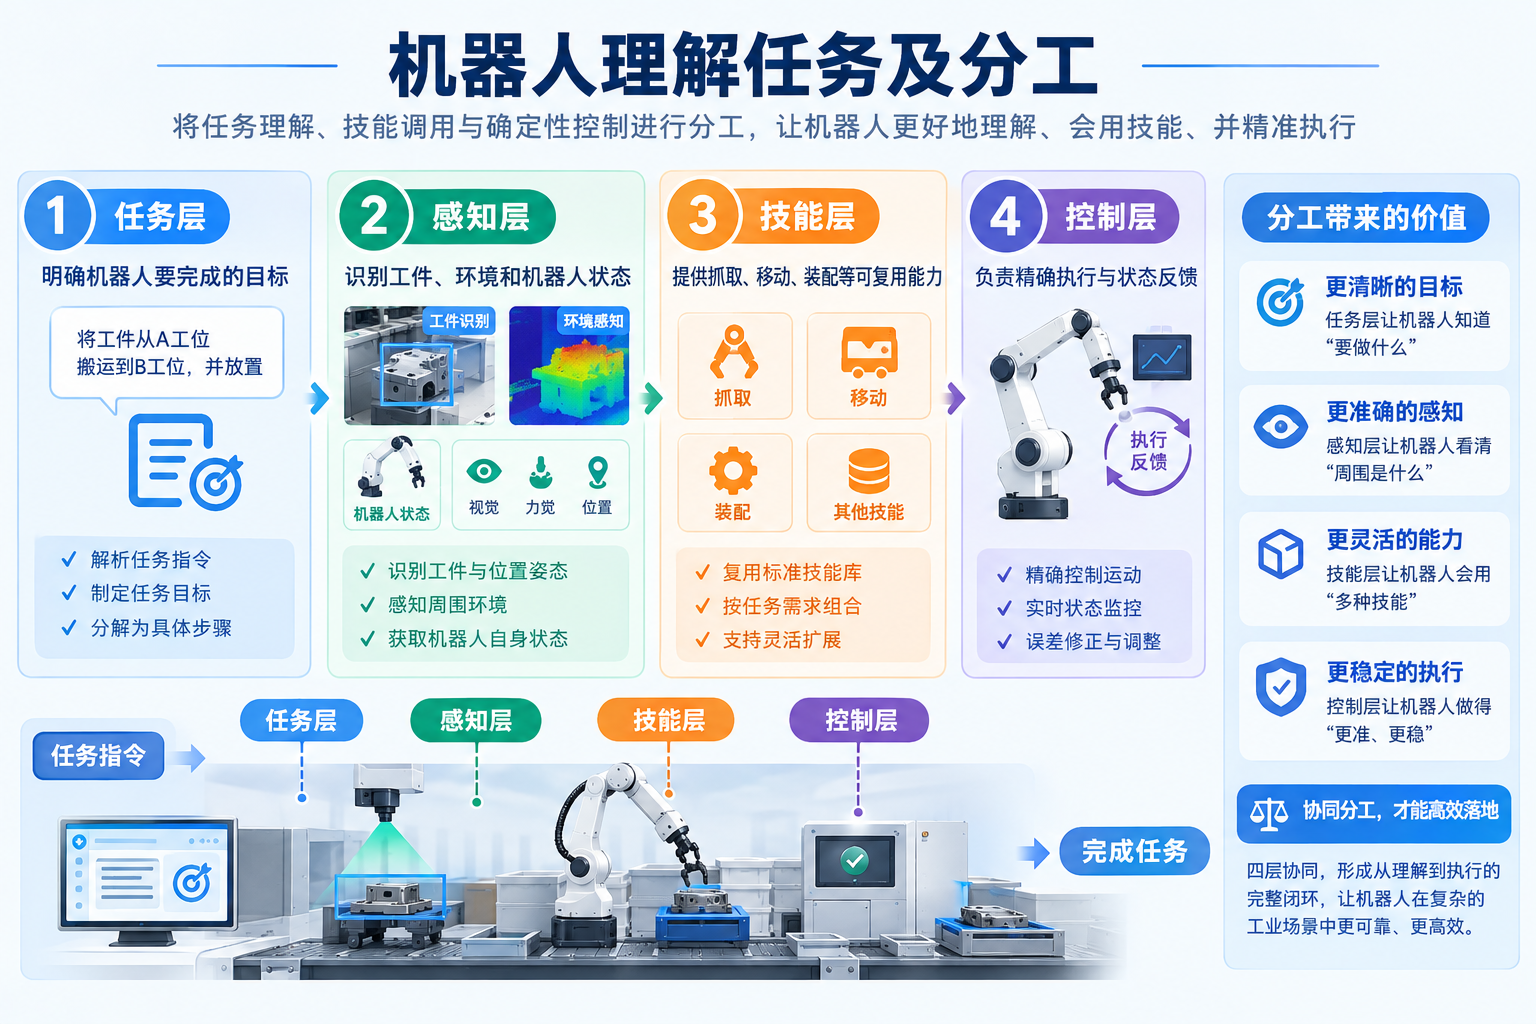
- 任务层明确机器人要完成的目标。
- 感知层识别工件、环境和机器人状态。
- 技能层提供抓取、移动、装配等可复用能力。
- 控制层负责精确执行与状态反馈。
这种分层架构能够降低系统复杂度,也有利于对任务进行验证、调试和维护。
六、从单机动作到多机器人协同,系统复杂度如何增加?
当机器人从一台增加到多台,问题就不再只是单机控制。
在工业生产中,多台机器人可能共享工位、物料、输送设备和安全区域。一台机器人负责取料,另一台负责装配,第三台负责检测。如果没有统一的任务协调机制,即使每台机器人都能够独立工作,整体生产流程仍可能出现等待、冲突或节拍不匹配。
多机器人协同需要解决三个方面的问题:
- 任务协同:明确不同机器人分别承担哪些工作,以及任务之间的先后关系。
- 运动协同:协调机器人在共享空间中的运动,减少路径冲突和碰撞风险。
- 资源协同:管理工位、物料、设备和时间窗口,避免局部动作影响整体流程。
这意味着工业机器人系统需要从单机控制进一步走向任务编排和系统级调度。机器人本体负责执行动作,工业软件负责组织任务,数据平台则负责记录过程与反馈结果。
七、工业富联科技服务:面向工业场景探索轮式人形机器人产品
在工业机器人方向,工业富联科技服务正在围绕工业场景开展轮式人形机器人产品探索,关注负载、移动效率、操作精度和生产环境适应性等实际需求。
相关产品方向面向组装、上下料、搬运等工业任务,尝试将机器人本体、运动控制、视觉感知和任务执行能力结合起来。与此同时,企业也在探索配套的机器人开发与训练能力,以支持机器人从单一动作演示逐步走向实际任务执行。
这里的核心思路,是让机器人技术服务于明确的制造需求,而不是单纯追求更复杂的外形或更具观赏性的动作。对于不同工厂和工位,仍需要结合负载、精度、节拍和安全要求进行具体验证。
八、工业机器人如何真正适应多品种生产?
工业现场的难点之一,是产品和工艺并非始终不变。不同型号的工件可能具有不同尺寸、材质、重量和抓取方式,机器人需要在任务变化后保持稳定执行能力。
一种可行的技术路径,是将机器人能力模块化。将抓取、移动、放置、检测等任务封装为可复用技能,再通过任务配置和参数调整适应不同工位。
对于视觉变化较多的任务,可以引入学习型模型提升环境适应能力;对于动作固定、约束明确的任务,则继续采用成熟的运动规划和控制算法。
此外,数字孪生和仿真技术也能够帮助企业在机器人进入现场前,验证工位布局、运动范围、路径冲突和任务流程,减少部分现场调试成本。
不过,仿真结果与真实生产环境之间仍然存在差异。传感器噪声、工件摩擦、设备误差和现场光照等因素,都可能影响机器人实际表现。因此,机器人部署仍然需要经过现场测试、数据反馈和持续优化。
九、工业机器人智能化的关键,是让本体能力连接真实任务
从舞台共舞到工业精密操作,机器人技术正在从动作展示走向任务执行。
工业机器人需要具备与场景匹配的本体结构,也需要通过视觉感知、运动规划、实时控制和任务理解,完成真实生产中的工作。轮式人形机器人为结构化工业环境提供了一种值得探索的技术方案,而具身智能和数字孪生等技术,则进一步拓展了机器人适应复杂任务的可能性。
工业富联科技服务正在推进相关机器人产品与技术探索,关注机器人在组装、上下料和搬运等工业场景中的应用价值。
未来,机器人能否规模化落地,最终仍取决于它能否在真实生产环境中稳定完成任务,并以合理的成本持续适应工艺变化。
真正具有工业价值的机器人,不只是能够完成一个令人惊叹的动作,而是能够在复杂生产环境中,持续、稳定、可验证地完成工作。