摘要: 老旧电梯改造过程中,不同品牌、不同年代电梯主板存在接口、协议和控制逻辑差异。机器人梯控系统需要通过状态抽象和采集隔离降低对底层设备的依赖,实现更灵活的跨品牌部署。
导语: 随着配送机器人、巡检机器人和工业AGV进入更多楼宇场景,机器人梯控系统面对的不再是单一品牌新电梯,而是大量已经投入使用的存量电梯。如何在不改变原有电梯核心控制逻辑的情况下,让机器人理解不同电梯状态,成为机器人乘梯系统设计中的关键问题。
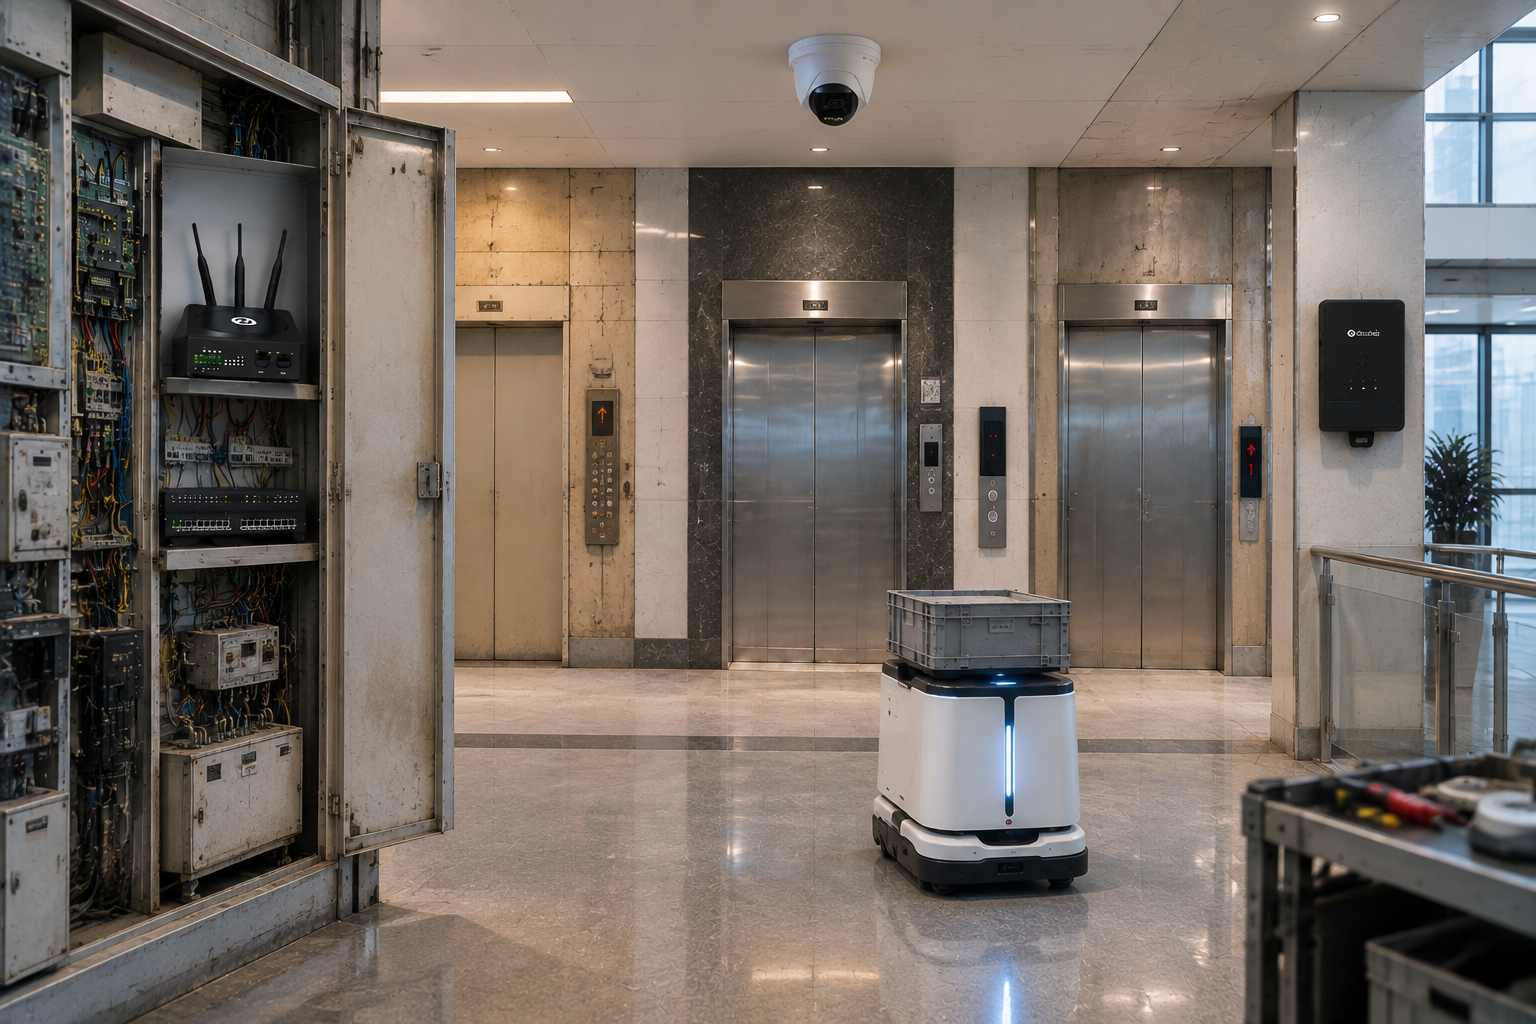
传统方式如果直接连接电梯主板,需要针对不同品牌、不同型号进行适配开发。由于不同厂家的控制协议、接口定义和状态反馈方式存在差异,这种方式很难快速复制到多个项目。
例如,同样是"电梯到达目标楼层",不同系统可能通过不同方式反馈:
- 数字信号;
- 通信协议;
- 独立传感方式;
- 控制接口反馈。
如果机器人系统直接依赖某一种方式,就会受到电梯品牌限制。
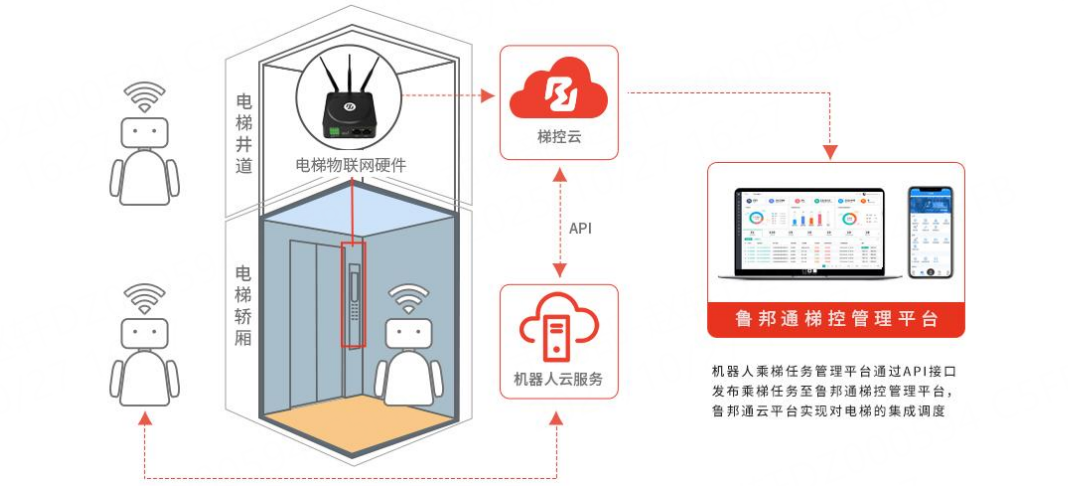
因此,非侵入式机器人梯控通常需要建立中间适配层,将不同来源的数据转换为统一状态模型。
一、状态抽象是解决电梯品牌差异的核心
机器人真正关心的信息其实有限。
它需要知道:
电梯是否到达;
当前楼层是多少;
电梯是否停止;
门是否打开;
是否满足进入或离开的条件。
机器人并不需要知道电梯内部采用哪种主板架构,也不需要理解厂家内部控制算法。
因此,工程设计中通常会将底层复杂信息转换为标准状态。
例如:
底层:
A品牌电梯返回运行信号;
B品牌电梯返回通信数据;
C品牌电梯通过传感器获取状态。
经过适配后:
机器人统一接收:
ELEVATOR_MOVING
ELEVATOR_STOPPED
DOOR_OPEN
CURRENT_FLOOR
等标准状态。
这样,上层机器人调度系统无需针对每个电梯品牌重新开发。
二、为什么非侵入式方案更适合存量电梯改造
很多机器人项目面对的是已经投入运行多年的建筑。
这些场景通常存在:
电梯品牌复杂;
设备年代不同;
原厂资料不完整;
无法大规模修改控制系统。
如果采用直接改造主板的方式,不仅实施难度增加,也可能影响原有电梯系统稳定运行。
非侵入式方案的优势在于,通过独立采集方式获取机器人需要的信息,将电梯设备差异与机器人应用逻辑分离。
系统重点关注:
状态是否准确;
数据是否稳定;
任务是否能够继续。
而不是强行改变电梯内部结构。
三、机器人梯控系统设计中的几个关键点
跨品牌适配并不意味着完全不需要调试。
实际项目中仍然需要考虑:
1. 状态一致性
采集到的数据是否符合真实电梯运行状态。
2. 异常处理
当数据缺失、通信异常或状态冲突时,机器人应该如何处理。
3. 安全边界
机器人梯控负责机器人乘梯协同,不应该替代电梯自身安全保护系统。
4. 快速扩展
新增电梯型号时,不应该重新修改整个机器人系统。
因此,好的架构应该做到:
底层适配;
中间转换;
上层统一调用。
四、未来机器人梯控的发展方向
随着机器人应用规模扩大,电梯适配能力会成为影响项目复制的重要因素。
未来更加成熟的机器人梯控系统,需要具备:
更开放的数据接口;
更灵活的状态模型;
更强的兼容能力;
更简单的部署方式。
只有降低机器人与电梯之间的连接难度,机器人跨楼层应用才能从单个项目走向规模化部署。
FAQ:
问题1:为什么不同品牌电梯不能直接共用一个接口?
因为不同厂家的控制系统设计、通信协议和接口方式存在差异。
问题2:状态抽象有什么作用?
可以屏蔽底层设备差异,让机器人使用统一逻辑完成乘梯任务。
问题3:非侵入式方案是否意味着完全不用调试?
不是。非侵入式减少的是系统改造程度,实际项目仍需要根据现场环境进行配置。
总结: 面对不同品牌老旧电梯主板差异,机器人梯控系统不能依赖单一接口,而需要通过状态抽象、采集隔离和架构设计实现兼容。只有让电梯底层差异与机器人应用逻辑分离,机器人跨楼层运行方案才能真正实现规模化应用。