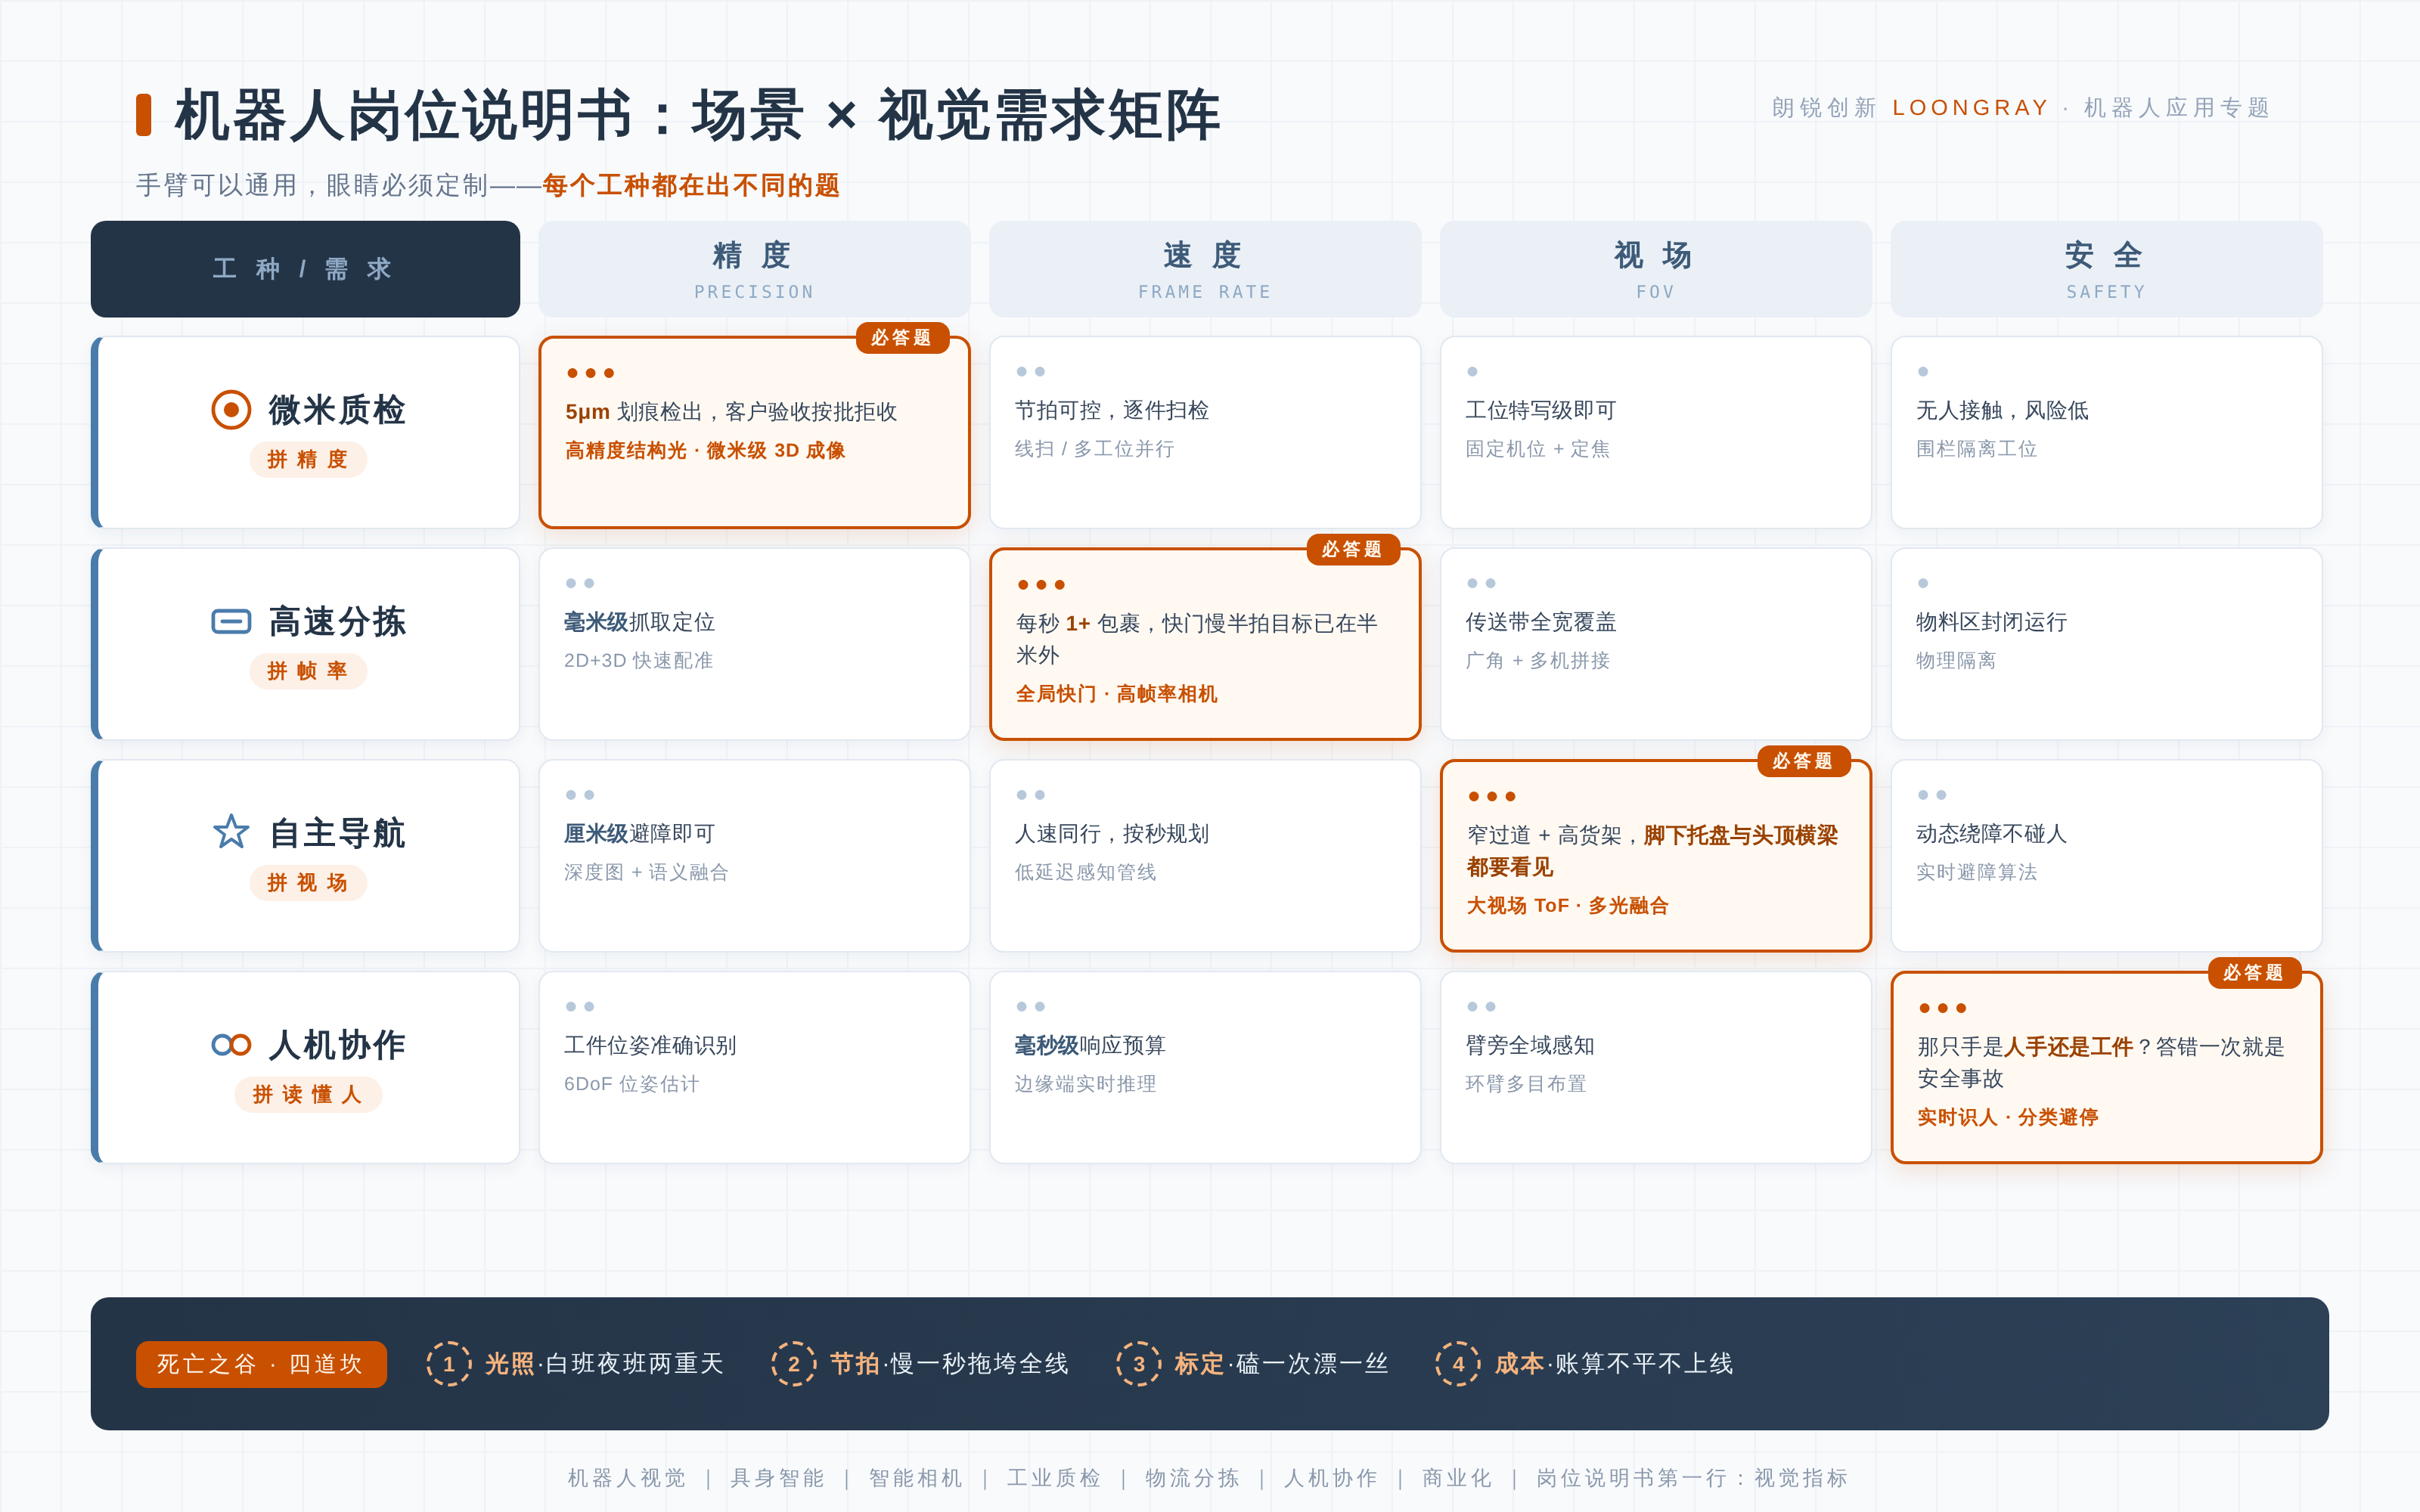
过去两年,机器人应用跨过量产分水岭:产线质检、物流分拣、车间搬运、园区配送率先规模落地。但另一组事实同样真实:大量项目倒在从实验室到产线的路上,行业把这段距离叫「死亡之谷」。复盘这些项目会发现一个规律------卡住它们的很少是运动控制:六轴、SCARA、DELTA 的伺服与轨迹规划已经高度成熟;真正吃掉项目周期的,是视觉系统。本文按工程顺序拆解视觉落地的四道坎:环境光照、节拍预算、标定维护、成本控制,每道坎给出问题机理、工程对策与量化估算,供做方案选型与产线部署的同行参考。
一、环境光照:不是调参问题,是物理问题
车间光照与实验室的差异,是视觉 demo 失效的第一诱因。把光照问题当「模型鲁棒性问题」来调参,方向就错了------它首先是成像物理问题。
1.1 工频频闪与快门拍频
车间荧光灯与劣质 LED 由 50Hz 工频驱动,光强以 100Hz 波动。卷帘快门逐行曝光,各行曝光时刻不同,图像上会出现明暗条纹(banding),且条纹位置随曝光相位漂移。对策有三条:曝光时间取光强周期的整数倍(10ms 的整数倍),把波动积分抹平;或直接选全局快门相机,行间同时曝光,从机制上解耦;高速场景再加频闪光源,把有效曝光压到几十微秒,顺带冻结运动。
1.2 运动模糊:先算账,再定曝光
设传送带速度 1 m/s、曝光 1 ms,像移 = 1 mm。若相机分辨率对应物面 0.2 mm/px,这 1 mm 拖影就是 5 个像素的模糊,边缘检测与缺陷分类直接劣化。反向算账:要把模糊压到 1 px 以内,曝光需 ≤ 0.2 ms------常规连续光在这个档位信噪比崩掉,正解是频闪光源配同步短曝光,或提升照度、降增益保噪声。
1.3 镜面反光:金属与玻璃的专属难题
金属加工件、玻璃盖板这类镜面高反材质,常规打光必然过曝成白斑。工程上有三件套:偏振片正交(光源端与相机端各置一片,消掉镜面定向反射);同轴光(光沿镜头光轴入射,平整表面亮、瑕疵区域暗,适合平面检测);穹顶光(无影穹顶照明,专治曲面金属反光)。材质决定光路,光路决定成败------这条经验在视觉选型里的优先级,高于模型选型。
1.4 域偏移:白班与夜班不是同一个世界
天窗云影带来缓慢的全局光照漂移,白班夜班照明方案不同,甚至工服换色都会改变背景分布。模型在 A 光照下训练、B 光照下推理,特征分布整体位移,demo 里的置信度到现场直接缩水。防线分三层:数据层做光度增强(亮度/对比度/色温抖动)拉宽训练分布;部署层用标准色卡定期自检加在线白平衡锚定,把全局漂移钉住;算法层留一个小样本域适应通道,用产线新数据微调归一化统计量。三层防线的设计成本,远低于一次产线停机返工。
小结成表:
| 问题 | 机理 | 工程对策 |
|---|---|---|
| 频闪条纹 | 工频 100Hz 光强波动 × 卷帘逐行曝光 | 整周期曝光 / 全局快门 / 频闪光源 |
| 运动模糊 | 曝光时间 × 物体速度 = 像移 | 频闪短曝光 / 提升照度降增益 |
| 镜面过曝 | 定向反射进入镜头 | 偏振正交 / 同轴光 / 穹顶光 |
| 域偏移 | 训练与部署光照分布位移 | 光度增强 / 色卡自检 / 域适应 |
二、节拍预算:视觉必须塞进产线的秒表
产线不等人。视觉链路的总延迟要塞进节拍预算的缝隙,而且是确定性延迟------抖动比均值更致命。
2.1 预算分解
举个典型的账:节拍 3 s/件、机械臂动作占 2.4 s,视觉全链路预算 600 ms。分解下去:触发握手 10 ms 级、曝光 0.05~10 ms、传输 30~80 ms、推理 20~150 ms、结果输出与 PLC 握手 10~20 ms,再留 100~200 ms 余量。每一项都要按实测上限报预算而不是取均值------网络抖一次、推理慢一拍,整线节拍就被拖垮。
2.2 传输带宽的账
以 500 万像素(2448×2048)8bit 灰度、30 fps 计,原始数据率约 1.2 Gbps(150 MB/s)。GigE 千兆网有效载荷约 100~115 MB/s,明摆着不够。工程做法:按产线实际需要的帧数降帧(节拍 3 s 时触发式单帧就够)、ROI 裁剪只传感兴趣区、或上 2.5G/多链路。USB3.0 有效约 350 MB/s,适合机柜内短距离多相机;再往上就是 CoaXPress 与万兆链路的主场。选型原则一句话:按「触发帧数 × ROI × 2 倍余量」倒推,而不是按相机标称满帧配网。
2.3 推理侧:确定性优先于峰值
边缘部署的首要指标是尾延迟(P99),不是峰值吞吐。三个手段:INT8 量化通常带来 2~4 倍吞吐提升、精度损失可控;模型侧做两级级联------低分辨率粗定位加 ROI 内精检测,平均时延能降一个量级;调度侧绑定 CPU 核,避免与上位机界面线程抢占。NPU 与智能相机把推理放在采集端,省掉传输往返------这是智能相机在产线上越来越常见的核心原因。
2.4 异步流水线:重叠而非串行
采集、推理、机械臂动作三段重叠执行:相机采第 N 件时,处理器算第 N-1 件,机械臂处理第 N-2 件,单件占用时间从三段之和降为最长一段。传送带场景再加编码器跟踪触发------按位置触发代替按时间触发,抓取点随带速自适应。流水线化之后,视觉从「节拍的成本」变成「节拍的隐形项」。
三、标定与维护:精度是一天天漏掉的
装机精度不等于运行精度。视觉引导项目的废品率爬升,一半以上能追溯到标定漂移。
3.1 手眼标定与误差传递
eye-to-hand(相机固定看全场)与 eye-in-hand(相机随臂动)对应不同标定流程,共同内核是 AX=XB 方程:由标定板位姿变化与末端位姿变化,解出相机与末端之间的固定变换。经典解法 Tsai-Lenz 闭式解加非线性精化,工程上可做到亚像素。误差传递要算清楚:设物面分辨率 0.2 mm/px、重投影残差 0.5 px,仅视觉环节就引入约 0.1 mm 定位不确定度;再叠上手臂重复定位与夹爪间隙,高精度工位的误差预算立刻吃紧------对亚像素标定的追求不是洁癖,是刚需。
3.2 漂移从哪来
温漂(钢结构每米每度 12μm 量级)、碰撞冲击(一次轻微磕碰可引入 0.1~0.5 mm 偏移)、换型换爪(快换机构有重复公差)、镜头呼吸(温度改变焦距微移)。丝级(10μm)的装机精度,漏着漏着就成了毫米级现场问题。
3.3 对策:把标定做成例行自检
成熟产线的做法:每日开工跑自动标定流程(标准件自动拍照解算),重投影误差超阈值报警停线;看板盯误差趋势做预测性维护;换型流程把「重标定」做成一个按钮而不是一套仪式。视觉系统的全生命周期维护成本,在设计阶段就决定了------可自检与不可自检的系统,总成本差出数倍。
四、成本控制:视觉方案的账本逻辑
4.1 两类架构的账
分体式(工业相机 + 镜头 + 光源 + 工控机 + 采集卡)灵活、上限高,适合复杂多工位;一体化智能相机(传感、光源、处理、IO 封装一体)省去选型匹配、线缆布设与工控机运维,单点部署成本与工程周期显著更低。规模复制的场景里,智能相机把「工程师密度」从项目里拿掉了------部署一个工位,不再需要视觉工程师全程跟。
| 维度 | 分体式 | 智能相机 |
|---|---|---|
| 选型工程量 | 相机/镜头/光源/主机分别匹配 | 出厂预匹配 |
| 布线与空间 | 线缆多、需控制柜 | 单体安装 |
| 运维门槛 | 需视觉工程师 | 现场人员可维护 |
| 扩展上限 | 高(多相机/复杂同步) | 中(单点闭环) |
| 适用场景 | 复杂多工位产线 | 规模化单工位复制 |
4.2 隐性成本与摊薄路径
账本上看得见的是硬件,看不见的是算法人力与验证周期:换一个产品型号,光照重调、模板重做、现场重新联调。行业因此长出两条摊薄路径:其一,方案商把场景 know-how 固化成标准模块、按工种定制交付(OEM/ODM),工程成本在多个客户间复利摊薄;其二,缺陷库、标定流程、部署 checklist 沉淀为可复用资产。视觉方案商的位置由此从「配件供应商」上移为「落地能力的提供者」。
4.3 ROI 红线
工业客户那条红线通常写得很直白:这套视觉省下的检测、人力与废品成本,两年内要覆盖投入。过线的方案,再优雅也活不下来;红线以下的方案,朴素也能上量。视觉预算谈的不是参数,是回收周期。
五、结语:从算法到产线的距离
四道坎有一个共同点:全是「环境」问题,不是「模型」问题。光照、节拍、标定、成本,没有一道能靠换更大的模型解决------这正是视觉与运动控制的本质差异:运动控制面对可精确建模的封闭物理世界,视觉面对不肯配合的开放真实世界。谁把「看」这件事工程化得越彻底,谁就掌握机器人应用的落地速度。视觉正在从产业链的配件,变成定价权本身。