具身智能,正在从展台上的单点演示,走向真实现场的巡检、作业与服务。
对机器人来说,真正的考验是:没人盯着的时候,能不能自主移动、自动判断、把活干完------以及让结果进入排班、告警和工单等后续运营流程。
做到这些,机器人才会从一台"会演示的设备",成为一个能交付、能运营的在岗角色。
这是具身智能要走完的"最后一公里"。
01、三款机器人,覆盖三类业务空间
室内设备区、户外复杂环境和公共服务空间,对机器人的移动方式、感知能力和任务流程,有着不同的要求。
一款机器人很难包揽所有任务。
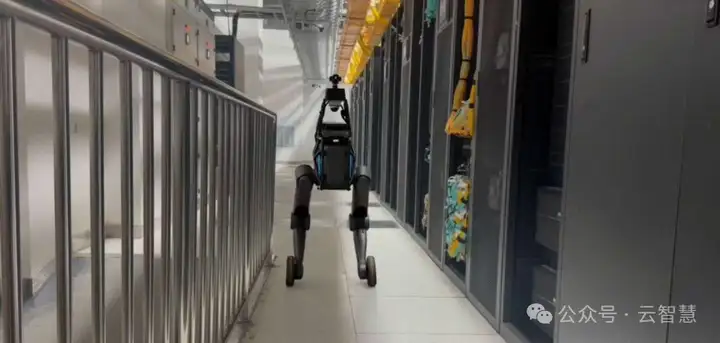
云智慧智能巡检机器人在数据中心机柜通道自主作业
云智慧将数字世界积累的运维能力延伸到物理世界,构建了以**"一个平台、多款机器人"**为核心的 AI Robots 产品矩阵:
- Strider I1 / IG1(双轮足):面向工业与园区巡检的双轮足多功能机器人,其中IG1版本可兼顾导览;
- Tero I1(四轮足):面向户外复杂环境的四轮足巡检机器人,具备全地形、全天候巡检能力;
- Embo G1(人形):面向公共空间导览的人形机器人,提供迎宾问询、路线引导与内容讲解服务。
接下来,我们走进它们各自的工作现场,看看它们分别承担什么任务,又具备哪些核心能力。
02、Strider:将室内巡检变成可量化的任务
数据中心、智算中心与工业厂房中,大量设备和环境点位需要反复检查。
人工巡检耗时长,结果易受到经验与工作节奏影响;夜间值守和狭窄区域,进一步增加巡检难度。
双轮足机器人Strider通过多维采集、智能识别和自主通行,完成设备与环境巡检。
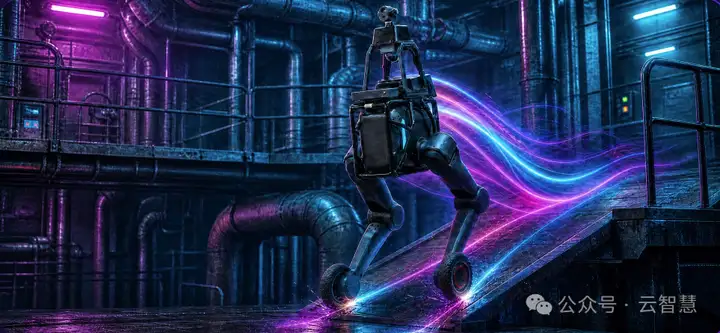
Strider 双轮足机器人(I1/IG1)
一次巡检,采集多维数据
Strider把"看、听、闻"集成到同一台设备上。
它搭载双光云台相机、激光雷达、声学与环境传感器,可完成可见光成像、红外测温、声纹识别,并采集温湿度、PM0.5粉尘、可燃有毒气体等环境数据。
31 项检测,看懂现场状态
只完成采集还不够,Strider 还能判断设备和环境是否正常。
Strider具备覆盖环境感知、安全与消防、设备状态、仪表与面板、门与锁、电气开关6大类的31项检测能力。
从读仪表、识指示灯,到发现烟雾明火、跑冒滴漏、锈蚀裂纹与人员违规------这些原本需要人工逐一确认的环节,现在可由机器人自主识别并分级告警,减少对人工检查和经验判断的依赖。
自主穿行,抵达巡检点位
看得见、看得懂,还要走得到。
Strider 采用双轮足底盘,机身紧凑,最窄通过宽度仅约39cm,可在约1m宽的机柜通道内转身。
满载状态下,可跨越20cm台阶、通过20°坡道,还可联动电子门禁,并自主通过挡鼠板。
配合SLAM与AprilTag融合导航,Strider支持动态路线规划、紧急制动与三维动态避障,面对环境变化时也能及时调整路线、安全通行。
高效作业,支撑连续巡检
Strider单点精检约15秒、速检约3秒,每小时可完成460个以上点位,单次巡检覆盖约700个点位。
续航方面,满载约3.5小时,1小时左右即可补能,并支持充电、换电与自动回充,满足长时间连续作业需求。
一机双模,兼顾巡检与导览
Strider 的 IG1 版本支持巡检与导览两种模式。
- 巡检模式下,机器人完成状态采集、异常复核与数据追溯;
- **导览模式下,**则可在来访接待时承担迎宾、问询、路线引导与内容讲解。
一台设备覆盖两类场景,在不同任务之间灵活切换。
03、Tero:以全地形全天候能力,接管户外现场
能源场站、地下管廊、物流园区、停车场与养殖场等户外区域,巡检路线长,路面和天气情况复杂。
人工巡检容易受到天气和时间限制,巡检频率与执行一致性也很难保证。
四轮足户外巡检机器人Tero通过多模态感知、融合定位和全地形通行,在复杂环境中持续执行巡检任务。
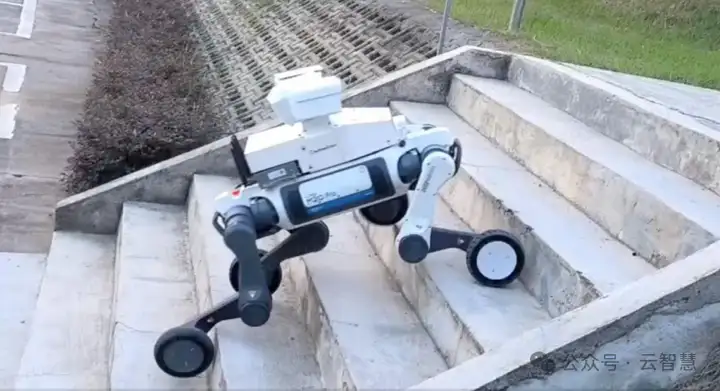
Tero 四轮足户外巡检机器人(I1)
智能感知、定位与识别,看懂户外现场
Tero搭载前后双96线激光雷达、户外双光云台和六合一环境传感器,可采集可见光、红外、温湿度、光照和气体等多类数据。
通过激光SLAM,Tero可完成三维点云建图与自主导航;还可选配GNSS/RTK融合定位,实现室内约5cm、室外约15cm的定位精度。
导航过程中,机器人可进行动态障碍检测,在0.5m内安全停车,最低可识别10cm高的障碍物。
Tero还内置8类通用检测算法,覆盖红外测温、火情烟雾、人员安全、仪表读数、设备缺陷、跑冒滴漏、声纹异常与多模态融合感知,并可根据行业需求扩展专项检测项。
全地形、全天候,适应复杂户外环境
Tero 整机防护等级达IP66,工作温度覆盖−20℃~55℃,可在雨雪、扬尘等环境中连续作业。
可跨越25cm单级台阶,连续楼梯约20cm,并可稳定通过35°坡道。
30cm的最小离地间隙,让它能够应对碎石、草地、泥泞与检修沟等复杂路面。
无论面对恶劣天气还是复杂路况,Tero都能沿着既定路线持续执行巡检任务。
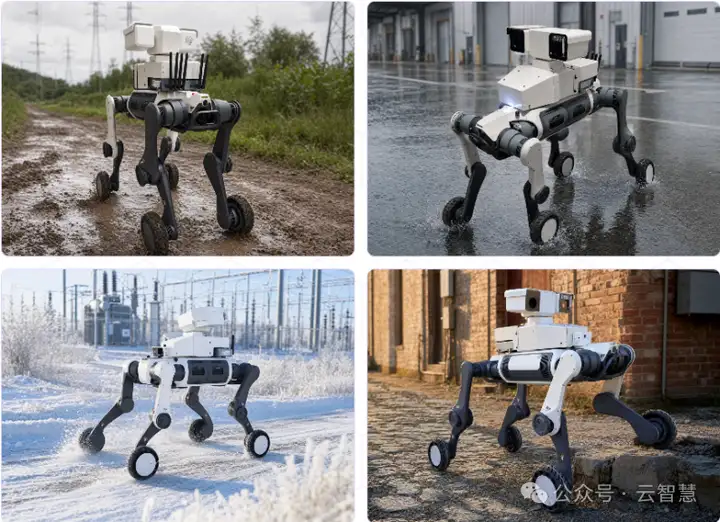
Tero在泥地、积水、雪地与砖石台阶等户外场景连续作业
持续作业,形成巡检闭环
作业负载下,Tero单次任务时长超过2.5小时,参考巡检里程约10km,可以满足长路线巡检需求。
Tero 支持热插拔换电,自主回充为选配,减少任务之间的补能等待。
巡检任务可按定时、周期、临时、告警触发等模式执行。发现异常后,Tero可自动复检并实时回传数据,联动告警与工单。
在弱网或无网环境下,Tero可在边缘侧完成本地处理,待网络恢复后集中上传,减少网络条件对巡检任务的影响。
运营人员还可远程监控任务、复核巡检结果,并在必要时介入处理,让自主巡检过程可控、结果可复核。
04、Embo:以人形交互,重塑公共空间服务标准
在商场、博物馆、科技馆、展厅等公共空间,迎宾接待、信息问询、路线引导和内容讲解都是常见需求。
高峰时段,重复问询和基础引导会持续消耗人力。
人形导览机器人Embo通过自然语言交互响应访客需求,提供迎宾问询、路线引导与内容讲解服务,分担重复、标准化的接待工作。
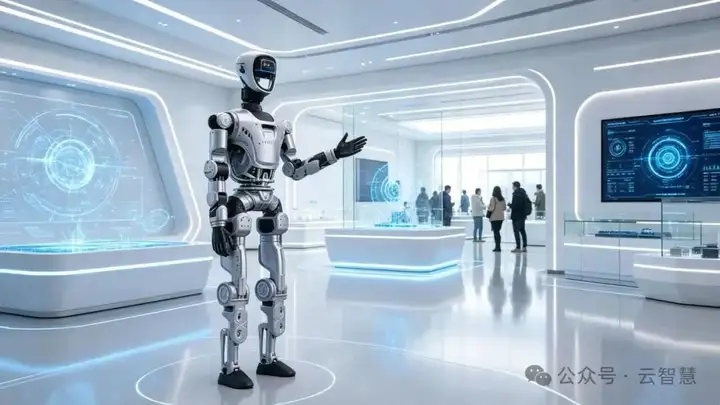
Embo 人形导览机器人(G1)
自然语言交互,理解访客需求
Embo 身高172cm,拥有31个主动关节,并配有头部与胸前深度相机,可通过肢体动作、人脸识别和访客姿态识别,更自然地完成迎宾与交流。
通过中英双语语音交互,Embo 可主动迎宾、理解访客意图并进行连续对话。
Embo 的所有问答均基于经过审核的知识库。知识库内容可根据活动与开放信息动态更新,并通过话术沉淀与审核流程,确保讲解口径一致、准确、可追溯。
多种导览模式,适配不同参观需求
Embo提供自由(自助)导览、剧本等多种服务模式。
- 自由(自助)导览模式下,访客可以自主探索,Embo随问随答。
- 剧本模式下,Embo按预设动线进行指引和讲解,支持多版本内容、分段讲解与互动引导。
安全可靠,融入现场运营
Embo依托激光SLAM完成建图与自主导航,单次建图面积可达10000㎡,定点停靠精度约10cm。
导览过程中,Embo可在1~3m范围内动态避让行人,并在1m内紧急刹停;同时标配手持遥控器与急停按钮,方便工作人员及时介入。
Embo还可与展厅、会议室大屏实时联动,支持多机协同调度,并可根据项目需求定制集成电梯与门禁,实现跨楼层、跨区域连续导览。
05、More Robots, One Platform,一套技术底座,构建可运营的机器人矩阵
三款机器人形态各异、任务不同,却由同一套技术底座支撑。
其核心思路是**"大脑与本体解耦"**:可移植、可泛化的边缘大脑适配不同形态的机器人本体,让感知、判断与任务执行等共性能力得到复用。
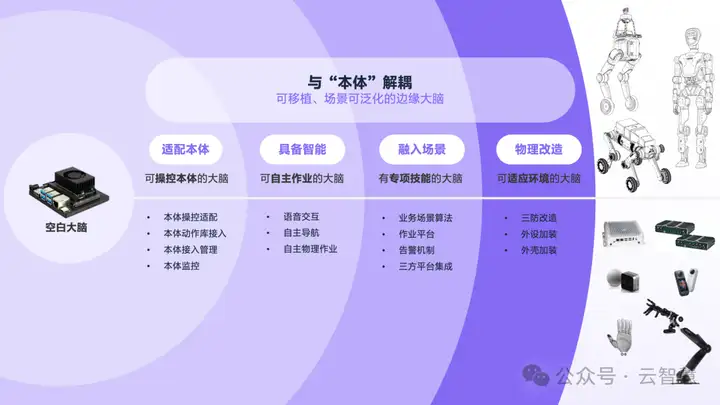
与"本体"解耦、可移植且场景可泛化的边缘大脑
-
**在算法方面,**云智慧自研3大类、30余项算法场景,并结合视觉语言模型(VLM)增强识别与研判,覆盖泛行业室内外巡检需求。
-
在运行架构上,边缘大脑与云端平台协同工作:端侧提供毫秒级感知响应,云端承担增强运算、可视化任务编排与机器人群管理。
二者协同贯穿从建图配置、任务编排到运行监控、远程介入的全流程,并支持异常自动复检、告警与工单联动,以及客户既有第三方业务系统接入,形成机器人从实施、执行到运营的完整闭环。
企业可以根据空间和任务选择机器人形态,同时保留统一的管理方式。
随着业务变化,这套系统可以持续扩充算法、接入新的场景,并按需扩编机器人队伍。
企业获得的,不只是一次设备采购,而是一套能够持续扩展的机器人系统。
06、从看见和判断,到操作和执行
从数据中心的机柜通道,到能源场站的巡检路线,再到展厅里的一次接待------具身智能的"最后一公里",不在发布会的大屏幕上,而在每一个需要有人守着、看着、走着的真实现场。
当前,Strider、Tero、Embo已分别覆盖室内巡检、户外作业与公共服务。未来,云智慧还将推动AI Robots产品矩阵从"看见和判断"向"操作和执行"延伸,让机器人具备更强的物理作业能力。
当机器人不再需要人盯着,
人,才能去做更有价值的事。