移动机器人常把摄像头布置在前、后、左、右或底部,用于环境感知、近距离避障和多视角观察。随着MIPI摄像头增加,主控CSI接口、板上布线和调试工作也会随之增加。FPGA MIPI多路视频聚合把多路图像先接入FPGA,完成接收、同步整理与画面组合,再以一路或少数几路视频输出交给主控,便于后端统一处理。
从多方向摄像头到统一输入
每路SENSOR配有相应的CSI接收逻辑,FPGA依次完成MIPI CSI数据接收、lane对齐、包解析和像素流恢复。随后可按机器人任务选择画面排列、拼接、多画面组合或分组输出。比如前后视画面可以成为一组,左右补盲画面成为另一组;具体分组取决于摄像头数量、输出带宽和主控可接收的格式。
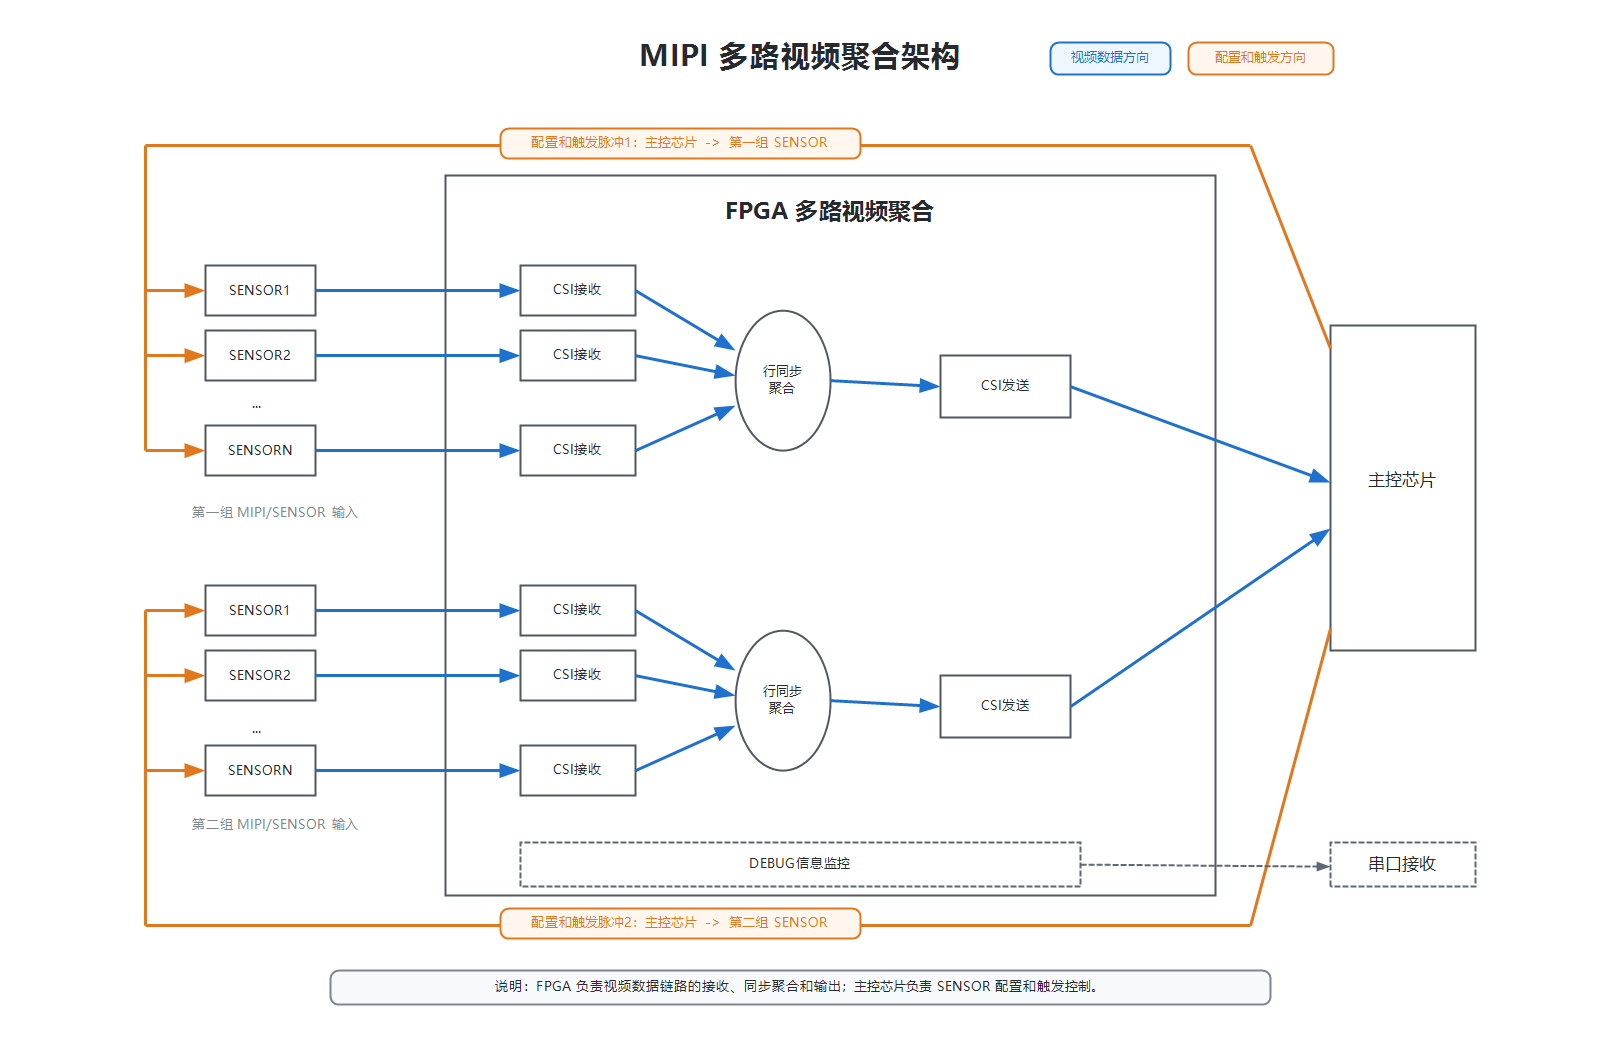
图1|多路SENSOR视频由FPGA接收、分组聚合后送往主控;图中蓝色与橙色箭头分别表示数据和配置触发路径。
配置触发与视频聚合分工
按照文档所示架构,主控负责向SENSOR下发配置和触发脉冲,各摄像头按设定节拍采集;FPGA负责接收图像、对齐聚合并输出。机器人若要比较不同方向的同一事件,应把触发关系、帧号、采集时刻和输出顺序一并记录。这样既方便检查多路画面对应关系,也能为后续视觉算法保留明确的时间基准。
研发DEMO重点看什么
多路MIPI聚合DEMO可帮助团队核对每路图像是否稳定接入、画面排列是否符合主控处理习惯,以及接口占用与数据格式是否适合现有平台。FPGA内部可配置调试信息监控,通过串口查看通道状态、同步状态、丢帧和错误计数。遇到单路无图或画面错位时,可依次查看SENSOR输出、CSI接收、聚合缓存、CSI发送和主控接收。
项目选型要把条件说完整
机器人项目应先确认摄像头路数、视角分布、分辨率、帧率、像素格式、MIPI lane数和速率,再计算聚合后的总带宽。还需说明主控CSI输入能力、需要的画面组合、允许延迟、供电与板卡空间。FPGA MIPI视频聚合的价值在于把前端多路数据组织成更适合主控使用的链路;具体固件与输出形式则应按项目参数验证。