如果说地面雷达是在"钓鱼"(坐着不动,等鱼上钩),那么机载雷达就是在"骑马射箭"(自己飞得飞快,还要打中飞得飞快的目标)。
机载雷达面临的最大噩梦不是敌人,而是大地。当你向下看时,高速运动的载机让静止的大地变成了狂暴的杂波洪流。
4.1 下视风暴:当大地也开始"奔跑"
对于地面雷达,地杂波(山、树、建筑)是静止的,多普勒频率为零。我们用简单的 MTI 滤波器切掉零频就能搞定。
但对于机载雷达(Airborne Radar),情况完全变了。
1. 杂波的多普勒展宽 (Clutter Doppler Spread)
- 几何关系 :
- 飞机以速度 VpVp 飞行。
- 正前方(机头方向)的地面,相对速度是 −Vp−Vp(快速靠近)。
- 正后方(机尾方向)的地面,相对速度是 +Vp+Vp(快速远离)。
- 侧面(机翼方向)的地面,相对速度是 00。
- 多普勒公式 :
f_d(\\theta) = \\frac{2 V_p}{\\lambda} \\cos \\theta
其中 θθ 是波束指向与速度矢量的夹角。 - 杂波谱的形状 :
- 地杂波不再是一根零频的细线,而是在频域上铺开成了一个宽带信号,范围覆盖 −2Vpλ,+2Vpλ−λ2Vp,+λ2Vp。
- 这就好比:你在高速公路上开车,路边的树虽然没动,但在你眼里,它们都在飞速后退。
2. 主瓣杂波与旁瓣杂波
- 主瓣杂波 (Mainlobe Clutter) :
- 雷达主波束照射到的地面区域。
- 能量极强(甚至比目标强 60dB)。
- 多普勒频率取决于当前波束指向 θ0θ0。
- 危害:如果目标的速度刚好和主瓣杂波的速度重合(比如迎头飞来的敌机,或者同速同向的友机),目标就会被主瓣杂波完全淹没。这是物理上的**"盲区"**。
- 旁瓣杂波 (Sidelobe Clutter) :
- 天线旁瓣照射到的所有地面。
- 能量较弱,但覆盖了整个多普勒频段。
- 危害:低速目标(如地面坦克、直升机)的回波往往落在旁瓣杂波区。如果不处理,雷达就看不见慢速目标。
3. 高度线杂波 (Altitude Return)
- 这是机载雷达特有的现象。
- 来源:垂直向下的旁瓣直接打到正下方的地面。
- 特征:距离最近(等于飞行高度 HH),多普勒频率为零(侧面)。
- 影响:在近距离范围内形成一个强烈的干扰环。
总结 :
机载下视雷达面临的是一场**"杂波风暴"。
传统的 1D 信号处理(仅在时域或仅在频域滤波)已经失效了。因为杂波在空域(角度)和频域(速度)上是强耦合**的------不同角度的杂波有不同的速度。
为了在风暴中看清目标,我们必须升维,引入空时二维处理 。这就是下一节 STAP 技术的由来。
面对"下视风暴",传统的 1D 滤波(只看空域或只看时域)已经失效。我们必须把眼光放宽,在**"空域-时域"**的二维平面上寻找杂波的漏洞。
这就是 STAP (Space-Time Adaptive Processing) ------ 机载预警雷达(如 E-2D、空警-2000)的核心绝技。
4.2 空时自适应处理 (STAP):在杂波脊上跳舞
1. 杂波脊 (Clutter Ridge):敌人的阵地
如果我们把机载雷达接收到的回波数据画在二维平面上:
- 横轴:多普勒频率(时域)。
- 纵轴:空间频率/角度(空域)。
我们会发现,地杂波并不是铺满整个平面的,而是集中在一条斜线上。
- 物理原因:因为 fdfd 和角度 θθ 是锁死的:fd=2Vλcosθfd=λ2Vcosθ。
- 这条斜线就是杂波脊。它是地杂波能量最集中的地方。
2. 二维滤波:绕过防线
- 传统方法 :
- 空域滤波 (波束形成):在角度轴上切一刀。切不干净,因为旁瓣杂波会漏进来。
- 时域滤波 (MTD):在多普勒轴上切一刀。切不干净,因为主瓣杂波很宽。
- STAP 方法 :
- 构造一个二维的凹坑(滤波器响应)。
- 这个凹坑的形状,精确地沿着杂波脊的走向挖下去。
- 效果 :杂波脊被挖掉了,而除了脊线以外的大片空白区域,都是我们可以探测目标的"自由空域"。
- 神来之笔:即使是一个慢速目标,只要它的 (角度, 速度) 坐标没有落在脊线上,STAP 就能发现它!这就是著名的**"检测慢速目标"**能力。
3. 降维 STAP:计算量的救赎
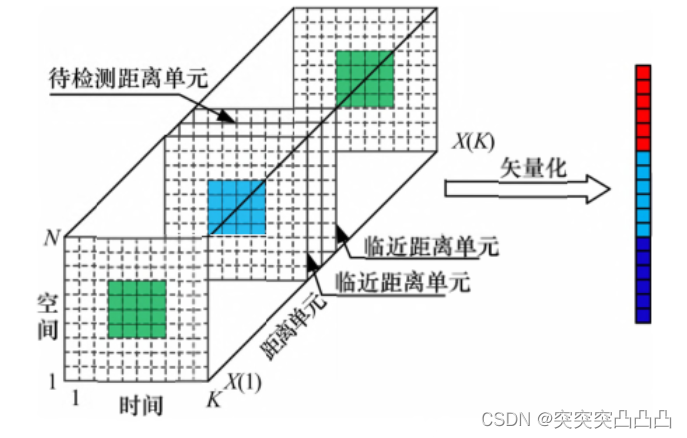
STAP 虽然好,但计算量是天文数字。
- 全空时 STAP :假设有 NN 个阵元,MM 个脉冲。协方差矩阵的大小是 (NM)×(NM)(NM)×(NM)。求逆运算量是 O((NM)3)O((NM)3)。
- 对于 N=100,M=64N=100,M=64,矩阵维数是 6400×64006400×6400。实时求逆是不可能的。
- 降维算法 :
- JDL (Joint Domain Localized):先做波束形成和多普勒滤波,把数据变换到"波束-多普勒"域,然后只在局部的小邻域内做 STAP。
- 3DT (Third Dimension Technique):把 STAP 分解为三个 1D 处理步骤。
- 效果:将计算量降低了几个数量级,使其在工程上可实现。
总结 :
STAP 是雷达信号处理皇冠上的明珠。它利用了地杂波在空时二维上的耦合特性,变废为宝,把原本无解的下视探测问题,变成了一个几何切割问题。
机载雷达除了在空中"打空战"(Air-to-Air),还肩负着重要的对地任务(Air-to-Ground)。
这两种模式------SAR (地图测绘) 和 GMTI (地面移动目标指示),让战机具备了"透视迷雾、掌控战场"的能力。
4.3 其它模式:不仅要看天,还要看地
1. SAR 地图测绘:云层之上的侦察兵
机载 SAR 与我们在第二篇讲的原理一致,但在应用上更强调实时性 和多分辨率。
- DBS (Doppler Beam Sharpening - 多普勒波束锐化) :
- 这是 SAR 的"青春版"。
- 原理:利用天线波束内不同角度地面的多普勒频率差异,把一个宽波束切分成几十个窄波束。
- 应用:战机在数十公里外,快速生成一张分辨率约为 10~30 米的地面地图。用于导航、寻找大地标(如桥梁、机场)。
- 聚束 SAR (Spotlight SAR) :
- 雷达像聚光灯一样,死死盯着地面上一小块区域(天线随动)。
- 效果:合成孔径极长,分辨率极高(< 0.3 米)。能看清地面停放的车辆型号,甚至数清履带轮。
2. GMTI (Ground Moving Target Indication):抓捕地面"老鼠"
SAR 是看静止的房子,GMTI 是看移动的坦克/卡车。
- 难点 :
- 地面车辆速度很慢(10~20 m/s),多普勒频移很小,极易淹没在地杂波中。
- 这就回到了 STAP 的主场。
- VSAR (Velocity SAR) :
- 这是一种高级的 GMTI。
- 它不仅能发现目标,还能把移动的目标重定位回 SAR 地图的正确位置上。
- 现象:在普通 SAR 图像里,移动的火车会跑出铁轨(因为多普勒频移导致了定位误差)。VSAR 能把它"抓"回来,贴在铁轨上。
总结 :
现代机载火控雷达是多功能的。
- 上一秒,它是PD 雷达,在空中锁定敌机。
- 下一秒,它是SAR 雷达,对地面阵地拍照。
- 再下一秒,它是GMTI 雷达 ,追踪地面车队。
这种模式的无缝切换 和资源调度,是现代雷达软件架构的核心挑战。