关于电机控制的计算题(计算控制器参数)
某表贴式PMSM参数如下:
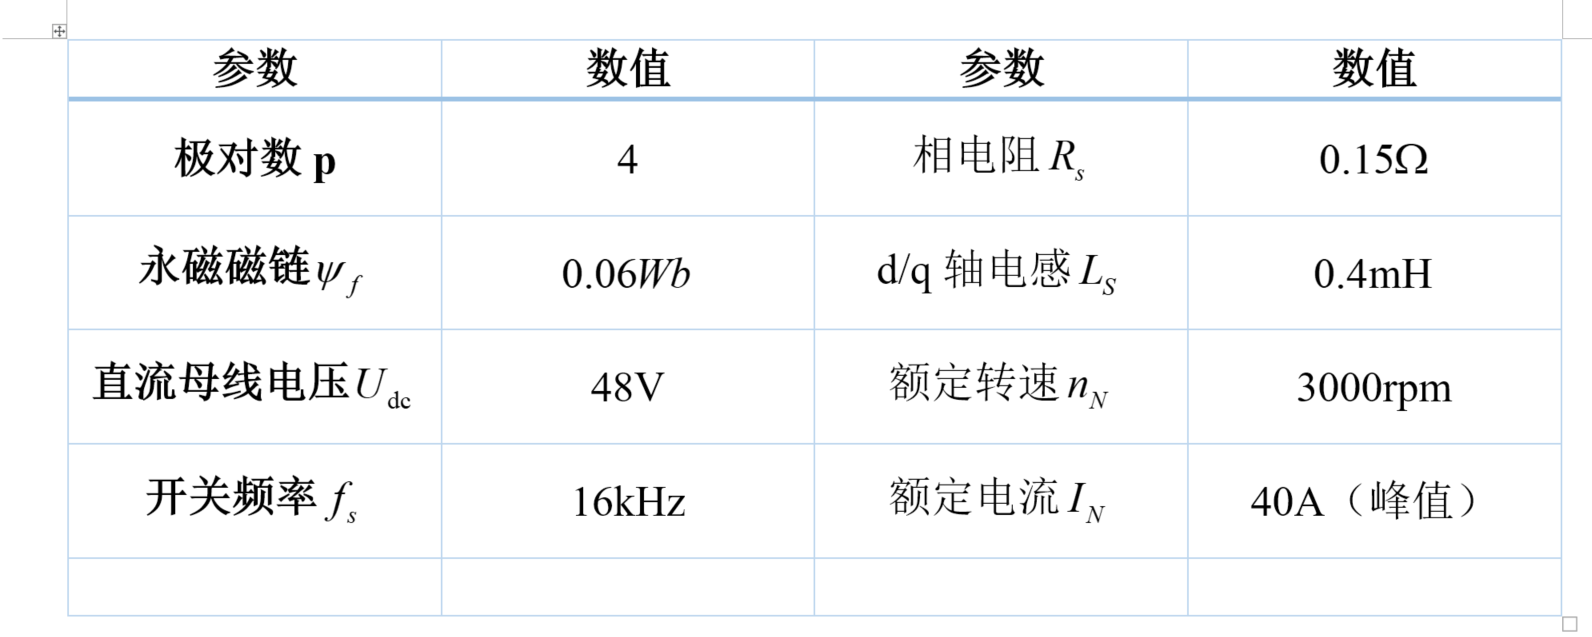
电流环采用PI调节器, d、q轴电流环对称涉及,逆变器等效为一阶惯性环节,时间常数为0.5个开关周期。电流反馈滤波时间常数T_if = =10us
题目
- 计算电流环的闭环带宽ωb\omega_bωb和截至频率fbf_bfb,若速度环带宽设计为电流环带宽的1/10,判断是否合理并说明理由。
- 按典型I型系统设计电流环,写出PI参数Kp和Ki的表达式并计算具体值。
- 计算电流环的闭环带宽ωb\omega_bωb和截至频率fbf_bfb,若速度环带宽设计为电流环带宽的1/10,判断是否合理并说明理由。
- 考虑一拍滞后e−sTse^{-sT_s}e−sTs对相位裕度的影响,计算在电流环截止频率处一拍滞后造成的相位滞后角。若要保证相位裕度≥45°,KpK_pKp最大允许值为多少?
解答
已知参数整理
- p=4p=4p=4(极对数,注意有的教材用极对数 pnp_npn,转矩公式用 ppp 或 npn_pnp)
- Rs=0.15 ΩR_s=0.15\,\OmegaRs=0.15Ω
- Ls=0.4 mH=4×10⁻⁴ HL_s=0.4\,\text{mH}=4\times10^{-4}\,\text{H}Ls=0.4mH=4×10⁻⁴H
- fs=16 kHz⇒Ts=1/fs=62.5 μsf_s=16\,\text{kHz}\Rightarrow T_s=1/f_s=62.5\,\mu\text{s}fs=16kHz⇒Ts=1/fs=62.5μs
- 逆变器等效一阶惯性环节时间常数:Tinv=0.5Ts=31.25 μsT_{inv}=0.5T_s=31.25\,\mu\text{s}Tinv=0.5Ts=31.25μs
- 电流反馈滤波时间常数:Tf=10 μsT_f=10\,\mu\text{s}Tf=10μs
- 总小时间常数:TΣ=Tinv+Tf=31.25+10=41.25 μs\displaystyle T_\Sigma=T_{inv}+T_f=31.25+10=41.25\,\mu\text{s}TΣ=Tinv+Tf=31.25+10=41.25μs
1 q轴电流环控制框图
q轴电压方程(忽略耦合项先做电流环设计时,通常把交叉耦合 ωeLsid+ωeψf\omega_e L_s i_d+\omega_e\psi_fωeLsid+ωeψf 视为扰动或前馈补偿掉):
uq=Rsiq+Lsdiqdt+ωeLsid+ωeψf⏟解耦前馈项,作为扰动/前馈u_q=R_s i_q+L_s\frac{di_q}{dt}+\underbrace{\omega_e L_s i_d+\omega_e\psi_f}_{\text{解耦前馈项,作为扰动/前馈}}uq=Rsiq+Lsdtdiq+解耦前馈项,作为扰动/前馈 ωeLsid+ωeψf
被控对象(电机电气部分)传递函数:
Gmotor(s)=iq(s)uq(s)=1Lss+Rs=KmTls+1,Tl=LsRs=0.4×10−30.15≈2.667×10⁻³ s=2.667 msG_{motor}(s)=\frac{i_q(s)}{u_q(s)}=\frac{1}{L_s s+R_s}=\frac{K_m}{T_l s+1},\quad T_l=\frac{L_s}{R_s}=\frac{0.4\times10^{-3}}{0.15}\approx 2.667\times10^{-3}\,\text{s}=2.667\,\text{ms}Gmotor(s)=uq(s)iq(s)=Lss+Rs1=Tls+1Km,Tl=RsLs=0.150.4×10−3≈2.667×10⁻³s=2.667ms
逆变器(含PWM)+ 反馈滤波合并为一阶小惯性:
Ginv(s)=KinvTinvs+1 (增益取1),Hf(s)=1Tfs+1G_{inv}(s)=\frac{K_{inv}}{T_{inv}s+1}\ (\text{增益取1}),\qquad H_f(s)=\frac{1}{T_fs+1}Ginv(s)=Tinvs+1Kinv (增益取1),Hf(s)=Tfs+11
电流环标准框图(PI调节器 Gpi(s)=Kp+Kis=Kps+KisG_{pi}(s)=K_p+\frac{K_i}{s}=\frac{K_p s+K_i}{s}Gpi(s)=Kp+sKi=sKps+Ki):
        i_q*  ──(+)──[ G_pi(s)=Kp+Ki/s ]──[ K_pwm/( (Tinv s+1) ) ]──[ 1/(Ls s+Rs) ]──► i_q
                ^-                                                              |
                |                                                               |
                └────────────────[ 1/(Tf s+1) 反馈滤波 ]────────────────────────┘
若把逆变器与滤波近似合并为小时间常数 TΣ=Tinv+TfT_\Sigma=T_{inv}+T_fTΣ=Tinv+Tf,前向通道总开环(未含PI):
G0(s)=Kp(1+KiKps)s⋅1(Lss+Rs)⋅1(TΣs+1)G_0(s)=\frac{K_p(1+\frac{K_i}{K_p}s)}{s}\cdot\frac{1}{(L_s s+R_s)}\cdot\frac{1}{(T_\Sigma s+1)}G0(s)=sKp(1+KpKis)⋅(Lss+Rs)1⋅(TΣs+1)1
(设PWM增益=1)。
框图中需标注:
- PI:Gc(s)=Kp+KisG_{c}(s)=K_p+\dfrac{K_i}{s}Gc(s)=Kp+sKi
- 对象:1Lss+Rs\dfrac{1}{L_s s+R_s}Lss+Rs1
- 逆变+滤波:1(Tinvs+1)(Tfs+1)≈1TΣs+1\dfrac{1}{(T_{inv}s+1)(T_f s+1)}\approx\dfrac{1}{T_\Sigma s+1}(Tinvs+1)(Tfs+1)1≈TΣs+11
- 反馈系数 H=1H=1H=1(标幺化或实际增益),时间常数 TΣ=41.25 μsT_\Sigma=41.25\,\mu sTΣ=41.25μs,Tl=Ls/Rs≈2.67 msT_l=L_s/R_s\approx2.67\,\text{ms}Tl=Ls/Rs≈2.67ms。
2 典型I型系统设计PI参数
典型I型系统:开环传递函数化为
Gopen(s)=Ks(Ts+1)G_{open}(s)=\frac{K}{s(Ts+1)}Gopen(s)=s(Ts+1)K
其中大惯性 Tl=Ls/RsT_l=L_s/R_sTl=Ls/Rs,小惯性 TΣT_\SigmaTΣ。
将PI零点对消大极点 −Rs/Ls-R_s/L_s−Rs/Ls,即 KiKp=RsLs\dfrac{K_i}{K_p}=\dfrac{R_s}{L_s}KpKi=LsRs,于是
Gopen(s)=KpLs⋅1s(TΣs+1)G_{open}(s)=\frac{K_p}{L_s}\cdot\frac{1}{s(T_\Sigma s+1)}Gopen(s)=LsKp⋅s(TΣs+1)1
典型I型按 阻尼比 ζ=0.707\zeta=0.707ζ=0.707(即 KTΣ=1/2K T_\Sigma=1/2KTΣ=1/2,取 K=12TΣK=\dfrac{1}{2T_\Sigma}K=2TΣ1) 设计:
KpLs=12TΣ ⇒ Kp=Ls2TΣ\frac{K_p}{L_s}=\frac{1}{2T_\Sigma}\;\Rightarrow\; K_p=\frac{L_s}{2T_\Sigma}LsKp=2TΣ1⇒Kp=2TΣLs
又 Ki=Kp⋅RsLs=Rs2TΣK_i=K_p\cdot\frac{R_s}{L_s}=\frac{R_s}{2T_\Sigma}Ki=Kp⋅LsRs=2TΣRs。
代入数值:
- Ls=4×10⁻⁴ HL_s=4\times10^{-4}\,\text{H}Ls=4×10⁻⁴H
- TΣ=41.25×10⁻⁶ sT_\Sigma=41.25\times10^{-6}\,\text{s}TΣ=41.25×10⁻⁶s
Kp=4×10−42×41.25×10−6=4×10−48.25×10−5≈4.848 Ω (即 V/A)K_p=\frac{4\times10^{-4}}{2\times41.25\times10^{-6}}=\frac{4\times10^{-4}}{8.25\times10^{-5}}\approx 4.848\ \Omega\ (\text{即 V/A})Kp=2×41.25×10−64×10−4=8.25×10−54×10−4≈4.848 Ω (即 V/A)
Ki=Rs2TΣ=0.158.25×10−5≈1818 s−1 (即 A/(A⋅s) 量纲,单位 1/s)K_i=\frac{R_s}{2T_\Sigma}=\frac{0.15}{8.25\times10^{-5}}\approx 1818\ \text{s}^{-1}\ (\text{即 A/(A·s) 量纲,单位 1/s})Ki=2TΣRs=8.25×10−50.15≈1818 s−1 (即 A/(A⋅s) 量纲,单位 1/s)
校验零点:ωz=Ki/Kp=1818/4.848≈375 rad/s\omega_z=K_i/K_p=1818/4.848\approx375\ \text{rad/s}ωz=Ki/Kp=1818/4.848≈375 rad/s,而 Rs/Ls=0.15/4e−4=375 rad/sR_s/L_s=0.15/4e-4=375\,\text{rad/s}Rs/Ls=0.15/4e−4=375rad/s ✓一致。
结果:
Kp=Ls2TΣ≈4.85,Ki=Rs2TΣ≈1.82×10³ s−1\boxed{K_p=\frac{L_s}{2T_\Sigma}\approx 4.85},\qquad \boxed{K_i=\frac{R_s}{2T_\Sigma}\approx 1.82\times10^3\ \text{s}^{-1}}Kp=2TΣLs≈4.85,Ki=2TΣRs≈1.82×10³ s−1
(若教材取"对称最优"KTΣ=1/2KT_\Sigma=1/2KTΣ=1/2,结论如上。)
3 电流环闭环带宽、截止频率及速度环合理性
典型I型(ζ=0.707\zeta=0.707ζ=0.707)二阶闭环传递函数:
Φ(s)=Gopen1+Gopen=Ks(TΣs+1)1+Ks(TΣs+1)=KTΣs2+s+K,K=12TΣ\Phi(s)=\frac{G_{open}}{1+G_{open}}=\frac{\frac{K}{s(T_\Sigma s+1)}}{1+\frac{K}{s(T_\Sigma s+1)}}=\frac{K}{T_\Sigma s^2+s+K},\quad K=\frac{1}{2T_\Sigma}Φ(s)=1+GopenGopen=1+s(TΣs+1)Ks(TΣs+1)K=TΣs2+s+KK,K=2TΣ1
即 Φ(s)=ωn2s2+2ζωns+ωn2\Phi(s)=\dfrac{\omega_n^2}{s^2+2\zeta\omega_n s+\omega_n^2}Φ(s)=s2+2ζωns+ωn2ωn2,其中
ωn=K/TΣ=12TΣ2=12TΣ,ζ=0.707\omega_n=\sqrt{K/T_\Sigma}=\sqrt{\frac{1}{2T_\Sigma^2}}=\frac{1}{\sqrt{2}T_\Sigma},\quad \zeta=0.707ωn=K/TΣ =2TΣ21 =2 TΣ1,ζ=0.707
ωn=12×41.25×10−6≈15.834×10⁻⁵≈17140 rad/s\omega_n=\frac{1}{\sqrt{2}\times41.25\times10^{-6}}\approx\frac{1}{5.834\times10^{-5}}\approx17140\ \text{rad/s}ωn=2 ×41.25×10−61≈5.834×10−51≈17140 rad/s
闭环 截止频率(带宽,-3dB) 对 ζ=1/2\zeta=1/\sqrt2ζ=1/2 恰有 ωb=ωn\omega_b=\omega_nωb=ωn(因 ζ=0.707\zeta=0.707ζ=0.707 时 ∣Φ(jω)∣=1/2| \Phi(j\omega)|=1/\sqrt2∣Φ(jω)∣=1/2 出现在 ω=ωn\omega=\omega_nω=ωn)。
ωb≈ωn≈1.71×10⁴ rad/s\omega_b\approx\omega_n\approx 1.71\times10^4\ \text{rad/s}ωb≈ωn≈1.71×104 rad/s
对应截止频率:
fb=ωb2π≈171406.283≈2730 Hz≈2.7 kHzf_b=\frac{\omega_b}{2\pi}\approx\frac{17140}{6.283}\approx 2730\ \text{Hz}\approx 2.7\,\text{kHz}fb=2πωb≈6.28317140≈2730 Hz≈2.7kHz
(经验上电流环带宽约为开关频率的 1/10∼1/201/10\sim1/201/10∼1/20,fs/10=1600f_s/10=1600fs/10=1600Hz、fs/20=800f_s/20=800fs/20=800Hz;此处按严格0.707设计得约2.7kHz,略偏高,但仍属合理工程区间附近------因为近似合并小惯性、忽略delay会带来实际带宽降低。)
速度环带宽取电流环的1/10:
fspeed≈270 Hz(或 ω≈1700 rad/s)f_{speed}\approx 270\,\text{Hz}\quad(\text{或}\ \omega\approx1700\,\text{rad/s})fspeed≈270Hz(或 ω≈1700rad/s)
是否合理:合理。
理由:双环嵌套设计中,内环(电流环)带宽应远大于外环(速度环)带宽,通常要求 外环带宽 ≤ 内环带宽的 1/5 ~ 1/10 ,以保证外环动态不破坏内环稳定性、内外环时间尺度分离。取 1/10 满足"电流环远快于速度环"的解耦原则,且 270 Hz≪2.7 kHz270\,\text{Hz}\ll 2.7\,\text{kHz}270Hz≪2.7kHz,留有约一个数量级裕度,工程上完全合理。同时 270Hz 远低于开关频率16kHz,也低于机械谐振常见频段风险,可行。
4. 计算一拍滞后造成的相位滞后角
一拍滞后环节的传递函数为 e−sTse^{-sT_s}e−sTs,其在频率 ω\omegaω 处的相角为 −ωTs-\omega T_s−ωTs(弧度),转换为角度为 −ωTs×180∘π-\omega T_s \times \frac{180^\circ}{\pi}−ωTs×π180∘。
按典型I型系统(ζ=0.707\zeta=0.707ζ=0.707)设计的电流环截止频率(带宽)为:
fb≈2730 Hz,ωb=2πfb≈17140 rad/sf_b \approx 2730\text{ Hz}, \quad \omega_b = 2\pi f_b \approx 17140\text{ rad/s}fb≈2730 Hz,ωb=2πfb≈17140 rad/s
已知开关频率 fs=16kHzf_s = 16\text{kHz}fs=16kHz,则一拍时间(开关周期)为:
Ts=1fs=116000=62.5μs=6.25×10⁻⁵sT_s = \frac{1}{f_s} = \frac{1}{16000} = 62.5\mu s = 6.25 \times 10^{-5} sTs=fs1=160001=62.5μs=6.25×10⁻⁵s
在电流环截止频率 ωb\omega_bωb 处,一拍滞后造成的相位滞后角为:
ϕlag=−ωbTs×180∘π=−17140×6.25×10−5×180∘π\phi_{lag} = -\omega_b T_s \times \frac{180^\circ}{\pi} = -17140 \times 6.25 \times 10^{-5} \times \frac{180^\circ}{\pi}ϕlag=−ωbTs×π180∘=−17140×6.25×10−5×π180∘
ϕlag≈−1.07125 rad≈−61.4∘\phi_{lag} \approx -1.07125\text{ rad} \approx -61.4^\circϕlag≈−1.07125 rad≈−61.4∘
(即滞后角大小约为 61.4°)
工程近似 :ωb≈2.7kHz\omega_b \approx 2.7\text{kHz}ωb≈2.7kHz,而 fs=16kHzf_s=16\text{kHz}fs=16kHz,ωb2πfs≈15.9\frac{\omega_b}{2\pi f_s} \approx \frac{1}{5.9}2πfsωb≈5.91,一拍滞后在 ωb\omega_bωb 处相位滞后约 360∘5.9≈61∘\frac{360^\circ}{5.9} \approx 61^\circ5.9360∘≈61∘,与精确计算一致。
计算保证相位裕度≥45°时的 KpK_pKp 最大允许值
电流环开环传递函数(考虑一拍滞后)可写为:
Gol(s)=KpRs+sLssLs⋅e−sTs≈Ks(TΣs+1)e−sTsG_{ol}(s) = K_p \frac{R_s + sL_s}{sL_s} \cdot e^{-sT_s} \approx \frac{K}{s(T_\Sigma s+1)} e^{-sT_s}Gol(s)=KpsLsRs+sLs⋅e−sTs≈s(TΣs+1)Ke−sTs
在截止频率 ωc\omega_cωc 处,幅值满足 ∣Gol(jωc)∣=1|G_{ol}(j\omega_c)| = 1∣Gol(jωc)∣=1。
相位裕度条件 :
未加滞后时,典型I型系统(零点抵消极点时)相位约 −90∘-90^\circ−90∘;加入一拍滞后后,总相位为:
∠Gol(jωc)=−90∘−ωcTs\angle G_{ol}(j\omega_c) = -90^\circ - \omega_c T_s∠Gol(jωc)=−90∘−ωcTs
相位裕度 PM=180∘+∠Gol(jωc)=90∘−ωcTsPM = 180^\circ + \angle G_{ol}(j\omega_c) = 90^\circ - \omega_c T_sPM=180∘+∠Gol(jωc)=90∘−ωcTs。
要求 PM≥45∘PM \ge 45^\circPM≥45∘,则:
90∘−ωcTs≥45∘ ⟹ ωcTs≤45∘=π4 rad90^\circ - \omega_c T_s \ge 45^\circ \implies \omega_c T_s \le 45^\circ = \frac{\pi}{4}\text{ rad}90∘−ωcTs≥45∘⟹ωcTs≤45∘=4π rad
即最大允许截止频率 ωcmax=π4Ts=π4×6.25×10−5≈12566 rad/s\omega_c^{max} = \frac{\pi}{4T_s} = \frac{\pi}{4 \times 6.25 \times 10^{-5}} \approx 12566\text{ rad/s}ωcmax=4Tsπ=4×6.25×10−5π≈12566 rad/s(约 2000Hz2000\text{Hz}2000Hz)。
在 ωc\omega_cωc 处,开环幅值近似(中频段 1/TΣ≫ωc1/T_\Sigma \gg \omega_c1/TΣ≫ωc):
∣Gol(jωc)∣≈Kp⋅(Rs2+(ωcLs)2)1/2ωcLs⋅1=1|G_{ol}(j\omega_c)| \approx \frac{K_p \cdot (R_s^2 + (\omega_c L_s)^2)^{1/2}}{\omega_c L_s} \cdot 1 = 1∣Gol(jωc)∣≈ωcLsKp⋅(Rs2+(ωcLs)2)1/2⋅1=1
当 ωcLs≫Rs\omega_c L_s \gg R_sωcLs≫Rs(本例中 ωcLs≈12566×4e−4≈5.0Ω≫0.15Ω\omega_c L_s \approx 12566 \times 4e-4 \approx 5.0\Omega \gg 0.15\OmegaωcLs≈12566×4e−4≈5.0Ω≫0.15Ω),可近似:
Kp⋅ωcLsωcLs=Kp⋅Rs2+(ωcLs)2ωcLs≈Kp⋅ωcLsωcLs=Kp⋅1(若零点未完全抵消)\frac{K_p \cdot \omega_c L_s}{\omega_c L_s} = K_p \cdot \frac{\sqrt{R_s^2+(\omega_c L_s)^2}}{\omega_c L_s} \approx K_p \cdot \frac{\omega_c L_s}{\omega_c L_s} = K_p \cdot 1 \text{(若零点未完全抵消)}ωcLsKp⋅ωcLs=Kp⋅ωcLsRs2+(ωcLs)2 ≈Kp⋅ωcLsωcLs=Kp⋅1(若零点未完全抵消)
更精确地,采用PI零点抵消 Rs/LsR_s/L_sRs/Ls 后,中频开环为 Kp/(sTΣ)K_p / (s T_\Sigma)Kp/(sTΣ) 形式,截止频率 ωc≈KpTΣ\omega_c \approx \frac{K_p}{T_\Sigma}ωc≈TΣKp(或按典型I型 K=12TΣK = \frac{1}{2T_\Sigma}K=2TΣ1 对应 Kp=Ls2TΣK_p = \frac{L_s}{2T_\Sigma}Kp=2TΣLs)。
按严格相位裕度约束,最大 ωc=12566 rad/s\omega_c = 12566\text{ rad/s}ωc=12566 rad/s,结合总小惯性 TΣ=41.25μsT_\Sigma = 41.25\mu sTΣ=41.25μs(含逆变器0.5Ts+滤波):
若保持典型I型结构 K=KpLs⋅...K = \frac{K_p}{L_s} \cdot \text{...}K=LsKp⋅...,实际工程上常直接限制 KpK_pKp:
由 ωc≈KpTΣ\omega_c \approx \frac{K_p}{T_\Sigma}ωc≈TΣKp(近似),则 Kp≈ωcTΣ=12566×41.25×10−6≈0.518K_p \approx \omega_c T_\Sigma = 12566 \times 41.25 \times 10^{-6} \approx 0.518Kp≈ωcTΣ=12566×41.25×10−6≈0.518(无量纲?需带单位)。
回到参数量纲:原设计 Kp=Ls2TΣ≈4.85ΩK_p = \frac{L_s}{2T_\Sigma} \approx 4.85\OmegaKp=2TΣLs≈4.85Ω。当考虑滞后,需降低 KpK_pKp 使 ωc\omega_cωc 降至 12566 rad/s12566\text{ rad/s}12566 rad/s。
原 ωb=17140 rad/s\omega_b = 17140\text{ rad/s}ωb=17140 rad/s 对应 Kp=4.85K_p=4.85Kp=4.85,则新 Kpmax=4.85×1256617140≈3.55ΩK_p^{max} = 4.85 \times \frac{12566}{17140} \approx 3.55\OmegaKpmax=4.85×1714012566≈3.55Ω。
更严谨计算 :
开环幅值在 ωc\omega_cωc:∣G∣≈Kp⋅Ls⋅ωcωcLs⋅1⋅1ωcTΣ=KpωcTΣ=1|G| \approx \frac{K_p \cdot L_s \cdot \omega_c}{\omega_c L_s \cdot 1} \cdot \frac{1}{\omega_c T_\Sigma} = \frac{K_p}{\omega_c T_\Sigma} = 1∣G∣≈ωcLs⋅1Kp⋅Ls⋅ωc⋅ωcTΣ1=ωcTΣKp=1(中频近似)
⟹ Kp=ωcTΣ\implies K_p = \omega_c T_\Sigma⟹Kp=ωcTΣ(此处 KpK_pKp 为比例增益,单位 Ω\OmegaΩ,且 TΣT_\SigmaTΣ 含等效惯性)。
代入 ωcmax=12566 rad/s\omega_c^{max} = 12566\text{ rad/s}ωcmax=12566 rad/s,TΣ=41.25μsT_\Sigma = 41.25\mu sTΣ=41.25μs:
Kpmax=12566×41.25×10−6≈0.518Ω(此近似过于保守,因未计零点)K_p^{max} = 12566 \times 41.25 \times 10^{-6} \approx 0.518\Omega \text{(此近似过于保守,因未计零点)}Kpmax=12566×41.25×10−6≈0.518Ω(此近似过于保守,因未计零点)
考虑PI零点抵消后,实际开环为 Kp(Rs/sLs+1)...e−sTs\frac{K_p(R_s/sL_s+1)}{...}e^{-sT_s}...Kp(Rs/sLs+1)e−sTs,在 ωc\omega_cωc 处幅值:
∣G∣=KpRs2+(ωcLs)2ωcLs⋅11+(ωcTeq)2≈Kp⋅ωcLsωcLs=Kp(若 Teq小)|G| = \frac{K_p \sqrt{R_s^2+(\omega_c L_s)^2}}{\omega_c L_s} \cdot \frac{1}{\sqrt{1+(\omega_c T_{eq})^2}} \approx \frac{K_p \cdot \omega_c L_s}{\omega_c L_s} = K_p \text{(若 } T_{eq}\text{小)}∣G∣=ωcLsKpRs2+(ωcLs)2 ⋅1+(ωcTeq)2 1≈ωcLsKp⋅ωcLs=Kp(若 Teq小)
结合典型I型设计 K=12TΣK = \frac{1}{2T_\Sigma}K=2TΣ1,对应 Kp=Ls2TΣ=4.85K_p = \frac{L_s}{2T_\Sigma} = 4.85Kp=2TΣLs=4.85。为满足 PM≥45∘PM\ge45^\circPM≥45∘,需 ωc≤12566\omega_c \le 12566ωc≤12566,而原 ωc=17140\omega_c=17140ωc=17140,故缩放因子 12566/17140=0.73312566/17140=0.73312566/17140=0.733,则:
Kpmax=4.85×0.733≈3.55ΩK_p^{max} = 4.85 \times 0.733 \approx 3.55\OmegaKpmax=4.85×0.733≈3.55Ω
结论 :一拍滞后在截止频率处造成约 61.4° 相位滞后;为保证相位裕度≥45°,需将截止频率限制在 ωc≤12566 rad/s\omega_c \le 12566\text{ rad/s}ωc≤12566 rad/s,对应 KpK_pKp 最大允许值约为 3.55(较原设计4.85降低约27%)。