《直觉主义时序逻辑在时序答案集编程中的应用》论文深度分析总结
一、论文基本信息与研究背景
本文(arXiv:2603.14692v1,投稿于 Theory and Practice of Logic Programming, TPLP)由西班牙拉科鲁尼亚大学的 Pedro Cabalar、法国昂热大学的 Martín Diéguez 与 Igor Stéphan、巴塞罗那大学的 David Fernández-Duque、德国波茨坦大学与 Potassco Solutions 的 Torsten Schaub 以及 François Laferrière 合著。作者团队汇聚了答案集编程(ASP)与平衡逻辑领域的多位顶尖学者(Cabalar 是时序平衡逻辑的奠基者之一,Schaub 是 Clingo 求解器团队 Potassco 的核心人物),论文属于逻辑程序设计基础理论方向的前沿工作。
关键词:Temporal answer set programming(时序答案集编程)、Temporal equilibrium logic(时序平衡逻辑)、Fixpoint characterization(不动点刻画)。
二、研究动机与问题提出
时序逻辑程序设计始于 20 世纪 80 年代末(Abadi and Manna 1989),其核心思想是用线性时间时序逻辑(LTL; Pnueli 1977)的模态算子扩充逻辑程序设计。这一领域在 1980---1990 年代曾相当活跃,但随后陷入沉寂。近年来,答案集编程(ASP; Lifschitz 2019)在建模和求解时序场景方面展现出强大能力,重新点燃了对时序逻辑程序设计基础问题的研究热情。
作者指出早期方法的根本缺陷:以 Gelfond 与 Lifschitz(1993)为代表的早期 ASP 时间表示方法依赖在自然数有限子集上取值的变量。这种方法虽然直观,却缺少 LTL 那样的专用语言构件与专门推理机制,因而无法表示和推理反应系统在无穷轨迹上的性质,例如:
- 安全性(safety):如"某个特定状态是否可达?"
- 活性(liveness):如"某条件是否无穷多次成立?"
此外,用这种方法证明规划问题的不可解性也变得极为困难。为克服这些局限,学界研究了多种将 ASP 扩充以纳入时序算子的方案(如 Eiter 和 Šimkus 2009 的工作),而本文所依托的正式框架是时序平衡逻辑(Temporal Equilibrium Logic, TEL)------它将平衡逻辑与线性时间时序算子结合。
三、理论基础:两条不动点刻画路线
3.1 Pearce 的理论补全路线
平衡逻辑(EL; Pearce 1997; 2006)建立在"here-and-there"逻辑(HT; Heyting 1930)之上,通过施加最小模型选择准则来刻画答案集(stable models;Gelfond and Lifschitz 1988)。Pearce(2006)给出了平衡逻辑的一种基于不动点的替代表述,类似于缺省逻辑与自认知逻辑中的处理方式(Marek and Truszczyński 1993; Besnard 1989),即依赖理论扩张或"补全"(completion),而非直接的语义极小化。
Definition 4(Pearce 2006,理论补全):设 Γ 为一个理论。若公式集 E ⊇ Γ 满足:
E=CnHT(Γ∪{¬ψ∣ψ∉E})E = Cn_{\mathrm{HT}}(\Gamma \cup \{\neg\psi \mid \psi \notin E\})E=CnHT(Γ∪{¬ψ∣ψ∈/E})
则称 E 是 Γ 的一个补全(completion)。
为建立对应关系,对任意模型 𝔐 定义:
Th(M):={ψ∣M,0⊨HTψ}Th(\mathfrak{M}) := \{\psi \mid \mathfrak{M}, 0 \models_{\mathrm{HT}} \psi\}Th(M):={ψ∣M,0⊨HTψ}
Proposition 3(Pearce 1999b):对任意理论 Γ,其平衡模型与其补全之间存在一一对应。特别地,E = Th(𝔐) 当且仅当 𝔐 是 Γ 的某个平衡模型;反之,任意全 HT 模型 𝔐 = ⟨𝔉, V⟩ 是 Γ 的平衡模型,当且仅当 V(0) = V(1) = E ∩ ℙ,其中 E 是 Γ 的某个补全。
3.2 Osorio 的安全信念路线
Osorio 等人(2005a)给出了另一种不动点刻画,称为安全信念(safe beliefs)。与 HT 不同,该方法以直觉主义逻辑(INT; Mints 2000)作为单调基础。关键在于他们证明了:INT 可被任何满足 INT ⊆ X ⊆ HT 的(中间)逻辑 X 替换,而不改变所得的安全信念集合。因此安全信念提供了一个更稳健的框架,可以从更广泛的逻辑视角研究(时序)逻辑程序的性质,并促进新颖且富有洞见的程序变换。
Definition 5(INT-安全信念集):原子集 T 称为理论 Γ 的一个 INT-安全信念集,若:
- Γ ∪ {¬¬p | p ∈ T} ∪ {¬p | p ∉ T} 是 INT-一致的,且
Γ∪{¬¬p∣p∈T}∪{¬p∣p∉T}⊨INTT\Gamma \cup \{\neg\neg p \mid p \in T\} \cup \{\neg p \mid p \notin T\} \models_{\mathrm{INT}} TΓ∪{¬¬p∣p∈T}∪{¬p∣p∈/T}⊨INTT
将 INT 替换为任何中间逻辑 X 即得到 X-安全信念的类似定义。
Lemma 5(Osorio et al. 2005a; Pearce 2006):理论 Γ 的 HT-安全信念集与其平衡模型之间存在一一对应:对每个 HT-安全信念集 T,可构造平衡模型 𝔐 = ⟨𝔉, V⟩,其中 V(0) = V(1) = T;反之,给定 𝔐,可提取 HT-安全信念集 T = V(0)。
四、论文的核心方法学创新:语义化 + 双模拟
4.1 将时序方法直接移植面临的三大挑战
作者明确指出,将 Osorio 的方法提升到时序设定会遇到严重障碍:
- 一致性保持性质失效:Osorio 的工作大量依赖命题直觉主义与中间逻辑的基本性质(Gabbay 1981),其中一个关键性质是直觉主义逻辑中的可满足性(一致性)在所有中间逻辑间保持,且可满足的公式必有有限模型。这些性质在时序情形下一般不再成立。
- 缺乏公理系统:Osorio 的方法依赖语法后承关系和希尔伯特式公理系统,而据作者所知,目前不存在关于直觉主义版本 LTL 的可靠且完备的公理系统。替代方案是在语言中引入余蕴涵(co-implication)联结词(Rauszer 1974;Fernández-Duque et al. 2024; Aguilera et al. 2025; 2022)。
- 语法变换失效:Osorio 方法使用语法变换消去命题变量,但时序设定下命题变量的真值随时间动态变化,这些变换无法直接移植。
作者的应对策略 :采用严格的语义方法 ,用语义后承关系重新表述 Osorio 的基本结果,再推广到时序情形。关键工具是直觉主义逻辑(Patterson 1997)与直觉主义时序逻辑(Balbiani et al. 2020)的双模拟(bisimulation)技术。
4.2 直觉主义基础语义(第 2 节)
基本语言 ℒₚ 由以下文法生成:
φ::=p∈P∣⊥∣φ∧φ∣φ∨φ∣φ→φ\varphi ::= p \in \mathbb{P} \mid \perp \mid \varphi \land \varphi \mid \varphi \lor \varphi \mid \varphi \rightarrow \varphiφ::=p∈P∣⊥∣φ∧φ∣φ∨φ∣φ→φ
其中否定定义为 ¬φ := φ → ⊥。直觉主义框架是二元组 𝔉 = (W, ≼),W 为非空 Kripke 世界集,≼ 为偏序。直觉主义模型 𝔐 = ⟨(W, ≼), V⟩ 配备单调赋值函数 V: W → 2^ℙ(若 w ≼ v 则 V(w) ⊆ V(v))。满足关系归纳定义为:
- 𝔐, w ⊨ p iff p ∈ V(w)
- 𝔐, w ⊭ ⊥
- 𝔐, w ⊨ φ ∧ ψ iff 两者皆被满足
- 𝔐, w ⊨ φ ∨ ψ iff 至少一者被满足
- 𝔐, w ⊨ φ → ψ iff 对所有 v ≽ w,若 𝔐, v ⊨ φ 则 𝔐, v ⊨ ψ
直觉主义逻辑定义为 INT := {φ ∈ ℒₚ | 𝔉 ⊨ φ}。文中还定义了框架深度 depth(𝔉)(最长世界链的长度)、upset(上集)、生成子框架等概念。
中间逻辑:ℒₚ 中的中间逻辑 X 是满足以下条件的公式集合:(1) INT ⊆ X ⊆ CL;(2) 对分离规则封闭;(3) 对一致替换封闭。中间逻辑通过向 INT 添加经典有效的公理模式获得,从而对 ≼ 施加限制。典型例子:
- KC(弱排中逻辑;Jankov 1968):添加公理 ¬p ∨ ¬¬p,其框架满足存在最大世界 u;
- BDₙ(有界深度逻辑族):公理递归定义为
bd1:=p1∨¬p1,bdn+1:=pn+1∨(pn+1→bdn)\mathbf{bd}1 := p_1 \lor \neg p_1, \qquad \mathbf{bd}{n+1} := p_{n+1} \lor (p_{n+1} \rightarrow \mathbf{bd}_n)bd1:=p1∨¬p1,bdn+1:=pn+1∨(pn+1→bdn)
Theorem 1(Chagrov and Zakharyaschev 1997):直觉主义框架 𝔉 = (W, ≼) 有效化 bdₙ 当且仅当 depth(𝔉) ≤ n,即满足:
∀w0,...,∀wn((⋀i=0n−1wi≼wi+1)→⋁i≠j(wi=wj))(1)\forall w_0, \dots, \forall w_n \left( \left( \bigwedge_{i=0}^{n-1} w_i \preccurlyeq w_{i+1} \right) \to \bigvee_{i \ne j} (w_i = w_j) \right) \quad (1)∀w0,...,∀wn((⋀i=0n−1wi≼wi+1)→⋁i=j(wi=wj))(1)
- HT(最强的真中间逻辑;Heyting 1930; Gödel 1932; Smetanich 1960):添加公理模式
p∨(p→q)∨¬q(2)p \lor (p \rightarrow q) \lor \neg q \quad (2)p∨(p→q)∨¬q(2)
由形如 ({0,1}, ≼) 的框架刻画,其中 ≼ = {(0,0), (1,1), (0,1)},世界 0 与 1 分别对应"here"与"there"。
Lemma 1(Osorio et al. 2005a; van Dalen 1989):设 X、Y 为任意两个中间逻辑,则理论 Γ 是 X-一致的当且仅当它是 Y-一致的。其直观理由是:经典可满足的理论平凡地在单世界模型中可满足;反之 X-一致理论的模型在某个极大世界处退化为满足 Γ 的经典世界。
Definition 1(局部语义后承):Γ ⊨ₓ ψ,若在每个 X-模型 𝔐 的每个世界 w 处,w 满足 Γ 中所有公式就蕴含 w 满足 ψ。
Proposition 1:若 X ⊆ Y,则 Γ ⊨ₓ φ 蕴含 Γ ⊨ᵧ φ。记 Cnₓ(Γ) := {φ ∈ ℒₚ | Γ ⊨ₓ φ}。
4.3 双模拟与模型收缩(2.2 节)
双模拟刻画两个世界的"行为不可区分性"。直觉主义模型间的双模拟 𝒵 ⊆ W₁ × W₂ 需满足三个条件:
- C1(原子一致):若 w₁𝒵w₂,则 V₁(w₁) = V₂(w₂);
- C2(前向模仿):若 w₁𝒵w₂ 且 w₁ ≼₁ v₁,则存在 v₂ ∈ W₂ 使 w₂ ≼₂ v₂ 且 v₁𝒵v₂;
- C3(镜像模仿):C2 的对称方向。
Lemma 2(Patterson 1997):双相似的世界满足完全相同的公式。证明通过对公式结构归纳:原子情形用 C1,蕴涵情形用 C2 与 C3。
本文利用双模拟实现了两个关键的模型变换:
Lemma 3:若直觉主义模型中的世界 w 满足所有实例 {¬p ∨ ¬¬p | p ∈ ℙ},则可构造一个与原模型双相似的模型 𝔐′,其中由 w′ 生成的子框架有唯一极大世界。证明的核心是"压缩"构造:W′ = {v ∈ W, u | w ≼ v 且 v 非 ≽-极大},其中 u ∉ W 是新世界,所有极大世界被映射到 u,其余世界映射到自身,V′(u) := V(x)(x 为任意极大世界)。这正是 KC 公理 ¬p ∨ ¬¬p 的语义力量所在------它保证极大世界们的赋值一致(Proposition 2),从而可以合并。
Lemma 4(收缩引理,Contraction lemma):设 𝔐 = ⟨(W, ≼), V⟩ 为直觉主义模型,T ⊆ ℙ,w ∈ W 满足:(1) ≽(w) 有唯一极大世界 u;(2) 对所有 v ∈ ≺(w),V(v) = T。则存在 HT 模型 𝔐′ = ⟨({0,1}, ≽′), V′⟩ 和双模拟 𝒵 ⊆ W × {0,1} 使 w𝒵0。证明令 V′(0) := V(w)、V′(1) := V(u),𝒵 := {((w,0),(v,1)) | v ∈ ≺(w)}。
文中用两张图直观展示了这两个构造:
- Fig. 1:两个直觉主义模型 𝔐(左)与 𝔐′(右,具有唯一极大世界)之间的双模拟关系(红色虚线表示)。前提假设 𝔐, w ⊨ {¬p ∨ ¬¬p | p ∈ ℙ},并定义 V′(w) := V(w)、V′(vᵢ) := V(vᵢ)(i ∈ {1,2,3})、V′(u) 可设为(例如)V(u₁)。为可读性起见未画出 ≼ 与 ≼′ 的自反与传递边。
- Fig. 2:直觉主义模型 𝔐、HT 模型 𝔐′ 及其间双模拟 𝒵(红色虚线)。前提条件为所有 v ≠ w 满足 V(v) = T,且 V′(0) = V(w)、V′(1) = V(u)。
4.4 用语义方法重证 Osorio 的结果
Lemma 6(Osorio et al. 2005a):设 T 为原子集,X ⊆ Y 为两个真中间逻辑。若 T 是 Γ 的 X-安全信念集,则 T 也是 Γ 的 Y-安全信念集。
Lemma 7 (逆向):若 T 是 Γ 的 Y-安全信念集,则 T 也是 Γ 的 X-安全信念集。Osorio 原文用证明论论证,本文改用基于 Lemma 4 的模型论证明(更易推广到时序情形)。证明思路:由 Y-一致性和 Lemma 1 得 (3) 式 Γ ∪ {¬¬p | p ∈ T} ∪ {¬p | p ∉ T} 是 X-一致且 INT-一致的;由 Y ⊆ HT 与 Proposition 1 得 (4) 式 ┝_HT T。对任意满足条件 ©(d)(e) 的直觉主义模型与世界 w,由 (d)(e) 得 w ⊨ {¬p ∨ ¬¬p | p ∈ ℙ},再用 Lemma 3 收缩出唯一极大世界 u′ 的模型,由单调性得 V′(u′) = T,随后对 depth((W′, ≼′), v′) 归纳证明所有 v′ ∈ ≼′(w′) 都满足 T:深度为 1 时该世界即极大;归纳步骤中若 ≺′(v′) = ∅ 则 v′ 极大;否则由归纳假设与 ¬p(p ∉ T)的满足性得所有 x ∈ ≺′(v′) 的赋值恰为 T,再用 Lemma 4 收缩为 HT 模型并借助双相似性传递 T 的满足性。最终由 Proposition 1 得 T 是 X-安全信念。∎
Lemma 6 与 Lemma 7 的组合意味着:可以用任何真中间逻辑替换 HT 而不改变平衡模型集合。
五、时序化:直觉主义时序逻辑与中间时序逻辑(第 4 节)
5.1 时序语言与框架
时序语言 ℒₜ 的文法为:
φ::=p∈P∣⊥∣φ∧φ∣φ∨φ∣φ→φ∣∘φ∣φ∪φ∣φRφ\varphi ::= p \in \mathbb{P} \mid \perp \mid \varphi \land \varphi \mid \varphi \lor \varphi \mid \varphi \rightarrow \varphi \mid \circ \varphi \mid \varphi \cup \varphi \mid \varphi \mathbb{R} \varphiφ::=p∈P∣⊥∣φ∧φ∣φ∨φ∣φ→φ∣∘φ∣φ∪φ∣φRφ
即加入了下一时刻算子 ○、直到算子 U 与释放算子 R(由此可定义 □、◇ 等 LTL 算子)。
直觉主义时序框架是三元组 𝔇 = (W, ≼, S),其中 S: W → W 是满足两个汇聚条件的函数:
- 前向汇聚(forward confluence):若 w ≼ v,则 S(w) ≼ S(v);
- 后向汇聚(backward confluence):若 S(w) = v 且 v ≼ u,则存在 t ∈ W 使 w ≼ t 且 S(t) = u。
同时满足两条件的框架称为持久 (persistent)直觉主义时序框架。Fig. 3a 与 Fig. 3b 分别以图形方式展示了前向与后向汇聚条件(节点间以 ≼ 边和 S 映射箭头相连的交换图)。
直觉主义时序模型在此基础上配备单调赋值 V。S 的直觉意义是"时间推移"算子:世界 w 与其 S-后继分别代表同一"逻辑状态"的当前与下一时刻。
5.2 ITL^{BDₙ}:作者的第一个关键识别
作者识别出一族具有良好性质的直觉主义时序逻辑:
ITLBDn:={φ∈Lt∣D⊨φ}\mathrm{ITL}^{\mathrm{BD}_n} := \{\varphi \in \mathcal{L}_t \mid \mathfrak{D} \models \varphi\}ITLBDn:={φ∈Lt∣D⊨φ}
其中 𝔇 = (W, ≼, S) 是深度 depth((W, ≼)) ≤ n 的框架。
Observation 1:ITL^{BD₁} 恰对应 LTL,即 ITL^{BD₁} 的框架是 depth((W, ≼)) = 1 的框架 𝔇 = (W, ≼, S)。
Proposition 7 :对 ITL^{BDₙ} 框架 𝔇 = (W, ≼, S) 与任意 w ∈ W,若 w 关于 ≽ 极大,则 S(w) 也极大。注意该命题只有在后向汇聚性质成立时才能证明。
Lemma 8:任何时序理论 Γ 是 ITL^{BDₙ}-一致的当且仅当它是 LTL-一致的。这恢复了命题情形中"一致性在中间逻辑间保持"的关键性质(对应 Lemma 1 的时序版本),是整个语义化策略在时序领域得以成立的基石。
模型展开技术:每个 ITL^e 模型 𝔐 都可展开(unfolding)为一个扩张型(expanding)模型 𝔐′ = ⟨(W′, ≼′, S′), V′⟩,满足:(1) 每个 S′ⁱ(w′) 生成的直觉主义子框架是树;(2) 这棵树序列两两不相交;(3) 对所有 v′ ∈ W′ 和 i ≥ 0,若 S′ⁱ(w′) ≼ v′ 则 S′ⁱ⁺¹(w′) ≼ S′(v′),即 S′(v′) 落在由 S′ⁱ⁺¹(w′) 生成的树中。由于 ITL^{BDₙ} ⊆ ITL^e,该构造同样适用于有限 ≽-深度的模型。此后展示的 ITL^{BDₙ} 模型均取扩张型。
5.3 中间时序逻辑(Definition 6)------文献中的首次定义
作者指出,中间时序逻辑这一逻辑族此前尚未在文献中被定义。Definition 6:ℒₜ 中的中间时序逻辑 X 是满足以下条件的公式集:
- ITL^{BDₙ} ⊆ X ⊆ LTL;
- 对分离规则封闭;
- 对必然化规则(necessitation)封闭:ψ ∈ X 蕴含 ○ψ ∈ X 且 □ψ ∈ X;
- 对一致替换封闭。
Proposition 9:对中间时序逻辑 X ⊆ Y,Γ 是 X-一致的当且仅当是 Y-一致的(命题情形 Lemma 1 的时序对应物)。
Proposition 10:X ⊆ Y 时,Γ ⊨ₓ Δ 蕴含 Γ ⊨ᵧ Δ(命题情形 Proposition 1 的时序对应物)。
**THT(时序 Here-and-There 逻辑;Balbiani and Diéguez 2016)**是最强的真中间时序逻辑,由在 ITL^{BD₂} 上添加公理 (2) 得到。THT 框架形如 (W, ≼, S),其中:
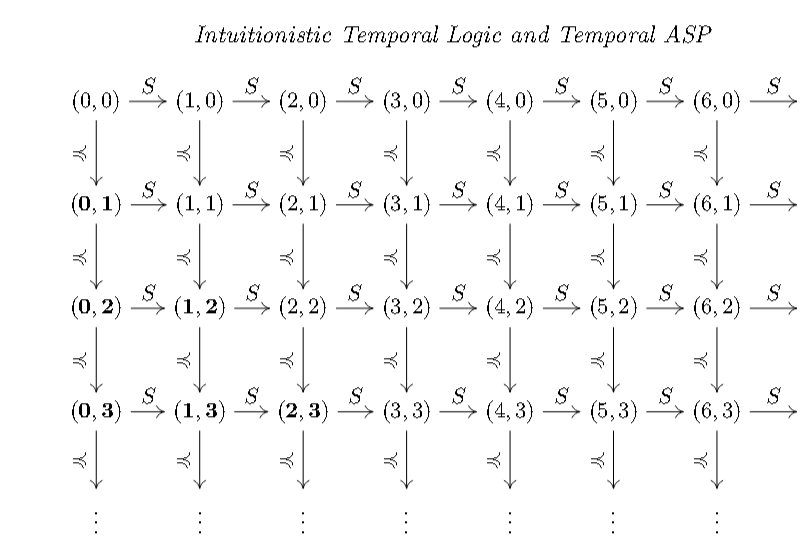
W=N×{0,1},≼={((i,h),(i,t))∣((i,h),(i,t))∈W×W, h≤t},S={((i,k),(i+1,k))∣((i,k),(i+1,k))∈W×W}.\begin{aligned} W &= \mathbb{N} \times \{0,1\}, \\ \preccurlyeq &= \{((i,h),(i,t)) \mid ((i,h),(i,t)) \in W \times W,\ h \le t\}, \\ S &= \{((i,k),(i+1,k)) \mid ((i,k),(i+1,k)) \in W \times W\}. \end{aligned}W≼S=N×{0,1},={((i,h),(i,t))∣((i,h),(i,t))∈W×W, h≤t},={((i,k),(i+1,k))∣((i,k),(i+1,k))∈W×W}.
即每个时间点 i 处有"here"世界 (i,0) 与"there"世界 (i,1),S 沿自然数时间轴逐点推进,≼ 仅在同一时刻内从 here 指向 there。这一结构正是 LTL 的 Kripke 语义与 HT 的双世界语义的乘积。
5.4 时序双模拟与模型收缩
时序双模拟将命题情形的双模拟与时序转移 S 的匹配相结合。文中通过两个引理将命题情形的 Lemma 3、Lemma 4 推广到时序情形:
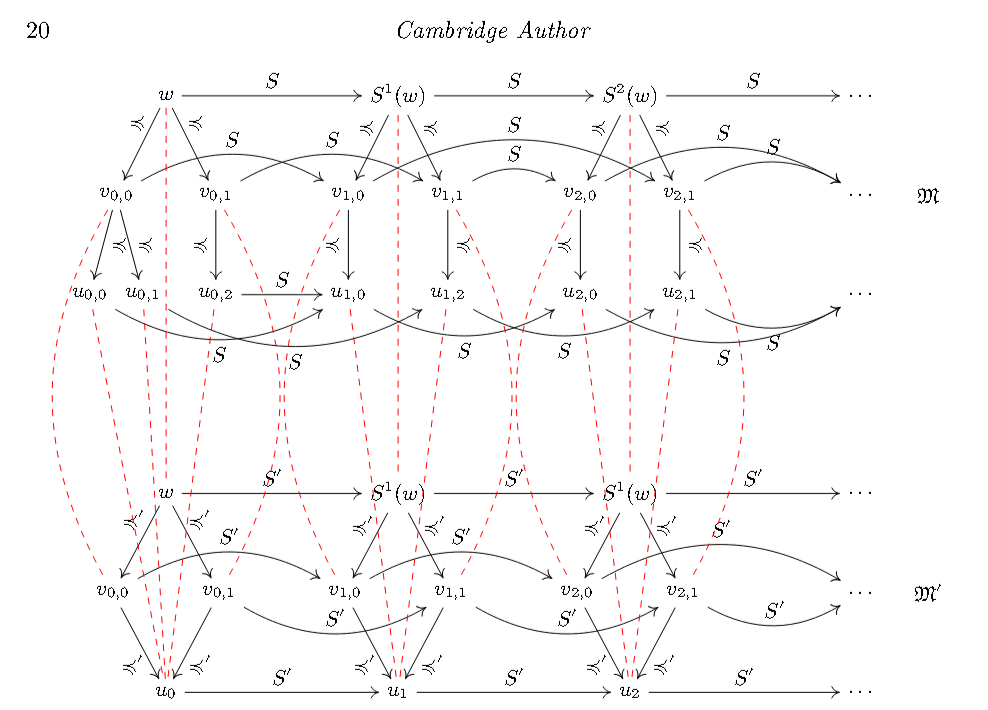
Lemma 10:设 𝔐 = ⟨(W, ≼, S), V⟩ 为 ITL^{BDₙ} 模型,w ∈ W 满足 𝔐, w ⊨ {□(¬p ∨ ¬¬p) | p ∈ ℙ}(注意 KC 公理现在需对所有时刻全称化,即加 □)。则存在 ITL^{BDₙ} 模型 𝔐′、世界 w′ 和双模拟 𝒵 ⊆ W × W′,使得对所有 i ≥ 0 都有 Sⁱ(w)𝒵Sⁱ(w′),且每个由 Sⁱ(w′) 生成的直觉主义子框架有唯一极大世界 uᵢ。证明中显式给出目标框架的构造:
W′:={v,ui∣i≥0, v 是 ≼(Si(w)) 中的≼-极大世界且 ui∉W 为新世界};≼′:={(ui,ui),(v,ui)∣i≥0, v,ui∈W′, Si(w)≼v}∪{(v,v′)∣v,v′∈W′, v≼v′};S′:={(ui,ui+1),(v,ui+1)∣i≥0, Si(w)≼v, S(v)=x, x≼-极大}∪{(v,v′)∣vSv′}.\begin{aligned} W'&:=\{v, u_i \mid i \ge 0,\ v \text{ 是 } \preccurlyeq(S^i(w)) \text{ 中的} \preccurlyeq\text{-极大世界且 } u_i \notin W \text{ 为新世界}\}; \\ \preccurlyeq' &:=\{(u_i,u_i),(v,u_i) \mid i \ge 0,\ v,u_i \in W',\ S^i(w) \preccurlyeq v\} \cup \{(v,v') \mid v,v' \in W',\ v \preccurlyeq v'\}; \\ S'&:=\{(u_i,u_{i+1}),(v,u_{i+1}) \mid i \ge 0,\ S^i(w) \preccurlyeq v,\ S(v)=x,\ x \preccurlyeq\text{-极大}\} \cup \{(v,v') \mid vSv'\}. \end{aligned}W′≼′S′:={v,ui∣i≥0, v 是 ≼(Si(w)) 中的≼-极大世界且 ui∈/W 为新世界};:={(ui,ui),(v,ui)∣i≥0, v,ui∈W′, Si(w)≼v}∪{(v,v′)∣v,v′∈W′, v≼v′};:={(ui,ui+1),(v,ui+1)∣i≥0, Si(w)≼v, S(v)=x, x≼-极大}∪{(v,v′)∣vSv′}.
随后逐一验证 (W′, ≼′, S′) 满足 ITL^{BDₙ} 框架的条件:≼′ 是偏序、S′ 是函数、有限深度、前向与后向汇聚(后向汇聚的验证分三种情形讨论,其中用到 Proposition 7------若目标世界 z 极大则其前驱也极大)。赋值取 V′(v) := V(v)(v ≠ uᵢ)而 V′(uᵢ) := V(x)(x 为 ≼(Sⁱ(w)) 中任一极大世界)。
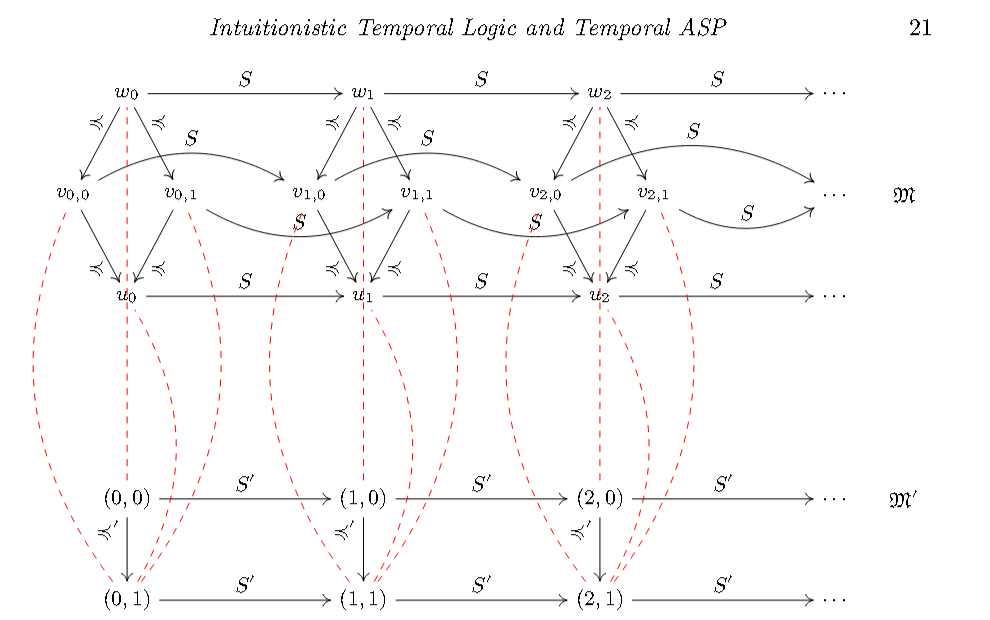
时序收缩引理(Lemma 11 类似物):在每个子框架满足相应前提(unique maximal world + 统一赋值)的条件下,可将 ITL^{BDₙ} 模型收缩为 THT 模型 𝔐′ = ⟨(ℕ × {0,1}, ≼′, S′), V′⟩。
Fig. 8(模型收缩示例图):展示 𝔐 = ⟨(W, ≼, S), V⟩(ITL^{BDₙ} 模型)与 𝔐′ = ⟨(ℕ × {0,1}, ≼′, S′), V′⟩(THT 模型)之间的收缩:在假设每个世界 v ∈ ≺(Sⁱ(w)) 满足完全相同命题变量的前提下,令 V′((i,0)) := V(wᵢ)、V′((i,1)) := V(uᵢ)(对所有 i ≥ 0)。红色虚线表示的双模拟 𝒵 联结两个模型。为可读性未画出 ≼′ 与 ≼ 的自反、传递边。
六、主要贡献(第 5 节):时序不动点刻画
6.1 Pearce 补全的时序化
在时序设定下,给定 THT 模型 𝔐,重新定义:
Th(M):={φ∣M,(0,0)⊨THTφ}Th(\mathfrak{M}) := \{\varphi \mid \mathfrak{M}, (0,0) \models_{\mathrm{THT}} \varphi\}Th(M):={φ∣M,(0,0)⊨THTφ}
即从时间原点的 here 世界出发观察到的全部公式集合。
Proposition 11:设 𝔐 = ⟨(W, ≼, S), V⟩ 是 Γ 的时序平衡模型。对任意 THT 模型 𝔐′ = ⟨(W, ≼, S), V′⟩,若 𝔐′, (0,0) ⊨ Γ ∪ {¬φ | φ ∉ Th(𝔐)},则对所有 i ≥ 0 有 V((i,1)) = V′((i,1)) = V′((i,0))。证明要点:假设某时刻 i 处 V′((i,0)) ≠ V′((i,1)),则必有 V′((i,0)) ⊂ V′((i,1)),从而 𝔐′ < 𝔐(严格更小);但 𝔐 是时序平衡模型,故 𝔐′, (0,0) ⊭ Γ,与假设矛盾。∎
Lemma 12:对任意理论 Γ 和任意全 THT 模型 𝔐,以下两条等价:
- 𝔐 是 Γ 的时序平衡模型;
- Γ∪{¬φ∣φ∉Th(M)}⊨THTφ iff φ∈Th(M), ∀φ∈Lt\Gamma \cup \{\neg\varphi \mid \varphi \notin \mathrm{Th}(\mathfrak{M})\} \models_{\mathrm{THT}} \varphi \text{ iff } \varphi \in \mathrm{Th}(\mathfrak{M}),\ \forall \varphi \in \mathcal{L}_tΓ∪{¬φ∣φ∈/Th(M)}⊨THTφ iff φ∈Th(M), ∀φ∈Lt
这正表明:理论补全与时序平衡模型在 THT 下精确重合------Pearce 的不动点刻画成功推广到了时序领域。
6.2 时序安全信念
Definition 8(ITL^{BDₙ}-时序安全信念):设 Γ 为时序理论。T ⊆ ℙ⁰ 是 Γ 的 ITL^{BDₙ}-时序安全信念集,若:
- Γ∪{∘i¬¬p∣∘ip∈T}∪{∘i¬p∣∘ip∉T} 是 ITLBDn-一致的\Gamma \cup \{\circ^i \neg\neg p \mid \circ^i p \in T\} \cup \{\circ^i \neg p \mid \circ^i p \notin T\} \text{ 是 } \mathrm{ITL}^{\mathrm{BD}_n}\text{-一致的}Γ∪{∘i¬¬p∣∘ip∈T}∪{∘i¬p∣∘ip∈/T} 是 ITLBDn-一致的
- Γ∪{∘i¬¬p∣∘ip∈T}∪{∘i¬p∣∘ip∉T}⊨ITLBDnT\Gamma \cup \{\circ^i \neg\neg p \mid \circ^i p \in T\} \cup \{\circ^i \neg p \mid \circ^i p \notin T\} \models_{\mathrm{ITL}^{BD_n}} TΓ∪{∘i¬¬p∣∘ip∈T}∪{∘i¬p∣∘ip∈/T}⊨ITLBDnT
注意与时序化的关键差别:命题变量的真值随时间变化,故必须按"带时间戳的原子"○ⁱp 逐一处理------T 是一组形如 ○ⁱp 的字面量集合,一致性条件与后承条件都以 ○ⁱ 为前缀逐时刻展开。ITL^{BDₙ} 可被任何其他真中间时序逻辑 X 替换。
Proposition 12:对任意时序理论 Γ、任意全 THT 模型 𝔐 = ⟨(W, ≼, S), V⟩ 与按 Definition 9 相关联的集合 T ⊆ ℙ⁰,以下两条等价:
- 𝔐 是 Γ 的时序平衡模型;
- T 是 Γ 的 THT-时序安全信念。
Lemma 13 与 Lemma 14:设 T ⊆ ℙ⁰,X ⊆ Y 为两个真中间时序逻辑。若 T 是 Γ 的 X-时序安全信念,则 T 也是 Y-时序安全信念(及其逆向)。这是命题情形 Lemma 6/7 的时序版本,证明同样依赖 Lemma 1/Proposition 9(一致性等价)、Proposition 10(后承单调)以及时序双模拟收缩技术。
Theorem 3(主定理):对任何满足 ITL^{BDₙ} ⊆ X ⊆ THT 的中间时序逻辑 X 和任意理论 Γ,Γ 的 X-时序安全信念集合完全相同。
这与命题情形的结论形成完美平行:THT-时序安全信念恰对应时序平衡模型;而把 THT 换成任何更弱的真中间时序逻辑,安全信念集合不变。
七、结论(第 6 节)与意义评述
论文结论重申了两大贡献:(1) 将 Pearce(2006; 1999b)基于理论补全的不动点刻画(该方法同样源自自认知逻辑与缺省逻辑)推广到时序平衡逻辑 TEL;(2) 识别出直觉主义时序逻辑族 ITL^{BDₙ},在其上定义了时序安全信念,并证明任何扩张 ITL^{BDₙ} 的真中间时序逻辑都可互相替换而不影响安全信念集合;在 THT 情形下,时序安全信念与时序平衡模型精确对应。
评述 :本文的方法论价值在于三方面。其一,绕开公理化的语义策略 :在直觉主义 LTL 缺乏可靠完备公理系统的现状下,作者以语义后承 + 双模拟取代语法证明,这不仅解决了当下的技术困难,也表明这些结果的成立不依赖任何特定证明系统。其二,ITL^{BDₙ} 的识别是概念性贡献 :命题情形中"INT 是最弱中间逻辑、一致性跨逻辑不变"这两条关键性质在时序领域同时失效,作者证明以 ITL^{BDₙ} 为底座可以同时恢复这两条性质,从而给出"中间时序逻辑"这一此前文献中未定义的逻辑族的坚实定义。其三,理论意义:结果为时序答案集编程(Temporal ASP)提供了与缺省逻辑、自认知逻辑平行的不动点理论基础,为时序逻辑程序的等价性分析、程序变换以及(潜在的)求解器实现(如 telingo 类系统的理论保障)开辟了新途径。文中遗留的挑战------直觉主义时序逻辑的公理化、余蕴涵扩展语言(Rauszer 1974; Fernández-Duque et al. 2024; Aguilera et al. 2022; 2025)的深入研究------构成了明确的后续工作方向。
说明:本文已完整保留论文正文中的全部编号定义(Definition 1--8)、命题与引理(Proposition 1--12、Lemma 1--14、Observation 1)、定理(Theorem 1、Theorem 3)及所有公式;论文包含三处图示------Fig. 1(直觉主义模型间双模拟示意)、Fig. 2(直觉主义模型向 HT 模型的收缩示意)、Fig. 3a/3b(前向/后向汇聚条件交换图)与 Fig. 8(ITL^{BDₙ} 模型向 THT 模型的收缩示意),以上图中描述的节点、边、双模拟虚线与赋值设定均按原文给出;原 PDF 正文中未出现编号表格。