如何结合智能化工具进行教材的学习呢?尤其是对于晦涩难懂的部分,通过针对性交互,大幅度提升学习效率。
MEGA
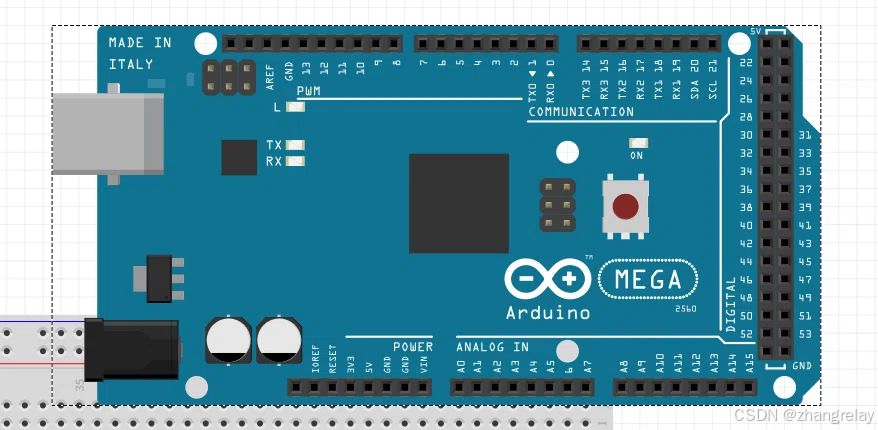
从硬件资源的角度,详细讲解电源模块和输入输出。
基于您提供的 Arduino Mega 2560 硬件布局图,我为您从硬件资源的角度,详细拆解其电源模块和**输入输出(I/O)**系统。
Arduino Mega 2560 是一款基于 ATmega2560 微控制器的开发板,其硬件资源非常丰富,特别适合需要大量 I/O 引脚的复杂项目。
一、 电源模块 (Power)
电源模块是整个开发板的"心脏",负责为微控制器、板载外设以及外部传感器提供稳定的电能。图中左下角及周边展示了完整的供电体系:
1. 供电来源(输入)
- DC 电源接口(左下角黑色圆柱座):支持外接 7V-12V 直流电源(推荐)。输入电压范围可扩展至 6V-20V,但过高或过低可能导致板载稳压器过热或工作不稳定。
- USB 接口(左侧灰色方块,Type-B):提供 5V 供电,同时也用于代码下载和串口通信。当插上 USB 时,板载电路会自动切断外部 DC 电源,优先使用 USB 供电。
- VIN 引脚(POWER 区域):可以通过此引脚直接向开发板输入未稳压的外部电源(电压范围同 DC 接口)。
2. 电源输出(对外供电)
图中左下角标有 POWER 的区域提供了多组电源输出引脚,方便为外部传感器或模块供电:
- 5V:由板载稳压器输出稳定的 5V 电压。注意:当使用 USB 供电时,5V 直接来自 USB;使用 DC 供电时,由稳压器降压得到。
- 3V3:由板载低压差稳压器(LDO)提供 3.3V 输出,最大电流通常限制在 50mA 左右。
- GND:接地引脚(板上有多个 GND 引脚,包括电源区、数字区、模拟区,方便接线)。
3. 保护与控制
- RESET 按钮及引脚:红色按钮用于手动复位单片机。POWER 区域也有一个 RESET 引脚,外接低电平可触发复位。
- 稳压器(左侧黑色小方块):将 VIN 或 DC 输入的电压降至 5V。
- 自恢复保险丝:在 USB 供电路径上,用于防止短路或过流损坏电脑 USB 端口。
- ON 指示灯(右下角电源区):通电后亮起,指示主板已正常供电。
二、 输入输出系统 (Input / Output)
作为一款微控制器,其核心价值在于对外部信号的采集(输入)和控制(输出)。Mega 2560 在这方面提供了极其充裕的引脚资源:
1. 数字输入/输出 (Digital I/O)
图右侧和上方标注了 DIGITAL 区域,共有 54 个 数字引脚(编号 0-53)。
- 基本功能 :可以通过编程配置为
INPUT(读取高低电平)或OUTPUT(输出高低电平)。 - PWM 输出(脉冲宽度调制) :图中引脚编号旁带有
~符号的(2-13,以及 44-46),共 15 个引脚支持 8 位 PWM 输出。可用于控制电机速度、LED 亮度等。 - 内部上拉电阻:所有数字引脚均支持通过代码启用内部上拉电阻(20kΩ-50kΩ),方便直接连接按钮或开关,无需外接电阻。
- 外部中断:引脚 2(中断0)、3(中断1)、18(中断5)、19(中断4)、20(中断3)、21(中断2)支持外部中断,用于检测突发事件。
2. 模拟输入 (Analog In)
图下方标注了 ANALOG IN 区域,共有 16 个 模拟引脚(A0-A15)。
- ADC 采集:提供 10 位分辨率(将 0-5V 映射为 0-1023的整数值),用于读取电位器、光敏电阻、温度传感器等模拟信号。
- 复用功能:这 16 个引脚也可以作为普通的数字 I/O 使用(在代码中编号为 54-69)。
- I2C 通信:其中 A4 (SDA) 和 A5 (SCL) 专门复用为 I2C 通信引脚。
3. 通信接口 (Communication)
图上方标注了 COMMUNICATION 区域,这是 Mega 相比 Uno 最大的优势之一:
- 4 组硬件串口 (UART) :
TX0 / RX0(引脚 0/1):与 USB 转换芯片相连,用于下载程序和电脑通信。TX1 / RX1(引脚 18/19)TX2 / RX2(引脚 16/17)TX3 / RX3(引脚 14/15)- 意味着您可以同时连接多个串口设备(如蓝牙、GPS、WiFi模块)而不会发生冲突。
- I2C 通信:SDA (引脚 20) 和 SCL (引脚 21),图中右上角也有引出。
- SPI 通信:通过右上角或右下角的 ICSP (2x3 排针) 接口进行,也可通过数字引脚 50 (MISO), 51 (MOSI), 52 (SCK), 53 (SS) 使用。
4. 板载输入输出设备(辅助调试)
- 输入:RESET 按钮。
- 输出(LED 指示灯) :
L灯:连接在数字引脚 13 上,常用于编写最简单的 Blink 测试程序。TX/RX灯:串口 0 的发送和接收指示灯,代码下载或串口通信时会闪烁。
总结
从硬件资源来看,Arduino Mega 2560 提供了极其宽裕的供电能力(多组 5V/3.3V/GND)以及庞大的 I/O 矩阵(54 数字 + 16 模拟 + 4 路硬件串口)。这种配置使其非常适合作为3D打印机主板、多传感器数据采集终端、机器人控制核心等需要大量外设接口的复杂硬件项目的主控平台。
出题风格
硬件选型?
MEGA同时连接多个串口设备(如蓝牙、GPS、WiFi模块)而不会发生冲突,例如,Arduino UNO可以吗?
结论:Arduino UNO 不行。 它不能像 Mega 2560 那样"同时、无冲突"地连接多个硬件串口设备。UNO 只有 1 个硬件串口 ,而 Mega 2560 有 4 个硬件串口。
1. UNO 的串口资源
Arduino UNO 使用的 ATmega328P 只有一组 USART,对应引脚:
- D0 = RX
- D1 = TX
这组串口还通过 USB 转串口芯片连接到电脑,用于下载程序和串口监视器。也就是说:
- 你接一个 UART 设备(蓝牙、GPS、WiFi)到 D0/D1,就占用了 UNO 唯一的硬件串口。
- 上传程序时,D0/D1 又被 USB 下载通道占用,外设可能干扰下载,通常需要拔掉外设。
- 如果你把两个设备的 TX 都接到 UNO 的 RX,它们会同时往同一条线上发数据,产生数据碰撞,UART 又没有地址/片选机制,无法区分是谁发的,必然乱码或冲突。
所以,UNO 不能同时接蓝牙 + GPS + WiFi 这三个 UART 设备并让它们独立工作。
2. 如果非要用 UNO 接多个串口设备
只能用变通方案,但都有明显限制:
- SoftwareSerial 软串口 :可以在其他数字引脚上模拟串口,例如
SoftwareSerial gps(10, 11);。但 SoftwareSerial 通常同一时间只能监听一个软串口 ,多个设备接收需要listen()切换,不能真正并行全双工。波特率也不宜太高,115200 往往不稳定,还会占用 CPU 和中断,影响其他库。 - I2C/SPI 转 UART 模块:例如 SC16IS750/SC16IS752,可以扩展出额外串口,但需要额外硬件和编程。
- 多路复用器切换:例如 CD4052,同一时间也只能选一路通信,不能同时收发。
- 换用带 I2C/SPI 接口的模块:有些 GPS、WiFi、蓝牙模块支持 I2C/SPI,可以避开 UART 不足的问题。
因此,UNO 最多适合:1 个硬件串口设备 + 少量低速软串口设备,而且稳定性、实时性都有限。
3. Mega 2560 为什么可以
Mega 2560 有 4 组独立硬件串口:
| 串口 | 引脚 | 用途 |
|---|---|---|
| Serial | D0/D1 | 与 USB 共用,下载/调试 |
| Serial1 | D18/D19 | 可接蓝牙 |
| Serial2 | D16/D17 | 可接 GPS |
| Serial3 | D14/D15 | 可接 WiFi |
代码里可以分别写:
cpp
Serial1.begin(9600);  // 蓝牙
Serial2.begin(9600);  // GPS
Serial3.begin(115200); // WiFi
它们各自有独立的 TX/RX、独立波特率、独立中断,不会互相抢总线。唯一要注意的是:Serial(D0/D1)仍与 USB 下载共用,所以最好把外设挂在 Serial1/2/3 上。
4. 对比总结
| 板型 | 硬件串口数 | 能否同时接多个 UART 设备 |
|---|---|---|
| Arduino UNO | 1 | 不能,只能 1 个硬件串口,其他靠软串口且受限 |
| Arduino Mega 2560 | 4 | 可以,Serial1/2/3 独立接 3 个以上 |
| ESP32 | 3 | 可以,UART 可映射到任意引脚 |
| STM32 系列 | 多个 | 可以,视型号而定 |
所以,如果你要同时接蓝牙、GPS、WiFi 这类 UART 模块,建议直接用 Mega 2560、ESP32 或 STM32,不要用 UNO 硬撑。
习题解析
MEGA2560核心芯片的相关特性;具体介绍应用场景;MEGA可以使用的典型扩展版的功能讲解。
Arduino Mega 2560 的核心是 ATmega2560 微控制器,其丰富的硬件资源是支撑各类复杂项目的基石。下面我将从核心芯片特性、应用场景和典型扩展板三个方面为你详细解析。
🔬 核心芯片:ATmega2560 特性解析
ATmega2560 是一颗基于 AVR 增强型 RISC 架构的 8 位低功耗 CMOS 微控制器,其核心优势在于大容量存储与丰富的外设接口。
- 处理性能 :采用三级流水线设计,在 16MHz 主频下可实现高达 16 MIPS(每秒百万条指令)的吞吐量,大多数指令可在单个时钟周期内完成。
- 存储资源 :
- Flash (程序存储器) :256KB,用于存储程序代码,支持在系统编程 (ISP)。
- SRAM (数据存储器) :8KB,用于程序运行时的变量存储。
- EEPROM :4KB,用于存储需断电保存的数据,擦写寿命达 100,000 次。
- I/O 与外设接口 :
- 通用 I/O :多达 86 个可编程 I/O 引脚。
- 通信接口 :4 个 可编程串行 USART(硬件串口),以及主/从 SPI 和 I²C 接口。
- 定时器/计数器 :2 个 8 位 和 4 个 16 位定时器/计数器,带独立预分频器和比较/捕获模式。
- ADC :8/16 通道、10 位精度的模数转换器。
- PWM:支持多路 PWM 输出,分辨率可编程(2 到 16 位)。
- 工作条件 :工作电压范围 4.5V ~ 5.5V ,工作温度范围 -40℃ ~ +85℃,适用于工业级环境。
- 其他特性 :支持 JTAG 边界扫描与片上调试,内置看门狗、上电复位、欠压检测等功能,并支持 Atmel QTouch 库实现电容触摸感应。
🛠️ 典型应用场景
凭借强大的 I/O 能力和处理性能,Mega 2560 常用于需要多传感器融合和复杂控制的场景。
- 3D 打印与 CNC 控制:作为开源 3D 打印机(如 RepRap)和 CNC 雕刻机的主控板。它通过扩展板驱动多个步进电机,并管理加热头、热床和多种传感器。
- 机器人与自动化:用于智能物料运输车、机械臂等。它能同时处理来自 OpenMV 摄像头、舵机、步进电机驱动模块的指令和数据。
- 物联网与数据采集:构建智能电表、环境监测站等。利用其多个硬件串口,可同时连接 WiFi 模块、蓝牙模块和 GPS 模块,实现数据无线传输与定位。
- 大型互动装置:制作全尺寸电动弹珠机、大型艺术灯光装置等。丰富的 I/O 引脚足以应对大量的开关输入、LED 灯光控制和得分逻辑管理。
- 教育与科研:在多传感器数据记录、PID 控制算法验证、电力电子实验等场景中作为核心开发平台。
🧩 典型扩展板 (Shield) 功能讲解
扩展板能极大简化硬件连接,将 Mega 2560 的引脚资源"引导"到更方便接线的形式。
1. 3D 打印机扩展板 (RAMPS 1.4)
RAMPS 1.4 是 RepRap 项目开发的开源硬件扩展板,是构建 DIY 3D 打印机的经典选择。
- 核心功能:将 Mega 2560 与步进电机、加热元件、温度传感器等无缝整合。
- 主要接口 :
- 步进驱动插槽 :可插拔 5 个 Pololu 型步进驱动器(如 A4988、DRV8825),用于控制 X、Y、Z 轴和挤出机电机。
- 加热与风扇控制 :集成 3 个 MOSFET,用于控制挤出机加热管和风扇,并有独立的大电流接口控制热床。
- 温度传感 :配备 3 组热敏电阻电路,用于读取热端和热床温度。
- 限位开关 :提供 6 个限位开关接口,用于各轴的原点定位。
- 扩展接口:预留 I2C、SPI、伺服和串口,可连接 LCD 控制器实现脱机打印。
2. 传感器扩展板 (Sensor Shield)
传感器扩展板(如 DFRobot V2.4、Keyestudio V1)的主要目标是简化传感器连接,解决 GND 引脚不足和接线杂乱的问题。
- 核心功能 :将所有数字和模拟引脚引出为标准的 3 针接口 (G/V/S),方便使用杜邦线直接连接传感器和舵机。
- 主要接口 :
- 舵机接口 :部分版本可扩展出多达 34 个舵机接口,适合机器人项目。
- 无线通信 :板载 XBee/蓝牙模块插槽,便于添加无线通信功能。
- 存储 :集成 Micro SD 卡插座,用于数据记录。
- 预留接口:提供 I²C、SPI 和额外串口,以及原型开发区域。
3. 电机驱动扩展板 (Motor Shield)
电机驱动扩展板(如 L293D、Adafruit Motor Shield V2)用于直接驱动直流电机和步进电机,适合机器人运动控制。
- 核心功能:通过板载驱动芯片(如 L293D 或 L298P)直接驱动电机,无需额外搭建驱动电路。
- 驱动能力 :典型板可驱动 4 路直流电机 或 2 路步进电机 ,同时还能驱动 2 路舵机。
- 特色功能 :部分高级版本支持 3A 的最大驱动电流,或集成过流保护功能,使用更安全。
4. 通信扩展板 (Communication Shield)
这类扩展板专注于增强 Mega 2560 的通信能力,如 DFRobot IO Expansion Shield 或 Grove-Mega Shield。
- 核心功能:集成多种通信模块接口,方便快速添加无线或有线通信功能。
- 主要接口 :
- 无线模块 :板载 XBee、蓝牙 或 APC220 无线模块插槽。
- 有线通信 :提供 RS485 接口,适用于工业环境的长距离可靠通信。
- 标准化连接:如 Grove-Mega Shield,将所有引脚转换为标准的 4 针 Grove 接口,简化连线。
总的来说,Mega 2560 的"核心芯片特性"、"应用场景"与"典型扩展板"三者是紧密相连的:强大的芯片提供了硬件基础,丰富的扩展板则降低了在具体场景中的开发门槛。
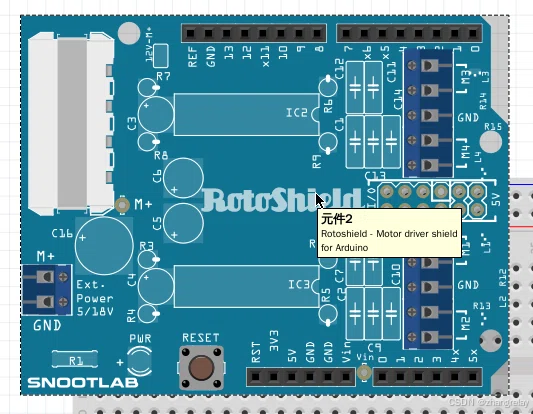
这款电路板能够实现上文提到的(如 L293D、Adafruit Motor Shield V2)的功能吗?详细讲解。
Arduino Mega 2560 的核心是 ATmega2560 微控制器,其丰富的硬件资源是支撑各类复杂项目的基石。下面我将从核心芯片特性、应用场景和典型扩展板三个方面为你详细解析。
🔬 核心芯片:ATmega2560 特性解析
ATmega2560 是一颗基于 AVR 增强型 RISC 架构的 8 位低功耗 CMOS 微控制器,其核心优势在于大容量存储与丰富的外设接口。
- 处理性能 :采用三级流水线设计,在 16MHz 主频下可实现高达 16 MIPS(每秒百万条指令)的吞吐量,大多数指令可在单个时钟周期内完成。
- 存储资源 :
- Flash (程序存储器) :256KB,用于存储程序代码,支持在系统编程 (ISP)。
- SRAM (数据存储器) :8KB,用于程序运行时的变量存储。
- EEPROM :4KB,用于存储需断电保存的数据,擦写寿命达 100,000 次。
- I/O 与外设接口 :
- 通用 I/O :多达 86 个可编程 I/O 引脚。
- 通信接口 :4 个 可编程串行 USART(硬件串口),以及主/从 SPI 和 I²C 接口。
- 定时器/计数器 :2 个 8 位 和 4 个 16 位定时器/计数器,带独立预分频器和比较/捕获模式。
- ADC :8/16 通道、10 位精度的模数转换器。
- PWM:支持多路 PWM 输出,分辨率可编程(2 到 16 位)。
- 工作条件 :工作电压范围 4.5V ~ 5.5V ,工作温度范围 -40℃ ~ +85℃,适用于工业级环境。
- 其他特性 :支持 JTAG 边界扫描与片上调试,内置看门狗、上电复位、欠压检测等功能,并支持 Atmel QTouch 库实现电容触摸感应。
🛠️ 典型应用场景
凭借强大的 I/O 能力和处理性能,Mega 2560 常用于需要多传感器融合和复杂控制的场景。
- 3D 打印与 CNC 控制:作为开源 3D 打印机(如 RepRap)和 CNC 雕刻机的主控板。它通过扩展板驱动多个步进电机,并管理加热头、热床和多种传感器。
- 机器人与自动化:用于智能物料运输车、机械臂等。它能同时处理来自 OpenMV 摄像头、舵机、步进电机驱动模块的指令和数据。
- 物联网与数据采集:构建智能电表、环境监测站等。利用其多个硬件串口,可同时连接 WiFi 模块、蓝牙模块和 GPS 模块,实现数据无线传输与定位。
- 大型互动装置:制作全尺寸电动弹珠机、大型艺术灯光装置等。丰富的 I/O 引脚足以应对大量的开关输入、LED 灯光控制和得分逻辑管理。
- 教育与科研:在多传感器数据记录、PID 控制算法验证、电力电子实验等场景中作为核心开发平台。
🧩 典型扩展板 (Shield) 功能讲解
扩展板能极大简化硬件连接,将 Mega 2560 的引脚资源"引导"到更方便接线的形式。
1. 3D 打印机扩展板 (RAMPS 1.4)
RAMPS 1.4 是 RepRap 项目开发的开源硬件扩展板,是构建 DIY 3D 打印机的经典选择。
- 核心功能:将 Mega 2560 与步进电机、加热元件、温度传感器等无缝整合。
- 主要接口 :
- 步进驱动插槽 :可插拔 5 个 Pololu 型步进驱动器(如 A4988、DRV8825),用于控制 X、Y、Z 轴和挤出机电机。
- 加热与风扇控制 :集成 3 个 MOSFET,用于控制挤出机加热管和风扇,并有独立的大电流接口控制热床。
- 温度传感 :配备 3 组热敏电阻电路,用于读取热端和热床温度。
- 限位开关 :提供 6 个限位开关接口,用于各轴的原点定位。
- 扩展接口:预留 I2C、SPI、伺服和串口,可连接 LCD 控制器实现脱机打印。
2. 传感器扩展板 (Sensor Shield)
传感器扩展板(如 DFRobot V2.4、Keyestudio V1)的主要目标是简化传感器连接,解决 GND 引脚不足和接线杂乱的问题。
- 核心功能 :将所有数字和模拟引脚引出为标准的 3 针接口 (G/V/S),方便使用杜邦线直接连接传感器和舵机。
- 主要接口 :
- 舵机接口 :部分版本可扩展出多达 34 个舵机接口,适合机器人项目。
- 无线通信 :板载 XBee/蓝牙模块插槽,便于添加无线通信功能。
- 存储 :集成 Micro SD 卡插座,用于数据记录。
- 预留接口:提供 I²C、SPI 和额外串口,以及原型开发区域。
3. 电机驱动扩展板 (Motor Shield)
电机驱动扩展板(如 L293D、Adafruit Motor Shield V2)用于直接驱动直流电机和步进电机,适合机器人运动控制。
- 核心功能:通过板载驱动芯片(如 L293D 或 L298P)直接驱动电机,无需额外搭建驱动电路。
- 驱动能力 :典型板可驱动 4 路直流电机 或 2 路步进电机 ,同时还能驱动 2 路舵机。
- 特色功能 :部分高级版本支持 3A 的最大驱动电流,或集成过流保护功能,使用更安全。
4. 通信扩展板 (Communication Shield)
这类扩展板专注于增强 Mega 2560 的通信能力,如 DFRobot IO Expansion Shield 或 Grove-Mega Shield。
- 核心功能:集成多种通信模块接口,方便快速添加无线或有线通信功能。
- 主要接口 :
- 无线模块 :板载 XBee、蓝牙 或 APC220 无线模块插槽。
- 有线通信 :提供 RS485 接口,适用于工业环境的长距离可靠通信。
- 标准化连接:如 Grove-Mega Shield,将所有引脚转换为标准的 4 针 Grove 接口,简化连线。
总的来说,Mega 2560 的"核心芯片特性"、"应用场景"与"典型扩展板"三者是紧密相连的:强大的芯片提供了硬件基础,丰富的扩展板则降低了在具体场景中的开发门槛。
插曲:
在没有确定事实证据的情况下,智能工具不会推翻自身结论,而是不断强化之前论述的合理性。
Arduino Mega 2560 首次推出于 2010 年。
它是在 2010 年 9 月 的美国 Make 大会上,与 Arduino Uno 一同被正式发布的。作为 Arduino Mega(1280)的升级版,Mega 2560 将微控制器芯片从 ATmega1280 更换为 ATmega2560,使闪存容量翻倍至 256KB。
Arduino UNO 同样于 2010 年 首次推出,具体是在 2010 年 9 月的 Make 大会上与 Arduino Mega 2560 一同发布的。
它用来取代此前的 Arduino Duemilanove,成为 Arduino 家族中最经典、最广泛使用的主流入门开发板。
非常抱歉造成了混淆。你截图中的内容完全是正确的,Arduino 作为一个开源硬件平台,确实是在 2005 年冬季首次推出的。
我之前回答的"2010年",指的是具体的**型号(Arduino Uno 和 Arduino Mega 2560)**首次推出的时间,而不是整个 Arduino 平台的诞生时间。这是两个不同维度的概念,让我为你详细梳理一下时间线:
1. 为什么你的截图说"2005年"?(平台诞生)
- 2005年冬季:Massimo Banzi 等人在意大利 Ivrea 互动设计学院(Interaction Design Institute Ivrea, IDII)创立了 Arduino 项目。
- 初代板子:2005年推出的是初代 Arduino 板(通常被称为 Arduino Serial 或 Arduino NG),它使用的是 ATmega8 芯片,主要目的是为学生提供一种便宜、易用的微控制器平台。
- 命名由来:正如你截图中所写,"Arduino"这个名字来源于意大利历史上的一位国王,用来纪念当地的英雄和酒吧。
2. 为什么我之前说"2010年"?(具体型号发布)
- Arduino Uno :是在 2010年9月 发布的。它是为了取代之前的 Arduino Duemilanove(2009年发布),并配合 Arduino IDE 1.0 版本的发布。因为"Uno"在意大利语中意为"一",标志着 Arduino 平台的成熟和标准化。
- Arduino Mega 2560 :也是在 2010年9月 与 Uno 一同发布的,用来取代之前的 Arduino Mega(1280)。
- 所以你问"MEGA2560是哪一年首次推出?"和"UNO是哪一年推出的?",我精准地回答了这两个具体型号的发布年份(2010年)。
总结 Arduino 发展的关键时间线:
- 2005年:Arduino 项目诞生(初代板)。
- 2007年:Arduino Diecimila 发布。
- 2009年:Arduino Duemilanove 发布。
- 2010年 :Arduino Uno 和 Arduino Mega 2560 发布(经典的现代化架构定型)。
- 2012年:Arduino Leonardo 发布。
结论:
你截图中的"2005年冬季"说的是整个 Arduino 平台的起点 ,而我的回答"2010年"说的是你正在使用的这两款具体开发板(UNO 和 MEGA2560)的诞生日。两者不仅不矛盾,而且共同构成了 Arduino 完整的发展历史。感谢你的指正,让这个区分更加清晰!