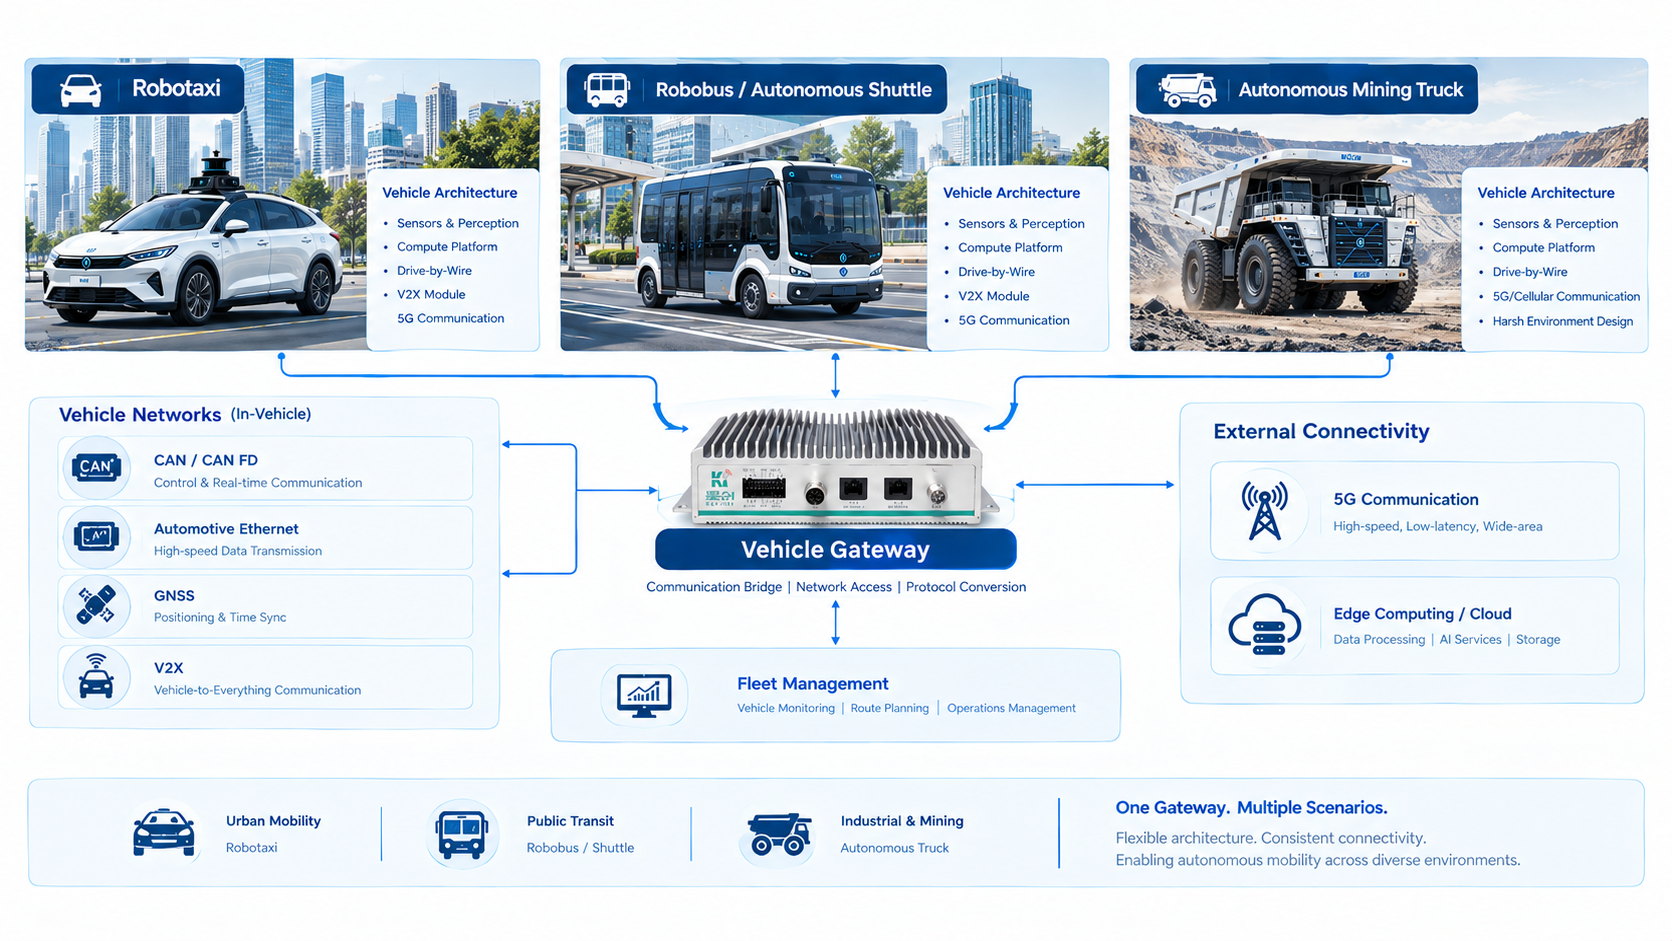
一、为什么不同无人驾驶车辆需要不同的车载网关?
Robotaxi、Robobus和无人矿卡都需要稳定的车内网络与车外通信,但车辆架构、运行环境、业务系统和远程运维方式并不相同。
因此,车载网关选型不能只看5G速率或接口数量,而应从实际需要连接哪些车辆网络、哪些数据需要上传、哪些设备需要远程管理等问题出发。
对于无人驾驶车辆而言,车载网关通常承担车辆网络之间的数据连接,以及车辆与云端、边缘基础设施之间的通信。它并不等同于自动驾驶计算平台,也不直接承担感知、融合、规划和决策等核心计算任务。
二、无人驾驶通信中的车载网关选型需要关注哪些核心指标?
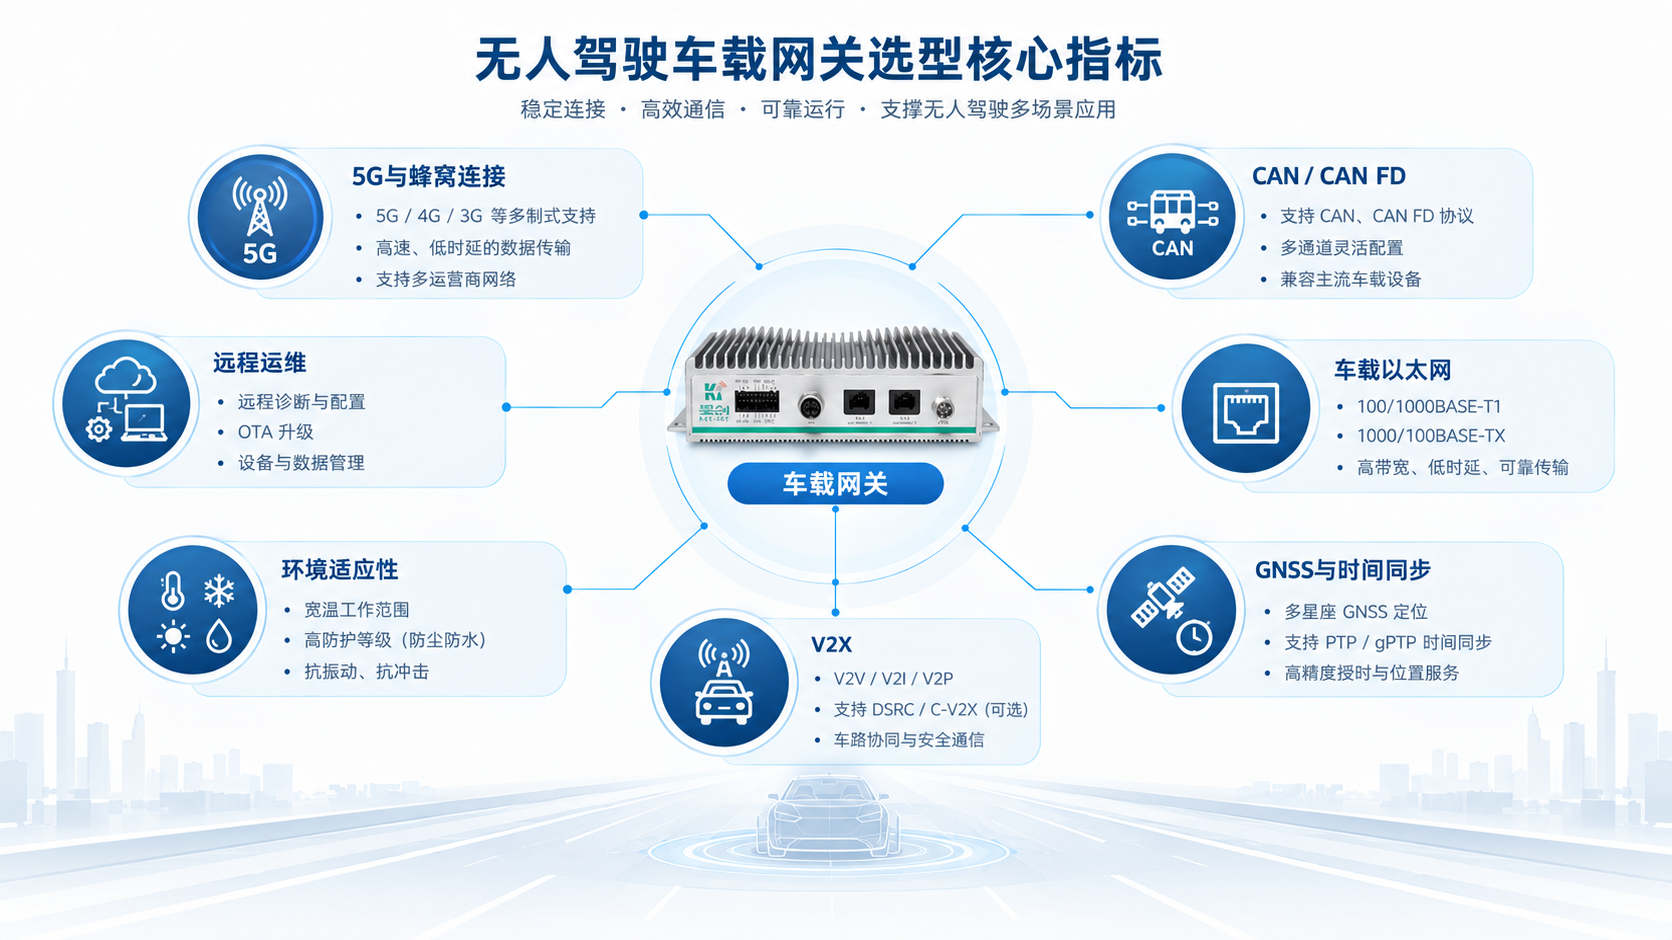
2.1 5G 与多蜂窝连接
5G是当前无人驾驶车辆连接云端、边缘节点和远程运维平台的重要无线链路。
对于Robotaxi、无人矿卡等对通信连续性要求较高的项目,可以关注双蜂窝模块、双SIM或不同运营商网络等配置。但需要注意,双SIM、双5G模块和载波聚合并不是同一概念,具体能力需要根据设备硬件和运营商网络进行确认。
在实际项目中,5G车载网关还需要结合运营商频段、SIM/eSIM、网络覆盖和车辆实际运行区域进行测试,而不能只根据理论峰值速率判断是否适用。
2.2 CAN 与CAN FD
CAN及CAN FD常用于车辆ECU之间的数据通信。
选型时需要确认车辆现有网络使用的是CAN还是CAN FD,以及接口数量、速率和数据隔离需求。如果网关需要接入动力、底盘、车身或其他控制相关ECU,还需要进一步核对具体报文和协议要求。
2.3 车载以太网
随着无人驾驶车辆中的摄像头、域控制器和高带宽计算设备增加,Automotive Ethernet的重要性不断提高。
项目中需要确认车辆采用100BASE-T1、1000BASE-T1还是其他以太网形式,并核对VLAN、路由、网络隔离等功能是否满足E/E架构要求。
对于需要连接多个车辆网络的项目,5G车载网关与车载以太网之间的接口设计尤其值得关注。
2.4 GNSS 与网络时间同步
GNSS主要用于车辆定位和时间参考,而PTP、gPTP等机制主要用于网络设备之间的时间同步。
两者解决的问题并不完全相同。项目验证时,应分别确认定位需求与网络时间同步需求,而不能将GNSS、PTP或gPTP简单等同于低时延通信能力。
2.5 V2X 、环境与远程运维
在部分无人驾驶项目中,V2X可以用于车辆与道路基础设施、其他交通参与者或路侧设备之间的信息交互。
除此之外,还需要关注设备工作温度、振动、供电、安装方式以及长期运行条件。对于规模化车队,还应重点考察远程升级、日志管理、故障诊断和设备生命周期管理能力。
三、Robotaxi对车载网关有哪些通信要求?
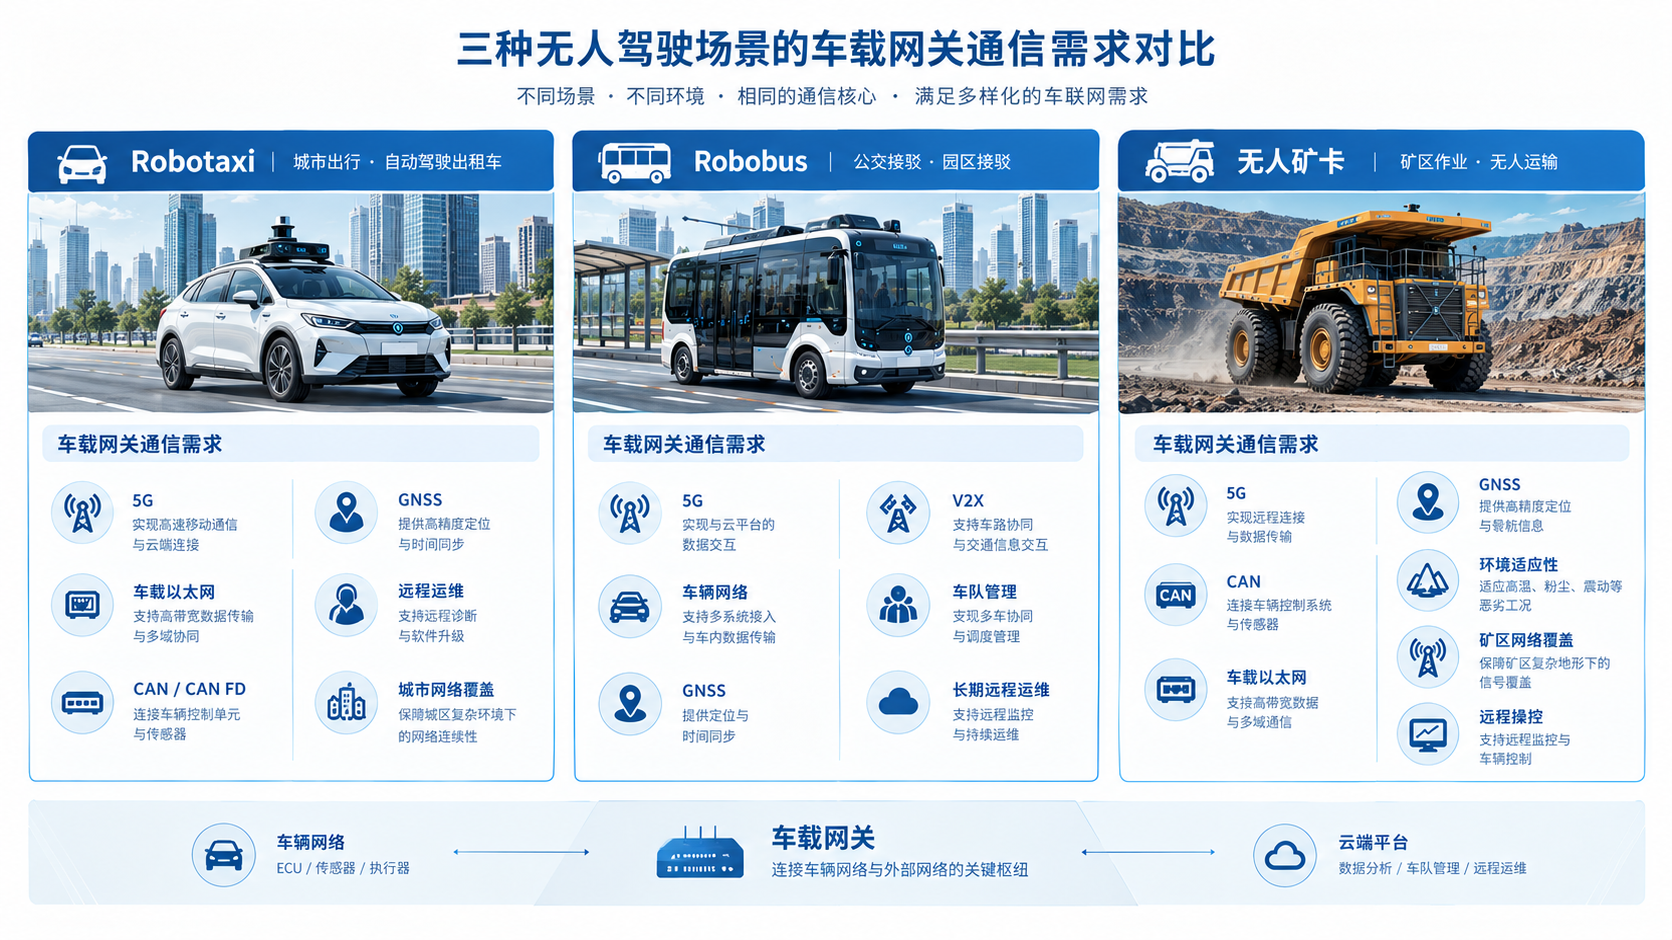
Robotaxi通常运行于城市道路环境,车辆内部可能同时存在自动驾驶计算平台、车辆控制系统、传感器和多个通信节点。
因此,Robotaxi车载网关需要重点考虑5G、车载以太网、CAN/CAN FD、GNSS以及远程运维等能力。
在实际部署中,通信性能不能只看实验室峰值数据,还应测试网络时延、抖动、丢包、切换过程以及不同城区和道路环境下的网络覆盖情况。
对于需要将车辆数据持续回传云端或边缘节点的Robotaxi项目,还需要明确网关在车辆网络和外部网络之间承担哪些数据转发与管理职责。
四、Robobus对车载网关有哪些不同要求?
Robobus通常具有相对固定的运营路线和服务区域,因此其车载通信需求与Robotaxi存在一定差异。
除了5G连接和车辆网络接口外,Robobus通常还需要关注GNSS定位、V2X、车队监控、远程诊断以及长期运营过程中的设备管理能力。
如果车辆采用批量部署模式,网关的远程配置、固件升级、日志采集和设备状态管理会更加重要。
因此,Robobus的选型不能简单复制Robotaxi的配置,而应结合线路范围、车辆数量、调度方式和运营平台进行设计。
五、无人矿卡对车载网关有哪些特殊要求?
无人矿卡通常工作在矿区、露天矿等工业环境中,其运行条件与城市道路车辆存在明显差异。
除了5G、多网络连接、CAN、以太网、GNSS等基本通信需求外,还需要重点考虑温度、振动、供电以及设备安装条件。
矿区通信环境也需要根据实际部署进行测试,包括5G覆盖范围、车辆移动过程中的网络切换、盲区以及不同区域的网络质量。
对于无人矿卡,还应结合矿区调度系统、远程控制平台、车辆控制系统和路侧设备之间的通信需求进行整体设计,而不是仅从单一无线模块的参数进行判断。
六、Robotaxi、Robobus与无人矿卡的车载网关需求有什么区别?
| 需求维度 | Robotaxi | Robobus | 无人矿卡 |
|---|---|---|---|
| 5G连接 | 高 | 高 | 高 |
| Automotive Ethernet | 高 | 中高 | 中高 |
| CAN/CAN FD | 高 | 高 | 高 |
| GNSS | 高 | 高 | 高 |
| V2X | 视项目部署 | 视项目部署 | 视矿区方案部署 |
| 远程运维 | 高 | 中高 | 高 |
| 环境适应性 | 中 | 中 | 高 |
| 车队管理 | 高 | 高 | 高 |
注:以上对比用于说明典型工程关注点,并不代表所有项目采用统一标准。
真正的差异通常来自车辆E/E架构、运行环境、通信网络和业务系统,而不是车辆名称本身。
七、车载网关如何融入无人驾驶车辆E/E架构?
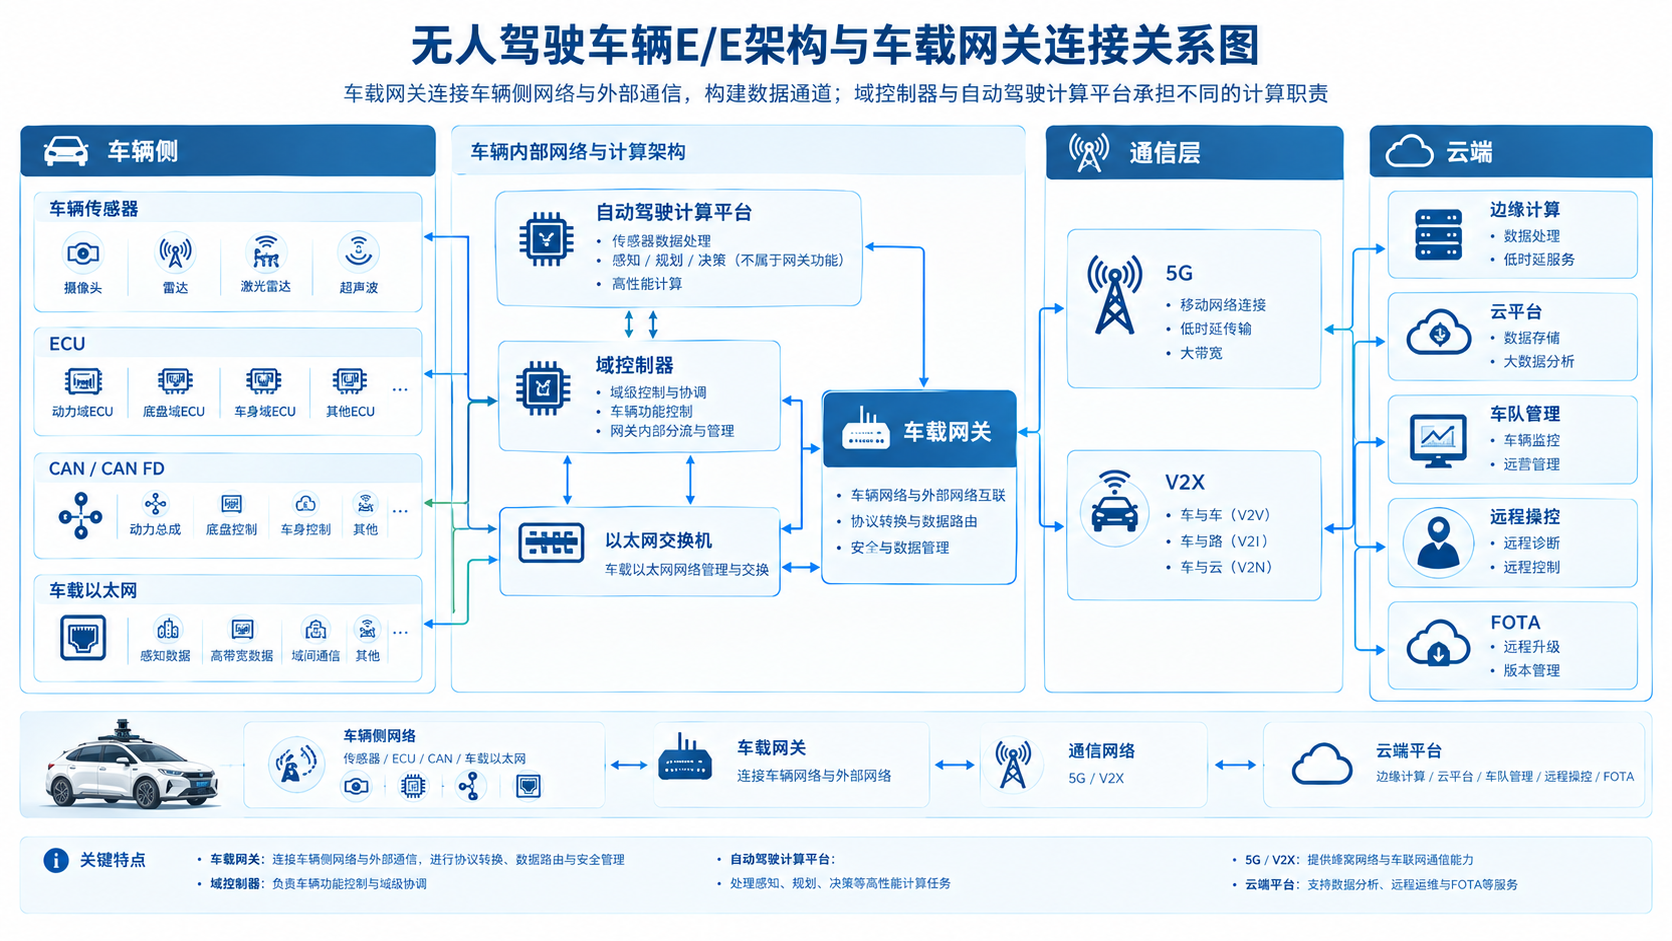
在典型无人驾驶车辆架构中,车辆传感器、ECU等设备通过CAN/CAN FD和Automotive Ethernet等网络进行连接,再由车载网关与外部5G、V2X及边缘/云平台建立通信。
可以简化理解为:
Vehicle Sensors / ECUs → CAN / CAN FD / Automotive Ethernet → Vehicle Gateway → 5G / V2X → Edge / Cloud → Fleet Management
需要注意的是,不同OEM、Tier 1和自动驾驶方案商的E/E架构并不完全相同。
在一些项目中,T-Box、Vehicle Gateway、Ethernet Switch、Domain Controller和Autonomous Driving Compute可能分别部署;在另一些架构中,其中部分功能也可能进行集成。
因此,在采购阶段,更重要的问题是明确:
谁负责车辆网络交换?
谁负责车辆与云端之间的数据连接?
哪些数据需要经过Gateway?
哪些计算任务由Domain Controller或Autonomous Driving Compute完成?
明确这些边界后,再选择对应的网关硬件和软件能力,会比单纯比较参数更加有效。
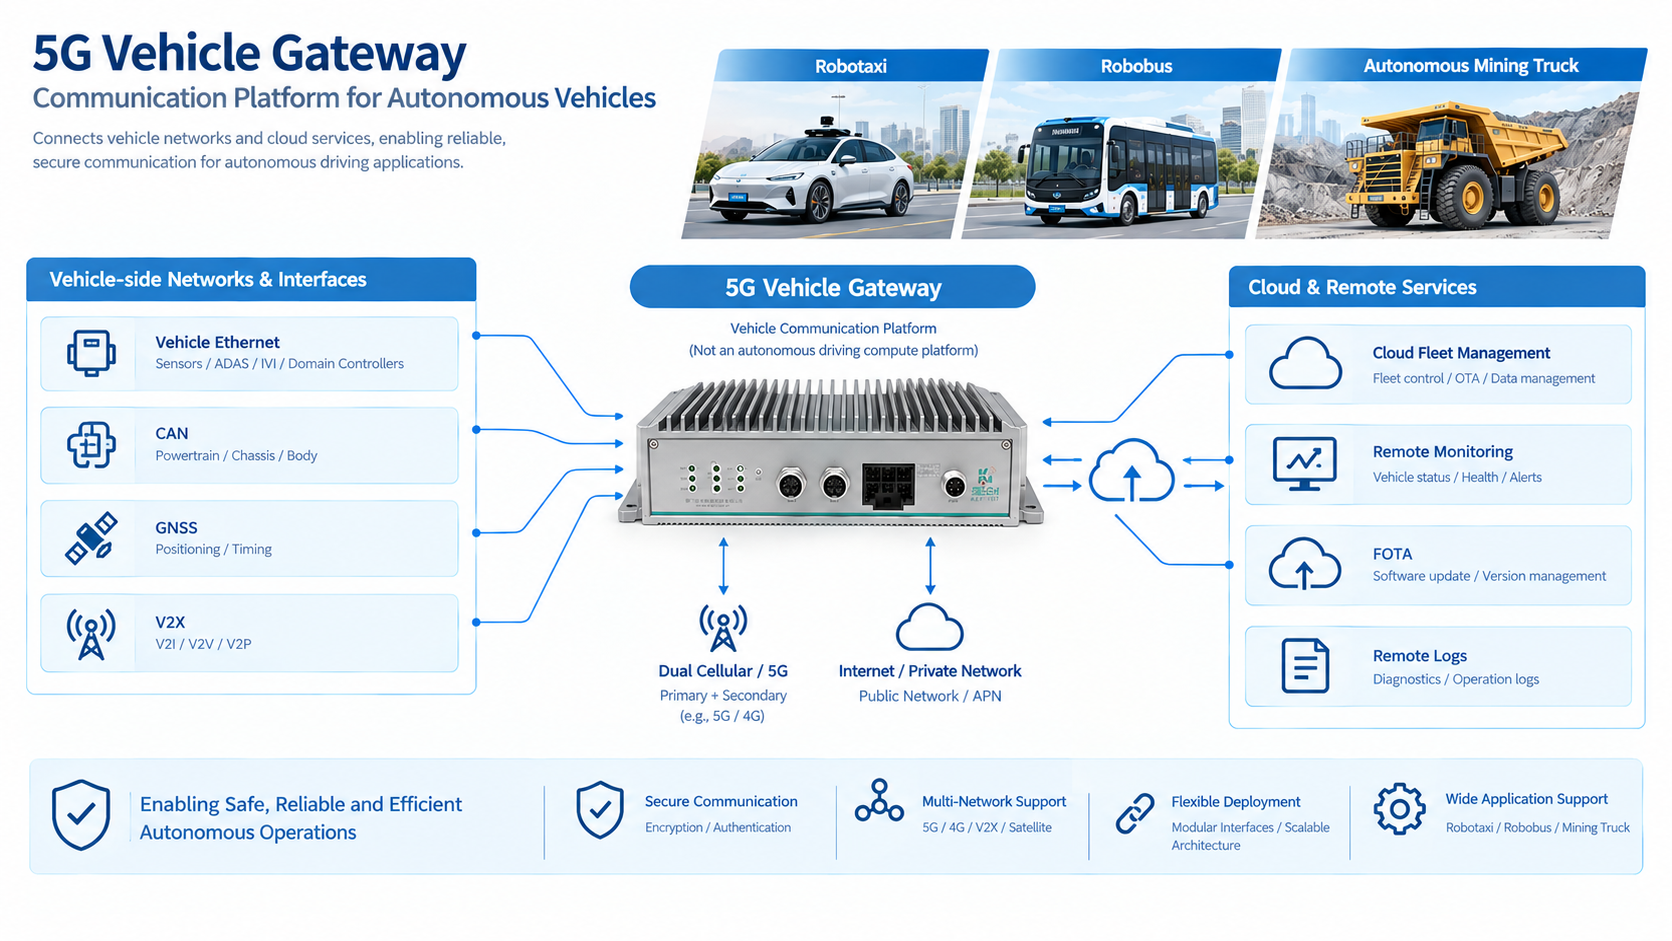
八、SV910车载网关如何对应不同无人驾驶场景?
对于需要双蜂窝连接和多种车辆网络接口的无人驾驶项目,SV910可以作为车载通信平台进行评估。
星创易联公开资料显示,SV910支持双模配置,可选双5G或5G+4G/RedCap,并提供6路车载以太网接口、2路M12工业以太网接口和3路CAN,同时支持DI、继电器、V2X以及PTP/gPTP等能力。
从应用场景来看,可以重点关注:
Robotaxi :
重点考察双5G、车载以太网、CAN、V2X和网络时间同步等能力。
Robobus :
重点关注5G连接、车辆网络、V2X以及长期运行过程中的远程运维能力。
无人矿卡:
除了双蜂窝连接和车辆网络接口,还需要结合GNSS、工作环境以及矿区实际网络条件进行验证。
SV910还支持Web本地升级、云平台FOTA以及本地和远程日志,可纳入车队生命周期管理方案。
最终是否适合具体项目,仍需要结合实际E/E架构、接口类型、运营商网络和车辆运行条件进行确认。
九、无人驾驶车载网关怎么选?企业采购Checklist
在实际采购5G车载网关或其他车载通信设备时,可以从以下几个方面逐项确认:
9.1 5G 与蜂窝网络
确认5G频段、模块数量、运营商兼容性以及SIM/eSIM方案。
9.2 车辆接口
确认CAN、CAN FD、Automotive Ethernet等接口类型和数量。
9.3 GNSS 与时间同步
明确是否需要GNSS,以及是否需要PTP/gPTP等网络时间同步能力。
9.4 V2X
确认项目是否需要C-V2X等车路通信能力,以及对应的部署环境。
9.5 网络管理
确认是否支持VLAN、路由、链路备份等功能,并明确实际网络切换机制。
9.6 工业环境
核对工作温度、振动、供电和安装方式等要求,尤其是矿区、港口和工程车辆等场景。
9.7 远程运维
确认是否支持远程配置、FOTA、日志采集和设备状态管理。
9.8 实际验证
不要只看产品规格表,应结合整车网络、5G覆盖、车辆移动过程和实际业务流量进行测试。
对于企业采购而言,最关键的问题不是"接口越多越好",而是网关是否与现有E/E架构、通信网络和软件平台匹配。
十、结语:车载网关选型应从车辆架构开始
Robotaxi、Robobus和无人矿卡都需要无人驾驶通信能力,但三类车辆的网络架构、运行环境和运营方式不同,因此车载网关的关注重点也存在差异。
实际选型可以按照以下逻辑展开:
E/E 架构 → 网络接口 → 5G连接 → GNSS/V2X → 环境条件 → 远程运维
对于企业项目而言,与其单纯比较网关参数,不如先明确车辆内部有哪些网络、需要传输哪些数据、需要连接哪些平台,再进一步确定网关的硬件接口、蜂窝网络和软件功能。
这样才能让车载网关真正匹配无人驾驶车辆的通信架构,而不是成为后期追加的单一5G通信设备。