视觉SLAM第13讲|工程落地:双目视觉里程计系统架构设计与性能优化
前面十二讲,我们把SLAM的各个模块挨个拆解开讲透了原理。但懂算法和能做出能跑的系统,中间还差着「工程化」这道坎。第13讲就是专门补这一步的:不聊新的理论算法,就聊怎么把零散的模块拼成一个完整、稳定、能跑的双目视觉里程计系统,以及工程里那些课本没讲细的取舍、调优、踩坑点。
一、为什么单独拿一讲讲工程?
算法是理想环境下的标准答案,工程是真实环境下的权衡艺术。
纯算法研究,关注的是"在理想数据下精度能到多高";工程实现,关注的是"在真实数据、有限算力下,怎么稳定跑起来"。
一个能用的SLAM系统,不是把前端、后端、回环代码简单拼起来就行。要处理数据对齐、异常值过滤、性能调优、边界鲁棒性,每一步都是工程经验。
💡通俗解释:就像你学会了所有汽车零件的原理,不等于你能造出一辆能开的车。工程就是把零件攒成整车,还要调得好开、耐造。
二、系统整体架构
一个典型的双目视觉里程计系统,从上到下分四层,每层各司其职:
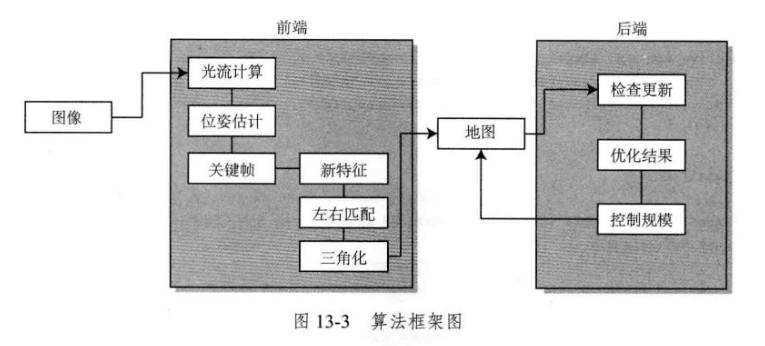
2.1 数据输入层
负责图像读取、时间戳对齐、双目预处理。
最核心的一步是双目立体校正:把左右两个相机的图像,校正成行对准的状态。校正之后,同一个空间点在左右图的同一水平线上,极线是水平的。
💡工程价值:校正之后,立体匹配只需要水平方向搜索,不用二维全图找,速度直接提一个数量级,匹配准确率还大幅提升。这是双目系统的必做预处理,新手最容易漏掉这一步。
2.2 前端视觉里程计
核心任务:计算相邻帧之间的相机运动。
工程化标准流程:
- 提取ORB特征,左右目先做匹配,得到稀疏特征点的三维坐标;
- 当前帧和上一关键帧做帧间特征匹配;
- 用RANSAC+PnP初步求解位姿,先剔掉一批外点;
- 用最小化重投影误差做非线性优化,对位姿做精修。
2.3 后端优化模块
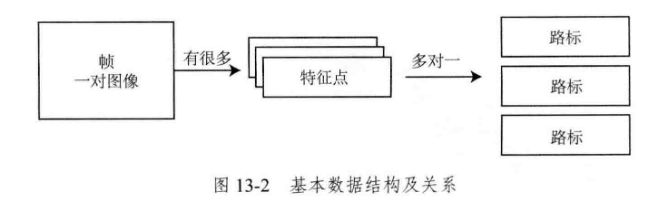
采用滑动窗口BA,只保留最近N个关键帧,优化窗口内的位姿和路标点。
工程选择:不用全量BA,滑动窗口兼顾精度和实时性;优化加上鲁棒核,进一步过滤外点的影响。
2.4 可选模块:回环检测与建图
如果需要全局建图和消除累积漂移,就加回环检测+全局位姿图优化。纯里程计定位场景可以不加,省算力。
三、核心工程决策与调优
这部分是课本之外的工程干货,直接决定了系统跑不跑得动、稳不稳。
3.1 关键帧策略:不是越多越好
每帧都进后端优化,算力扛不住,也完全没必要。工程上用关键帧机制:只选有代表性的帧进后端。
选关键帧的常用判断条件:
- 和上一个关键帧的视差变化超过阈值;
- 相机旋转量超过阈值;
- 跟踪到的有效特征点数量低于阈值。
💡通俗解释:场景没怎么变的时候,就不重复计算了。等走了一段、转了角度,画面变化够大了,再存成关键帧优化。这是平衡精度和速度的核心手段。
3.2 特征与匹配的权衡
- 特征数量:不是越多越好。太多了前端匹配、后端优化都慢,太少了位姿算不准。工程上一般单帧几百到一千多ORB特征,根据CPU算力动态调整。
- 匹配筛选:比率测试+交叉匹配,两道过滤。宁愿少几对匹配,也不能让误匹配进去。一对离谱的误匹配,就能把整个PnP求解直接带偏。
3.3 优化的度:适可而止
非线性优化不是迭代到完全收敛才停。工程上一般设置最大迭代次数,或者增量小于阈值就停止。
前面几次迭代误差掉得最快,后面越接近收敛越慢。为了最后一点点精度,多花好几倍的时间,在实时系统里完全不值得。
3.4 鲁棒性多层防护
真实数据充满各种意外:运动模糊、光照突变、误匹配。工程上做三层防护:
- 匹配层先筛掉明显的误匹配;
- RANSAC初步求解,剔除外点;
- 优化层用鲁棒核,降低大误差的权重。
三层下来,正常场景基本都能稳住不崩。
四、系统评估:用数据说话,不靠感觉
系统做出来好不好,不能光看画面"感觉挺准",必须量化评估。
常用核心指标:
- ATE 绝对轨迹误差:整条轨迹和真值的均方根误差,衡量全局定位精度。
- RPE 相对位姿误差:相邻帧之间的位姿误差,衡量前端局部精度。
- 实时性指标:单帧平均处理时间、运行帧率。
- 鲁棒性测试:快速运动、弱纹理、光照变化场景的跟踪成功率。
行业通用测试集是KITTI,自动驾驶领域最权威的视觉SLAM基准,有高精度的激光雷达真值。
五、新手常见工程坑点
- 跳过双目校正:直接拿原始左右图做匹配,慢还不准,深度误差大,位姿很快就飘。
- 时间戳不对齐:双目左右帧、图像和IMU时间没对齐,多传感器融合的时候误差直接爆炸。
- 参数硬编码:把特征数量、阈值都写死在代码里,换个场景、换个相机直接崩。工程上所有参数都要做成配置文件。
- 只看视觉效果不量化:看着轨迹好像挺直,其实误差已经很大了。一定要和真值对比计算量化指标。
六、知识体系全景
#mermaid-svg-v6DmJUvieyqFU06o{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;fill:#333;}@keyframes edge-animation-frame{from{stroke-dashoffset:0;}}@keyframes dash{to{stroke-dashoffset:0;}}#mermaid-svg-v6DmJUvieyqFU06o .edge-animation-slow{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 50s linear infinite;stroke-linecap:round;}#mermaid-svg-v6DmJUvieyqFU06o .edge-animation-fast{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 20s linear infinite;stroke-linecap:round;}#mermaid-svg-v6DmJUvieyqFU06o .error-icon{fill:#552222;}#mermaid-svg-v6DmJUvieyqFU06o .error-text{fill:#552222;stroke:#552222;}#mermaid-svg-v6DmJUvieyqFU06o .edge-thickness-normal{stroke-width:1px;}#mermaid-svg-v6DmJUvieyqFU06o .edge-thickness-thick{stroke-width:3.5px;}#mermaid-svg-v6DmJUvieyqFU06o .edge-pattern-solid{stroke-dasharray:0;}#mermaid-svg-v6DmJUvieyqFU06o .edge-thickness-invisible{stroke-width:0;fill:none;}#mermaid-svg-v6DmJUvieyqFU06o .edge-pattern-dashed{stroke-dasharray:3;}#mermaid-svg-v6DmJUvieyqFU06o .edge-pattern-dotted{stroke-dasharray:2;}#mermaid-svg-v6DmJUvieyqFU06o .marker{fill:#333333;stroke:#333333;}#mermaid-svg-v6DmJUvieyqFU06o .marker.cross{stroke:#333333;}#mermaid-svg-v6DmJUvieyqFU06o svg{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;}#mermaid-svg-v6DmJUvieyqFU06o p{margin:0;}#mermaid-svg-v6DmJUvieyqFU06o .label{font-family:"trebuchet ms",verdana,arial,sans-serif;color:#333;}#mermaid-svg-v6DmJUvieyqFU06o .cluster-label text{fill:#333;}#mermaid-svg-v6DmJUvieyqFU06o .cluster-label span{color:#333;}#mermaid-svg-v6DmJUvieyqFU06o .cluster-label span p{background-color:transparent;}#mermaid-svg-v6DmJUvieyqFU06o .label text,#mermaid-svg-v6DmJUvieyqFU06o span{fill:#333;color:#333;}#mermaid-svg-v6DmJUvieyqFU06o .node rect,#mermaid-svg-v6DmJUvieyqFU06o .node circle,#mermaid-svg-v6DmJUvieyqFU06o .node ellipse,#mermaid-svg-v6DmJUvieyqFU06o .node polygon,#mermaid-svg-v6DmJUvieyqFU06o .node path{fill:#ECECFF;stroke:#9370DB;stroke-width:1px;}#mermaid-svg-v6DmJUvieyqFU06o .rough-node .label text,#mermaid-svg-v6DmJUvieyqFU06o .node .label text,#mermaid-svg-v6DmJUvieyqFU06o .image-shape .label,#mermaid-svg-v6DmJUvieyqFU06o .icon-shape .label{text-anchor:middle;}#mermaid-svg-v6DmJUvieyqFU06o .node .katex path{fill:#000;stroke:#000;stroke-width:1px;}#mermaid-svg-v6DmJUvieyqFU06o .rough-node .label,#mermaid-svg-v6DmJUvieyqFU06o .node .label,#mermaid-svg-v6DmJUvieyqFU06o .image-shape .label,#mermaid-svg-v6DmJUvieyqFU06o .icon-shape .label{text-align:center;}#mermaid-svg-v6DmJUvieyqFU06o .node.clickable{cursor:pointer;}#mermaid-svg-v6DmJUvieyqFU06o .root .anchor path{fill:#333333!important;stroke-width:0;stroke:#333333;}#mermaid-svg-v6DmJUvieyqFU06o .arrowheadPath{fill:#333333;}#mermaid-svg-v6DmJUvieyqFU06o .edgePath .path{stroke:#333333;stroke-width:2.0px;}#mermaid-svg-v6DmJUvieyqFU06o .flowchart-link{stroke:#333333;fill:none;}#mermaid-svg-v6DmJUvieyqFU06o .edgeLabel{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-v6DmJUvieyqFU06o .edgeLabel p{background-color:rgba(232,232,232, 0.8);}#mermaid-svg-v6DmJUvieyqFU06o .edgeLabel rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-v6DmJUvieyqFU06o .labelBkg{background-color:rgba(232, 232, 232, 0.5);}#mermaid-svg-v6DmJUvieyqFU06o .cluster rect{fill:#ffffde;stroke:#aaaa33;stroke-width:1px;}#mermaid-svg-v6DmJUvieyqFU06o .cluster text{fill:#333;}#mermaid-svg-v6DmJUvieyqFU06o .cluster span{color:#333;}#mermaid-svg-v6DmJUvieyqFU06o div.mermaidTooltip{position:absolute;text-align:center;max-width:200px;padding:2px;font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:12px;background:hsl(80, 100%, 96.2745098039%);border:1px solid #aaaa33;border-radius:2px;pointer-events:none;z-index:100;}#mermaid-svg-v6DmJUvieyqFU06o .flowchartTitleText{text-anchor:middle;font-size:18px;fill:#333;}#mermaid-svg-v6DmJUvieyqFU06o rect.text{fill:none;stroke-width:0;}#mermaid-svg-v6DmJUvieyqFU06o .icon-shape,#mermaid-svg-v6DmJUvieyqFU06o .image-shape{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-v6DmJUvieyqFU06o .icon-shape p,#mermaid-svg-v6DmJUvieyqFU06o .image-shape p{background-color:rgba(232,232,232, 0.8);padding:2px;}#mermaid-svg-v6DmJUvieyqFU06o .icon-shape .label rect,#mermaid-svg-v6DmJUvieyqFU06o .image-shape .label rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-v6DmJUvieyqFU06o .label-icon{display:inline-block;height:1em;overflow:visible;vertical-align:-0.125em;}#mermaid-svg-v6DmJUvieyqFU06o .node .label-icon path{fill:currentColor;stroke:revert;stroke-width:revert;}#mermaid-svg-v6DmJUvieyqFU06o :root{--mermaid-font-family:"trebuchet ms",verdana,arial,sans-serif;} 工程实践 双目SLAM系统设计
工程化的意义
算法到系统的跨越
精度速度鲁棒性权衡
系统整体架构
数据输入层
双目立体校正
时间戳对齐
前端视觉里程计
ORB特征提取匹配
PnP初步求解
非线性优化精修
后端滑动窗口BA
关键帧策略
鲁棒核优化
可选模块 回环建图
核心工程调优
关键帧选取策略
特征数量权衡
匹配双层过滤
优化迭代控制
多层鲁棒防护
系统评估
轨迹精度 ATE RPE
实时性 帧率耗时
鲁棒性场景测试
KITTI基准数据集
常见工程坑点
跳过双目校正
时间戳不对齐
参数硬编码
只看效果不量化
小结
第13讲是从「懂算法」到「做系统」的转折点。SLAM不是纸上谈兵的数学题,是落地的工程技术。
懂每个模块的原理是基础,但真正考验功力的,是在精度、速度、鲁棒性之间做工程权衡,是处理各种边界异常情况,是用数据量化验证效果。
到这一讲,视觉SLAM从理论到实践的完整闭环就走完了。第14讲我们再聊聊当前主流的开源方案,以及行业未来的发展方向。