在具身智能与人因工程研究加速的当下,"手与世界的接触力"仍是数据洼地:关节角度可被动捕捕获,唯独tactile sensor(触觉传感器) 层面的接触压力缺乏仪器级、可引用的测量手段。PPS(Pressure Profile Systems) 推出的TactileGlove II 无线触觉压力测量手套 ,提供了全新解决方案。
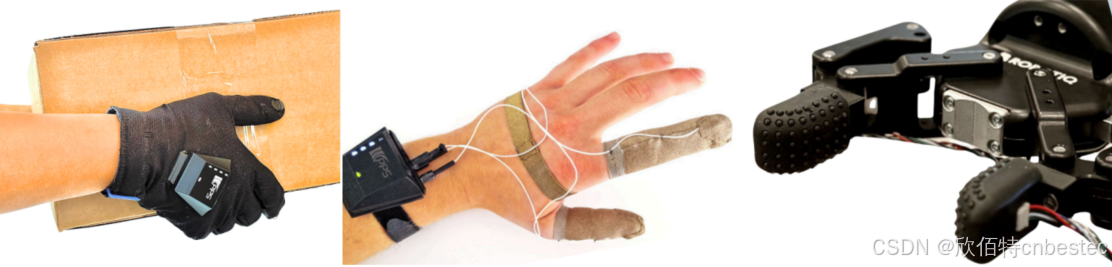
技术拆解
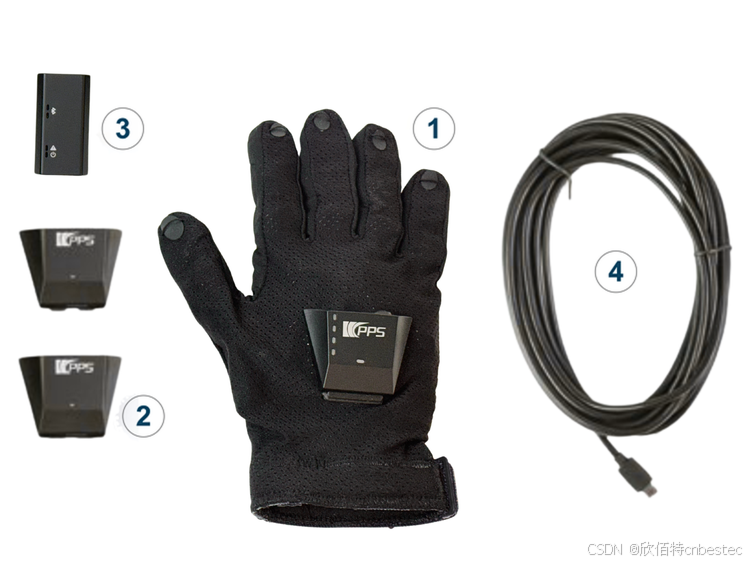
TactileGlove II 本质是一件"会记账的电子皮肤":每只手套嵌入 65 个电容式压力传感元件(5.0×6.0 mm),覆盖指尖、指节、手掌与拇指,双手 130 通道 。其核心是 capacitive pressure sensor(电容式压力传感器) :压力改变电极间距、电容随之变化,经出厂标定曲线换算为压力,力值由压力乘以元件有效面积得出(指尖约 38 mm²),最小可分辨力 0.04 N 。
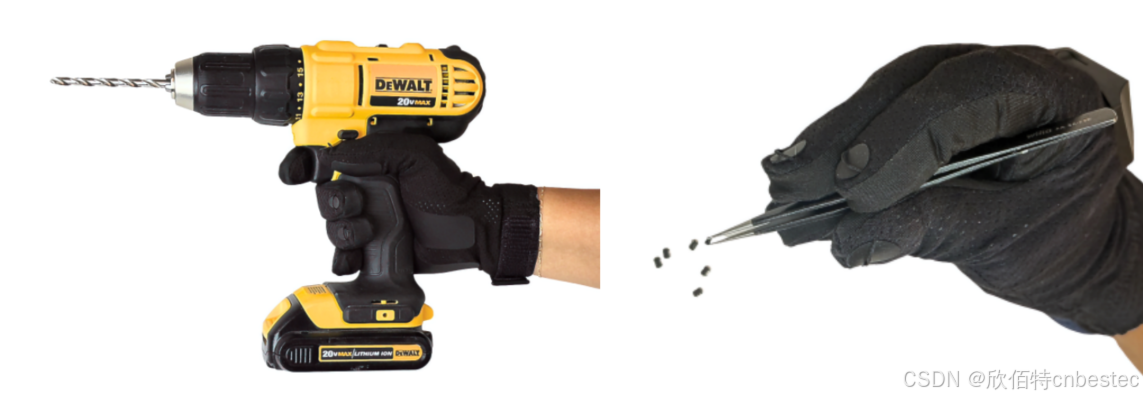
核心参数:满量程 80 psi、信噪比大于 500:1、线性度优于 98%、增益非重复性小于 3%、厚度约 2.6 mm。链路基于 Bluetooth 5,单手 100 Hz、双手各 50 Hz,续航超 2 小时;Chameleon 软件实时输出全手 pressure mapping(压力分布)热力图,支持回放、CSV 导出与 API 二次开发 ,标定正常使用可保持数年。
|----------|------------------------|
| 项目 | 参数 |
| 传感元件 | 65个(每个5.0 mm × 6.0 mm) |
| 满量程范围 | 80 psi(55 N/cm²) |
| 最大力 | 拇指与指尖:70 N;小指指尖:28 N |
| 厚度 | 约2.6 mm |
| 信噪比(SNR) | > 500:1 |
| 增益非重复性 | < 3% |
| 线性度 | > 98% |
| 最小灵敏度 | 0.04 N |
| 扫描速率 | 100 Hz(单只)或50 Hz(成对) |
| 无线连接 | 蓝牙5,最小5 m范围 |
| 电池寿命 | > 2小时 |
| 工作温度 | 5 ℃ 至 40 ℃(静态环境) |
表 - TactileGlove II核心技术参数
组合集成
更值得注意的是产品族组合:TactileGlove II 触觉 手套 承担全手压力分布测量 ;FingerTPS II 触 觉 指套面向 1--6 个指尖关键点的 grip force measurement(握力测量) ;RoboTact 机器人 指尖 触觉传感器将电容阵列部署到机械夹爪与灵巧手指尖 ( R obotiq 夹爪 、T esollo 灵巧手 等 ) ,支撑 robotic tactile sensing 闭环 。
三者串联覆盖"人手全手采集 → 指尖关键点精测 → 机器人端触觉感知"全过程,为 humanoid robot tactile sensor(人形机器人触觉传感器)研发与具身智能数据采集提供从人到机的一体化方案 。
应用与背书
应用上,该方案适用于 WMSD assessment(工作相关肌肉骨骼疾患评估)、手部工效学研究、人因工程与产品设计验证,并支持手部康复训练评估与运动科学手部力量分析 ;相关成果已发表于 Applied Ergonomics、IEEE 等期刊,普渡大学亦用它开展举升损伤风险研究。
当"手感"可反复测量、可追溯、可发表,机器人触觉感知与具身智能数据采集便有了共同度量衡------这正是 PPS 触觉传感技术赋能研发探索的价值所在。
欢迎关注 "欣佰特科技" ,持续为大家带来 "具身智能领域" 前沿技术及应用!详情可邮件咨询++++sales@cnbestec.com++++