摘要: 机器人进入写字楼、园区、酒店等建筑后,跨楼层任务会直接占用电梯资源。对于关注长期运营效率的建筑项目来说,机器人梯控 设计不能只解决"能不能坐电梯",还需要考虑机器人请求是否重复、多台机器人是否无序竞争、电梯资源是否被合理使用,以及异常状态下是否会出现无意义的重复调用。
导语: 讨论绿色建筑与机器人系统时,很容易把"节能"简单理解为设备本身功耗更低。但对于机器人跨楼层场景,真正值得工程师关注的是运行逻辑:同一个任务是否重复申请电梯、多台机器人是否同时占用同一资源、机器人长时间等待后是否不断重新请求、异常状态下系统是否继续执行无效动作。机器人梯控 如果缺少完整调度机制,即使单个设备功耗不高,也可能造成额外的系统运行开销。
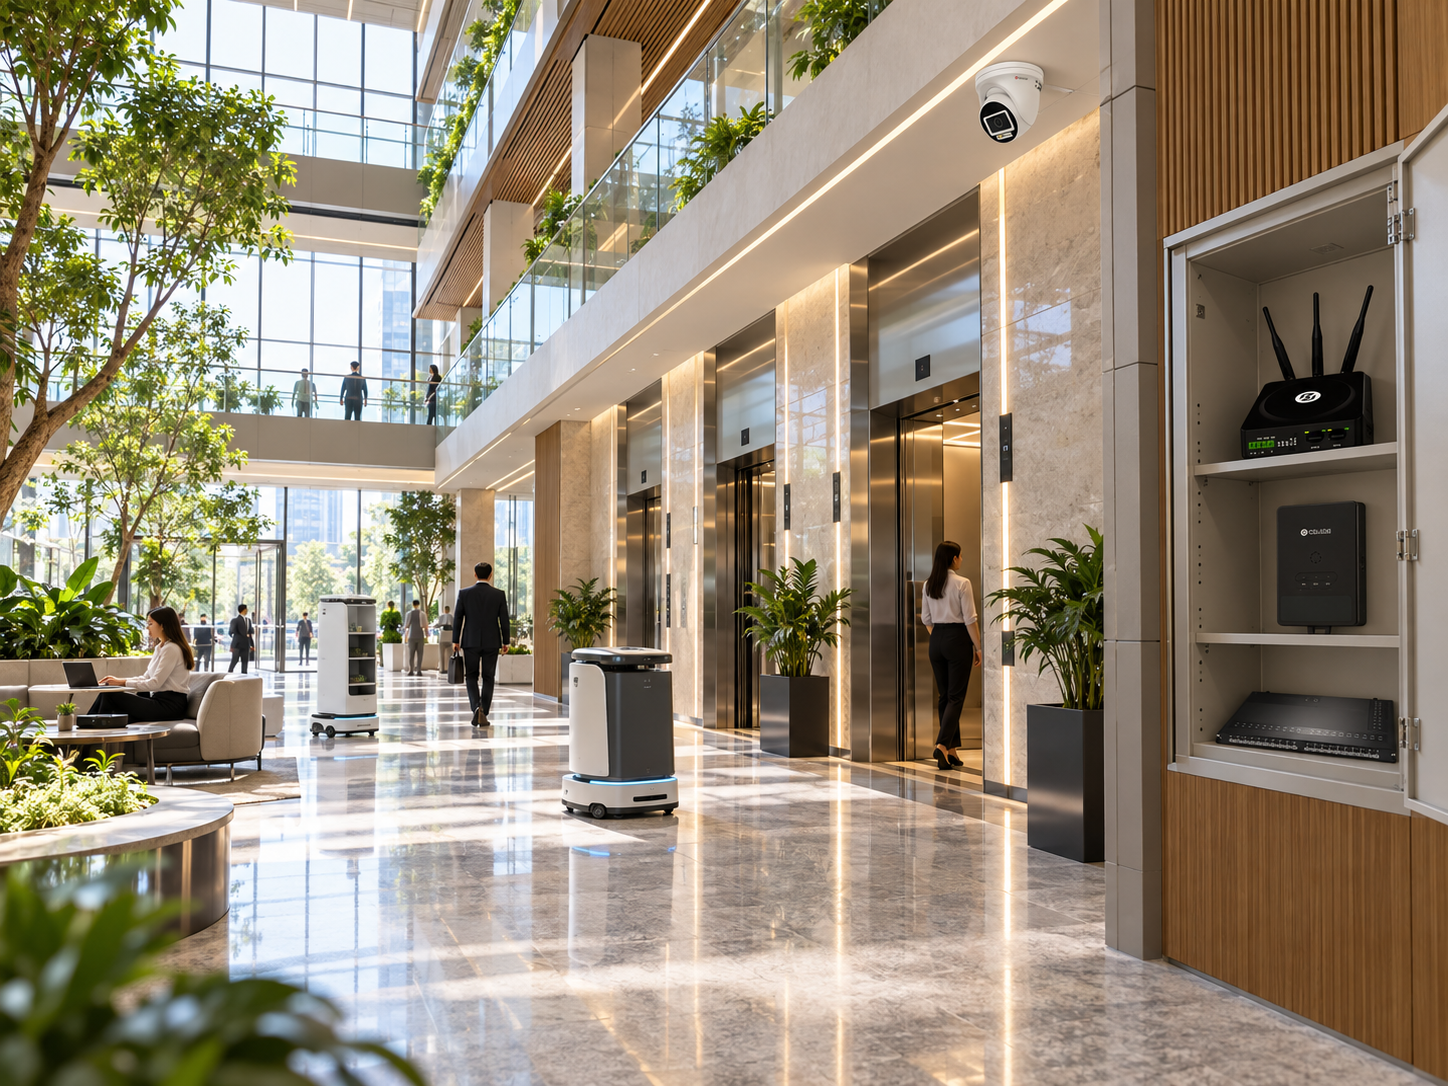
在绿色建筑项目中,机器人系统首先应该避免"为了智能化而增加新的运行浪费"。以多机器人楼宇为例,一台配送机器人从一层前往八层,一台清洁机器人从三层前往六层,另一台巡检机器人正准备从七层返回一层。如果三台机器人完全独立调用电梯,没有统一任务管理,它们可能同时向不同电梯发送请求,也可能因为状态判断不一致产生重复请求。
因此,梯控系统首先需要建立统一任务模型。每个乘梯任务至少应该包含机器人编号、当前楼层、目标楼层、任务状态、创建时间、优先级以及已经分配的电梯资源。系统接收到新的任务后,不应该立刻将所有请求直接转换成控制动作,而是先判断当前资源状态,再决定进入执行、等待还是排队。
这种机制对运行效率的影响非常直接。比如两台机器人同时位于五层,并且都准备下行,如果任务允许,它们可以按照既定规则依次使用同一资源,而不是分别发起多次独立请求。再比如一部电梯已经被某个机器人任务占用,其他任务进入等待队列,就能避免同一资源被多个业务同时重复申请。
这里需要注意,减少无效调用不等于可以直接宣称"节电多少"。建筑电梯能耗受到设备型号、负载、运行频率、楼层高度、待机策略等多种因素影响,机器人梯控只能优化机器人侧的使用逻辑。是否形成明确节能效果,仍然应该通过项目运行数据验证,而不是在设计阶段给出固定比例。
在多机器人项目中,调度策略还应该处理"什么时候值得调用电梯"。最简单的队列是先到先服务,但在机器人数量增加以后,可以考虑当前电梯位置、运行方向、机器人所在楼层和任务优先级。例如某部电梯正在向上运行,而新的机器人任务也处于上行路径上,调度系统可以根据项目规则判断是否选择该资源,而不是机械地重新发起另一部电梯请求。
这种策略本质上不是为了追求复杂算法,而是减少"每个机器人都只考虑自己"的局部最优。绿色建筑运营强调系统层面的资源利用,机器人梯控也应该从单机思维转向共享资源思维。电梯不属于任何一台机器人,它是所有机器人和人员共同使用的建筑设施,因此任务分配必须考虑整体运行秩序。
人机混用也是不可忽视的一环。建筑电梯首先承担人员运输功能,机器人使用电梯不能简单按"机器任务优先"设计。办公高峰期、酒店入住高峰或公共区域人员密集时,项目可以根据需求采用人工优先或人机混用策略,让机器人任务适当等待。这样做虽然可能延长部分机器人任务时间,却更符合建筑实际运营需求。
从工程角度看,绿色建筑中的"效率"不是让机器人永远最快完成任务,而是让整个建筑的人员、机器人和设备资源之间保持合理平衡。如果机器人为了追求单次任务速度频繁抢占电梯,反而可能影响人员使用体验和整体运营秩序。
异常处理同样会影响资源使用。机器人已经请求电梯,但因为网络短时异常没有收到反馈,如果系统直接再次提交新任务,就可能形成重复请求。更稳妥的处理方式,是保留原任务上下文,先查询当前任务状态,再决定继续等待、重新确认还是终止。
类似地,电梯暂时不可用时,系统也不应无限重试。可以为任务建立等待、超时、重新确认、切换资源和终止等状态,让异常过程本身也受到控制。只有这样,机器人系统才不会因为一个短时异常持续产生新的无效动作。
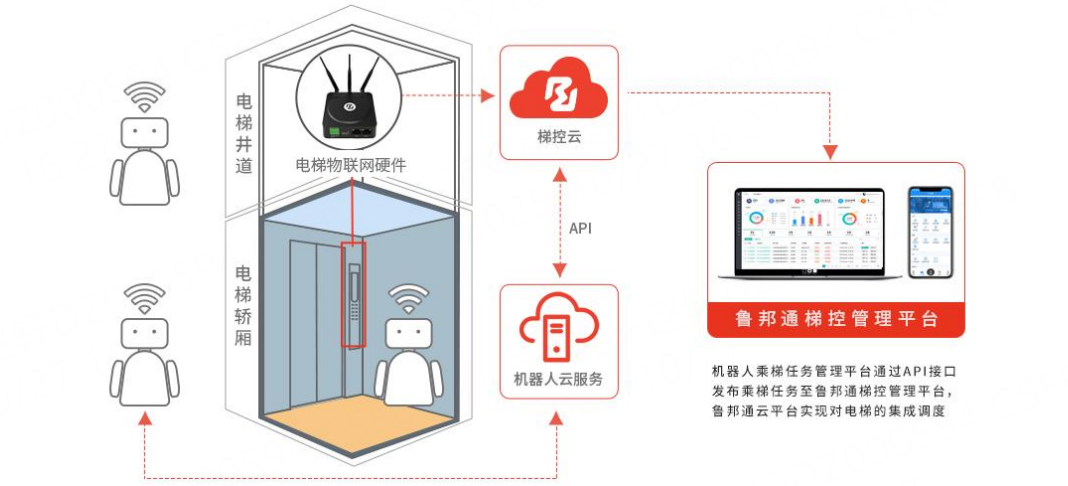
绿色建筑项目还需要考虑长期维护。机器人数量从两台增加到十台以后,如果每台设备都有独立的乘梯逻辑,后续优化会非常困难。将机器人梯控 作为独立调度层,使机器人只提交"从哪里到哪里"的任务,而由梯控系统统一管理电梯资源,更容易在后期调整规则。
例如办公高峰时提高人员优先级,夜间巡检时开放更多机器人任务,或者针对不同类型机器人设置不同任务权重,都可以在调度层完成,而不必修改每台机器人的业务代码。这种架构对于长期运营尤为重要,因为建筑运行策略本身会随着使用情况持续变化。
对于绿色建筑而言,非侵入式部署还有另一个工程意义:新增机器人系统时,尽量减少对既有建筑系统的深度改造。建筑已经投入运营以后,大规模改造往往意味着更多施工、停运和协调工作。独立的梯控调度体系可以把机器人跨楼层能力作为一个相对清晰的子系统接入现有环境,更适合持续升级。
当然,非侵入式并不意味着完全不需要现场实施。机器人平台、电梯类型、实际楼层、网络环境、候梯点和运行策略仍然需要经过项目勘察、配置和联调。所谓"绿色"也不能被简单包装成一个营销标签,而应该体现在减少重复建设、优化资源使用和提高长期可维护性这些具体工程问题上。
如果项目希望进一步评估机器人梯控对建筑运营的影响,可以在上线后记录任务请求次数、成功乘梯次数、平均等待时间、重复请求次数、任务取消次数以及不同时间段的电梯使用情况。通过这些数据,运营方可以判断调度策略是否需要调整。
这类数据比笼统宣称"系统更节能"更有意义。因为真正高质量的绿色建筑运营,不应该只依靠产品宣传,而应该建立在可观察、可调整和可验证的运行数据基础上。
FAQ:
问题1:机器人梯控能否直接证明建筑节能?
答:不能仅凭梯控系统本身直接得出节能结论。它主要优化机器人乘梯任务和资源使用方式,最终能耗变化需要结合具体电梯和项目运行数据评估。
问题2:多机器人统一调度为什么可能减少无效运行?
答:因为系统可以统一处理排队、资源占用和任务状态,避免多个机器人对同一资源重复请求或发生无序竞争。
问题3:机器人等待时间越短是不是越节能?
答:不一定。机器人任务效率、电梯运行效率和人员使用体验需要综合考虑,不能只以单个机器人的等待时间判断整体运行效果。
问题4:非侵入式梯控为什么适合既有绿色建筑改造?
答:因为它更强调在现有建筑基础上增加机器人跨楼层能力,减少对原有系统大范围改造的需求。
问题5:如何判断梯控调度是否需要优化?
答:可以持续关注任务请求次数、重复请求、等待时间、异常终止和不同时段的电梯使用情况,再根据实际数据调整调度策略。
总结: 绿色建筑场景中的机器人梯控 ,真正值得关注的不是给系统贴上"低功耗"标签,而是让机器人以更有序的方式使用有限的电梯资源。通过任务队列、多机调度、状态闭环、异常恢复和长期运行数据分析,可以减少重复请求和无效动作,让机器人跨楼层能力更容易融入建筑整体运营体系。对于工程项目来说,这种可观察、可调整、可验证的运行优化,比脱离现场条件讨论固定节能比例更有技术价值。