1. MPU6050 传感器原理与姿态定义
1.1 加速度计的测量原理
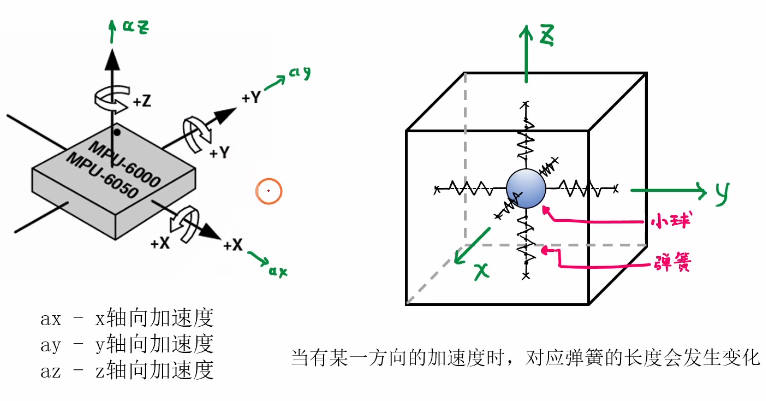
例如,当物体沿图中 y 轴正方向(向右)加速运动时,内部的小球由于惯性,相对于外壳向左偏移,使左侧弹簧压缩、右侧弹簧拉长。在弹性结构的测量范围内,加速度越大,小球的相对位移越大。传感器通过检测这一位移引起的电容变化,经过信号处理和标定,即可计算出沿 y 轴的加速度大小,并判断其方向。
这里应强调"向右加速运动":如果物体只是向右匀速运动,理想情况下,小球不会因此产生持续的偏移。
1.2 传感器坐标轴与安装方向
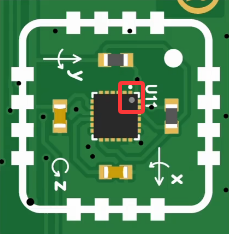
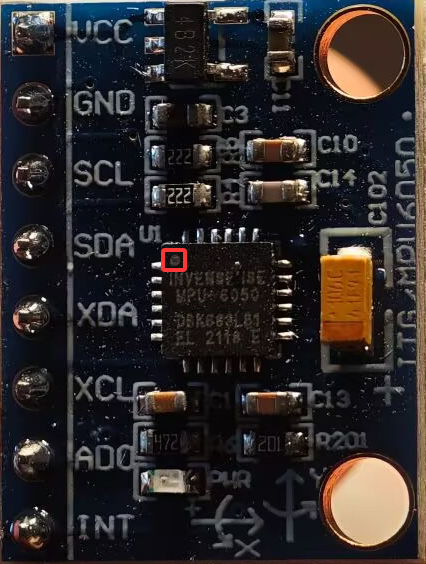
根据圆点丝印判断方向
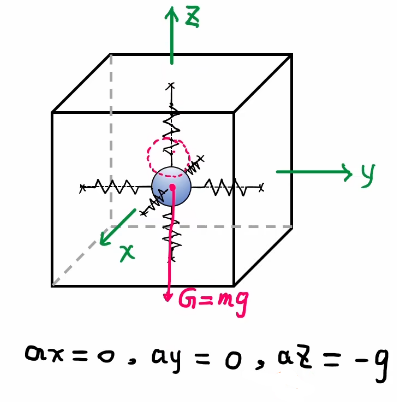
放置时受到万有引力作用,所以 Z 的方向为重力加速度 -g
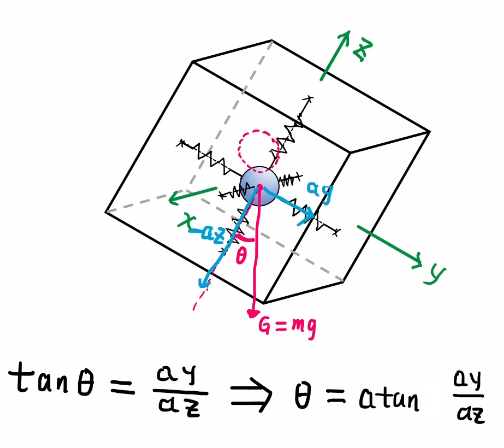
这个叫就是 pitch 角,即俯仰角
1.3 陀螺仪的测量原理
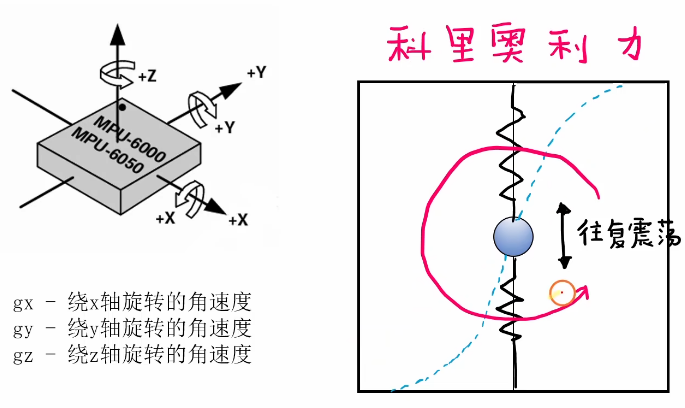
这幅图表达的是 MEMS 振动陀螺仪的原理:让质量块持续往复振动,利用旋转时产生的科里奥利力,测出角速度。
1. 没有旋转时,质量块沿原方向振动
右图中的蓝色小球代表芯片内部的微小质量块,弹簧代表支撑它的弹性结构。
芯片通过驱动力,让质量块沿图中上下方向持续振动。芯片没有旋转时,理想情况下,质量块只会上下运动,不会产生横向振动。
2. 芯片旋转时,质量块出现横向振动
假设图中的粉色箭头表示芯片绕垂直纸面的轴旋转。
从跟着芯片一起旋转的视角来看,正在上下运动的质量块会受到科里奥利力。这个力的方向垂直于质量块的运动方向和芯片的旋转轴,因此会使质量块向左右方向偏移。
质量块向上运动和向下运动时,速度方向相反,受到的科里奥利力也随之反向。因此,质量块在持续上下振动的同时,还会产生左右往复振动。
可以直观地理解为:质量块因惯性倾向于保持原来的运动,而芯片及其支撑结构正在旋转,所以从芯片内部观察,质量块出现了横向偏移。
图中的蓝色虚线可以用来示意这种偏移,实际运动轨迹取决于两个方向振动的幅值和相位。
3. 根据横向振动,测出角速度
当质量块原有的上下振动保持稳定时,芯片旋转得越快,产生的科里奥利力越大,横向振动也越明显。
芯片通过微小的电容变化检测横向位移,再经过信号处理和标定,就能得到旋转角速度。横向振动与原有振动之间的相位关系,还能帮助判断旋转方向。
因此,陀螺仪虽然没有一个持续旋转的转子,仍然能够利用振动质量块感知自身的旋转。
4. 左图中的三个测量方向
左图中的三个输出分别表示:
| 输出 | 含义 |
|---|---|
| gx | 绕 X 轴旋转的角速度 |
| gy | 绕 Y 轴旋转的角速度 |
| gz | 绕 Z 轴旋转的角速度 |
例如,gx 表示绕 X 轴转得多快。三轴陀螺仪通过相应的振动与检测结构,测量三个方向的旋转。
整个过程可以概括为:
质量块持续振动 → 芯片发生旋转 → 产生横向科里奥利力 → 检测横向振动 → 得到角速度。
陀螺仪直接测量的是角速度;把角速度随时间累积起来,才能估计转过的角度。
1.4 欧拉角与旋转方向
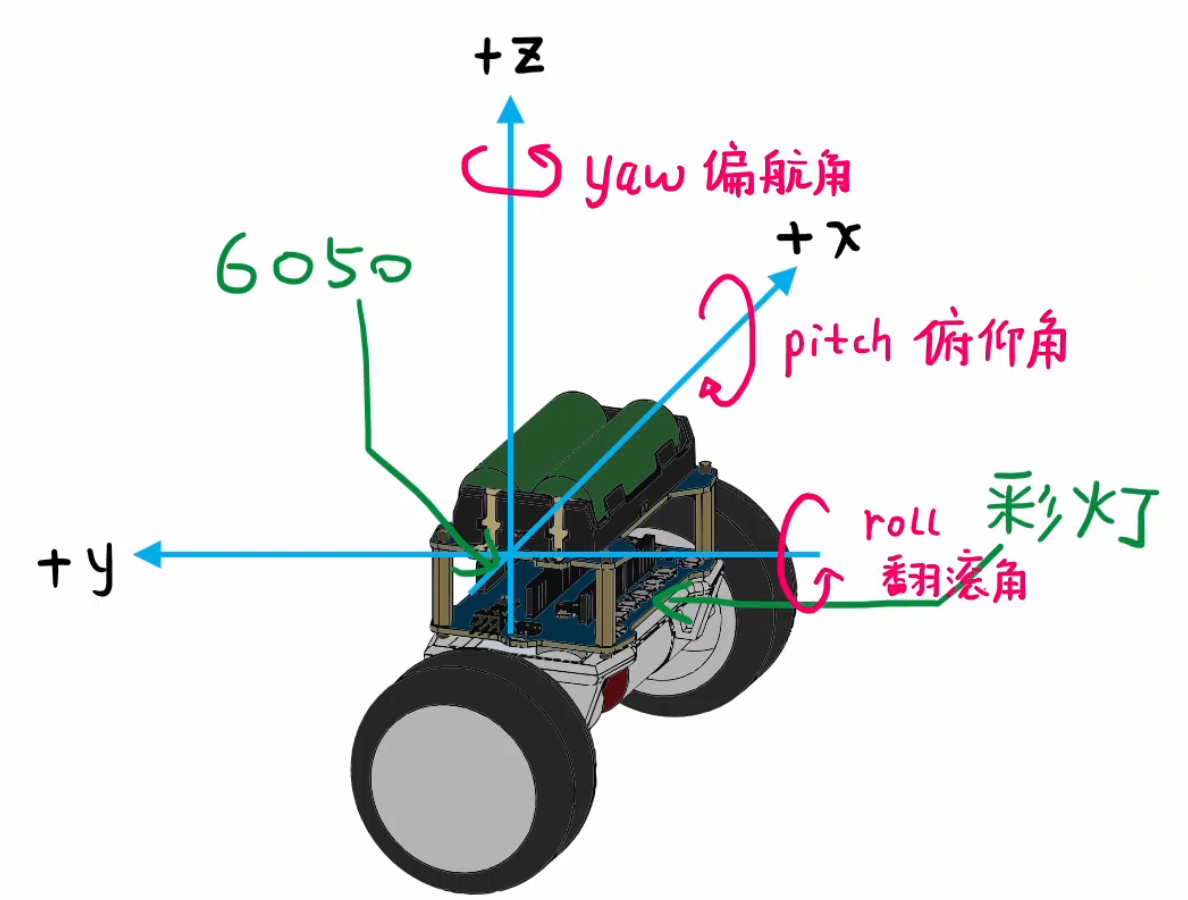
三个欧拉角的定义如下:
-
偏航角(Yaw) :绕 +Z+Z+Z 轴 旋转的角度。在此坐标系中,+Z+Z+Z 轴垂直向上,偏航角表示小车在水平面内的转向角度。
-
俯仰角(Pitch) :绕 +X+X+X 轴 旋转的角度。在此坐标系中,+X+X+X 轴指向小车的上方/前方方向,俯仰角表示小车绕 XXX 轴前倾或后仰的角度。
-
翻滚角(Roll) :绕 +Y+Y+Y 轴 旋转的角度。在此坐标系中,+Y+Y+Y 轴沿轮轴方向横向延伸,翻滚角表示小车绕 YYY 轴向左或向右倾斜的角度(对于两轮平衡车而言,此角度即对应车身的左右摆动/平衡状态)。
2. 陀螺仪计算欧拉角
2.1 角速度积分与角度递推
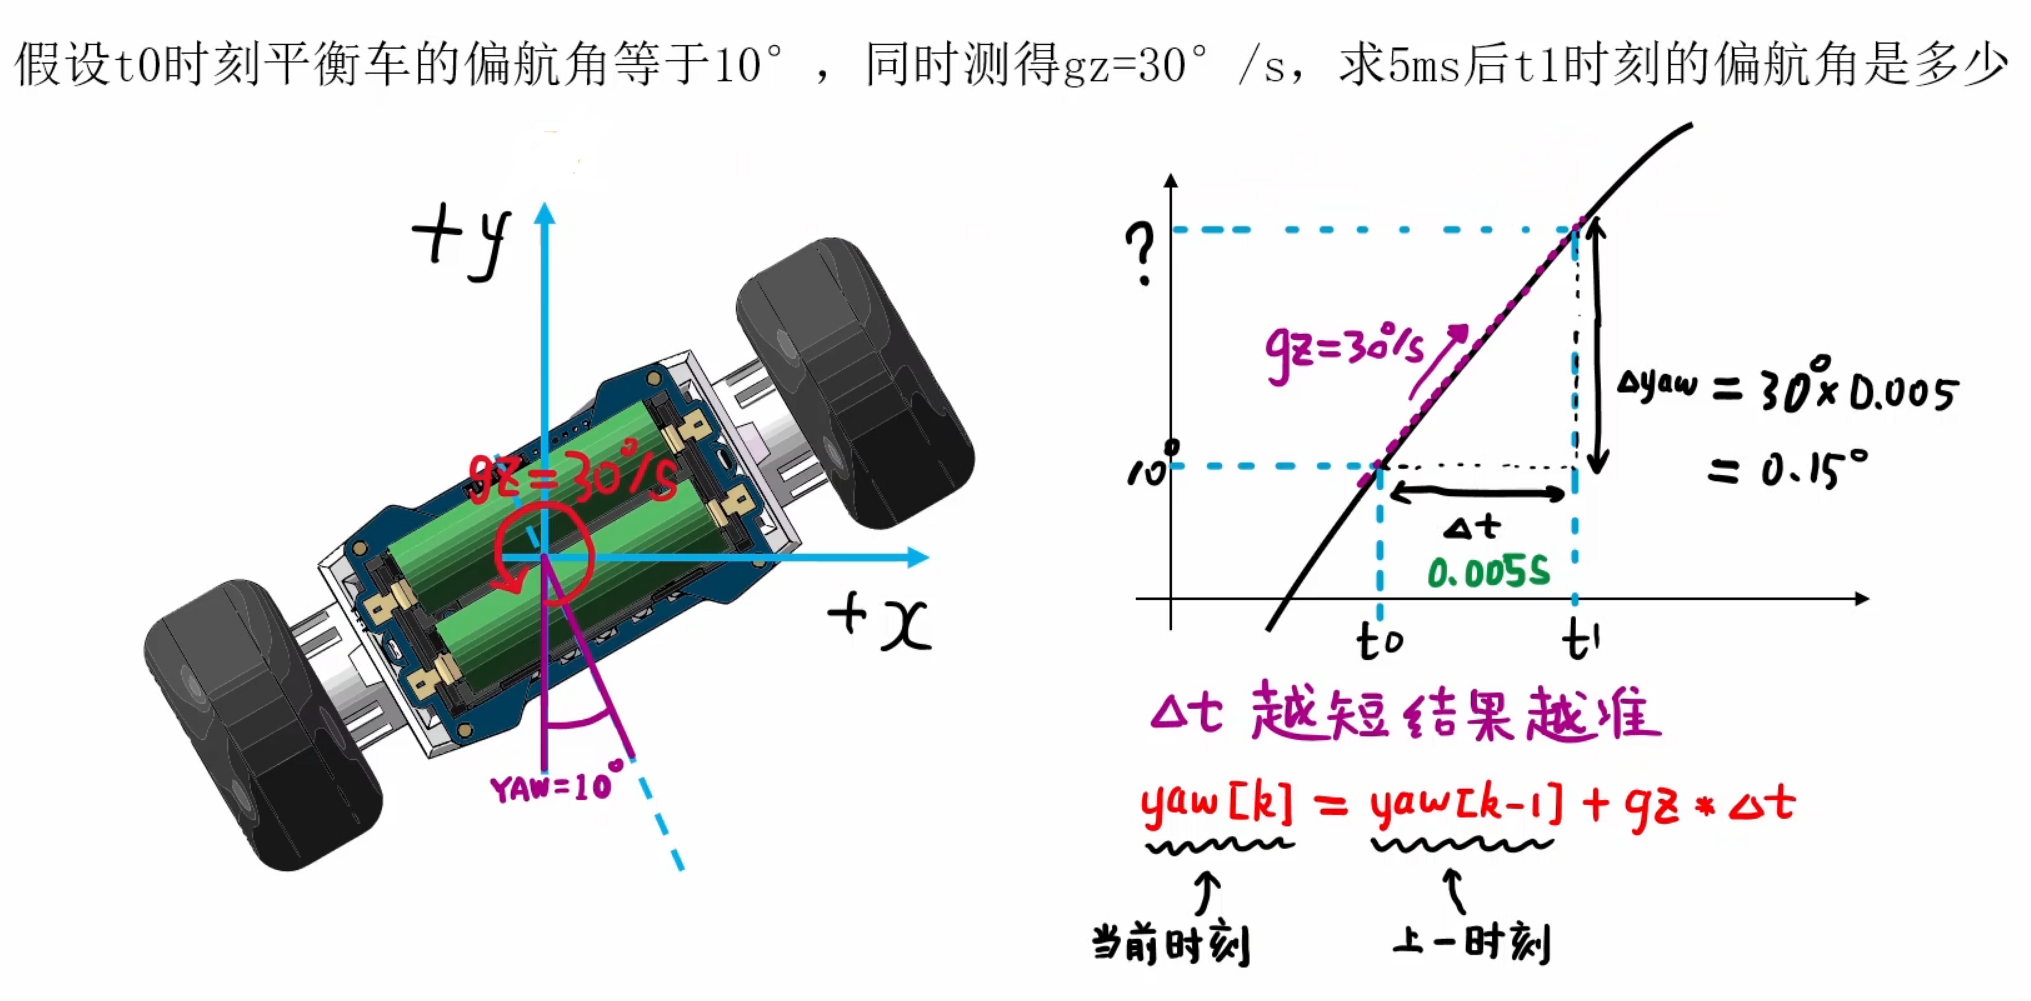
这张图说明的是:已知上一时刻的角度,再根据陀螺仪测得的角速度,计算这一小段时间转过的角度,得到新角度。 这是角速度积分,还没有进行互补滤波。
1. 图中的计算过程
已知:
- t0 时刻偏航角为 10°。
- 绕 Z 轴的角速度 gz 为 30°/s。
- 两次更新间隔为 5 ms,也就是 0.005 s。
假设这段时间内角速度保持不变,且转动方向使偏航角增加:
text
这段时间转过的角度:
30 × 0.005 = 0.15°

t1 时刻偏航角:
10 + 0.15 = 10.15°
右侧曲线中,横向距离是时间间隔,纵向增加量是这段时间转过的角度,曲线斜率表示角速度。
2. 下一次从哪里继续算?
从这次得到的 10.15° 继续。
如果下一段 5 ms 内仍然是 30°/s:
text
t0:10.00°
t1:10.15°
t2:10.30°
t3:10.45°
这就是图中"当前角度=上一时刻角度+本次转角"的含义。
最开始的 10° 是题目给定的初始条件,不是陀螺仪测出来的。实际使用 MPU6050 时,如果没有其他方向参考,通常将初始偏航角设为 0°,记录相对于启动方向的转动。
3. 为什么这样计算会产生漂移?
假设设备实际没有转动,但陀螺仪存在零偏,一直输出 0.1°/s:
text
每隔 5 ms,错误地增加:
0.1 × 0.005 = 0.0005°
单次很小,但不断累积:
text
10 秒后:多出约 1°
60 秒后:多出约 6°
算法无法仅凭这个读数判断它是实际转动还是传感器误差,所以会把误差也累加到角度中。
2.2 递推公式中的正负号与采样间隔
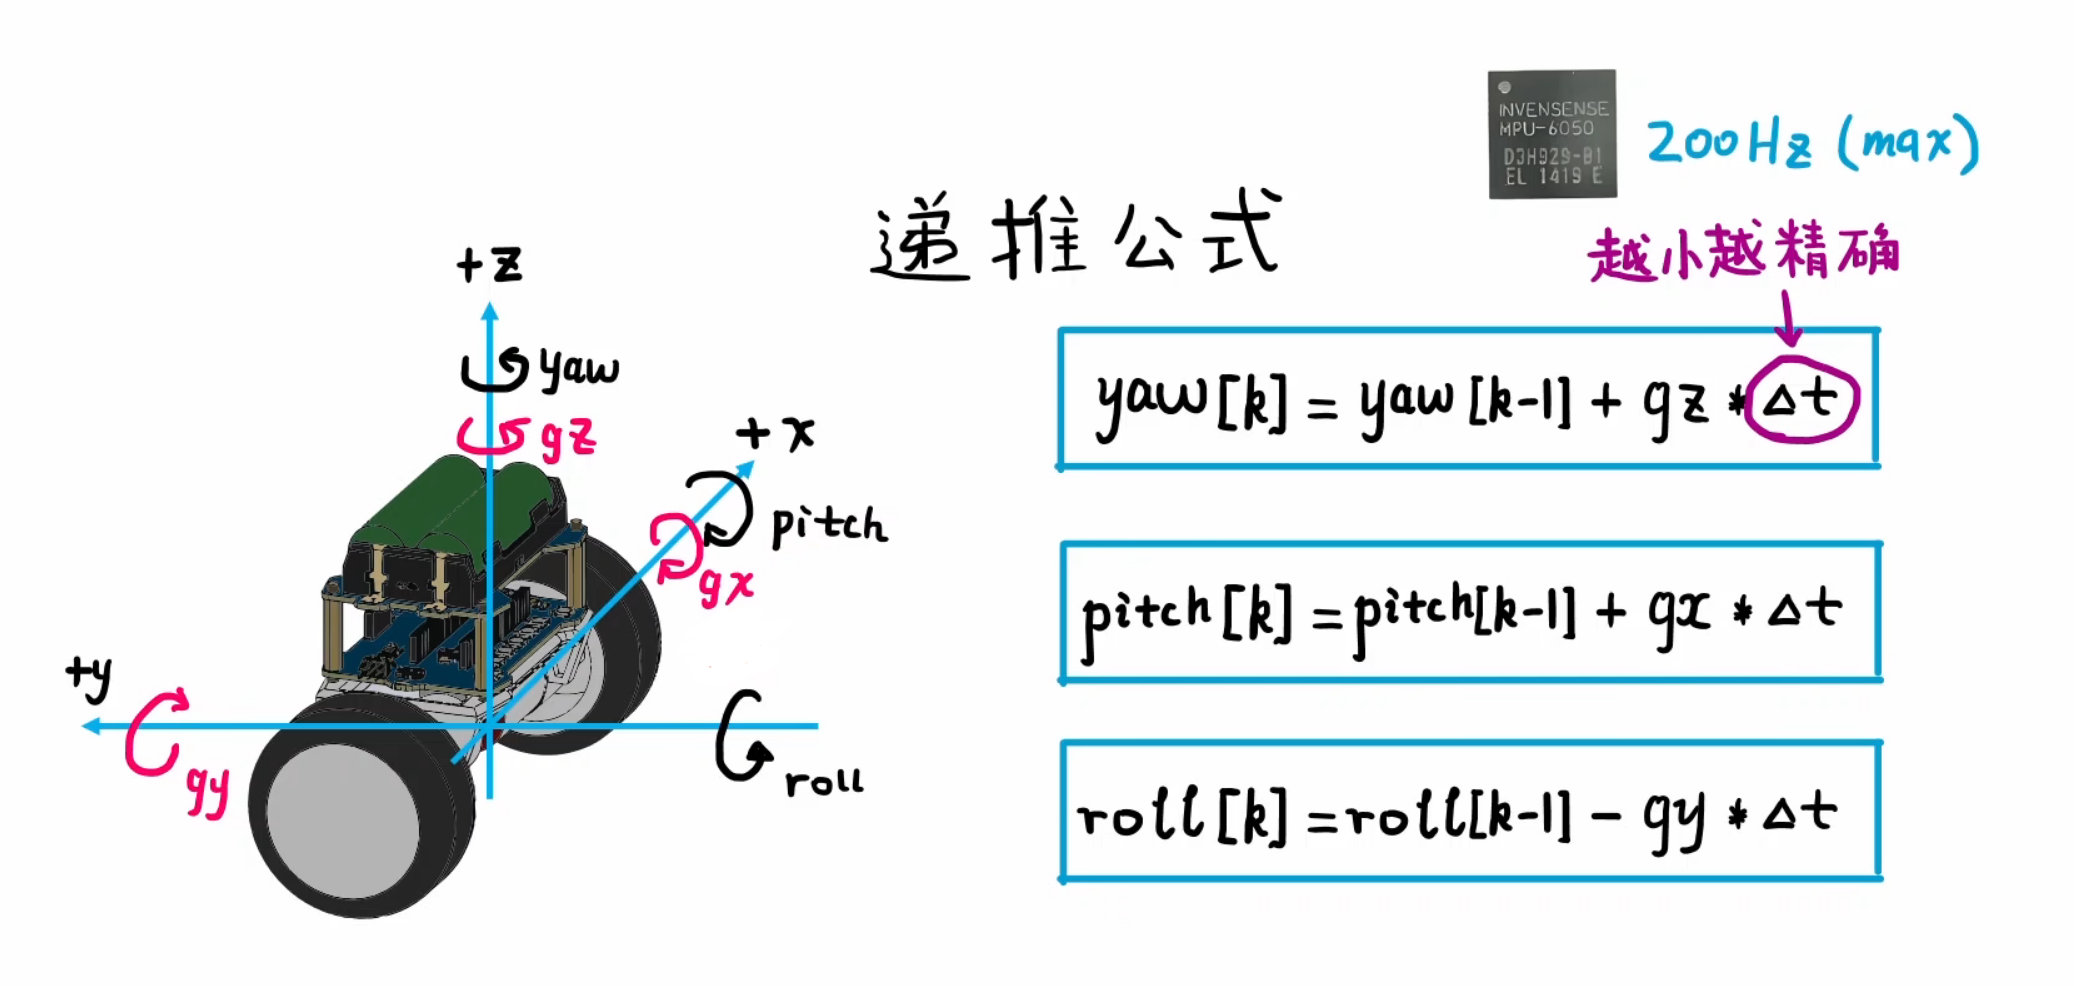
加号还是减号,取决于"角度增大的方向"与"陀螺仪正角速度的方向"是否一致。 同向就加,反向就减。
图中的黑色箭头表示角度的正方向,粉色箭头表示陀螺仪角速度的正方向。按照图中采用的定义:
| 角度 | 对应角速度 | 正方向关系 | 更新方式 |
|---|---|---|---|
| yaw,偏航角 | gz | 同向 | 加上 gz × 时间间隔 |
| pitch,俯仰角 | gx | 同向 | 加上 gx × 时间间隔 |
| roll,横滚角 | gy | 反向 | 减去 gy × 时间间隔 |
△t 越小越精确,而 t 取决于采样率,MPU6050最大采样率是200Hz,所以是 5ms
3. 加速度计计算欧拉角
3.1 重力参考与可测量的姿态角
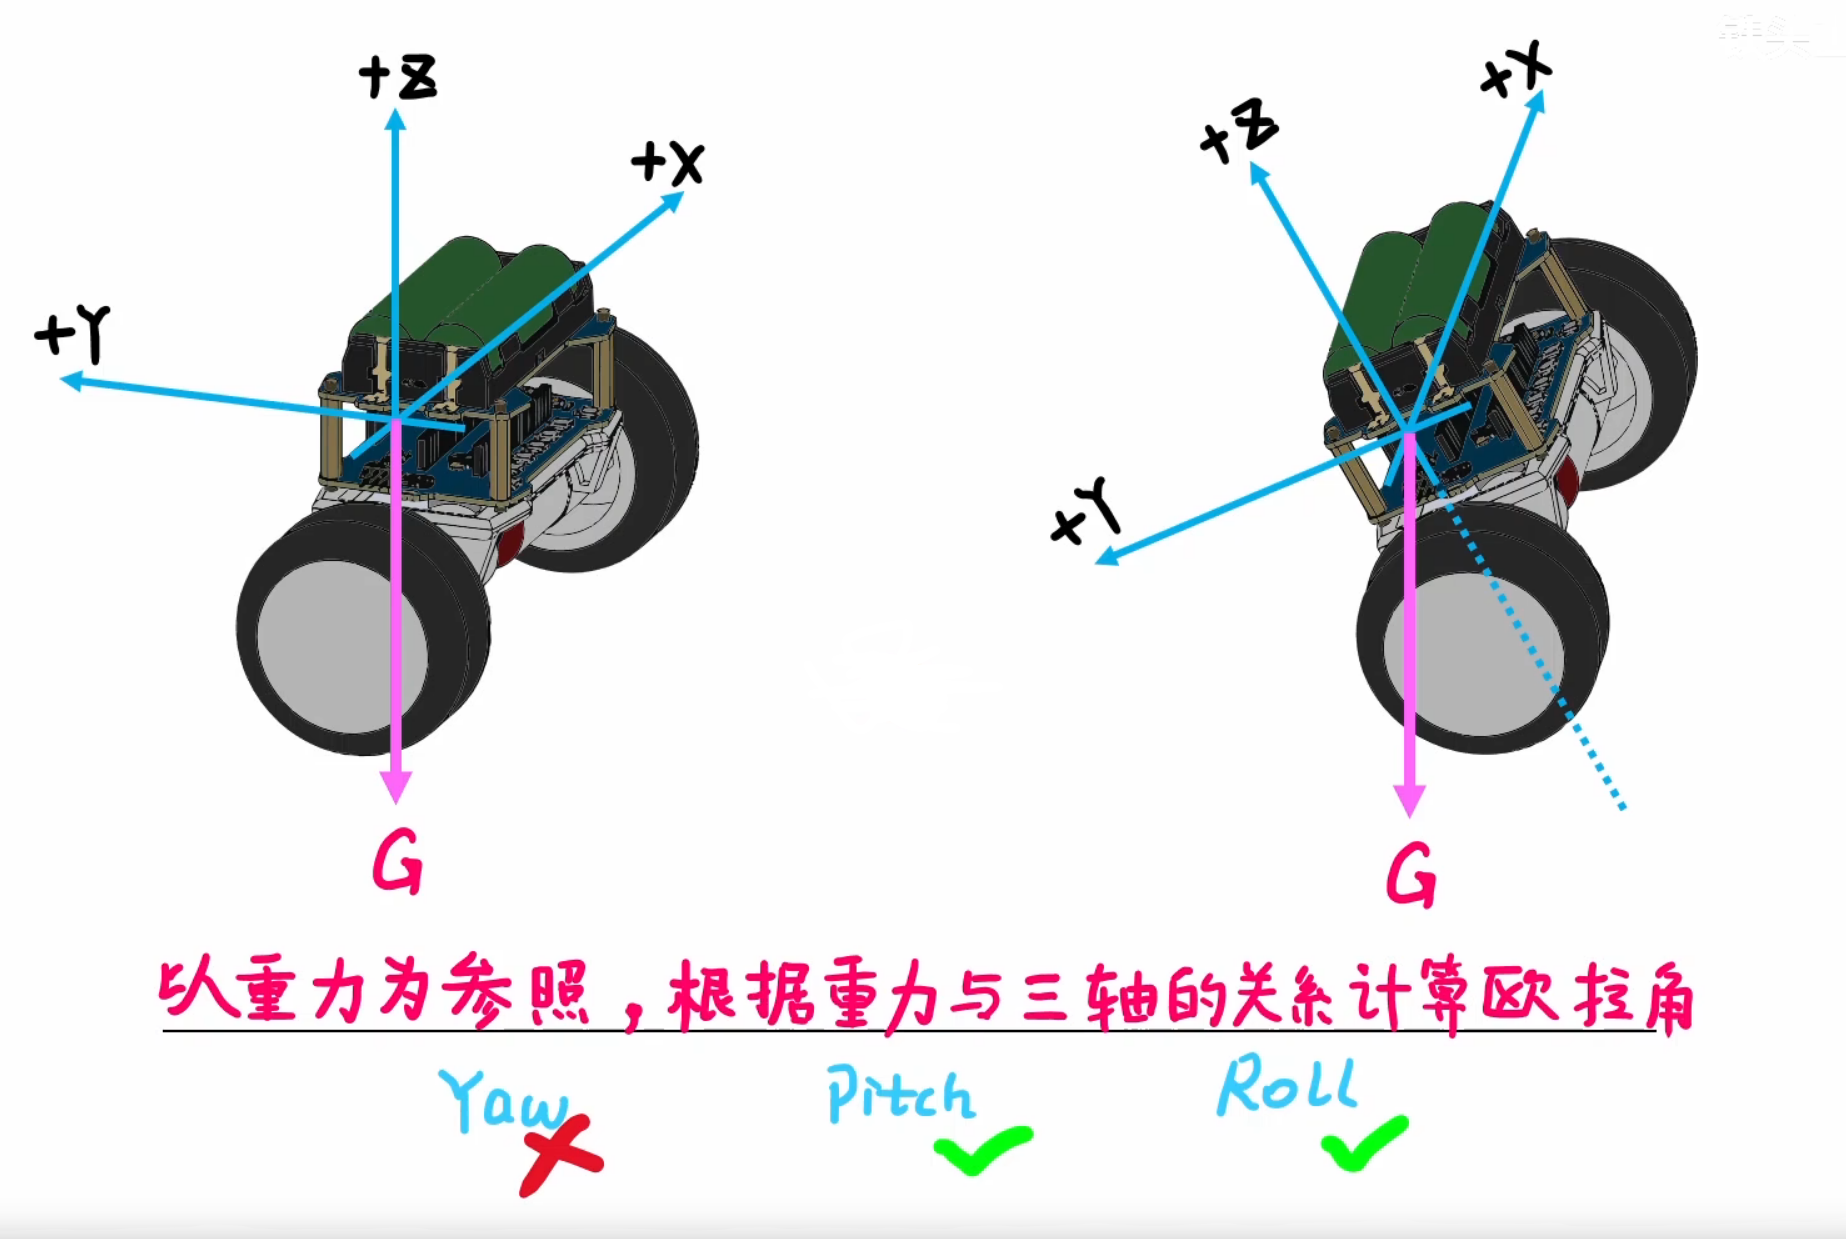
图中的蓝色 XYZ 坐标轴固定在传感器上,会随着车身一起转动;粉色箭头 G 表示重力方向,在当地始终近似竖直向下。
当平衡车发生俯仰或横滚时,传感器坐标轴与重力方向之间的夹角会改变,重力在各轴上的分量也随之变化。因此,在设备静止或运动加速度较小的条件下,可以利用加速度计的三轴读数估计重力方向,进而计算俯仰角和横滚角。
但加速度计不能仅凭重力确定偏航角。平衡车直立时,Z 轴近似竖直,偏航运动相当于绕竖直方向转动。无论车头朝向哪个方向,重力仍然沿竖直方向(即偏航角的旋转平面与G垂直),在传感器各轴上的分量保持不变,所以加速度计无法区分这些不同的朝向。
因此,偏航角无法测出的原因,并不是"夹角太小",而是绕重力方向旋转不会改变重力在传感器坐标系中的分量,测量数据中没有这部分朝向信息。即使设备存在倾斜,仅凭重力这个单一参考,也不能确定完整的三维姿态。
所以,加速度计通常用于估计俯仰角和横滚角,并辅助纠正陀螺仪在这两个角度上的漂移;偏航角则需要通过陀螺仪积分跟踪,如果要限制其长期漂移,还需要磁力计或其他外部方向参考。
在这里插入图片描述
3.2 加速度计读数与重力方向的关系
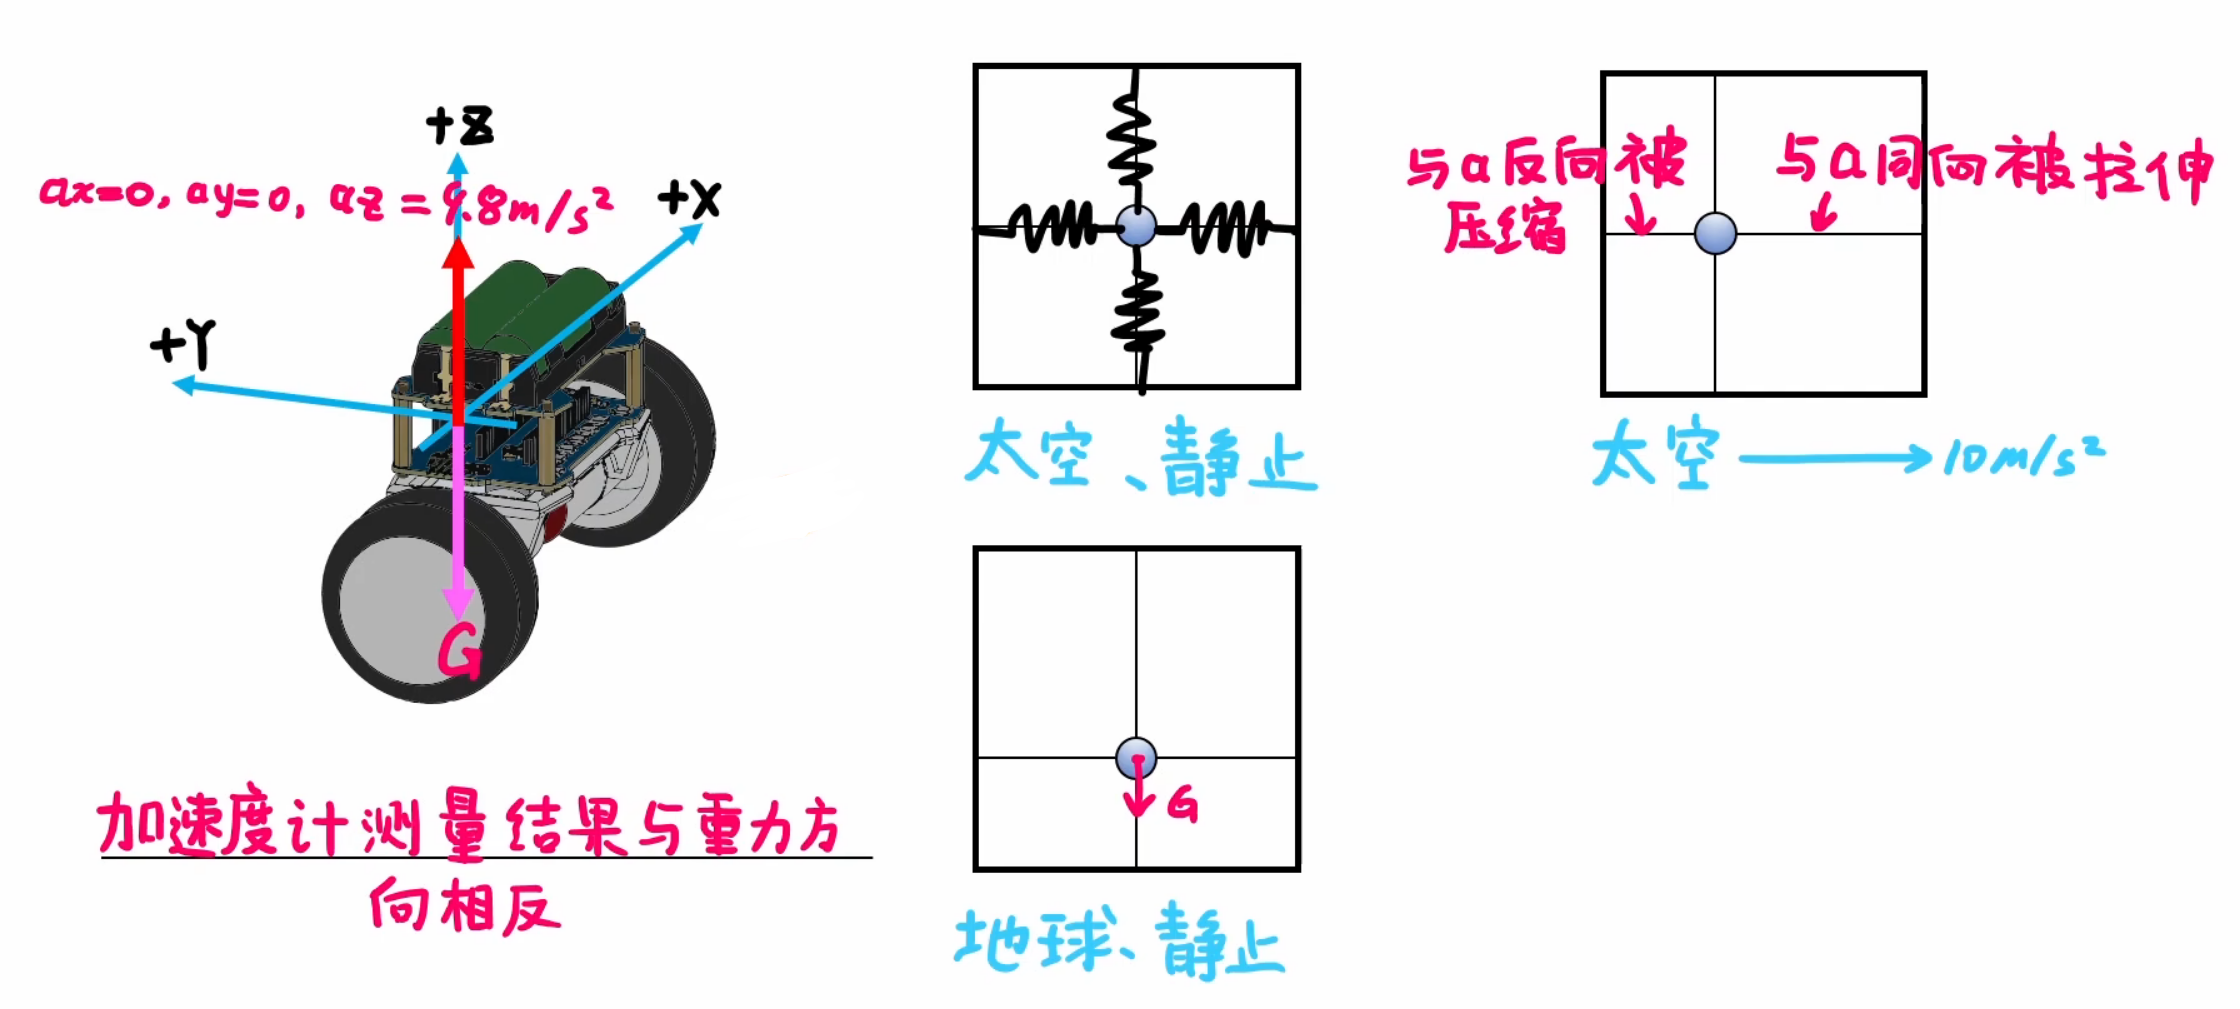
重力向下,读数却为正,是因为加速度计测量的是"比力",不是直接测量重力向量。 可以结合图中的小球和弹簧理解。
3.2.1 无重力环境中的向上加速
假设在没有重力的环境中,让传感器外壳向上加速:
- 外壳向上运动;
- 小球由于惯性,相对于外壳向下偏移;
- 弹性结构对小球产生向上的力,带着它加速;
- 传感器把这种偏移标定为向上的正加速度。
所以,小球向下偏移,对应的读数可以是正值,读数方向并不是小球偏移方向。
3.2.2 地面静止时的支撑作用
现在把传感器放在地面,Z 轴朝上:
- 重力把内部小球向下拉;
- 小球相对外壳向下偏移;
- 弹性结构产生向上的支撑力,平衡重力。
这种偏移与"无重力环境中,外壳向上加速"的情况类似,因此加速度计输出:
text
az ≈ +9.8 m/s²虽然传感器整体没有向上加速,它仍测到了支撑作用对应的比力。
3.3 倾斜角计算与 atan2 函数
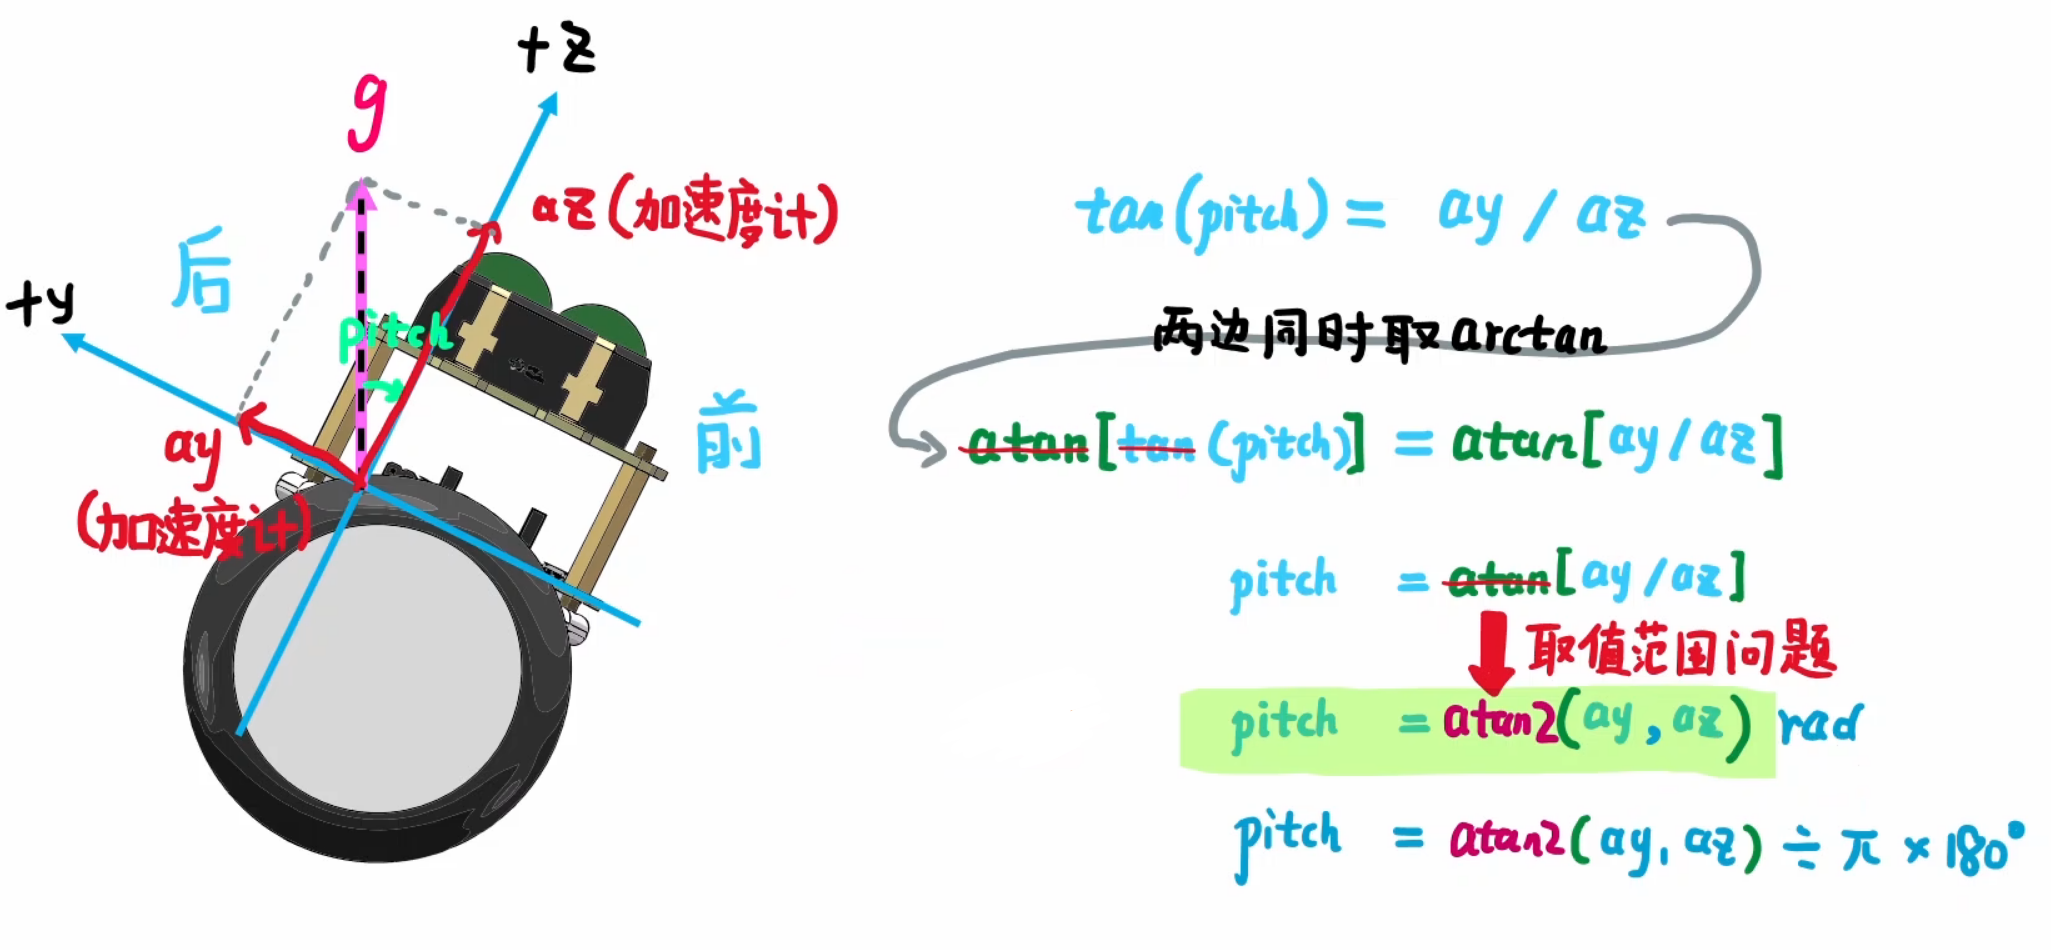
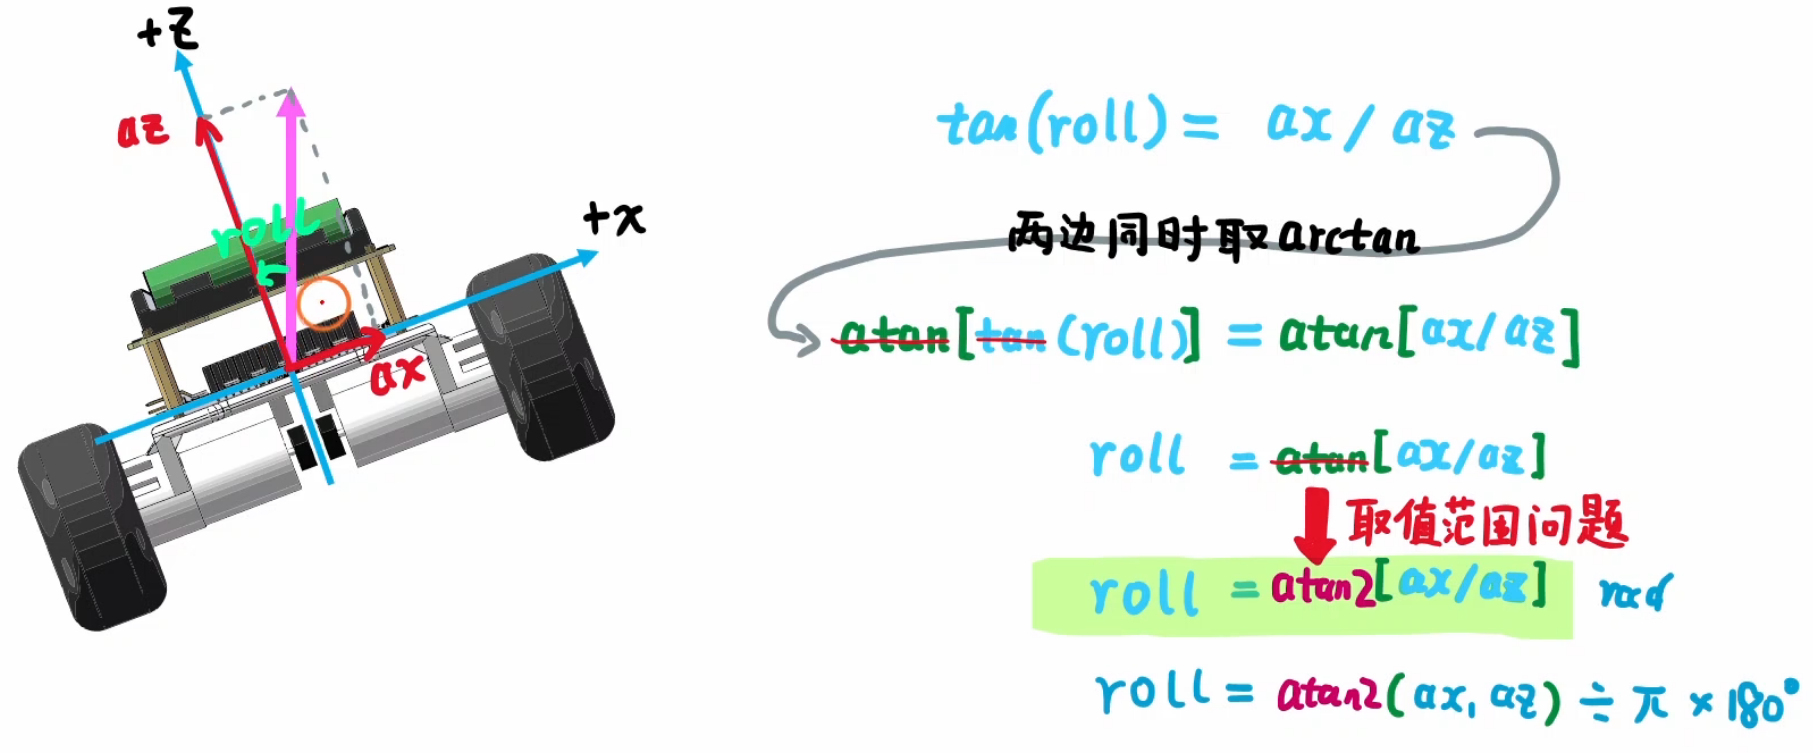
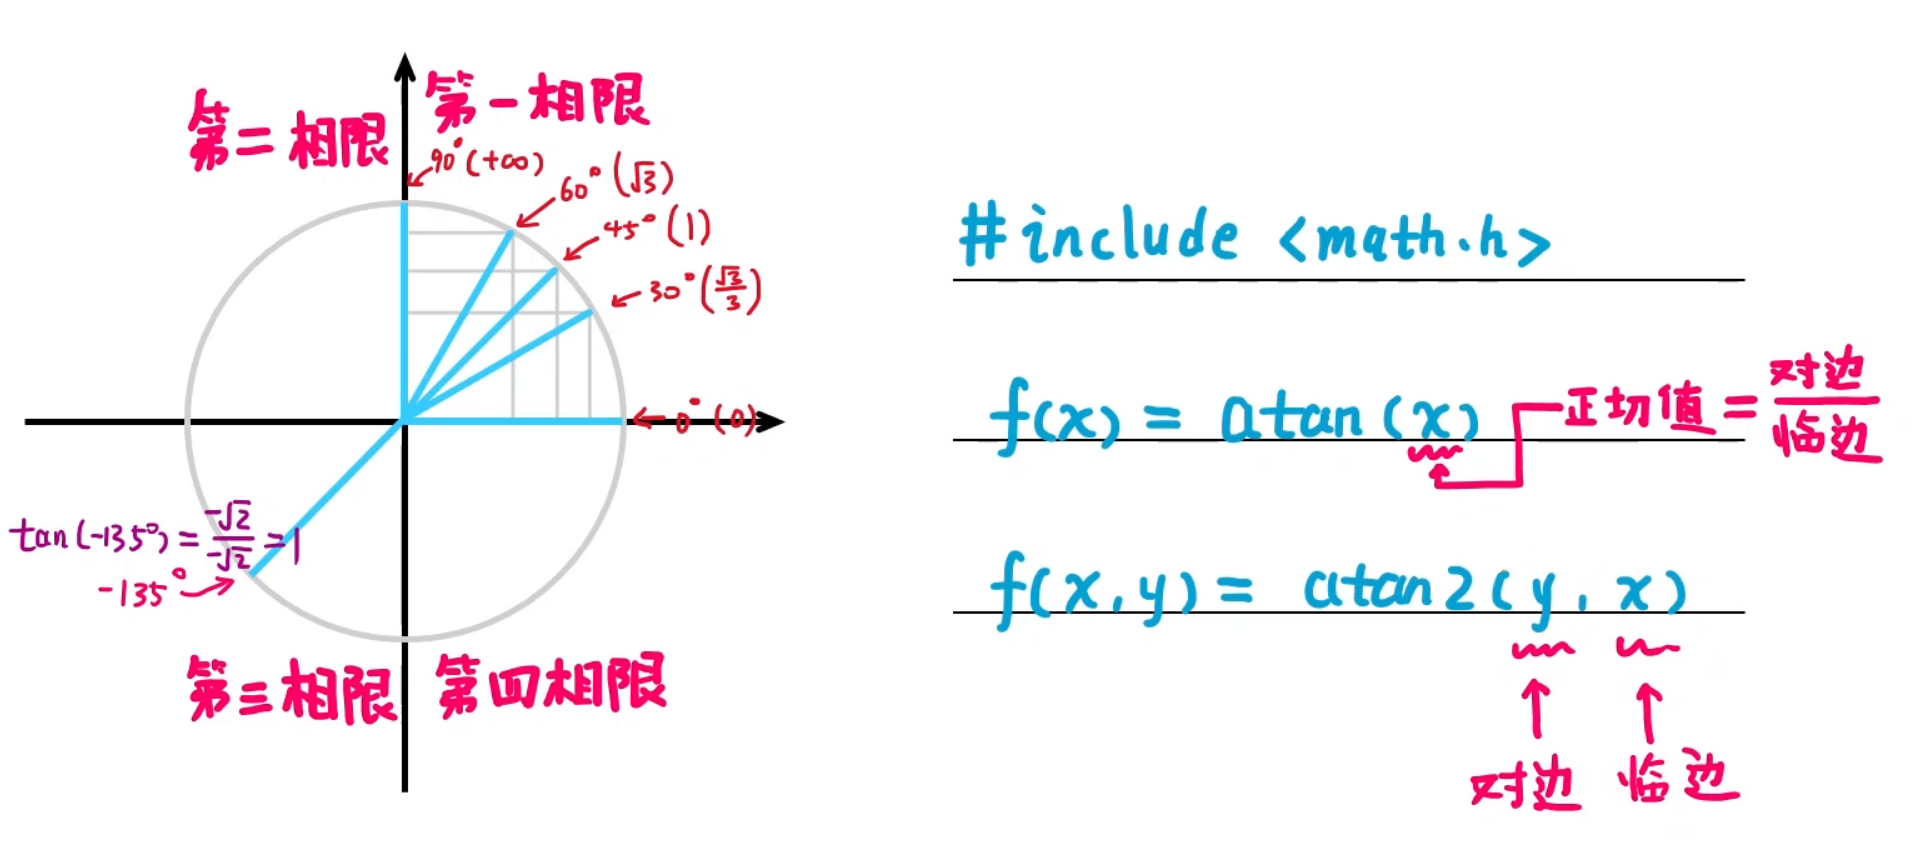
第一张图利用加速度在 Y、Z 轴上的分量计算倾斜角;第二张图说明:只计算两者的比值会丢失方向信息,所以要用 atan2(ay, az),而不是 atan(ay / az)。
3.3.1 加速度分量与倾斜角的关系
按照第一张图的定义,车身绕 X 轴前后倾斜,这个角度叫 pitch。
设备静止或运动加速度较小时,加速度计测到的向上比力近似为固定大小的重力参考。车身倾斜后,这个参考方向在传感器轴上分解成:
ay:沿 Y 轴的分量,对应图中三角形的"对边";az:沿 Z 轴的分量,对应"邻边"。
因此:
text
tan(pitch) = ay / az例如:
text
ay = 4.9
az ≈ 8.49

ay / az ≈ 0.577
对应的倾斜角约为 30°
这里沿用图中的轴向和角度正方向,其他安装方式可能需要调整符号。
3.3.2 atan 的象限局限
atan() 只接收一个数,也就是已经除完的比值:
c
atan(ay / az)两个分量相除后,无法知道它们原来分别是正还是负。
例如,下面两种情况的实际方向完全不同:
| ay | az | ay / az | 实际角度 |
|---|---|---|---|
| +1 | +1 | +1 | +45° |
| −1 | −1 | +1 | −135° |
但两次调用都是:
c
atan(1)结果都会是 45°。
这就是第二张图中,45° 与 −135° 的正切值都为 1 的含义。正切值相同,不代表方向相同;它们可以相差 180°。
atan() 返回的角度范围只有 −90° 到 +90° 之间,无法单独区分四个象限。
3.3.3 atan2 的象限判断与参数顺序
atan2() 分别接收两个分量:
c
atan2(ay, az)它既看分量的比例,也看每个分量各自的正负号,因此能够判断方向所在的象限:
| ay | az | atan2(ay, az) 的角度 |
|---|---|---|
| +1 | +1 | +45° |
| +1 | −1 | +135° |
| −1 | −1 | −135° |
| −1 | +1 | −45° |
它能覆盖约 −180° 到 +180° 的方向范围。
注意参数顺序:
text
atan2(对边分量, 邻边分量)

本图对应:
atan2(ay, az)
函数名中的 y、x 表示数学平面的纵向、横向分量,不要求必须传入传感器的 ay、ax 。本图就是把 ay 当作纵向分量、az 当作横向分量。
3.3.4 分量为零时的处理
设备倾斜到 90° 时,可能出现:
text
ay > 0
az = 0
使用 ay / az 会遇到除零问题,而:
c
atan2(ay, 0)可以直接得到 +90° ;ay < 0 时得到 −90°。
但如果 ay、az 都为零,这两个分量就无法确定方向,即使函数返回了一个数,也不能把它当成有效倾斜角。
3.3.5 弧度与角度转换
C 数学函数返回的是弧度,要转换成度:
c
#include <math.h>

double pitch_deg = atan2(ay, az) * 180.0
                   / 3.14159265358979323846;
3.4 俯仰角和横滚角的轴向对应
俯仰角和横滚角对应哪个轴,取决于传感器的安装方向和车身坐标定义。 按前面图片的定义,X 轴沿车轮轴线,Y 轴沿车身前后方向,Z 轴朝上,因此:
| 角度 | 表示的动作 | 图中对应的旋转轴 |
|---|---|---|
| 俯仰角 pitch | 车身前后倾斜 | X 轴 |
| 横滚角 roll,也称翻滚角 | 车身左右倾斜 | Y 轴 |
| 偏航角 yaw | 车头左右转向 | 直立时的 Z 轴 |
3.4.1 俯仰角与 X 轴
想象把一根杆沿两轮之间的轴线穿过车身。车身绕这根杆转动时,就会向前或向后倾斜,这就是俯仰。
图中这根轴线被定义为 X 轴,所以 pitch 是绕 X 轴的转动。
只发生这种转动时,Y、Z 轴会改变方向,而 X 轴方向不变。因此,静止时用于估计姿态的重力参考主要在 Y、Z 两轴之间重新分配:
text
车身直立:
ay ≈ 0,az ≈ 9.8

车身前后倾斜:
ay 发生变化,az 也发生变化
按图中的正方向定义,可以计算:
c
pitch = atan2(ay, az);绕 X 轴的角度用 ay、az 计算,是因为转动发生在与 X 轴垂直的 YZ 平面内。
3.4.2 横滚角与 Y 轴
再想象一根杆沿车身前后方向穿过车身。车身绕它转动时,左侧升高、右侧降低,或反过来,这就是横滚。
图中前后方向定义为 Y 轴,所以 roll 是绕 Y 轴的转动。
只发生这种转动时,重力参考主要在 X、Z 两轴之间重新分配。因此,要利用 ax、az 估计该倾斜角。
若沿用前图中"roll 正方向与 gy 正方向相反"的约定,单轴情况下可写成:
c
roll = atan2(ax, az);如果将 roll 的正方向定义为与 gy 正方向一致,则相应写成:
c
roll = atan2(-ax, az);符号必须与角度正方向一致;不能只记住函数中的轴名。
4. 互补滤波
4.1 漂移、噪声与融合的必要性
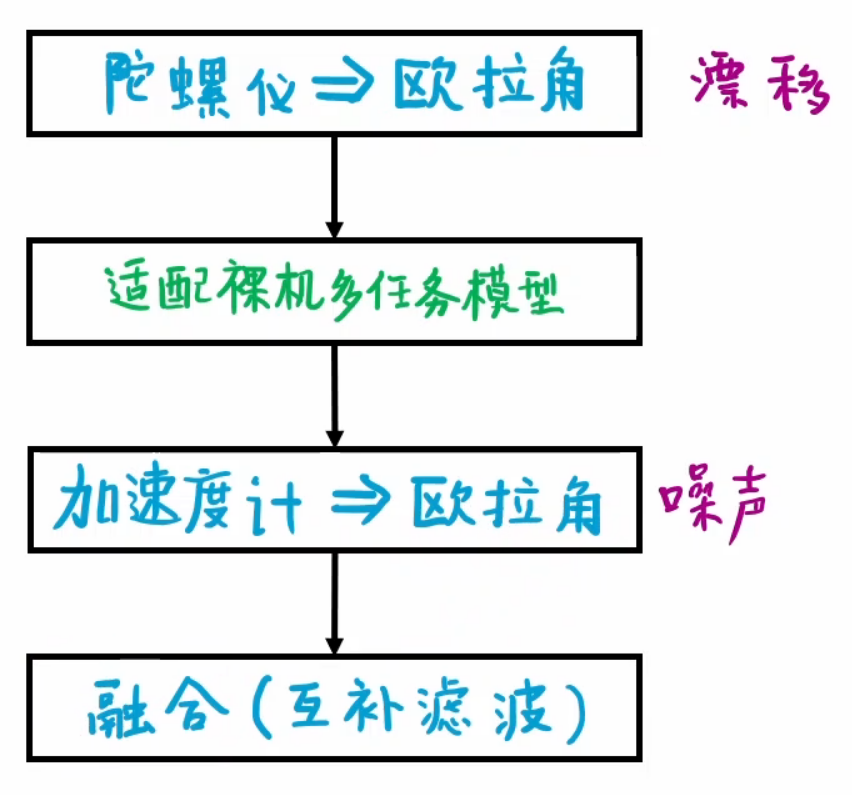
图中表达的是:陀螺仪和加速度计都能提供姿态估计所需的信息,但各有不足,需要融合使用。 要注意,加速度计依靠重力方向只能估计俯仰角和横滚角,不能单独确定偏航角。
4.1.1 陀螺仪的积分漂移
陀螺仪测量的是角速度。把角速度随时间累积起来,就能估计设备相对于初始姿态转过的角度。
但陀螺仪存在零偏:设备明明没有转动,输出也可能不是零。零偏还可能随着温度等条件变化。
例如,设备静止时,陀螺仪始终多测出每秒 0.1° 的角速度。如果不修正,累计一分钟后,计算出的角度就会偏离约 6°。
漂移就是:实际姿态没有这样变化,估计的角度却随着时间逐渐偏离。 因为角度需要积分得到,微小的角速度偏差也会不断累积。随机噪声同样会影响积分结果。
因此,陀螺仪适合跟踪短时间内的快速转动,但长期仅靠它估计姿态,误差容易增大。
4.1.2 加速度计的噪声与运动干扰
设备静止或运动较缓慢时,可以根据重力在三个轴上的分量,判断设备的倾斜方向,估计俯仰角和横滚角。
噪声是测量值中不需要的随机波动。 例如,设备保持不动,传感器输出仍会在真实值附近上下跳动。这些波动可能来自传感器内部电路等因素,会使计算出的角度抖动。
另外,加速度计不仅感受到重力,也会受到设备平移加速度和振动的影响。走路、晃动或突然移动执法仪时,如果把全部测量值都当成重力,就可能把"设备正在加速"误判为"设备发生倾斜"。
运动加速度是实际运动信号,不全是随机噪声;但对利用重力估计姿态来说,它是干扰。
因此,加速度计在静止或缓慢运动时能提供长期倾斜参考,运动剧烈时角度估计容易失真。
4.1.3 两类测量的互补关系
图中的互补滤波,就是一种融合方法:
- 短时间的姿态变化主要跟随陀螺仪,保留快速转动的响应。
- 利用加速度计提供的重力方向,缓慢修正俯仰和横滚的漂移,同时减弱加速度计高频波动的影响。
- 运动加速度较大时,应降低对加速度计修正的信任程度。
这种融合可以让姿态估计既能及时跟随运动,又减少长期偏差。
这三个问题正好把互补滤波的完整过程补齐了。下面仍以俯仰角为例,假设设备启动时可以先保持静止。
4.2 初始融合角度与零偏估计
通常先用加速度计估计初始倾斜角。
启动时,可以这样做:
- 让设备静止一小段时间,采集多组加速度和角速度。
- 对加速度数据取平均,减小随机波动。
- 根据重力在各轴上的分量,计算初始俯仰角和横滚角。
- 将这个角度保存为初始融合角度。
- 同时对静止时的陀螺仪数据取平均,估计零偏,后续读取时减去它。
例如,加速度计估计设备俯仰角为 30°,就从 30° 开始融合。
陀螺仪只能测出转动速度,不能告诉你启动时已经倾斜了多少度。 所以需要初始角度参考。如果启动时正在剧烈运动,加速度计也可能估错,初始化就需要额外处理。
偏航角无法靠重力确定,只有 MPU6050 时,通常把初始偏航角设为 0°,表示相对于启动方向的转角。
4.3 加速度计修正陀螺仪的依据
因为两者的误差特点不同:
| 传感器 | 怎样估计角度 | 主要问题 |
|---|---|---|
| 陀螺仪 | 从初始角度开始,累积每次转动量 | 微小零偏不断积分,形成长期漂移 |
| 加速度计 | 根据当前重力方向估计倾斜 | 受噪声、振动和运动加速度干扰 |
静止或缓慢运动时,加速度计提供一个不依赖历史积分的参考,因此能纠正陀螺仪逐渐积累的偏差。
但它不是每次都正确,所以只让它做少量修正。快速变化主要跟随陀螺仪,避免输出追随加速度计的短时波动。
例如:
text
陀螺仪预测:32°
加速度计估计:30°

算法不知道谁绝对正确,
但按照"短时信陀螺仪、长期信重力参考"的原则,
让融合角度从 32° 稍微向 30° 靠近。因此,修正依据是传感器的误差规律和当前可信度,不是因为加速度计永远比陀螺仪准确。
4.4 修正幅度、收敛与限制
要分清每次修正多少 和最终接近哪里。
每次修正多少,由权重决定。
假设每次修正差值的 2%:
| 两者角度差 | 本次修正量 |
|---|---|
| 10° | 0.2° |
| 2° | 0.04° |
| 0.1° | 0.002° |
差值越小,修正越小。这个比例与采样周期一起决定纠偏速度;不是所有系统都应该用 2%。
基础互补滤波通常没有"误差小于某个值就停止"的界限。 它每次都更新,差值趋近于零时,修正量也趋近于零。
如果设备静止、加速度计一直估计为 30°、陀螺仪没有残余零偏,那么融合角度会逐渐接近 30°。真实情况下有噪声和残余误差,结果通常在附近波动,不会严格停在一个数上。
还可以另外设置两类限制:
- 可信度限制:检测到明显运动加速度时,降低或暂停加速度计修正,避免被错误的重力估计带偏。
- 单次修正幅度限制:限制一次允许调整多少,避免异常数据造成突变。
这些属于进一步的工程处理,并不是基础互补滤波必然自带的规则。最终误差能到多少,需要结合标定和实际测试确定。
整个过程是:
text
启动静止采样
    ↓
加速度计给初始倾斜角,陀螺仪估计零偏
    ↓
陀螺仪预测本次新角度
    ↓
加速度计提供重力倾斜参考
    ↓
按权重纠正一部分差值
    ↓
保存融合结果,继续下一次更新
4.5 互补滤波公式与执行过程
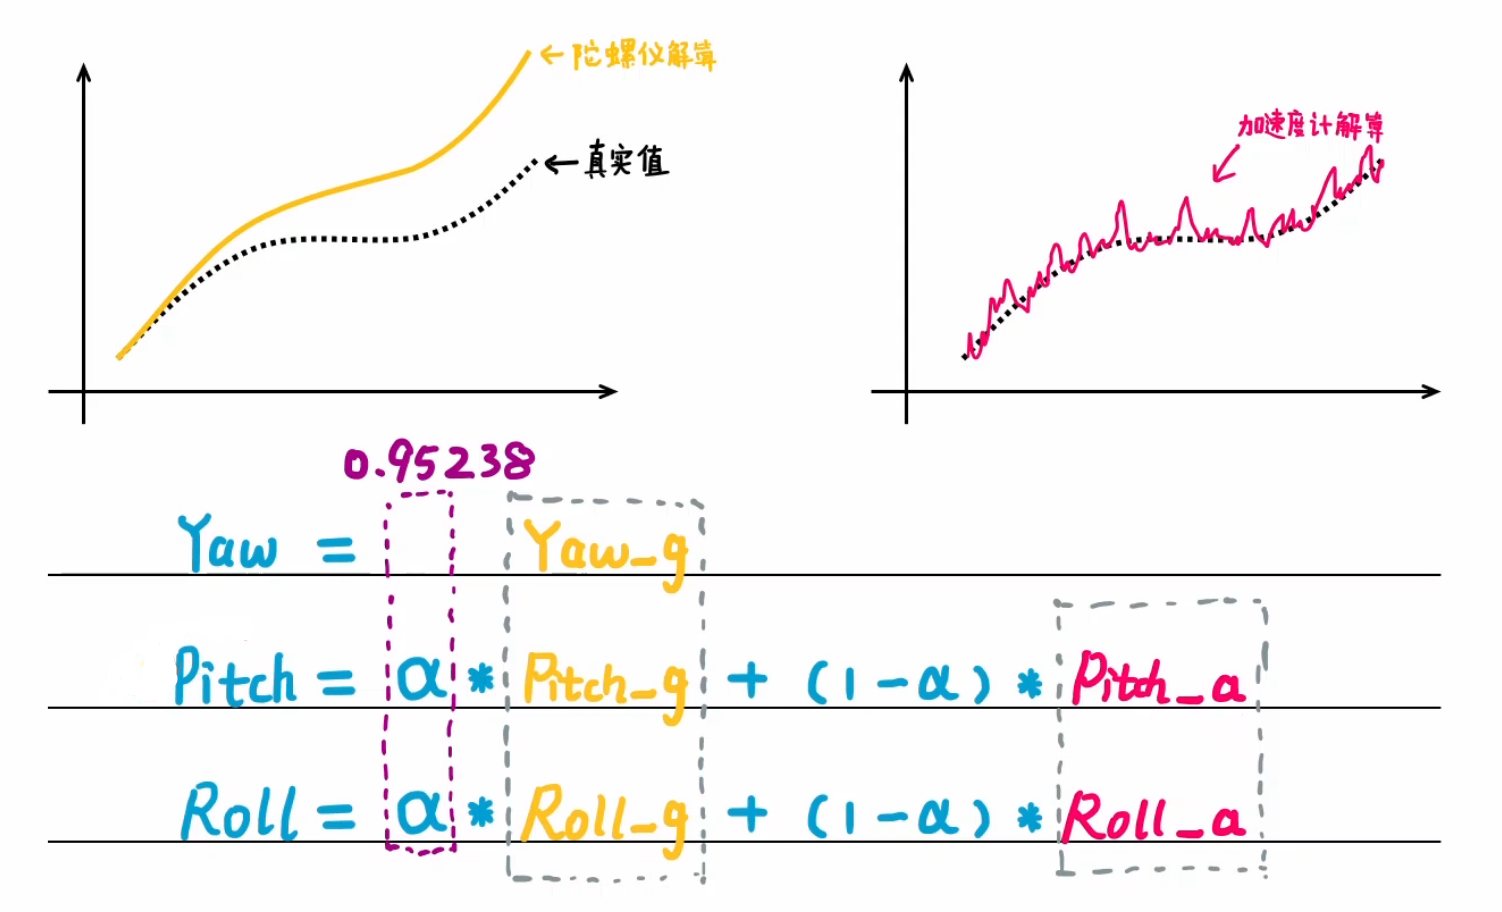
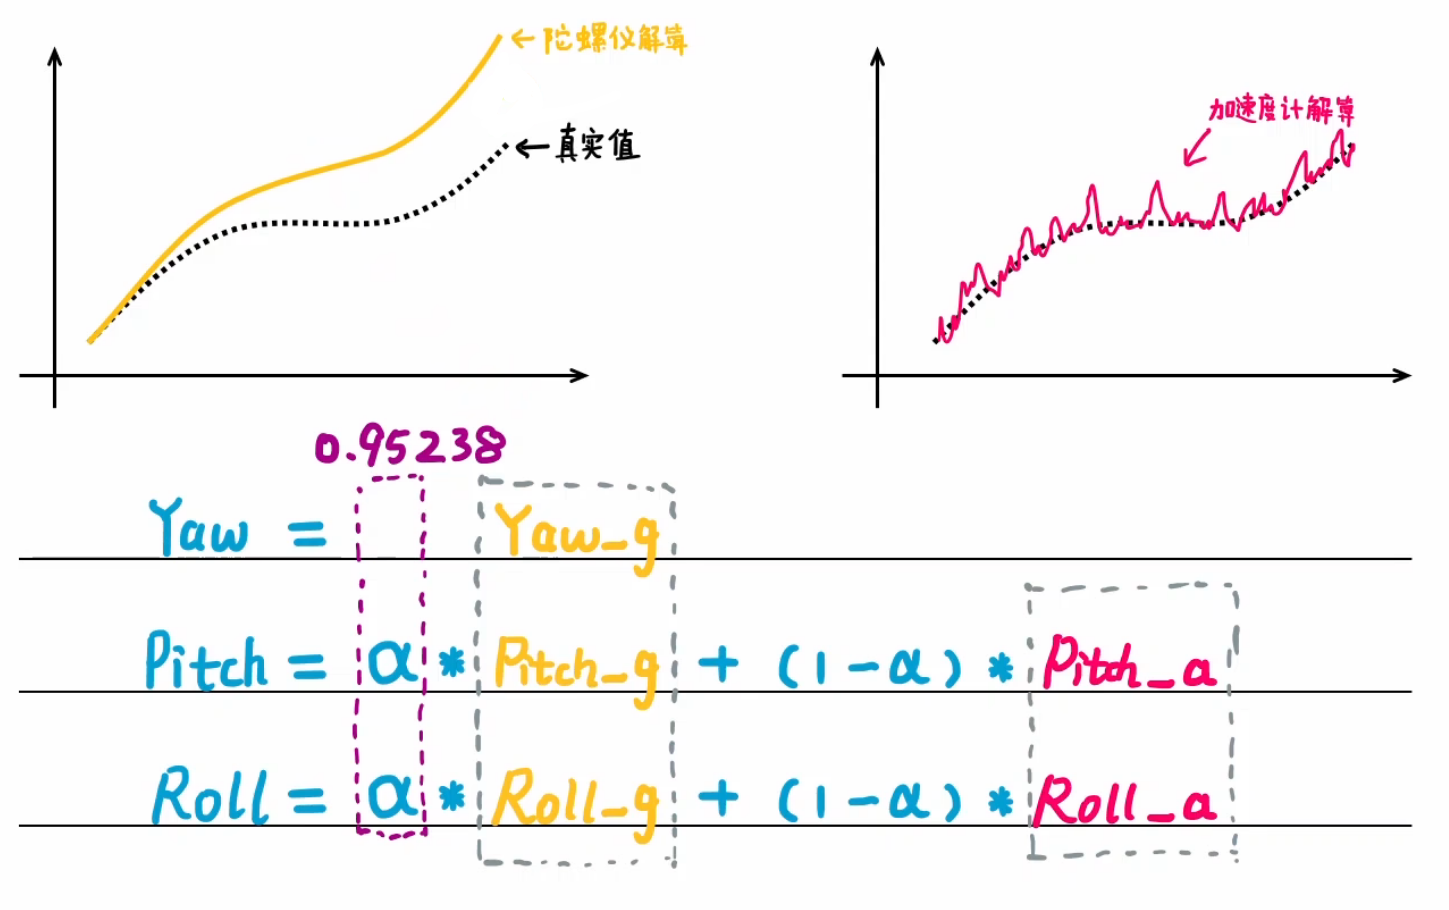
这张图说明:陀螺仪估计的角度比较平滑,但长期会漂移;加速度计估计的倾斜角容易波动,却能提供重力方向参考。互补滤波把两者结合起来,跟踪快速转动,同时缓慢纠正漂移。
图中横轴可以理解为时间,纵轴为角度:
- 黑色虚线:真实角度,实际程序通常不知道它,只是图中的对照。
- 黄色曲线:仅靠陀螺仪积分的角度,逐渐偏离真实值。
- 粉色曲线:加速度计估计的角度,在真实值附近波动。运动加速度较大时,也可能明显偏离真实值。
4.5.1 参数含义
用普通文本写出图中的关系:
text
Pitch = α × Pitch_g + (1 − α) × Pitch_a

Roll  = α × Roll_g  + (1 − α) × Roll_a

Yaw = Yaw_g| 参数 | 含义 |
|---|---|
Pitch |
本次融合后的俯仰角 |
Roll |
本次融合后的横滚角 |
Yaw |
偏航角 |
Pitch_g、Roll_g |
利用陀螺仪,基于上一次融合结果预测出的本次角度 |
Pitch_a、Roll_a |
根据加速度计当前的重力参考计算出的倾斜角 |
Yaw_g |
通过陀螺仪估计的偏航角 |
α |
陀螺仪预测角度的权重,取值在 0 到 1 之间 |
1 − α |
加速度计角度的权重 |
下标 g 表示陀螺仪,a 表示加速度计。两部分参与融合时,必须使用相同的角度单位、轴向和正方向定义。
4.5.2 每次更新的执行步骤
以俯仰角为例。
第一步:得到初始角度。
启动时保持静止,用多组加速度数据估计初始俯仰角,同时估计陀螺仪零偏。假设初始融合角度为 30°。
第二步:用陀螺仪预测新角度。
text
Pitch_g = 上一次融合俯仰角
          + 本次测得的俯仰角度增量
角度增量由校正后的角速度和时间间隔计算。这里按图中的单轴运动理解;一般三维运动还需要姿态转换。
第三步:用加速度计估计当前倾斜角。
根据三轴数据和采用的坐标定义,得到 Pitch_a。
第四步:按权重融合,并保存结果。
text
Pitch = α × Pitch_g + (1 − α) × Pitch_a下一次从这个融合后的 Pitch 继续预测,而不是从另一条一直未修正的陀螺仪积分曲线继续。 这是持续纠正漂移的关键。
4.6 权重与修正效果示例
图中示例采用:
text
α = 0.95238
1 − α = 0.04762
也就是本次结果主要跟随陀螺仪预测,再用加速度计做少量修正。
假设:
text
Pitch_g = 32°
Pitch_a = 30°
那么:
text
Pitch = 0.95238 × 32 + 0.04762 × 30
      ≈ 31.90476°
这也可以理解成:
text
陀螺仪预测:32°
加速度计参考:30°
两者差值:−2°

只修正差值的 4.762%
→ 向下修正约 0.09524°
→ 输出约 31.90476°
如果下一次设备没有转动,就从 31.90476° 开始,再向加速度计参考靠近一点。
4.7 加速度计瞬时干扰的抑制
假设设备仍在 30°,陀螺仪预测为 30°,但加速度计因短暂干扰跳到 40°:
text
Pitch = 0.95238 × 30 + 0.04762 × 40
      = 30.4762°
输出只变化约 0.4762°,不会直接跳到 40°。但如果干扰持续存在,融合结果仍可能被带偏,因此剧烈运动时需要降低对加速度计的信任。
4.8 权重选择与偏航角的限制
- α 较大:纠偏较慢,加速度计波动对结果影响较小。
- α 较小:更快靠近加速度计参考,也更容易受其干扰。
0.95238 不是固定标准,选择还要结合采样间隔和希望的纠偏速度。基础滤波通常每次都修正,没有固定的"修正到某个角度就停止"的界限;差值变小,修正量自然变小。
Yaw 没有加速度计融合项,是因为重力不能提供偏航方向参考。 因此,仅靠 MPU6050,这个融合过程可以限制俯仰和横滚漂移,但不能消除偏航角的长期漂移。