作者:瞳赋 Tofu Intelligence
画面里出现一个识别框,云台相机却没有按预期继续观察同一对象;或者画面一直在动,框却逐渐落到背景上。这样的现象提示我们,AI云台相机包含多项相互依赖的能力。要理解它的工作边界,可以沿着一幅图像的形成、对象的判断、时间上的关联和相机姿态的变化,逐层看清各部分承担什么。
成像先决定后面能看到什么
镜头把场景投射到传感器,曝光、读出和图像处理形成后续算法可用的图像。清晰度、噪声、动态范围和运动模糊都在这一层影响信息质量。失焦的轮廓不会因为增加一个识别模块而恢复可靠细节;曝光太长造成的拖影,也不能简单归结为模型精度不足。
双光相机还包含两套不同的成像条件。可见光主要呈现场景反射的光,热红外反映特定波段的辐射差异。两路镜头的视场、分辨率、畸变和观察位置可能不同,融合或切换前需要建立相应关系。把热红外图像铺到可见光窗口里,只是显示操作,不能据此认定两个像素位置指向完全相同的物体。
识别负责给出当前判断
常见目标检测输出类别、位置框和置信度,说明模型在当前输入中找到了什么候选对象。置信度不是现场成功率;它受到训练数据、输入处理方式和场景分布的影响。低照度、遮挡、过小目标和与背景相近的外观,都可能让同一对象在相邻帧中时有时无。
识别还要区分设备支持的目标类别与用户任务所需类别。官方标注能够检测某一大类,并不等于能稳定区分其中的细分型号、设备状态或异常原因。模型需要的输入尺寸、有效分析频率和类别版本也应写清。界面每秒播放很多帧,与算法每秒生成多少次新判断,是不同的事实。
跟踪负责把时间连起来
跟踪关心连续画面中的对象是不是此前那个对象,并维持位置或轨迹的连续性。它可以利用检测结果,也可以使用外观和运动信息。跟踪框仍然存在时,可能包含预测结果;对象短暂被遮挡后重新出现,也可能被关联成另一个对象。因此,"框没有消失"不能单独证明跟踪始终正确。
工业场区里,多辆外观接近的作业车交会、对象经过立柱遮挡、照明突变,都会增加关联难度。复核时应关注身份切换、轨迹中断和重新出现后的关联情况。对于只需人工查看的任务,系统能够清楚提示跟踪失效,并允许操作者重新选择对象,往往比继续显示一个看似稳定却已偏离的框更重要。
云台运动会反过来改变图像
云台通过机械运动改变观察方向,镜头则可能同时调整变焦与对焦。相机转动以后,整片背景都会在图像中移动;镜头变焦时,目标大小和图像坐标关系也会改变。系统需要知道这种变化来自相机本身还是场景对象,否则识别、跟踪和显示之间容易出现看似矛盾的状态。
这一部分不仅是有没有控制接口的问题。命令被接收、设备开始运动、运动完成与新画面到达显示端,是不同时间点。通信等待、视频缓存、机械响应和对焦过程会叠加,操作者看到的画面可能落后于实际姿态。排查时应分别保留视频时间信息、设备状态与操作记录,先定位哪一层出现延迟或失败,而不是一上来修改所有参数。
这也解释了为什么视频帧率、识别频率与云台响应不能相互替代。帧率稳定却持续积压的队列,会让屏幕显得流畅而信息变旧;算法更频繁地处理旧图像,也无法消除这种时间差。评价系统时,应把画面新鲜度与画面流畅度分别记录。
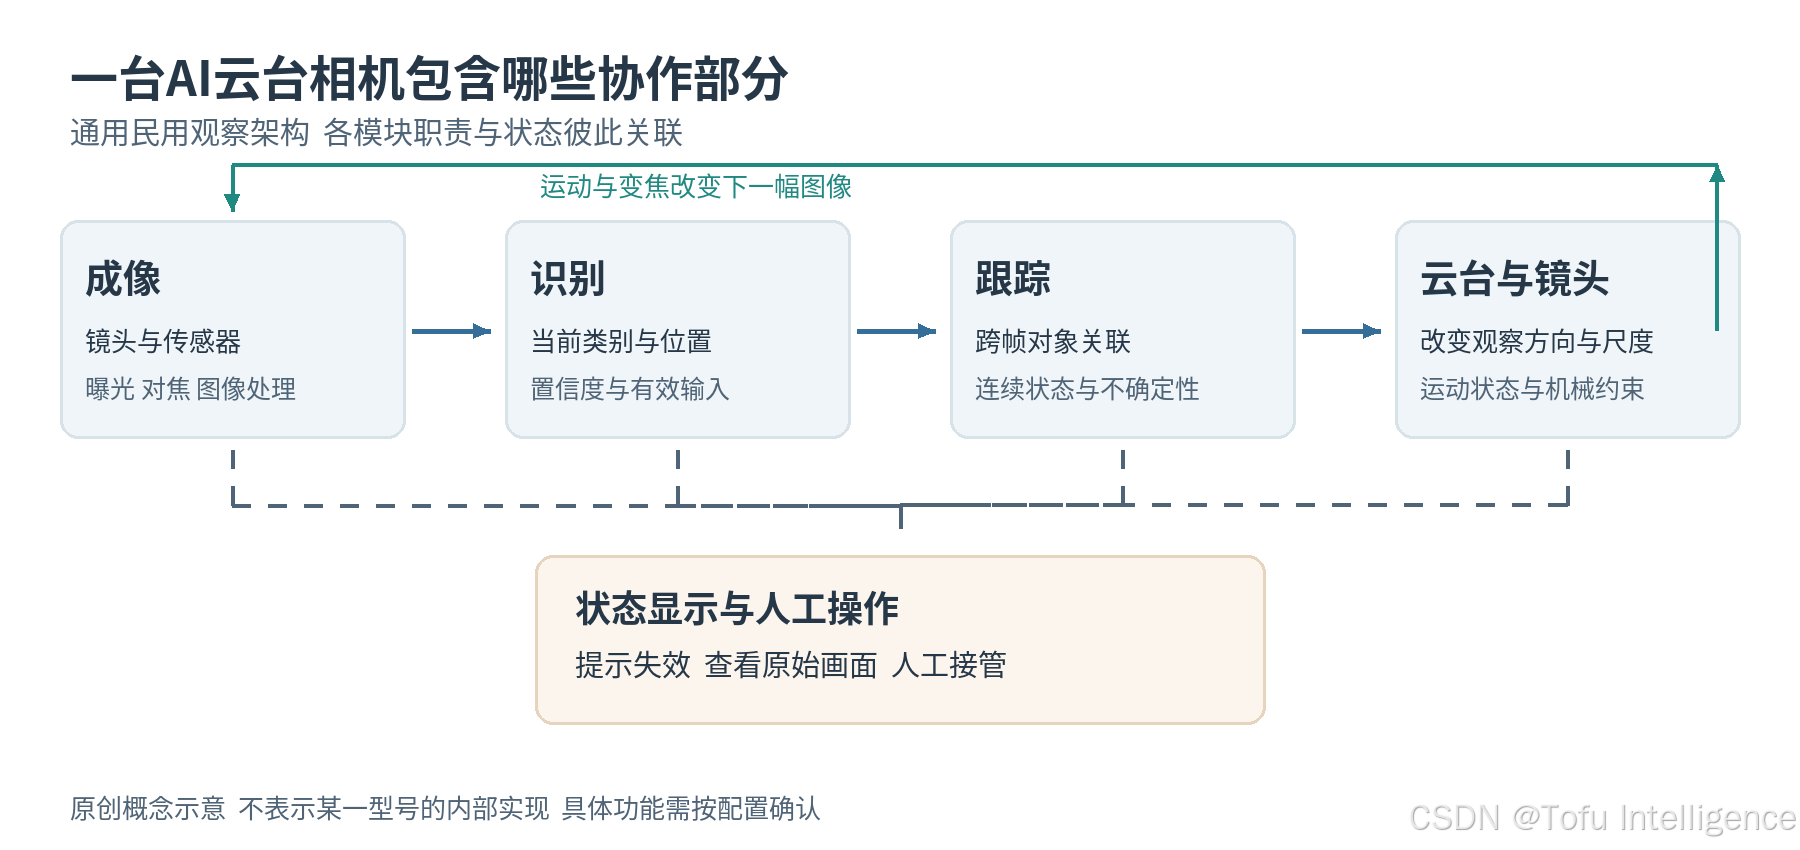
图1 民用AI云台相机的功能关系。原创概念示意,只解释信息流与状态反馈,不是某一型号的控制实现。
完整系统还需要明确工作状态
一个可用的系统应能区分人工观察、自动识别、持续跟踪、回到预置区域以及失效后的状态。识别结果只能作为其中的输入,不能默认每次检出都应引发相机转动。对园区设施和生产作业观察,人工接管、机械行程限制、断流提示及异常停止方式,都应在集成设计和验收中明确。
验收可以按信息流展开:先检查静止状态下的原始成像,再用有标注的视频复核识别与时间关联,随后观察相机运动、变焦和遮挡发生时的状态变化,最后验证断流和人工接管。每次保留同一段原始视频、算法结果与设备状态,才能区分图像质量不足、识别漏检、跟踪关联错误和机械响应问题。把这些证据连起来,才知道下一步该改镜头、模型、集成还是工作流程。
参考资料
-
OpenCV实时多目标跟踪说明。检测与跨帧关联的概念
-
Axis全景相机Autopilot技术白皮书。民用总览与细节相机协作概念;不同设备的具体实现需要分别核实