一、必备基础知识(地基)
- 电机本体认知
• BLDC(有刷 vs 无刷、直流无刷 vs 永磁同步 PMSM 的区别)
• 电机基本物理量:转矩、反电动势、电感、磁链
• 三相电机的星型/三角型接法 - 电力电子基础
• 三相全桥逆变器(6 个 MOSFET/IGBT)
• PWM 原理、死区时间、上下管互补
• SVPWM(空间矢量脉宽调制)⭐ 核心 - 坐标变换(数学基础)
• Clarke 变换:三相 → 两相 αβ
• Park 变换:αβ → dq(旋转坐标系)
• 逆 Park、逆 Clarke
• 理解这一步才能理解 FOC
二、核心控制理论(重点)
按这个顺序学,不要跳级:
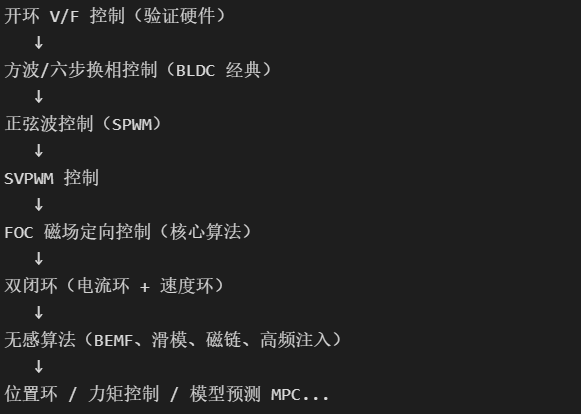
四、推荐学习资源
视频:
ST 官方电机控制培训(STM32 MC SDK)
1、TI InstaSPIN 系列视频(Bitter 博士讲无感 FOC 讲得最清楚)
书籍:
2、《现代永磁同步电机控制原理及 MATLAB 仿真》袁雷
3、《Vector Control and Dynamics of AC Drives》D.W. Novotny
4、《电机传动系统控制》(刘栋良译)
开源项目(必看):
1、ST MC SDK 6.x(STM32FOC 库,工业级实现)
2、SimpleFOC(Arduino,代码简洁,适合入门理解 FOC)
3、TI InstaSPIN-FOC 库
4、开源无感 FOC 仓库:odriver、vesc
仿真:
1、MATLAB/Simulink + Simscape Electrical(强烈推荐,先仿真再上实物)
2、PSIM、PLECS
五、我的建议学习节奏
第 1 个月:理论
1、同步手推一遍 Clarke/Park 变换公式
2、用 MATLAB 仿真 SVPWM 波形
第 2 个月:读源码
1、把项目里每个 .c 文件逐行注释
2、重点搞懂 PI 参数怎么来的、坐标变换的代码流程
第 3 个月:动手改
1、改 PID 参数观察波形
2、换电流采样方式
3、在 SimpleFOC 上自己实现一个简化版 FOC
第 4 个月及以上:进阶
1、学无感算法切换(IF 启动 → BEMF → 滑模)
2、弱磁控制
4、MTPA、最大效率控制
六、最重要的几条经验
1、不要一上来就啃无感,先从有感的 FOC 学起,理解透彻后再做无感
2、波形胜过理论:学会用示波器看电流波形、相电压波形,理论只有对上波形才算真懂
3、先仿真再上电:电机控制烧板子、烧 MOS 是家常便饭,仿真能避免 90% 的炸机
4、保护逻辑优先:上电前一定先确认过流保护能正常触发
5、PI 参数调不好是常态,这是经验活,跟着别人的参数起步,再微调