DOA 100%、GSC 改善 12 dB,ESP32-P4 远场拾音就能用了吗?
给 ESP32-P4 接四麦阵列时,很容易把两组官方指标放到一起:DOA 方位估计文档报告 648/648;GSC 波束成形文档报告平均约 12 dB 的信噪比改善。问题是,前者测试方位估计,后者在已知目标方向下测试增强。真正的语音设备还必须把 DOA 的实时估计送给 GSC,并经受说话者移动、停顿和干扰声。
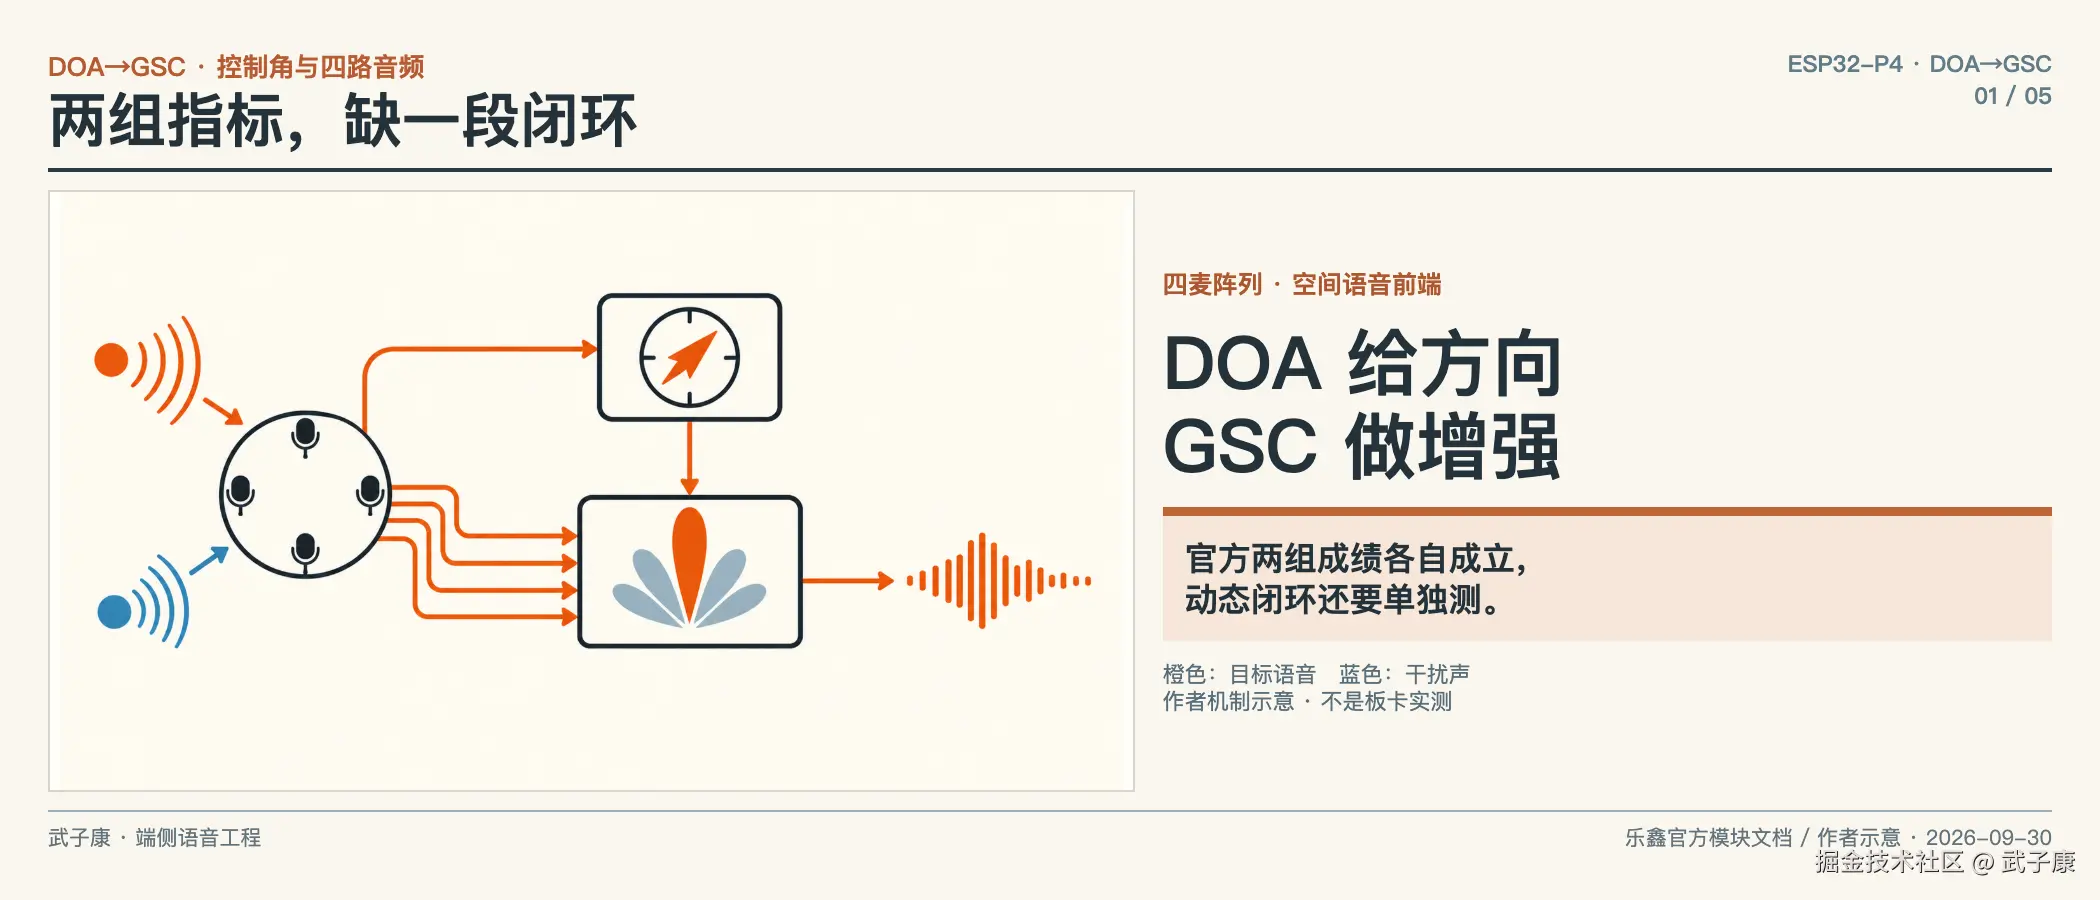
这篇给出一套闭环验证方法。以下官方数字均是其特定条件下的模块基准;本文没有本项目板卡复测或真实房间听审,不把它们当成整机结论。
两个数字,两个不同的测试条件
2026 年 10 月 13 日核对当前官方文档,DOA 与 GSC 的上述模块数字未变。DOA 官方基准使用模拟干净语音、半径 5 cm 的四麦均匀圆阵,声源在半径 2 m 圆上,角度从 +x 轴起逆时针计;0°~330° 共 12 个固定方向,每方向 64 帧;测试强制 vad=1,每个方向排除最初 10 帧,在剩余 648 帧里按精确或 ±10° 判定,结果是 648/648。这个 100% 不包含真实 VAD 漏检、移动声源、混响或竞争声源。
GSC 官方基准把主机 WAV 逐帧送入芯片,直接给它已知目标方向。最初 125 帧,也就是约一秒,不纳入统计。四麦示例在输入 SNR 为 -5、0、+5 dB 时分别改善约 13.3、12.1、10.6 dB,平均约 12.0 dB。这不能回答 DOA 给错角度、频繁换角或目标刚开始说话时会发生什么,更不能与 DOA 的"100%"相乘或相加。
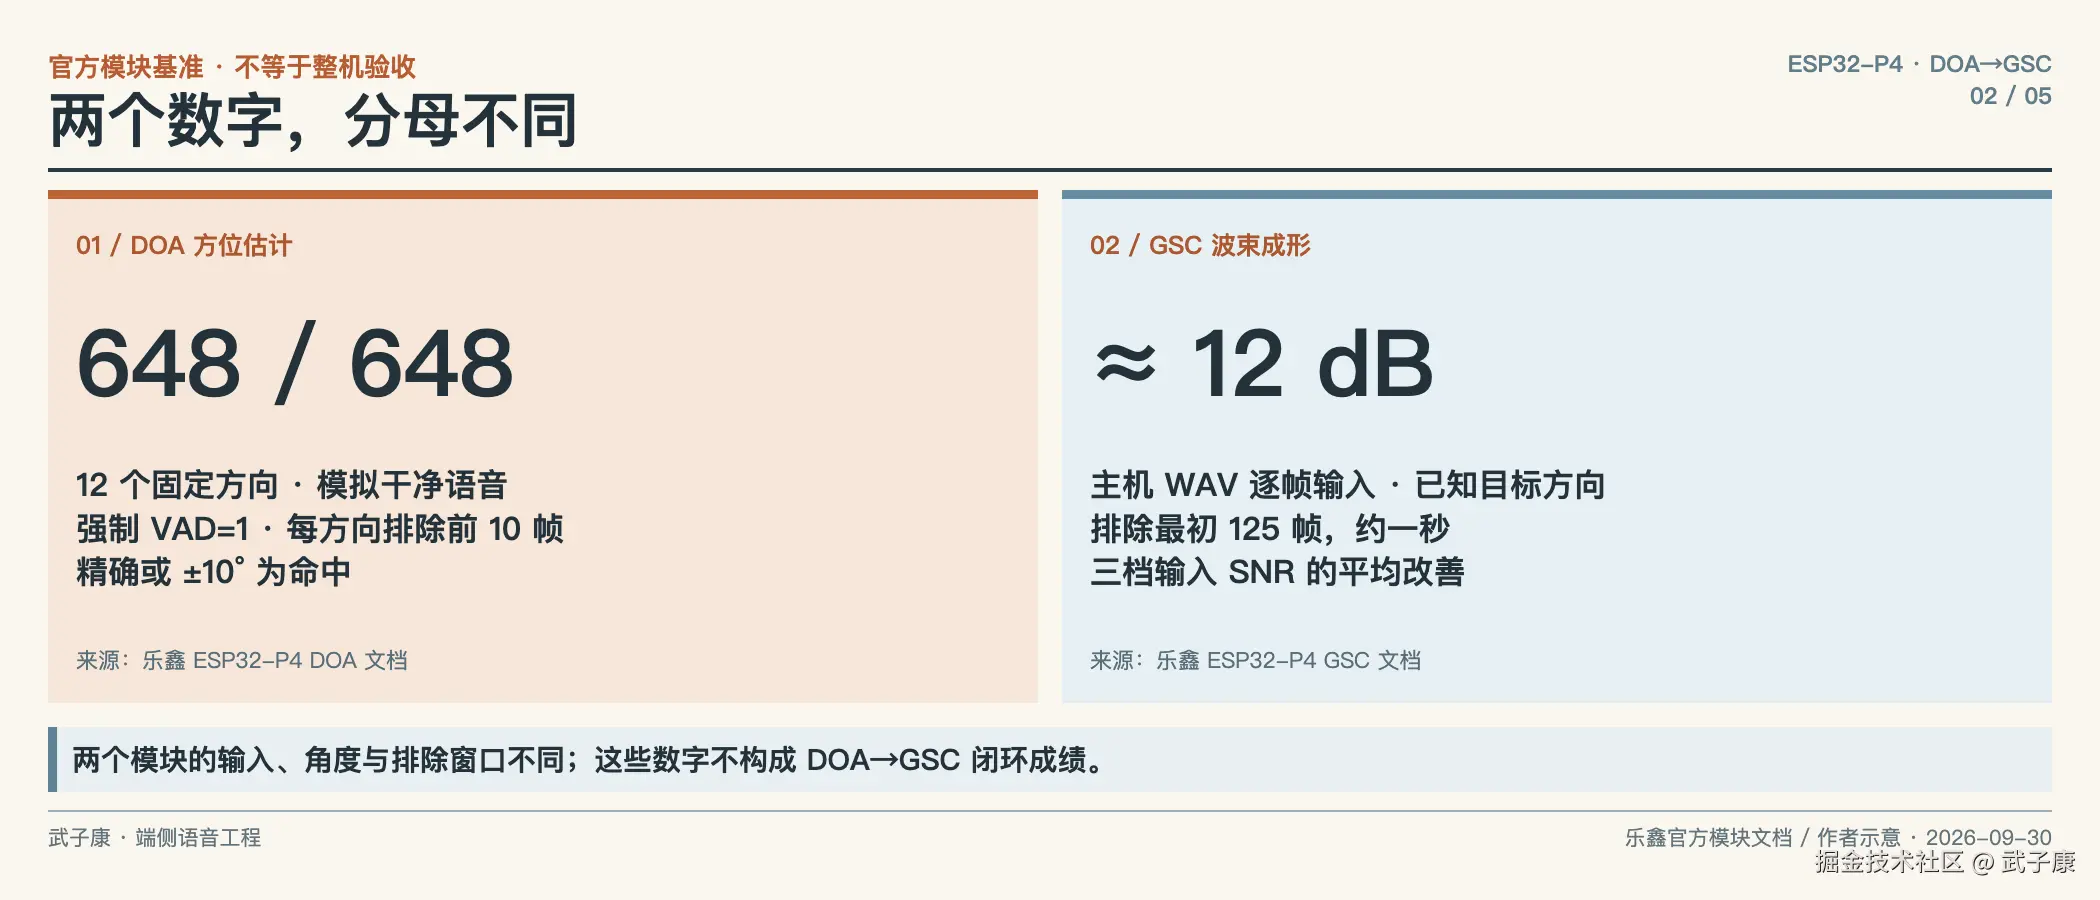
把模块成绩拆成输入、判定和未覆盖部分
统计容差也应随数字一起保留。按某一角度范围判为正确,与要求完全一致,是两种口径;排除启动帧后的稳定成绩,与从第一句开始的用户体验,又是两种范围。若应用需要首句就清楚,不能用排除启动段后的分数代替它。若当前原型允许等待,也应把等待写入交互条件,而不是称模块始终立即稳定。
目标距离、阵列形状和环境同样属于条件。真实房间中的反射和干扰与受控输入不同,本文没有据此给出误差增量或效果损失数字。可操作的下一步是沿用官方条件理解模块,再换入自己阵列的实际输入逐项核对。若没有足够参考信号,先报告可复听观察,不能借官方SNR数字为自家房间补值。
还要注意同一"方向正确"并不自动兑现语音任务。目标发声太弱、近端干扰太强或后续处理改变了语音,可能让方向误差小而听感仍差。反之,输出听起来尚可,也不能证明方向追踪始终正确。把角度记录和目标语音分开,能够避免一个好结果覆盖另一个未测目标。
同一组四路 PCM,才谈得上闭环
两模块的输入约定是 16 kHz、有符号 16 位、多通道平面排列 ,每通道每帧 128 个采样点,帧长 8 ms。mic_coord[i] 必须对应第 i 路 PCM;DOA 和 GSC 应共享阵列坐标。如果 I2S/驱动缓冲是交错排列,或物理麦克风顺序与坐标表不一致,两模块仍可能输出数值,但角度和波束未必指向同一物理方向。
接入时先保存原始四路 PCM、组件版本与坐标配置,用逐路注入或敲击确认通道编号,再让 DOA 的角度驱动 GSC。记录每帧 DOA 角度、VAD、送入 GSC 的方向及增强输出;没有这些对应关系,所谓"DOA→GSC 测试"可能只是两个各自运行的模块。
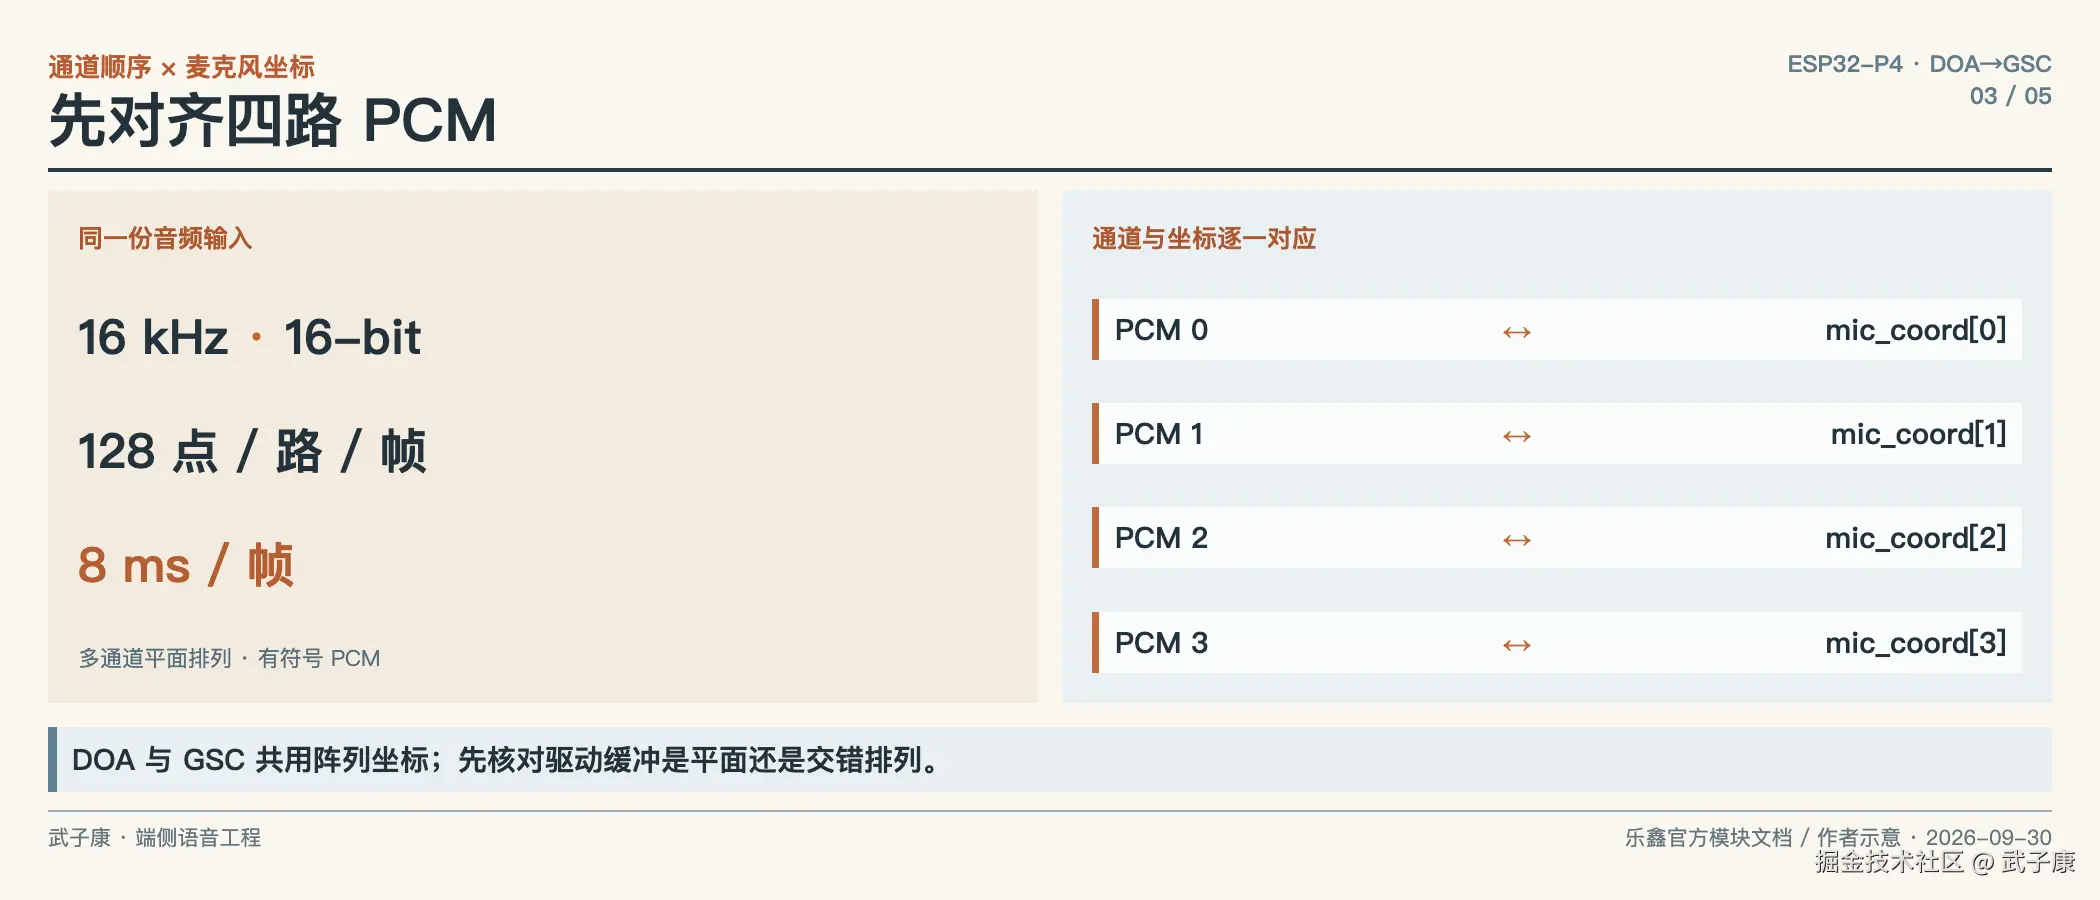
通道映射先成立,角度才有物理对象
以下为作者接入检查,不是已完成的阵列校准。给四路PCM各一个稳定编号,再把编号与物理麦克风位置、坐标表和驱动通道关联。平面排列意味着一帧内先放一段通道数据,再放下一通道;交织排列则按时间点交替放各通道样本。两种布局的字节总量可能一样,算法也可能正常返回,却不能因此证明内容正确。必须确认布局解释与当前接口合同一致。
逐路注入或轻敲可用于检查哪路对应哪只麦克风,但这只核编号,不完整证明增益、延迟或几何校准。若某路始终无响应,先检查采集与接线;若几路编号与坐标不符,则先修映射,暂停评价角度。不要为了让屏幕角度看起来正确,直接在显示层加一个补偿值来掩盖物理编号错误。
DOA与GSC应共享同一份映射依据。如果DOA用一种通道顺序估出角度,GSC用另一种顺序消费PCM,同一个角度数值可能不指向同一实际方向。记录每帧输入身份及坐标配置,使复核者能确认两者是在同一阵列上组成闭环。只看串口同时打印两个模块名,无法排除它们各自运行、数据并未正确连接。
角度真值也要有定义。当前官方接口以 +x 轴为 0°、逆时针增加,角度范围为 0~360;自己的外部标记也要注明从设备哪个方向起算、设备是否在实验中转动。若标注的零点与接口坐标系不同,所有结果都会呈现系统性偏差;这与随机追踪错误不同。计算误差时还要按环形角度理解边界,接近一圈的两值不能直接用普通直线距离解释。本文不替未知阵列设新坐标,只要求真值与算法约定可以对上。
当前 DOA 文档还把默认分析带宽写为 1500~4500 Hz、100 Hz 间隔,共 31 个频点,并提供运行时调整入口。这不表示换带宽就能修复错误通道映射。多麦信号的相位关系依赖频率、几何和相对时序;若通道延迟或排列不对,数字角度仍可能正常返回。先保留各路输入与坐标、频带设置,再讨论算法参数,不把下方的事件检查当成阵列相位或延迟校准。
采集连续性则通过帧号和有效样本数检查。若某一路缺帧后由旧数据补满,四路总长度仍对,却不再对应同一时段的声场。要记录欠载或丢样的处理方式,并检查它是否影响同轮方向与增强。没有原始多路留样,后续无法区分"算法转向慢"与"输入通道时间本来就不一致"。
完成映射之后,可以先用固定目标位置做小探针,核对角度、实际转向指令和输出是否沿同一帧推进。这个探针用于确认接线与软件合同,不形成房间远场效果结论。模块基准、接口探针和真实移动场景各自保留证据层级,工程师才能知道目前通过的是哪一步。
8 ms 可以改方向,增强约一秒才建立
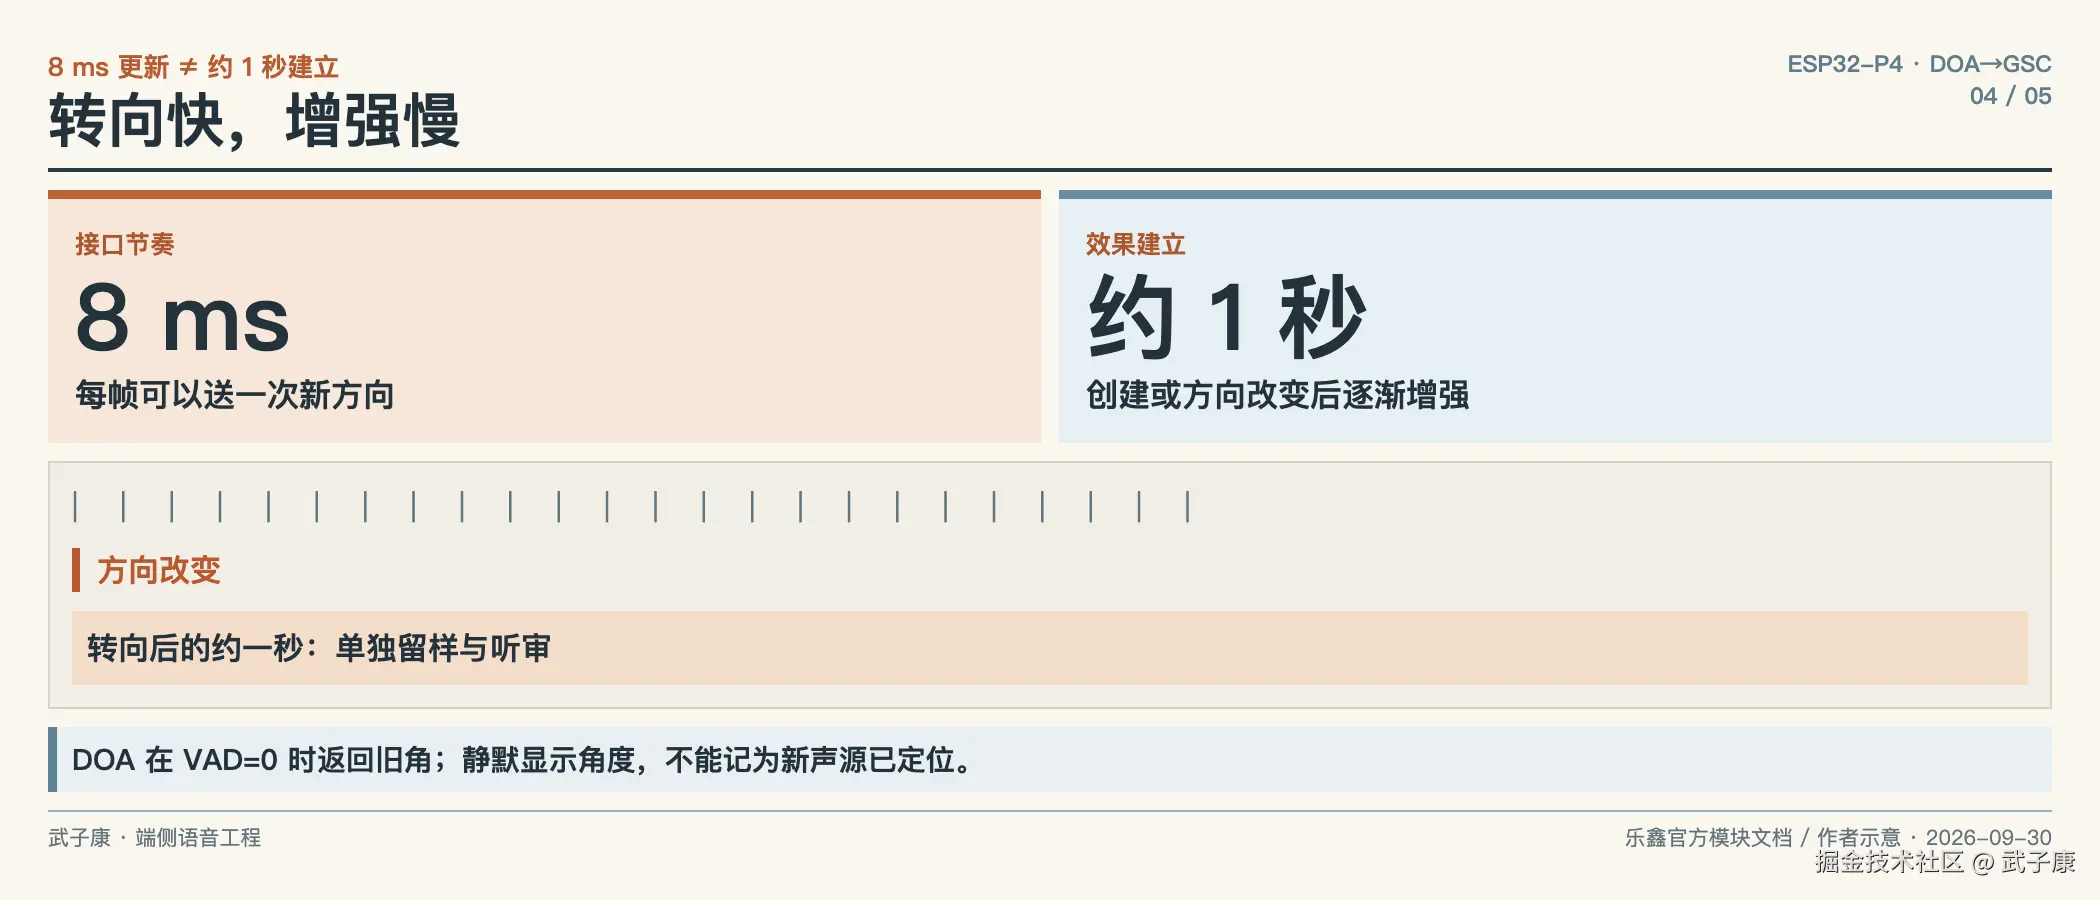
官方示例可逐帧更新 GSC 转向角,即每 8 ms 可送一个方向;同一份 GSC 文档却说明,创建或方向改变后,自适应滤波器大约需要一秒逐渐建立增强效果。**可更新角度的频率,不是增强稳定的速度。**不能假设每次小角度抖动都完整重启,但目标连续换位时必须测转向后的输出,而不只统计稳定段。
DOA 文档还说明 vad=0 时会冻结自适应状态并返回最近角度。静默期间屏幕仍显示一个角度,并不代表新的定位成功。应把角度值和 VAD 标志一并记录;重新说话后再判断多少帧内恢复正确方向,以及 GSC 输出何时恢复可懂。
复制运行:把方向估计和控制提交拆成两条记录
下面给出标准库最小例,输入是构造的 DOA 估计事件与 GSC 控制提交记录。它不处理 PCM、不运行 Capon 或 GSC,也不计算 SNR;目标是检查一条方向记录是否在正确的坐标、时钟与时间窗口里真正进入控制侧。没有增强输出,就不产生整链路效果结论。
样例将最大记录年龄设为 16 ms,只是作者在这组数据里声明的 freshness 条件,不是 ESP-SR 的最大允许延迟。估计与控制各有 time_ms,二者可能不同;坐标身份 array-A 只是映射标识,不证明真实几何和通道顺序已校准。角度真值也直接由测试输入给出,不来自板卡或外部定位装置。
保存为 doa_gsc_event_audit.py,用 Python 3.8 或以上运行;无需安装依赖,自检不要使用 -O。
bash
python3 doa_gsc_event_audit.py
python
"""Constructed direction/control events; no DOA, GSC, audio or board measurement."""
from math import isfinite


def circular_error(angle, truth):
    if not isfinite(angle) or not isfinite(truth):
        raise ValueError("non-finite angle")
    return abs((angle - truth + 180) % 360 - 180)


def audit(estimates, controls, max_age_ms=16):
    by_id = {e["id"]: e for e in estimates}
    if len(by_id) != len(estimates) or max_age_ms < 0:
        raise ValueError("duplicate estimate id or invalid freshness contract")
    results = []
    for control in controls:
        estimate = by_id.get(control["estimate_id"])
        if estimate is None:
            outcome = "MISSING_ESTIMATE"
        elif control["clock"] != estimate["clock"]:
            outcome = "CLOCK_MISMATCH"
        elif control["time_ms"] < estimate["time_ms"]:
            outcome = "COMMAND_BEFORE_ESTIMATE"
        elif control["coordinate_id"] != estimate["coordinate_id"]:
            outcome = "COORDINATE_MISMATCH"
        elif estimate["vad"] == 0:
            outcome = "HELD_DIRECTION_NOT_NEW_LOCALIZATION"
        elif estimate["angle"] is None or estimate["angle"] == -1:
            outcome = "NO_VALID_DIRECTION"
        elif not 0 <= estimate["angle"] <= 360:
            outcome = "INVALID_ANGLE"
        elif control["time_ms"] - estimate["time_ms"] > max_age_ms:
            outcome = "STALE_AT_CONTROL_SUBMISSION"
        elif control["angle"] != estimate["angle"]:
            outcome = "COMMAND_ANGLE_DIFFERS"
        elif circular_error(estimate["angle"], estimate["truth"]) > 10:
            outcome = "DIRECTION_OUTSIDE_EXAMPLE_TOLERANCE"
        else:
            outcome = "FRESH_DIRECTION_LINKED"
        results.append(outcome)
    return results


def main():
    assert circular_error(350, 0) == 10
    assert circular_error(1, 359) == 2
    assert abs(350 - 0) == 350
    print("circular error: 350 vs 0 = 10 degrees; 1 vs 359 = 2 degrees")
    cases = [(0, 1, 350, 0, 8, "array-A", 350),
             (16, 0, 350, 90, 24, "array-A", 350),
             (32, 1, -1, 90, 40, "array-A", -1),
             (48, 1, 90, 90, 80, "array-A", 90),
             (88, 1, 90, 90, 96, "array-B", 90),
             (104, 1, None, 180, 112, "array-A", None),
             (120, 1, 270, 90, 128, "array-A", 270),
             (136, 1, 90, 90, 144, "array-A", 180)]
    estimates, controls = [], []
    for index, (time_ms, vad, angle, truth, submitted, coordinates, command) in enumerate(cases):
        identity = f"estimate-{index}"
        estimates.append({"id": identity, "time_ms": time_ms, "clock": "demo-clock",
                          "vad": vad, "angle": angle, "truth": truth, "coordinate_id": "array-A"})
        controls.append({"estimate_id": identity, "time_ms": submitted, "clock": "demo-clock",
                         "coordinate_id": coordinates, "angle": command})
    expected = ["FRESH_DIRECTION_LINKED", "HELD_DIRECTION_NOT_NEW_LOCALIZATION",
                "NO_VALID_DIRECTION", "STALE_AT_CONTROL_SUBMISSION", "COORDINATE_MISMATCH",
                "NO_VALID_DIRECTION", "DIRECTION_OUTSIDE_EXAMPLE_TOLERANCE", "COMMAND_ANGLE_DIFFERS"]
    assert audit(estimates, controls) == expected
    for index, outcome in enumerate(expected):
        print(f"event-{index}: {outcome}")
    assert audit(estimates, [{**controls[0], "estimate_id": "absent"}]) == ["MISSING_ESTIMATE"]
    assert audit(estimates, [{**controls[0], "clock": "another-clock"}]) == ["CLOCK_MISMATCH"]
    assert audit(estimates, [{**controls[0], "time_ms": -1}]) == ["COMMAND_BEFORE_ESTIMATE"]
    print("missing estimate / another clock / reversed order: not linked")
    try:
        audit(estimates + [estimates[0]], controls)
    except ValueError:
        print("duplicate estimate id: REJECTED")
    else:
        raise AssertionError("duplicate estimate identity accepted")
    gsc_outputs = []
    assert not gsc_outputs
    print("joint audio output windows=0; enhancement verdict=NOT_EVALUATED")
    print("PASS: direction/control identity and time-window assertions")


if __name__ == "__main__":
    main()
2026 年 10 月 13 日本地实际运行 exit 0,stdout 如下:
text
circular error: 350 vs 0 = 10 degrees; 1 vs 359 = 2 degrees
event-0: FRESH_DIRECTION_LINKED
event-1: HELD_DIRECTION_NOT_NEW_LOCALIZATION
event-2: NO_VALID_DIRECTION
event-3: STALE_AT_CONTROL_SUBMISSION
event-4: COORDINATE_MISMATCH
event-5: NO_VALID_DIRECTION
event-6: DIRECTION_OUTSIDE_EXAMPLE_TOLERANCE
event-7: COMMAND_ANGLE_DIFFERS
missing estimate / another clock / reversed order: not linked
duplicate estimate id: REJECTED
joint audio output windows=0; enhancement verdict=NOT_EVALUATED
PASS: direction/control identity and time-window assertions
第一行展示环形角度误差:350° 与 0° 相差 10°,1° 与 359° 相差 2°,不能用普通相减得到的 350° 来解释跨零边界。它仅验证误差计算公式,不验证 DOA 的准确率。示例的 10°容差来自当前模块基准的一个判定口径;换成另一产品要求,应重新声明,不能把容差通过等同精确匹配。
事件0在同一时钟、相同坐标标识下,把350°提交给控制侧,源角与真值的环形偏差在示例容差内。FRESH_DIRECTION_LINKED 只说有限记录关系成立:没有检查通道实际接线、目标身份、GSC资源或声音。因此它连一个接口探针的现场通过都不能替代,更不能借官方12 dB写本地输出已经增强。
VAD旧角、错误返回和迟到提交,含义不同
事件1的 vad 为0,仍携带350°,被标为 HELD_DIRECTION_NOT_NEW_LOCALIZATION。这与官方"静默时返回最近角度"的契约相符。保持旧方向可以是业务策略,但这份值不能算静默后新位置定位成功;代码也没有要求所有旧角都必须丢弃。应用应把历史方向与新估计身份分开,再观察重新开口时的行为。
事件2的-1对应官方错误返回,事件5的None表示构造记录没有可用方向,两者都不送出新的定位结论。真实调用如何处理错误,要沿目标接口和业务退出路径确认;不能把-1取模成359°,再当成一个正常角度提交给GSC。没有方向时,保持、暂停或回退都是需要明确证据与产品条件的决定,不由这个数据检查器自动代替。
事件3在48 ms取得90°,80 ms才提交。32 ms超过这组演示的16 ms记录年龄条件,于是标为控制提交时陈旧。它展示的是"DOA本次估对"与"GSC及时拿到"之间还有一段连接,不能用每8 ms接口调用频率覆盖队列等待。真实阈值应由场景和对齐方案确定;这个输出不证明芯片发生了32 ms调度延迟。
事件4的坐标身份从array-A变为array-B,被单列为不匹配;事件7源角90°、实际指令180°也单列。前者可能让相同数字指向不同物理方向,后者说明控制链没有使用这条源估计。但它们仍只是归一化记录的差异,不检查两套坐标实际是否等价,也没有复现任何驱动错误。不同的身份不能被一条"模块正常返回"掩过去。
联合窗口缺失,不从模块数字补出声音结论
事件6源角270°、真值90°,在当前容差外;这条反例证明方向条件可以失败,但不是官方算法产生了180°错误。缺估计ID、异时钟、控制早于源事件和重复ID也被检查,避免把时间接近的行拼成同一轮证据。输入字段在这份小例中已归一化,它不是原始固件日志解析器。
最后一行 joint audio output windows=0 明确没有GSC输出材料,所以增强判定为NOT_EVALUATED。即使方向控制全部成立,仍不知道转向后的第一批语音、稳定段与干扰场景怎样表现。方向通过率和已知方向下的SNR改善是不同单位、不同分母,不能合成一个动态整机成绩;更不能用构造的空列表证明真实设备没有输出。
接到现场数据时,先给每段PCM、估计、控制指令和输出保存共同运行身份与帧关联。真值在另一个时钟里时,保留对齐方法。然后按创建、方向变化、静默恢复和稳定段划窗,保留每次实际提交后的声音,而不是只挑排除125帧之后的好片段。这一步取得的录音,才有机会回答首句是否丢失、目标是否保住、干扰是否仍泄漏。
程序不实现角度迟滞、自动目标选择或自适应增强。不要为了让标签都通过,把异常事件从分母里删掉,或者自行给缺少的增强窗口补一个12 dB。有限自检交付的是连接问题的可复查记录;原四组板卡实验仍待执行,真实方向精度、相位校准、延迟和可懂度没有本地新成绩。
实时估计、实际指令与稳定输出是三条时间线
"约一秒"也需要按官方文档的范围理解,不能做成每个目标移动都必须等待固定秒数的产品规则。细小角度变化、快速换位和创建实例并非相同实验;其实际输出要分别测量。现阶段先保存原始模块行为,再讨论是否需要角度保持或更新策略,可以避免上层策略让真实响应变得不可解释。
若角度在两个方向间来回跳动,先核目标与干扰、输入连续性和VAD条件,再讨论控制层是否应该减少不必要更新。频繁提交变化与输出稳定性之间的关系是一项待测问题,不能由接口帧长直接推断。任何上层策略都会改变追踪响应,应该单独作为新组,与未经策略的记录比较,而不是悄悄替换模块基准的条件。
转向后的评价应同时看目标和干扰。假设方向已经指向目标,输出总能量下降,但目标词也变弱,这不能算增强已完成;假设目标清楚而干扰仍泄漏,则是另一种结果。总体能量不足以判断信噪比,更不等于可懂度。将原始多路、增强输出和独立目标标记保留,才有条件区分这些观察。
真实运动也应按场景描述。设备转动、说话者绕设备移动和原地转头,改变的声学关系不完全一样;如果产品只测试了其中一种,就限定承诺。记录位置变化依据与对齐方法,不要求外部标记自动共享本机时间。没有精确真值时可以报告分段趋势,但不要填一个看似精确的角度误差曲线。
把"远场可用"变成四组可复听实验
先在锁定版本、固定目标方向下复现模块测试口径,再在同一阵列与房间里接成 DOA→GSC 闭环。建议至少分四组:目标静止、目标换位、静默后重新开口、目标与干扰声同时存在。每组保留四路输入、角度、VAD、实际转向指令、单路输出,以及目标真值位置、距离、播放音量、噪声条件和统一的本机帧序。外部真值若使用另一时钟,需记录对齐方法。
| 场景 | 关键观察 | 容易遗漏的窗口 |
|---|---|---|
| 静止 | 角度误差、目标语音与干扰声变化 | 稳定前的启动段 |
| 换位 | 旧角保留时长、方向更新时间、语音恢复 | 改向后的约一秒 |
| 静默恢复 | vad=0 的旧角与首批新语音 |
重新开口前几帧 |
| 干扰同场 | 追踪目标还是更强干扰、目标是否仍可懂 | 目标与噪声同时衰减 |
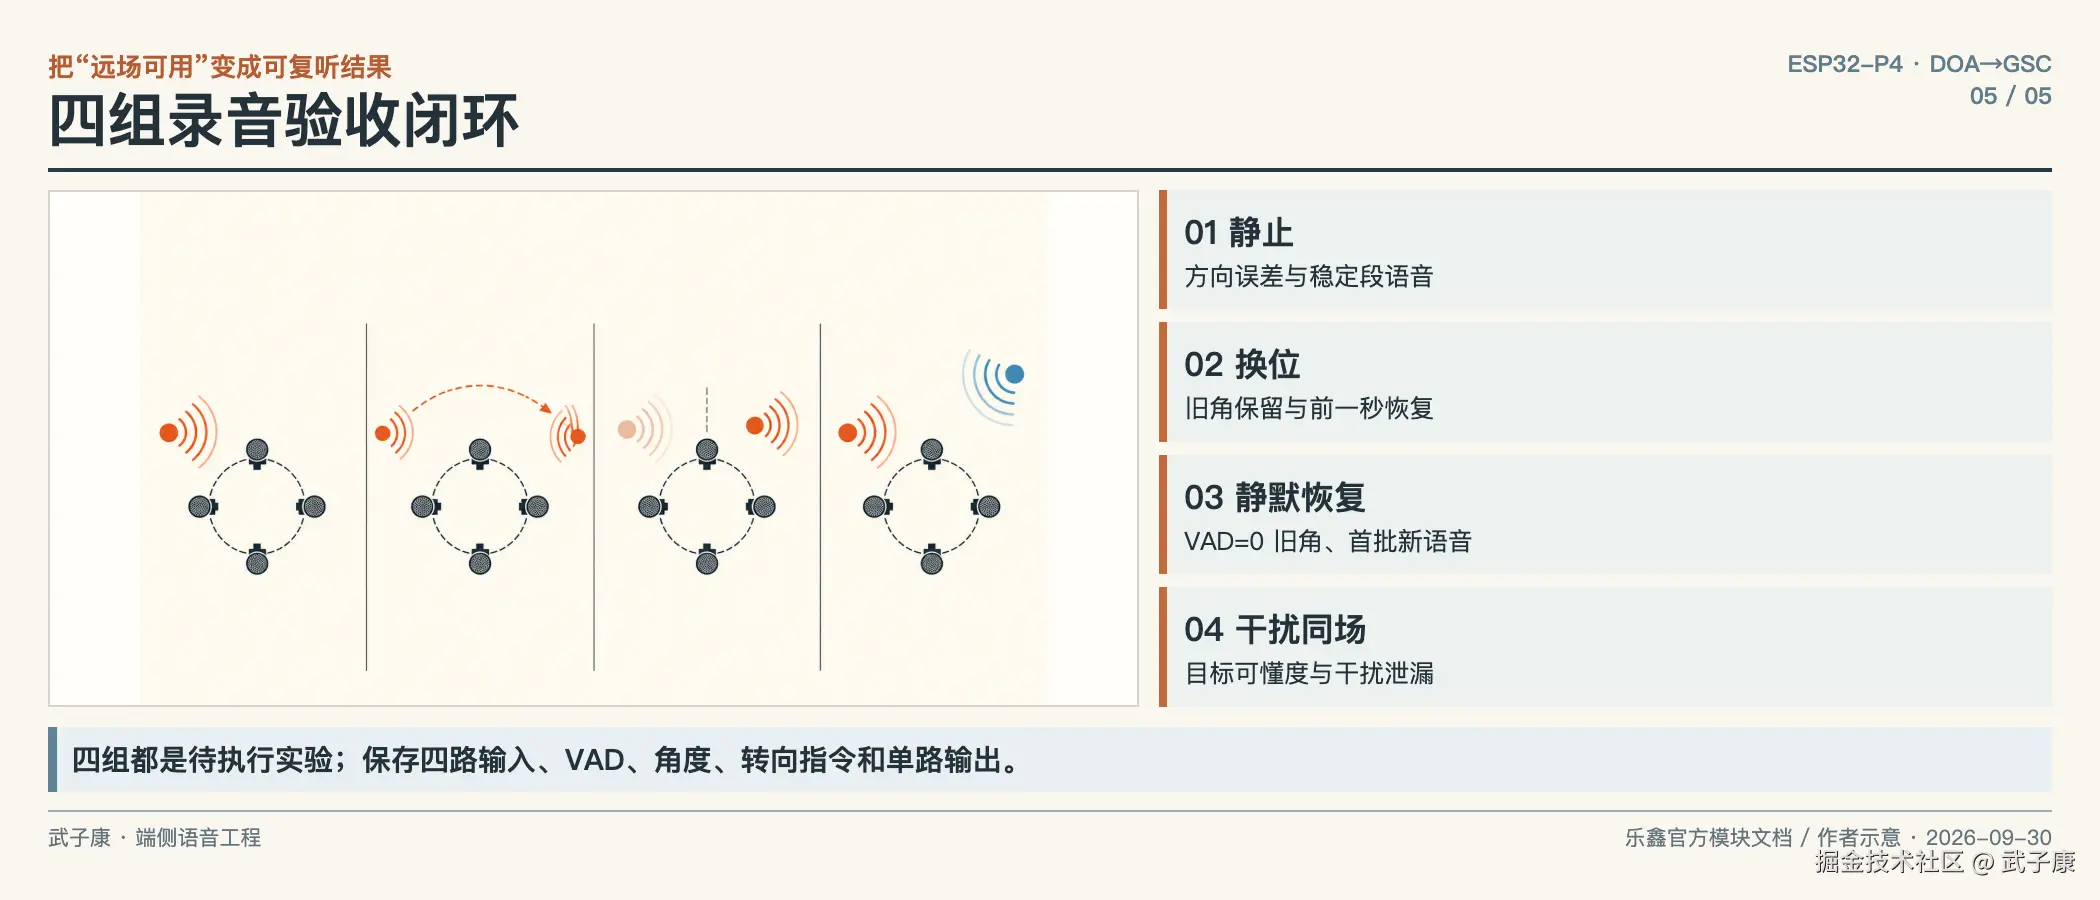
按转向前、转向后约一秒、稳定段分别画方向误差和 VAD 时间轴,再复听目标语音与干扰泄漏。输出能量变小不一定是好事,目标声也可能一起被抑制。计算 SNR 时要公开目标/噪声参考与混音方法;真实房间缺少独立参考时,报告分段听审和误差曲线更诚实。
以目标语音任务解释闭环结果
四组场景不是为了收集四个漂亮分数,而是给出不同的失败机会。目标静止检查稳定条件,换位检查转向过渡,静默恢复检查旧角与新语音关系,干扰同场检查系统到底追踪谁。每组在取样前写出目标与预期,让后续听审知道哪一路声音应保留。没有明确目标,波束指向更强声源也可能被误当作成功。
假设两人同时讲话,应用只希望接收其中一人的指令,角度估计本身未必知道这层用户意图。目标选择规则应由应用说明,并与实际提交的角度关联;本文不假设当前DOA接口能自动识别用户身份。若测试只展示谁声音大就指向谁,它最多证明某种定位行为,不能直接满足指定说话者拾音。
如果计算SNR,应说明目标与噪声参考如何取得,以及它们怎样形成输入。受控混音可以让计算口径较清楚,真实房间却未必有可独立分离的目标与噪声。此时分段复听、目标是否可懂和方向记录仍有价值,不需要伪造一个能与官方表格直接比较的12dB结果。复核者应能从原始文件重新理解结论,而不是只能相信一个汇总数字。
还应保留启动与转向段,不仅挑稳定输出。产品用户会在刚开口或刚换位置时说重要词,后续几秒恢复并不能补回已丢失的指令。如果交互设计会等待增强稳定后再接收,记录等待如何向用户表达,并分别验证状态提示与实际音频;软件显示"就绪"不能代替目标语音可懂的证据。
一次局部成功也不形成跨房间保证。改变阵列安装、设备外壳、目标距离或环境后,原结果仍可作基线,却不能直接转移。对于当前产品最常用的几类位置先取得完整闭环材料,再决定是否扩大测试范围,比先宣布远场可用更容易控制承诺。本文没有测量这些环境差异,所以只说明它们属于条件,不给效果预测。
报告最后把三件事并列:模块在什么输入下已核对、DOA角度如何真正进入GSC、目标语音在各窗口怎样表现。若前两项成立而转向首句仍不清楚,就保留该失败;若目标语音改善但角度真值不足,也如实限制定位结论。这样,两份官方好成绩才能成为整机实验的起点,而不是在软件连接与用户任务尚未测试时替它们盖章。
为下一次复测保留能推翻当前结论的片段
作者建议每组同时保留一个成功段和一个最有代表性的失败段,并附选择理由。假设稳定方向的输出很好,换位后首句含混,那么失败段正是解释控制与增强过渡的材料;如果只留下最好听的稳定部分,接手者会误以为产品没有首句风险。材料不必覆盖长时间全部录音,但每个所宣称能力都应有对应观察范围。
若调整了上层角度保持策略,先保存原始估计,再保存策略输出与GSC指令。这样能够确认减少抖动是否同时延长目标换位后的追踪时间。策略并没有免费提高一切性能,它会改变响应和稳定之间的关系;是否适合当前产品需要依据首句和干扰场景,而不是只让界面角度更平滑。
原始四路PCM、配置、角度与指令身份、增强输出以及目标真值说明,组成这一实验的最小交付。接手者可以沿这些材料重新判断某段失败,或在相同输入下测试新策略;不能复现的环境条件则在报告中单列。这个交付重点是让结论有反例和范围,不是再创建一套与现有接口无关的复杂评分系统。
验收结论应写成"在什么阵列、版本、房间、距离、运动速度及噪声条件下,方向误差和目标语音表现如何",而不是"DOA 100% + GSC 12 dB,所以远场可用"。官方两组基准提供起点,闭环录音和听审才能回答整机问题。