在LabVIEW中进行步进电机的位置控制,通常涉及以下几个关键步骤:设置硬件、配置通信、编写控制算法和实施反馈控制。以下是一个详细的介绍。
硬件设置
-
步进电机:选择合适的步进电机,根据负载和应用需求选择适当的步数和转矩。
-
驱动器:步进电机需要驱动器来控制步进信号。驱动器将来自控制系统的脉冲和方向信号转换为电流驱动步进电机。
-
控制器:通常使用运动控制卡(如NI Motion控制器)或数据采集卡(DAQ)来产生控制信号。
配置通信
-
接口:确定步进电机驱动器与LabVIEW之间的通信接口,例如TTL、电压信号、RS-232、USB或Ethernet等。
-
信号线连接:将控制器(如运动控制卡或DAQ)与驱动器的信号输入端连接,例如脉冲信号和方向信号。
编写控制算法
1. 初始化
-
配置DAQ:使用LabVIEW的DAQmx VIs配置数据采集设备,设置通道、采样率等参数。
-
初始化运动控制:如果使用NI Motion控制器,使用NI-Motion VIs配置和初始化控制器。
2. 设置运动参数
-
步距角:根据电机的步数设置每一步的角度。
-
速度和加速度:设置电机的速度和加速度,以实现平稳的启动和停止。
3. 运动控制
-
产生脉冲:根据目标位置计算所需的脉冲数,通过DAQ输出脉冲信号。
-
方向控制:根据目标位置与当前位置的关系,设置电机转动方向。
实施反馈控制
-
位置反馈:使用编码器或其他位置传感器获取实际位置反馈。
-
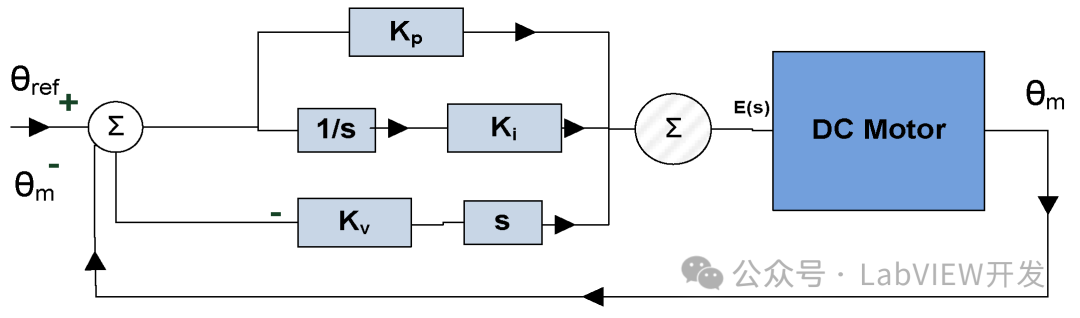
闭环控制:使用PID控制器调整电机位置,减少位置误差,实现精确控制。
完整的LabVIEW程序实现
-
创建VI:在LabVIEW中创建一个新的VI,并添加必要的控件和指示器。
-
配置任务和通道:使用DAQmx VIs配置任务和通道。
-
编写运动控制逻辑:在Block Diagram中实现上述控制算法,包括初始化、运动参数设置、脉冲生成和方向控制。
-
实现反馈控制:使用PID VIs或自定义控制算法实现位置反馈控制。
注意事项
-
硬件兼容性:确保所有硬件设备(步进电机、驱动器、控制器)兼容,并正确连接。
-
参数调试:根据实际应用需求调整速度、加速度和PID控制参数,确保电机平稳运行。
-
安全措施:添加限位开关和紧急停止功能,防止电机失控或过载。
通过以上步骤,LabVIEW可以实现对步进电机的精确位置控制,满足各种自动化控制需求。