1.串口控制小车
- 串口分文件编程进行代码整合,通过现象来改代码
2.接入蓝牙模块,通过蓝牙控制小车
3.添加点动控制,如果APP支持按下一直发数据,松开就停止发数据(蓝牙调试助手的自定义按键不能实现),就能实现前进按键按下后小车一直往前走的功能
2.如何进行小车PWM调速
原理:全速前进是LeftCon1A = 0; LeftCon1B = 1;完全停止是LeftCon1A = 0;LeftCon1B = 0;那么单位时间内,比如20ms, 有15ms是全速前进,5ms是完全停止,速度就会比5ms全速前进,15ms完全停止获得的功率多,相应的速度更快!
总结:前进时间占比少就慢,前进时间占比多就快
核心代码:
//main.c
extern char speed;
void main()
{
           Time0Init();
        //UartInit();
        while(1){
        speed = 10;//10份单位时间全速运行,30份停止,所以慢,20ms是40份的500us
        Delay1000ms();
        Delay1000ms();
        speed = 20;
        Delay1000ms();
        Delay1000ms();
        speed = 40;
        Delay1000ms();
        Delay1000ms();
    }
}


//time.c
#include "motor.h"
#include "reg52.h"
char speed;
char cnt = 0;
void Time0Init()
{
    //1. 配置定时器0工作模式位16位计时
    TMOD = 0x01;
    //2. 给初值,定一个0.5出来
    TL0=0x33;
    TH0=0xFE;
    //3. 开始计时
    TR0 = 1;
    TF0 = 0;
    //4. 打开定时器0中断
    ET0 = 1;
    //5. 打开总中断EA
    EA = 1;
}

void Time0Handler() interrupt 1
{
    cnt++; //统计爆表的次数. cnt=1的时候,报表了1
    //重新给初值
    TL0=0x33;
    TH0=0xFE;
    //控制PWM波
    if(cnt < speed){
    //前进
    goForward();
    }else{
    //停止
    stop();
    }
    if(cnt == 40){//爆表40次,经过了20ms
    cnt = 0; //当100次表示1s,重新让cnt从0开始,计算下一次的1s
    }
}
3.通过PWM控制小车转向
原理: 左轮定时器0调速,右轮定时器1调速,那么左转就是右轮速度大于左轮!
在main函数中,同时给左右轮速度,一快一慢,从而实现左前右前进
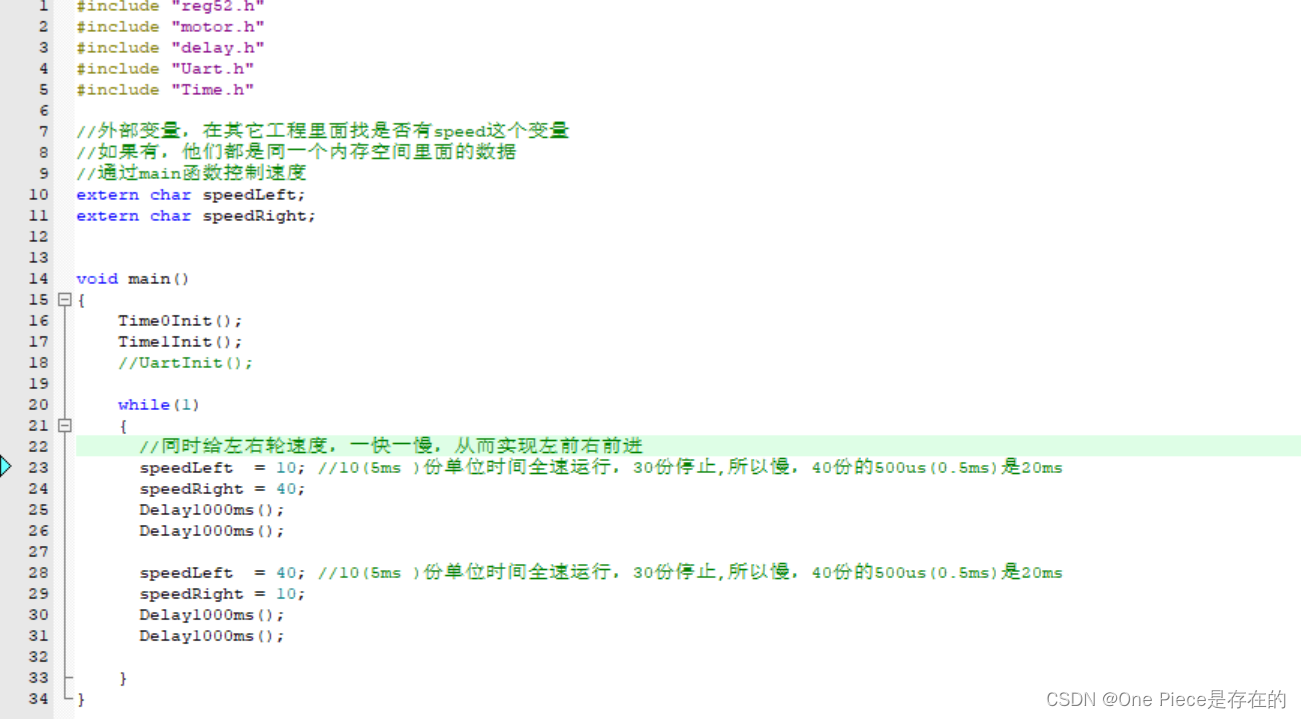
void main()
{
    Time0Init();
    Time1Init();
    //UartInit();

    while(1){
    speedLeft = 10;//10份单位时间全速运行,30份停止,所以慢,20ms是40份的500us
    speedRight = 40;
    Delay1000ms();
    Delay1000ms();
    speedLeft = 40;
    speedRight = 10;
    Delay1000ms();
    Delay1000ms();
    }
}


//time.c
#include "motor.h"
#include "reg52.h"

char speedLeft;
char cntLeft = 0;
char speedRight;
char cntRight = 0;

void Time1Init()
{
    //1. 配置定时器1工作模式位16位计时
    TMOD &= 0x0F;
    TMOD |= 0x1 << 4;
    //2. 给初值,定一个0.5出来
    TL1=0x33;
    TH1=0xFE;
    //3. 开始计时
    TR1 = 1;
    TF1 = 0;
    //4. 打开定时器1中断
    ET1 = 1;
    //5. 打开总中断EA
    EA = 1;
    }

void Time0Init()
{
    //1. 配置定时器0工作模式位16位计时
    TMOD = 0x01;
    //2. 给初值,定一个0.5出来
    TL0=0x33;
    TH0=0xFE;
    //3. 开始计时
    TR0 = 1;
    TF0 = 0;
    //4. 打开定时器0中断
    ET0 = 1;
    //5. 打开总中断EA
    EA = 1;

}

void Time1Handler() interrupt 3
{
    cntRight++; //统计爆表的次数. cnt=1的时候,报表了1
    //重新给初值
    TL1=0x33;
    TH1=0xFE;
    //控制PWM波
    if(cntRight < speedRight){
    //右前进
    goForwardRight();
}else{
    //停止
    stopRight();
}

if(cntRight == 40){//爆表40次,经过了20ms
cntRight = 0; //当100次表示1s,重新让cnt从0开始,计算下一次的1s
    }
}

void Time0Handler() interrupt 1
{
    cntLeft++; //统计爆表的次数. cnt=1的时候,报表了1
    //重新给初值
    TL0=0x33;
    TH0=0xFE;
    //控制PWM波
    if(cntLeft < speedLeft){
    //左前进
    goForwardLeft();
    }else{
    //停止
    stopLeft();
}

    if(cntLeft == 40){//爆表40次,经过了20ms
    cntLeft = 0; //当100次表示1s,重新让cnt从0开始,计算下一次的1s
    }
}