目的:学习使用STM32+电机驱动器+步进电机,进行电机运动精确控制。
测试环境:
- MCU主控芯片STM32F103RCT6 ;
- A4988步进电机驱动器模块;

- 微型2相4线步进电机10mm丝杆滑台,金属丝杆安装有滑块。
10mm二相四线微型步进电机电机输出是4个引脚,需要自己焊机线,相电阻53欧,步进角度估计18度,丝杆滑块行程32mm,丝杆转一圈铜滑块大约移动行程0.4mm。步进电机重约7.3g。

主要模块之间的连接如下:
一. 电机和A4999之间的连接
|----|----|------|---|
| 导线 | 电机 | 驱动模块 | |
| 黄 | A+ | 1A | |
| 黑 | B+ | 2A | |
| 绿 | A- | 1B | |
| 红 | B- | 2B | |
二 . MCU和A4999之间的连接:
PD2 MCU --> MOTOR1_EN
PB3 MCU --> MOTOR1_MS1
PB4 MCU --> MOTOR1_MS2
PB5 MCU --> MOTOR1_MS3
PB0 MCU --> MOTOR1_STEP
PB6 MCU --> MOTOR1_DIR
关键设置一:使用TIM1作为脉冲步进输出:
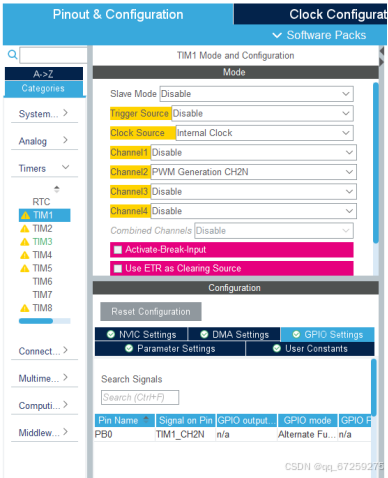
关键代码一:在脉冲计数的回调函数对数据脉冲数量进行控制。
uint32_t gMotor1stPluseMax=0;
uint32_t gMotor2ndPluseMax=0;
uint32_t gMotor1stPwmCnt=0;
uint32_t gMotor2ndPwmCnt=0;
void HAL_TIM_PWM_PulseFinishedCallback(TIM_HandleTypeDef *htim)
{
	if(htim->Instance == TIM1)//MOTOR1
	{
		if((HVAPI_OUTPUT_REG & 0x0002)==0)
			MOTOR1_POS+=1;
		else
			MOTOR1_POS-=1;

		gMotor1stPwmCnt+=1;
		if(gMotor1stPwmCnt>gMotor1stPluseMax){
			HAL_TIMEx_PWMN_Stop_IT(&htim1, TIM_CHANNEL_2);//Motor1st 停止PWM
			gMotor1stPwmCnt=0;
			gMotor1stPluseMax=0;
			gMotor1stPluseCnt=0;
		}
	}
	if(htim->Instance == TIM3)//MOTOR2
	{
		if((HVAPI_OUTPUT_REG & 0x0200)==0)
			MOTOR2_POS+=1;
		else
			MOTOR2_POS-=1;

		gMotor2ndPwmCnt+=1;
		if(gMotor2ndPwmCnt>gMotor2ndPluseMax){
           HAL_TIM_PWM_Stop_IT(&htim3, TIM_CHANNEL_2);//Motor2nd 停止PWM
		    gMotor2ndPluseMax=0;
			gMotor2ndPwmCnt=0;
			gMotor2ndPluseCnt=0;
		}
	}
}
测试结果:
在步进电机不堵转的情况下,可以实现移动距离的精确控制。
TIPs:
-
主程序设置电机的启动、停机、运动方向、运动的步数。
-
在回调函数中计算步数,当步数达到的时候,停止脉冲输出。
-
安全考虑:控制脉冲的最大输出数量,持续脉冲输出的时间。这样可以保护电机和滑台。