目录
个人主页:东洛的克莱斯韦克-CSDN博客
引言
对于高并发的服务器来说,链接是一种比较珍贵的资源,对不活跃的链接应该及时释放。判断连接是否活跃的策略是------在给定的时间内,该链接上并没有读事件,写事件,异常事件等。如果连接上有事件发生,则刷新链接的活跃时间。
而时间轮就可以高效的检测链接是否活跃,本文会带大家封装出一个时间轮的组件。
时间轮思想
时间轮的思想来源于钟表,钟表的时分秒指针指到特定的位置,就代表时间到了。参考钟表的策略,我们可用一个数组代表一个钟表,数组的下标代表时间,指向数组的指针按特定的时间向后移动,指针执行哪个位置,就代表哪个位置的时间到了。
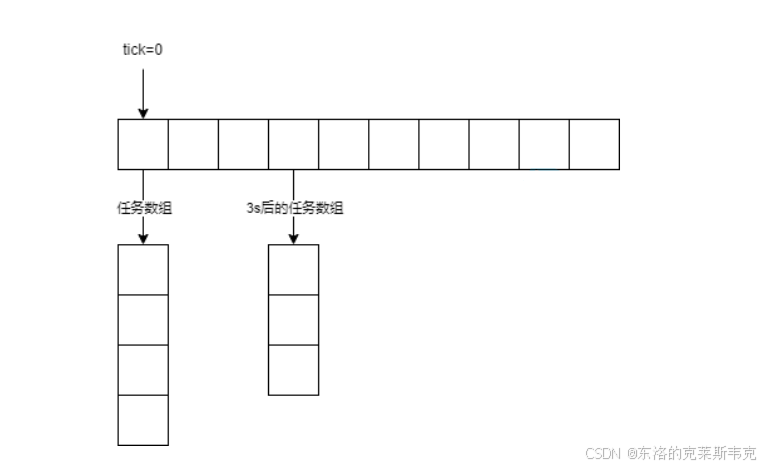
相应的,指针1秒向后走一格,数组大小为60,这就是分级的时间轮。指针1分钟向后走一格,数组大小为60,这就是时级的时间轮。指针1小时向后走一格,数组大小为24,这就是天级的时间轮。
也就是说对于时间特别大的场景中,不需要很大的的空间。比如,一个任务在1天3小时15分5秒后超时(假设)只要天级时间轮指向1,就把该任务抛到时级时间轮中...以此类推。
设计的核心思路
我们需要两个关键的技术------析构函数,智能指针shared_ptr。
【C++】智能指针------auto_ptr,unique_ptr,shared_ptr_auto ptr-CSDN博客
在我们上述的阐述中,任务是有超时时间的,当时间轮的指针指向这个任务时,说明时间到了,我们该执行这个任务呢------答案是把任务的执行放到析构函数里。
时间轮的容器可以用两层vevtor------ std::vector<std::vector<TaskSharedPtr>>。如果指针指向TaskSharedPtr(任务类),就释放该类,该类的析构函数就会指向任务的回调。两次vevtor表示在同一个时间内可能会有多个任务。
智能指针shared_ptr用于任务类的超时时间刷新,在上文提到的高并发服务的场景中,如果触发了链接中的事件,就需要重新刷新时间,但时间轮的指针是一直向后移动的,任务类的下标迟早会被指到,然后该类就会被析构。
那么我们可以用shared_ptr管理任务类,并且新shared_ptr被插入时间轮之后正确的位置,有shared_ptr的引用计数在,任务类就不会被析构,时间也相当于刷新了。
完整代码
cpp
#include <functional>
#include <vector>
#include <memory>
#include <unordered_map>
#include <iostream>
#include <unistd.h>

using TaskFunk = std::function<void()>;  // 定时任务执行的方法
using CleanFunk = std::function<void()>; // 清理资源的回调
class TimerTask //任务类
{
private:
    uint64_t _id;        // 任务对象的唯一性标识
    uint32_t _timeout_t; // 任务的超时时间
    bool _cancel;        // 取消任务为true, 不取消为false
    TaskFunk _taskfunk;  // 要执行的任务
    CleanFunk _cleanfunk;

public:
    TimerTask(uint64_t id, uint32_t timeout_t, const TaskFunk &funk)
        : _id(id), _timeout_t(timeout_t), _cancel(false), _taskfunk(funk)
    {
    }
    ~TimerTask()
    {
        if (_cancel == false)
        {
            _taskfunk();
        }
        _cleanfunk();
    }
    void AddCleanFunk(const CleanFunk &func)
    {
        _cleanfunk = func;
    }
    uint32_t GetTimeout() // 获取超时时间
    {
        return _timeout_t;
    }
    void CancelTask() // 取消任务
    {
        _cancel = true;
    }
};

class TimerWheel //时间轮
{
private:
    using TaskSharedPtr = std::shared_ptr<TimerTask>;
    using TaskWeakPtr = std::weak_ptr<TimerTask>;
    size_t _ptr;                                    // 时间轮的指针
    size_t _capacity;                               // 时间轮的容量
    std::vector<std::vector<TaskSharedPtr>> _wheel; // 时间轮容器
    std::unordered_map<uint64_t, TaskWeakPtr> _v;   // 任务id和任务weak_ptr映射的容器,快速索引,使shared_ptr引用计数加一
private:
    void CleanV(uint64_t id) // 清理_v容器资源的函数
    {
        auto t = _v.find(id);
        if (t != _v.end())
        {
            _v.erase(id);
        }
    }

public:
    TimerWheel(size_t capacity)
        : _ptr(0), _capacity(capacity), _wheel(capacity)
    {
    }
    void AddTimerTask(uint64_t id, uint32_t timeout_t, const TaskFunk &funk) // 添加定时任务
    {
        TaskSharedPtr sp(new TimerTask(id, timeout_t, funk));
        TaskWeakPtr wp = sp;
        _v[id] = wp;                                                // 向_v中注册
        sp->AddCleanFunk(std::bind(&TimerWheel::CleanV, this, id)); // 设置清理_v容器资源的回调
        size_t pos = (_ptr + sp->GetTimeout()) % _capacity;
        _wheel[pos].push_back(sp);
    }
    void UpdateTimerTask(uint64_t id) // 更新超时的时间
    {
        auto t = _v.find(id);
        if (t != _v.end())
        {
            TaskSharedPtr sp = _v[id].lock();
            size_t pos = (_ptr + sp->GetTimeout()) % _capacity;
            _wheel[pos].push_back(sp);
        }
    }
    void UpdatePtr() // 每隔?时间执行一次
    {
        _wheel[_ptr].clear();
        _ptr++;
        _ptr %= _capacity;
    }
    void CancelTask(uint64_t id) // 取消任务
    {
        auto t = _v.find(id);
        if (t != _v.end())
        {
            TaskSharedPtr sp = _v[id].lock();
            sp->CancelTask();
        }
    }
};
组件接口
AddTimerTask:向时间轮中注册任务,三个参数分别是任务id ,任务的超时时间,任务调用的方法。
在上层一定要确保任务id的唯一性。
UpdateTimerTask:传入任务id, 刷新超时时间
UpdatePtr: 这个接口就是前文说的时间轮的指针,多久调用一次就表示时间轮是一个什么级别的的时间轮
CancelTask:传入任务id,说明该任务在时间到了之后也不会被执行。