PaddlePaddle飞桨Linux系统Docker版安装
最近学习和了解PP飞桨,一切从安装开始。官网的安装教程很详细:
记录我在安装过程中遇到的问题和解决方案。
版本选择
我选择的安装版本是:
飞桨 2.6 ,linux,docker,cpu 版本

因为是学习和测试,我选择包含juypter的镜像(追求新版本的可以选3.0)
powershell
#CPU版的PaddlePaddle,且镜像中预装好了 jupyter:
docker pull ccr-2vdh3abv-pub.cnc.bj.baidubce.com/paddlepaddle/paddle:2.6.2-jupyter
Docker 安装
linux 查看系统版本
powershell
lsb_release -a
Docker 安装教程
https://docs.docker.com/engine/
我选择安装 Docker Engine,根据系统版本进入相应的安装教程:
https://docs.docker.com/engine/install/ubuntu/

对系统版本的要求很高,我是不是遇到Docker的大版本更新了?
安装方式有好几种:
- 我先选择 apt 方式,需要的下载时间太长了,放弃了。
- 通过下载安装包,再进行安装

教程步骤写得很清晰,遇到的问题是下载路径确定:
-
ubuntu 内核版本:lsb_release -a

https://download.docker.com/linux/ubuntu/dists/jammy/
https://download.docker.com/linux/ubuntu/dists/jammy/pool/stable/

-
系统架构
uname -a 可以查看系统架构
我的是 x86_64
常见的对应关系,来自网上查找,
架构 输出结果
i386 i386, i686
amd64 x86_64
arm arm, armv7l
arm64 aarch64, armv8l
mips mips
mips64 mips64
等等等 alpha, arc, blackfin, c6x, cris, frv, h8300, hexagon, ia64, m32r, m68k, metag, microblaze, mn10300, nios2, openrisc, parisc, parisc64, ppc, ppcle, ppc64, ppc64le, s390, s390x, score, sh, sh64, sparc, sparc64, tile, unicore32, xtensa
所以我这台机器最后的下载路径是:
https://download.docker.com/linux/ubuntu/dists/jammy/pool/stable/amd64/
构建docker 容器
- 官方详细教程用的是3.0.0b1的镜像,请根据自己的需要选择镜像。
- -v PWD:/paddle:指定将当前路径(PWD 变量会展开为当前路径的绝对路径)挂载到容器内部的 /paddle 目录; 我安装的是带jupyter的版本,容器中jupyter默认打开路径是 /home/paddle,所以应该写为: -v PWD:/home/paddle (教程页面中也有正确的版本)
- 远程访问juypterhub 提示服务器未启动。然后启动时提示失败:
报错:Spawn failed: Server at http://127.0.0.1:38775/user/paddle/ didn't respond
最后发现我没按照教程步骤执行:
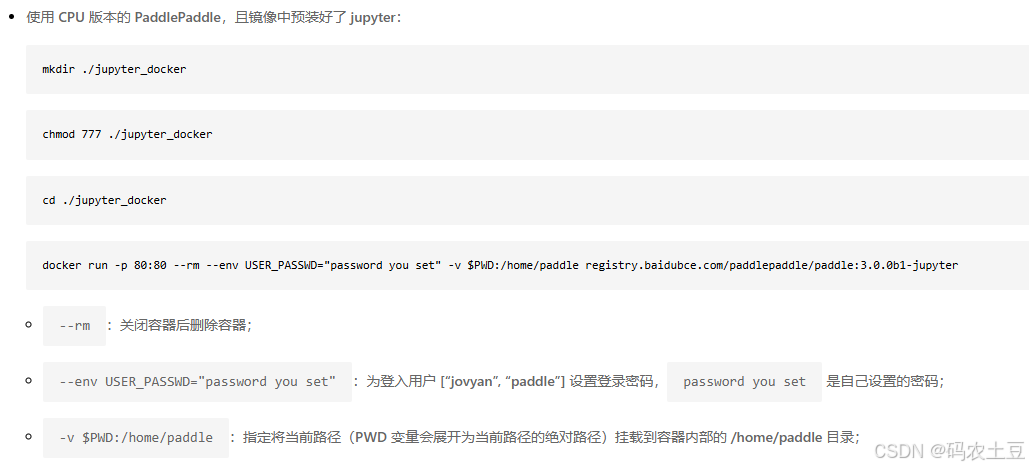
创建系统和容器中映射的路径 jupyter_docker 后,我没有执行chmod操作。执行chmod操作后,juypterhub就启动成功了。(没有进入容器分析日志文件,完全靠重复步骤找到答案,不一定准确,仅作参考。)