【论文阅读】UniAD: Planning-oriented Autonomous Driving

一、Introduction

传统的无人驾驶采用了区分子模块的设计,即将无人驾驶拆分为感知规划控制三个模块,这虽然能够让无人驾驶以一个很清晰的结构实现,但是感知的结果在传达到规划部分的时候,会导致部分信息丢失,这势必会让很多关键信息无法传递到规划部分,限制整体的算法运行。端到端的无人驾驶则是将感知、预测和规划整合为一个整体,并以规划为任务的核心。在这篇出名的无人驾驶论文中,作者将无人驾驶分为了五个关键的子任务,作者讨论了对于一个端到端的无人驾驶任务来说,究竟哪个模块是必须保留的,而哪些模块是可有可无的。

二、Methodology

Overview

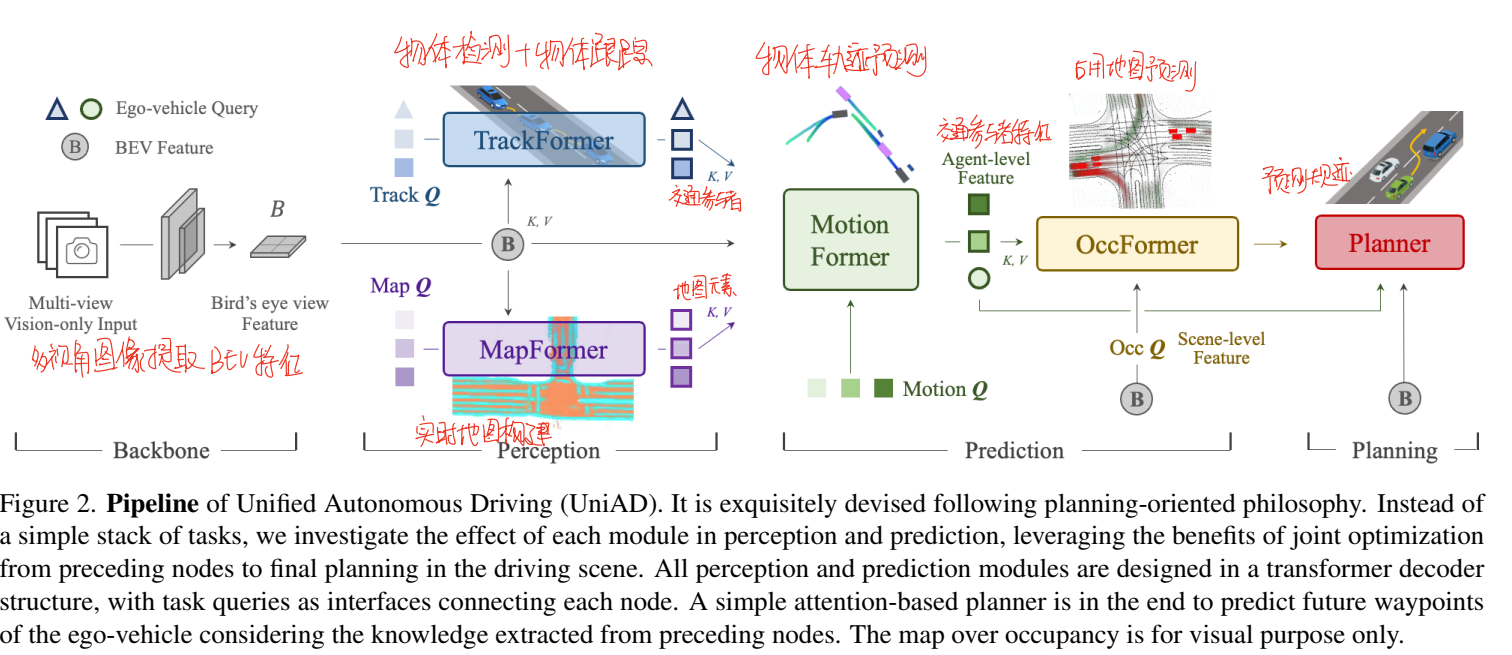
UniAD采用的是基于Transformer的结构,整个框架基于Transformer设计了四个子模块以及一个预测模块。输入的环视图像首先使用BEVFormer转换为BEV特征,后续的所有任务都基于这个BEV视角。作者特地提到,这里并不对使用的BEV模块做限制,任何一个能够完成BEV特征提取的模型都可以用在这里,作者在UniAD中使用的框架叫BEVFormer,也是一个基于Transformer的模型。转换为BEV特征后,首先使用两个特征提取的模块TrackFormer和MapFormer分别提取场景中的agent信息和地图信息,之后使用这两个信息在MotionFormer里面进行预测,得到未来的轨迹信息,这些轨迹信息在OccFormer里面转换为未来时刻场景中占用的预测,最后在Planner的部分完成轨迹的生成和优化。
Perception: Tracking and Mapping

TrackFormer
MapFormer

Prediction: Motion Forecasting

MotionFormer
MotionQueries
Non-linear Optimization

Prediction: Occupancy Prediction

Planning

相关推荐
lally.21 小时前
论文阅读-FAST_FAIR
论文阅读
Rocky Ding*2 天前
深入浅出GroundingPI技术解析:精确空间感知如何迁移到机器人动作
论文阅读·人工智能·深度学习·机器学习·aigc·ai-native·具身智能
m4Rk_2 天前
【论文阅读】Agent 记忆机制(116):Hybrid Memory——用互补策展与离线巩固构建长期记忆
论文阅读·人工智能·学习·开源·github
Rocky Ding*2 天前
【三年面试五年模拟】2026-10-26 携程 AI Agent一面面经全解析
论文阅读·人工智能·深度学习·机器学习·aigc·ai-native·ai agent
Rocky Ding*3 天前
深入浅出Xiaomi-Lens-0技术解析:像素监督如何改变视觉推理
论文阅读·人工智能·深度学习·机器学习·aigc·多模态·ai-native
天树星智源3 天前
静态物理满分、交互 11.54%:3D 场景生成系统的幻觉
论文阅读·人工智能·3d·机器人
m4Rk_5 天前
【论文阅读】Agent记忆机制(114):MemoryTax——当 Agent 能自主搜索历史,专门的记忆系统还划算吗?
论文阅读·人工智能·学习·开源·github
Rocky Ding*5 天前
【三年面试五年模拟】2026-10-25 华为大模型算法岗一面面经:13道题解析与算法实现
论文阅读·人工智能·深度学习·机器学习·大模型·aigc·ai-native
m4Rk_6 天前
【论文阅读】Agent 记忆机制(113):Agentic Memory Management——从“检索相关信息”走向“管理 Agent 内部记忆”
论文阅读·人工智能·学习·开源·github
Curious*6 天前
意识障碍--论文阅读5
论文阅读