一:进一步学习了
今天学习下VisionMaster中的四边形查找,这个还是拟合直线的衍生应用,可以同时测量四条直线并且输出交点或者判定是否有交点
二:开始学习
1:什么是四边形查找?
按照传统的算法,必须是开四个窗口,每一个窗口检测一条边,然后计算四条边的交点,为后续的应用场景输出交点坐标,这样就比较麻烦,现在一个窗口直接搞定,简单直接快速
2:应用场景:这个应用场景其实在机器视觉的场景下应用还是非常广泛的
-
包装盒检测:
-
纸箱、包装盒的完整性检查
-
包装盒定位和位置校正
-
包装盒尺寸测量
-
-
印刷电路板(PCB)检测:
-
PCB板定位
-
焊盘区域检测
-
元件位置验证
-
-
液晶面板检测:
-
屏幕边缘检测
-
面板定位
-
缺陷区域标记
-
三:直接上案例
1:先导入需要测试的图片集合
2:使用轮廓定位,把两个组件的线连起来,这里是需要设定模版匹配功能,这样图像不管怎么旋转都能准确定位图像位置,具体操作步骤可以参考前面课程
3:拖入位置修正功能:这个非常重要,这里也不提了,可以参考上一篇笔记
4:拖入四边形查找模块

5:双击组件,开始设定参数
(1):首先得先画ROI: 这里还是比较方便的,工具直接生成了4个直线测量框,并且方向都标注好了,我们可以随意拖动到四个边缘位置即可
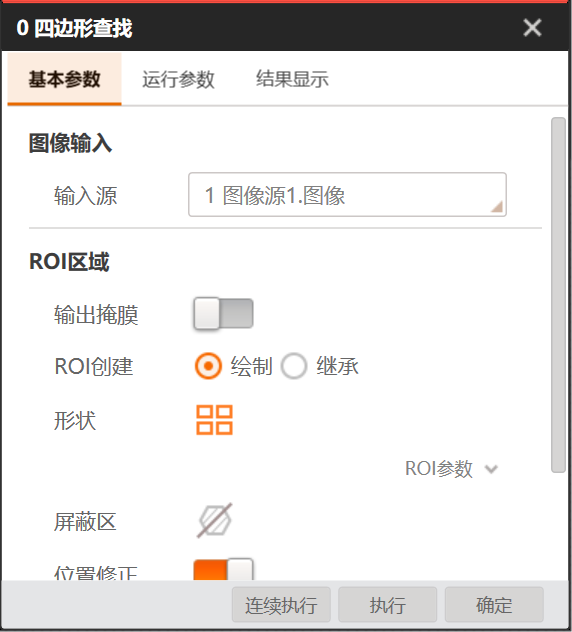
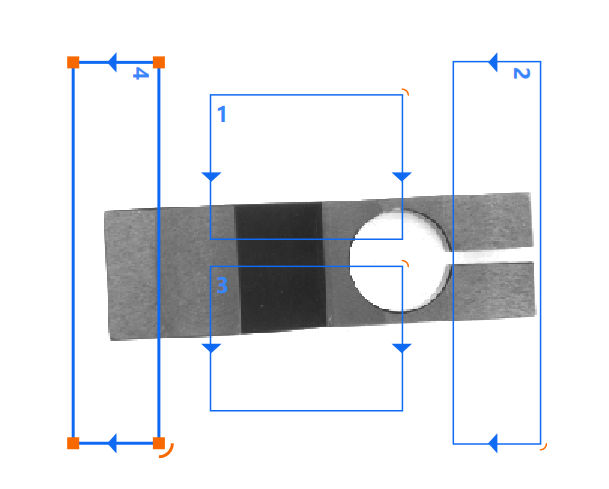
(2):然后开始设定参数:具体的参数其实是和之前的直线查找是一样的,因为底层算法其实还是拟合直线算法,相当于做了一个封装

1):边缘选择,边缘1/2/3/4,这里就是选择需要设定哪一条边缘的参数
2):边缘类型:最强:在边缘检测方向上查找梯度变化最大的边缘点,并将其拟合为直线。
第一条:查找边缘方向上寻找到的第一个点组合成点集合
最后一条:查找边缘方向上寻找到的最后一个点组合成点集合
3):边缘极性:从黑到白:就是梯度变化是黑色像素向白色像素过渡的边缘点
从白到黑:就是梯度变化是白色像素向黑色像素过渡的边缘点
任意:只要有梯度变化并且满足条件的点
4):边缘阈值:边缘梯度,只有实际的边缘梯度数值大于这个设定值,才会有效检测到边缘
5):卡尺数量:定义卡尺的数量,相当于每个卡尺检测一个点
6):滤波尺寸:设定边缘的清晰程度条件,边缘如果越清晰,这个数值就要减小
7):投影宽度:类似于ROI宽度,就是每一个小检测框的宽度,数值越大,可以相对获取更加稳定一点的坐标点
8):剔除点数,剔除距离:和剔除距离配合使用,允许坐标点到对应拟合直线的最大距离(像素)
9):初始拟合:局部:按照局部的特征点来拟合
全局:以查找到的全局特征点进行直线拟合。
10):拟合方式:提供了三个拟合算法,三种拟合算法权重的计算方式有些差异
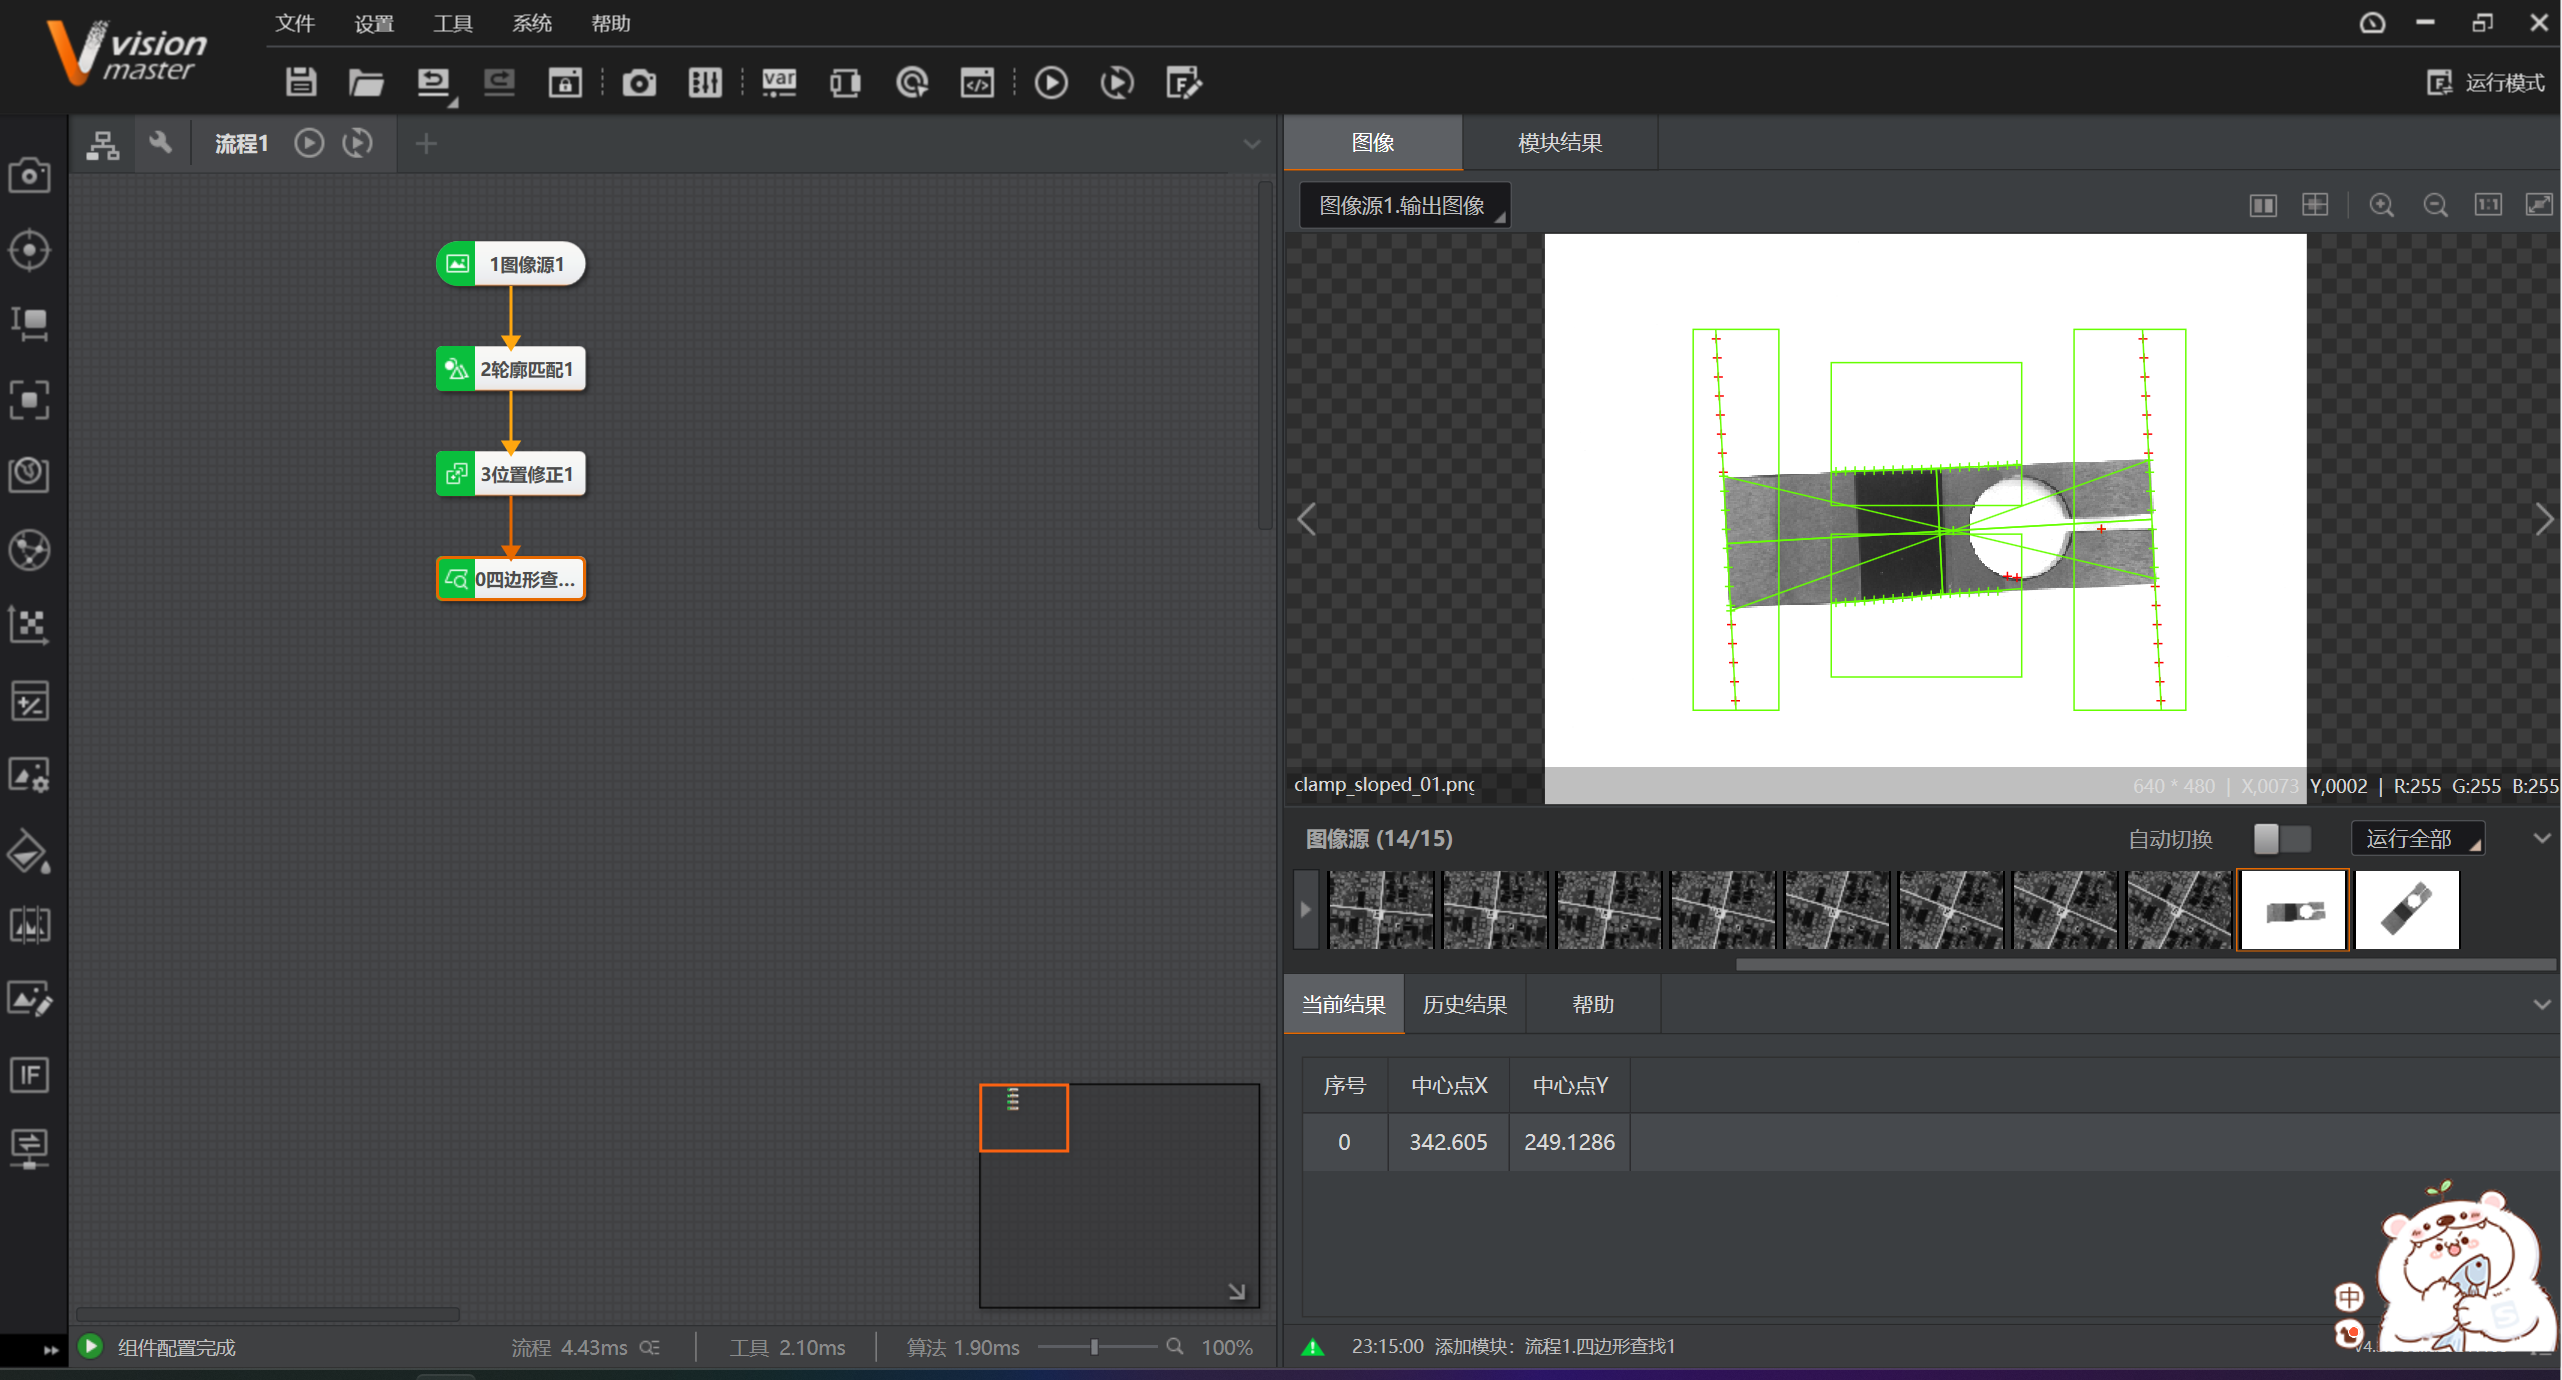
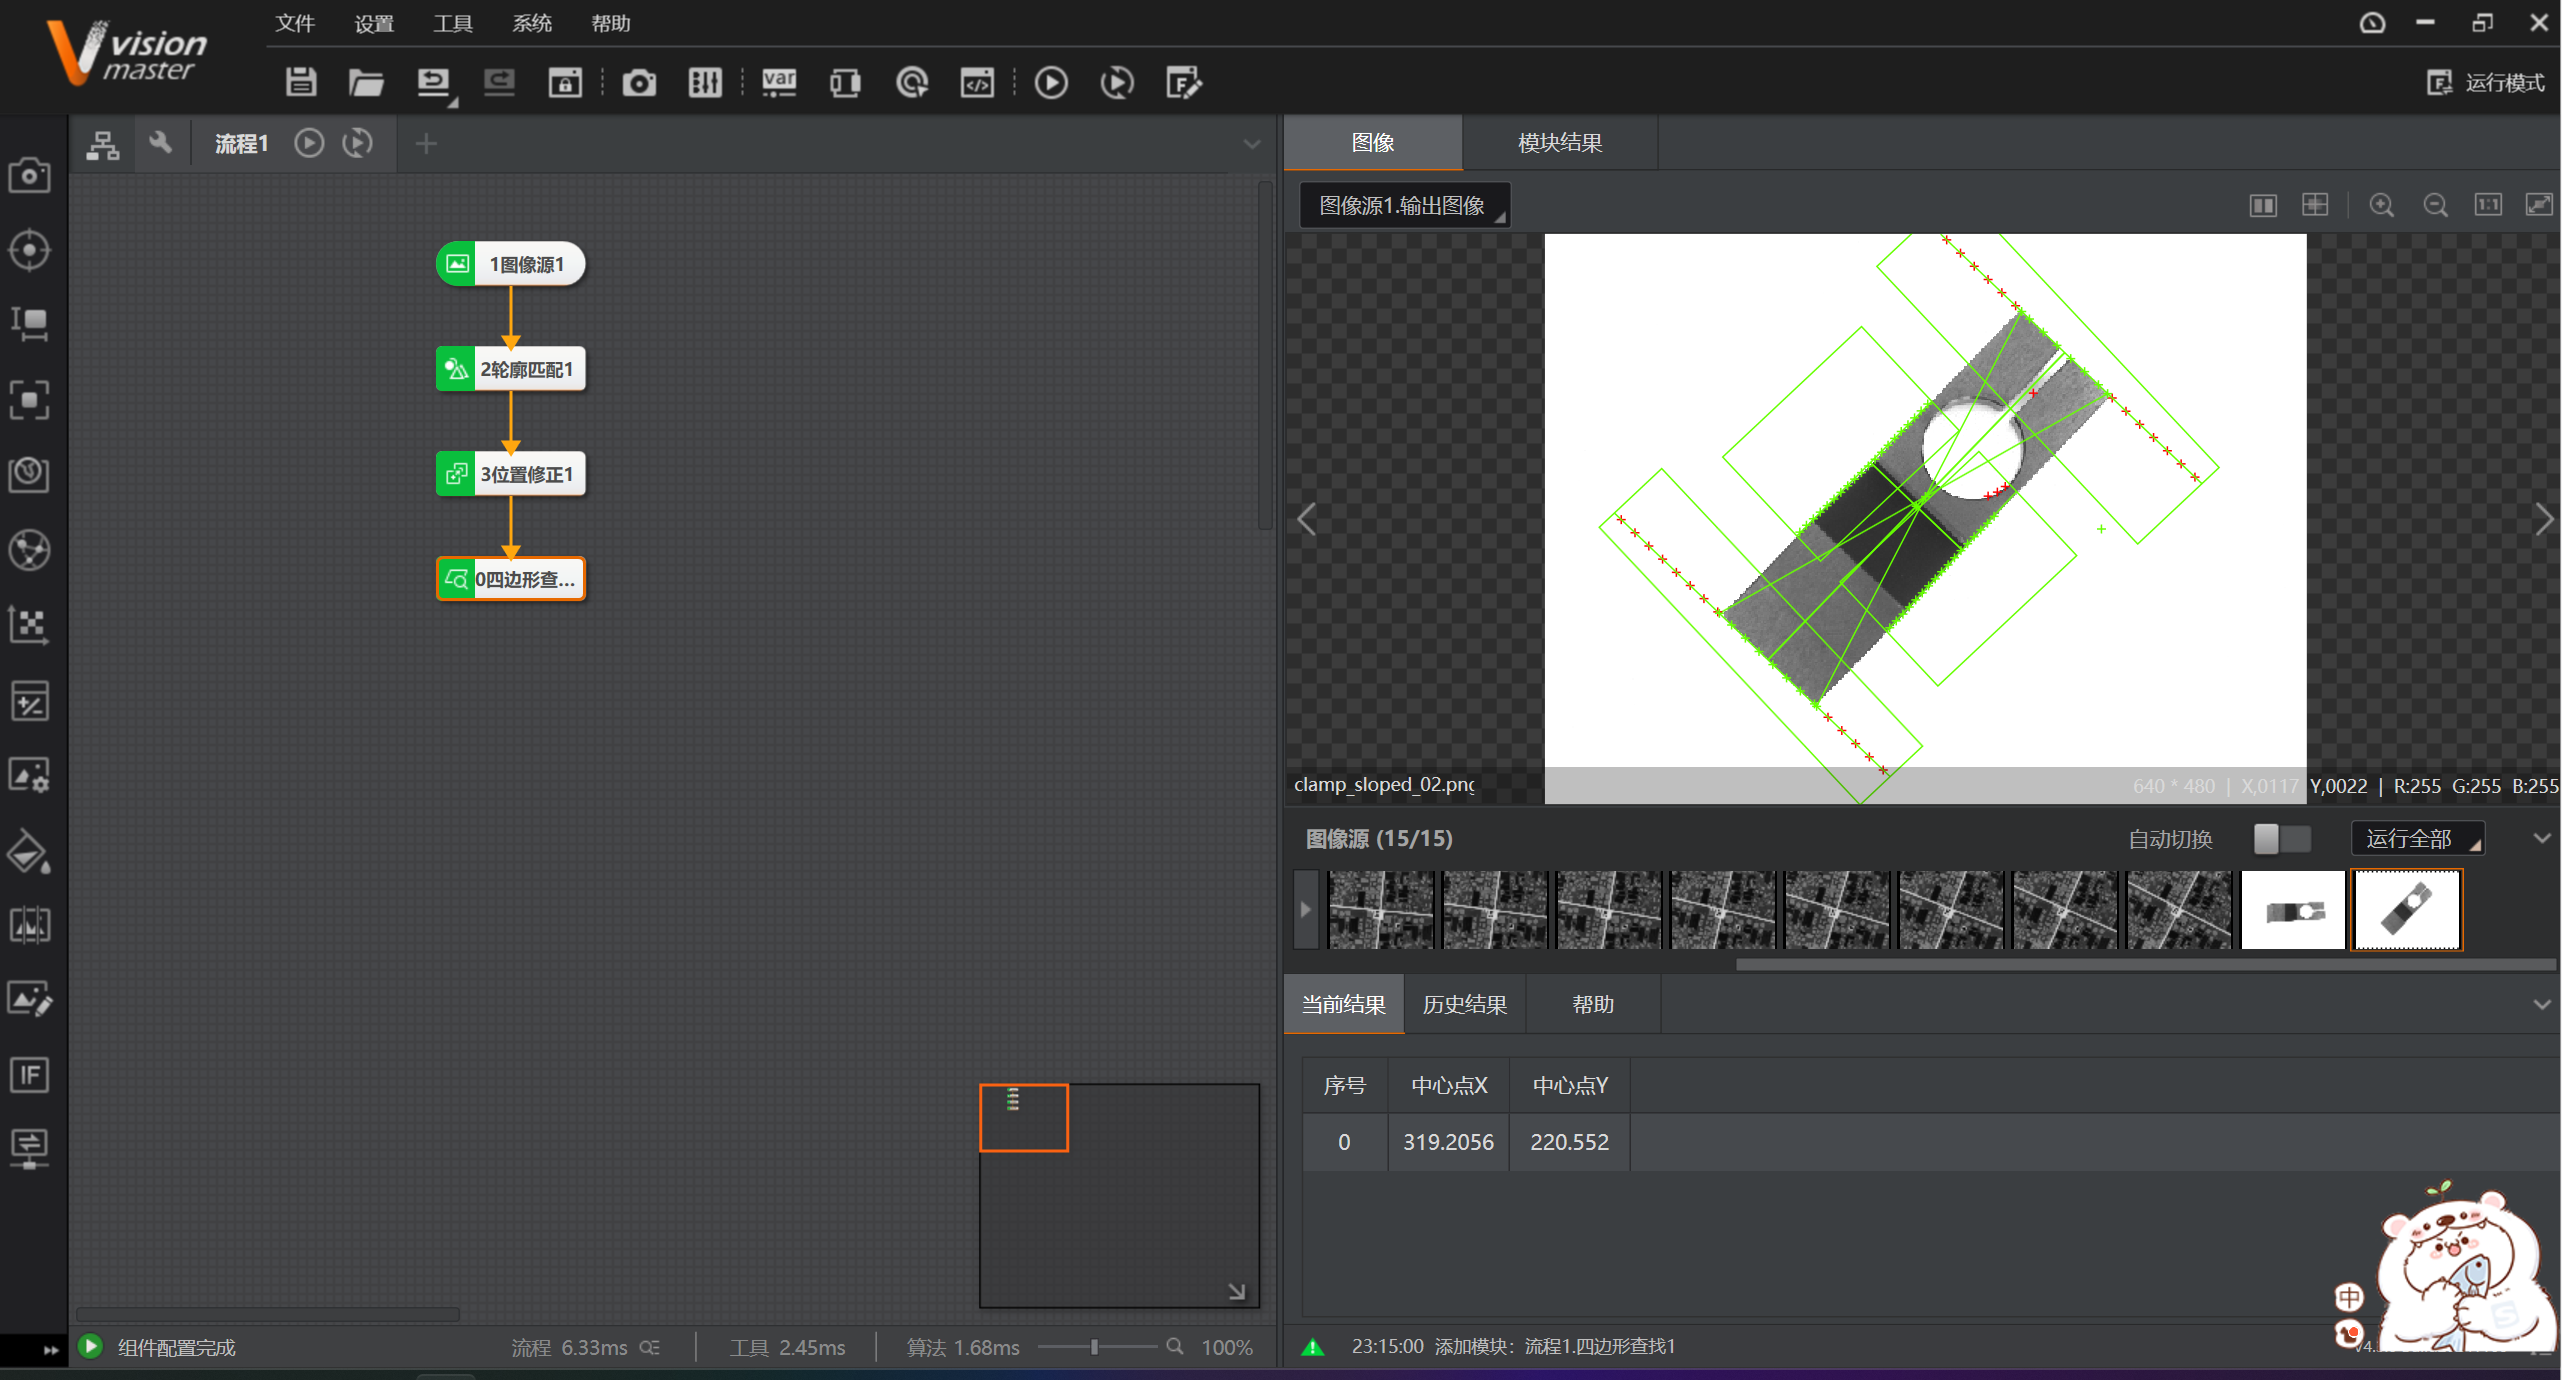
四:实测:上述设定好参数,开始实际测量看看效果:这里就非常方便的只用了一个窗口,就把4个边缘位置都抓准了,自动计算出了中心坐标