教程
单目相机
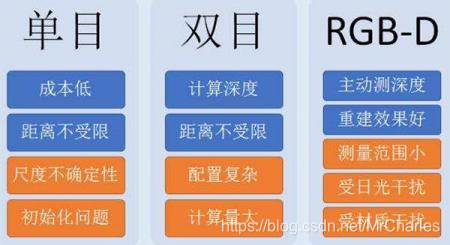
只有一个摄像头的相机。
原理
小孔成像。
缺点
单目相机无法测量物体点的深度信。
因为物体的Z轴坐标系无法测量。
双目相机
有两个摄像头的相机。
用两个单目相机组成的双目相机就可以测量深度信息,有些地方也把双目相机叫深度相机。
RGB-D相机
RGB-D相机一般有3个镜头:中间的镜头是普通的摄像头,采集彩色图像;另外两个镜头分别用来发射红外光和接收红外光。
RGB-D相机也利用和激光一样得到方法测距:
三角测距和TOF。
相机内参
相机内参通常用一个3×3的矩阵 K表示:
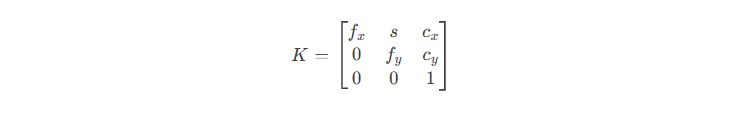
2,主点:定义了相机光轴(Optical Axis)与成像平面(Image Plane)的交点在图像像素坐标系中的位置。
3,倾斜系数(Skew Coefficient)
- s:描述图像坐标系中x轴和y轴的不垂直程度(现代相机通常为0)。
-- 相机内参就是求解焦距和主点。
焦距
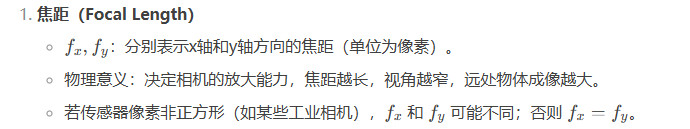
决定了相机的视角范围和成像大小。
-
凸透镜:焦距为正,光线汇聚。
-
凹透镜:焦距为负,光线发散。
焦距的含义和作用:
物理焦距:
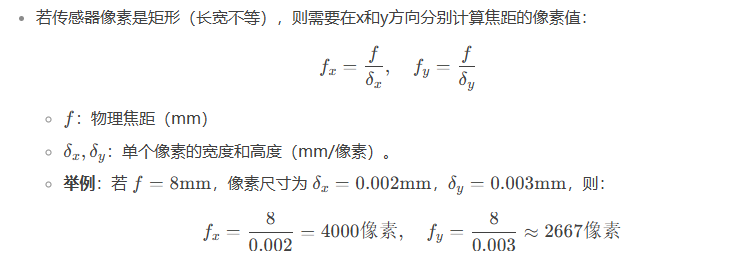
镜头的光学中心 到感光元件之间的距离,用f表示。
像素焦距:
相机内参矩阵中的 fx 和 fy 是将物理焦距转换到像素坐标系的产物,可能不同。

主点
理想相机模型:
传感器完全对准镜头,也就是像素坐标系原点完全对准相机坐标系(镜头中心坐标系)。
真实相机 :
由于制造误差(如传感器安装偏移、镜头与传感器未严格对齐),光轴可能不会精确穿过图像中心,因此主点 (cx,cy)会略微偏离理论中心。
内参成像模型
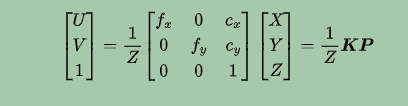
(x,y,z)是物体本身的一个点p相对于相机坐标系的位置。
K就是相机内参。
相机外参
在内参模型中,世界环境中的物体点P给的都是点P相对于相机坐标系下的坐标值:
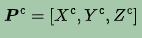
实际情况下,世界环境中的物体点P给出的是点P相对于世界坐标系下的坐标值:
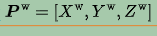
所以为了使用内参成像模型的公式,就需要将点P在世界坐标系下的位姿转为点P在相机坐标系下的位姿
相机外参:
相机外参本质上就是一个变换矩阵,用于将世界坐标系中的3D点 转换到相机坐标系。
(关于变换矩阵以及坐标系变换--链接)
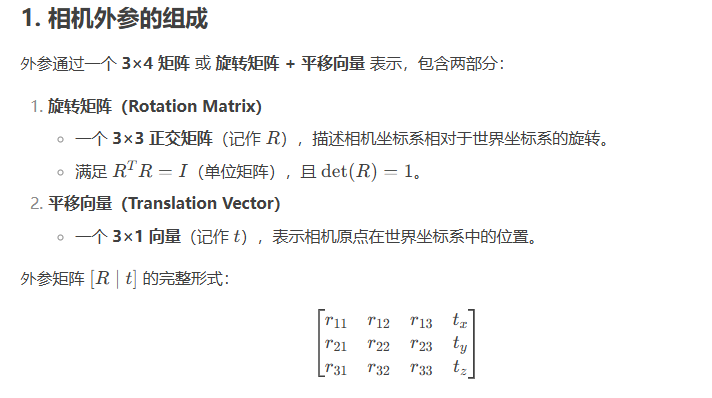
外参成像模型:
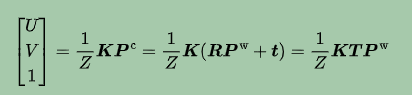
旋转矩阵R:
,我个人理解是世界坐标系到相机坐标系的旋转矩阵。
就是求解的是相机坐标系下的坐标。
T:
我个人理解是世界坐标系到相机坐标系的变换矩阵。
T就是相机外参。
-- 相机外参就是世界坐标系到相机坐标系的变换矩阵。
成像畸变
径向畸变
-
桶形畸变(Barrel Distortion):图像边缘向外膨胀,中心收缩(常见于广角镜头)。
-
枕形畸变(Pincushion Distortion):图像边缘向内收缩,中心膨胀(常见于长焦镜头)。
原因:
光线穿过镜头时,边缘的光线比中心的光线折射更强烈(桶形畸变)或更弱(枕形畸变)。
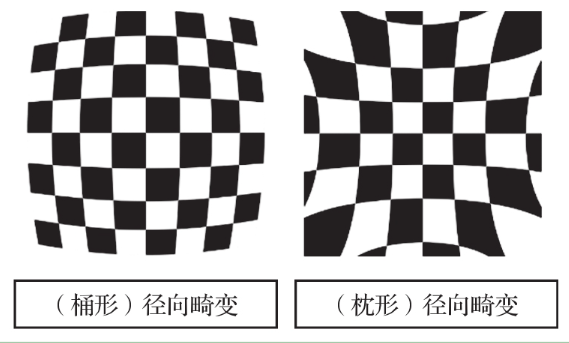
桶形径向畸变会导致像素点在像素坐标系上的位姿(x,y)向中心靠拢。
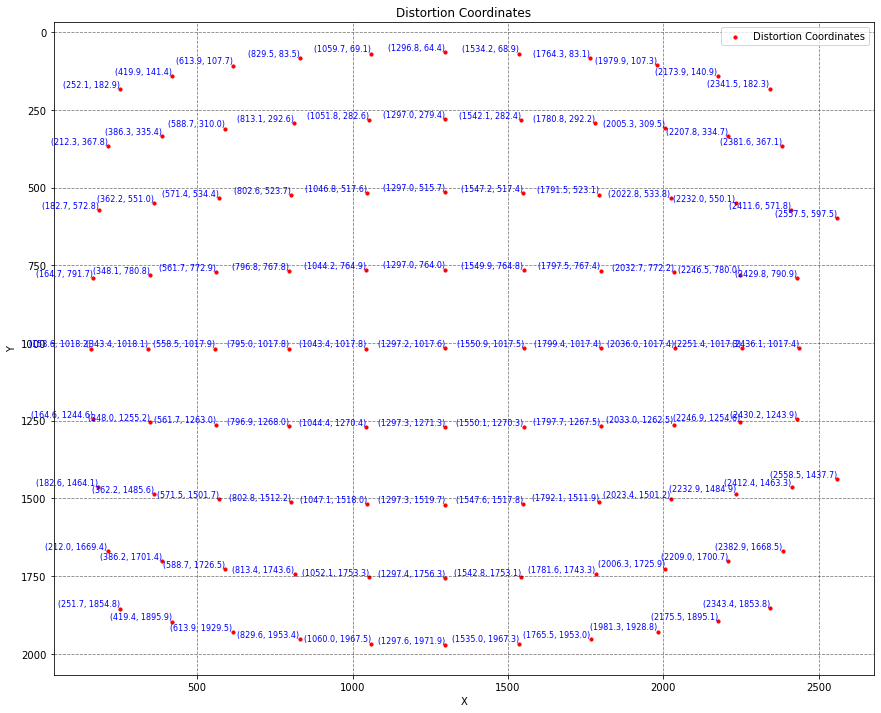
需要通过校正,扩散像素点坐标。
枕形径向畸变会导致像素点在像素坐标系上的位姿(x,y)扩散。
校正
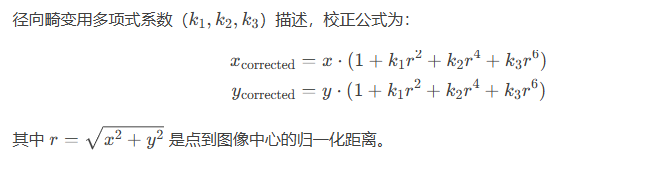
-
点:即像素点,即像素坐标。
-
图像中心(Principal Point) :
光轴与成像平面的交点,坐标为 (cx,cy)(cx,cy)(单位:像素),由相机内参定义。
切向畸变
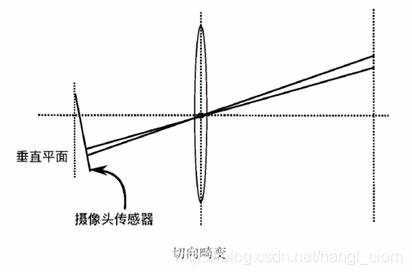
相机镜头和图像传感器平面由于安装误差导致不平行,因此引入了切向畸变。
校正
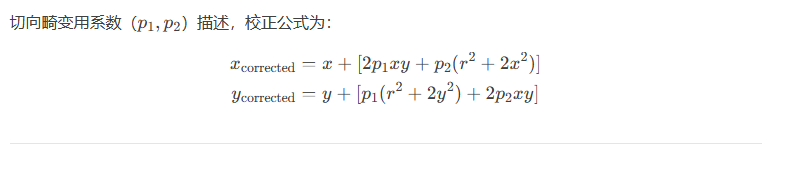
径向畸变和切向畸变融合校正
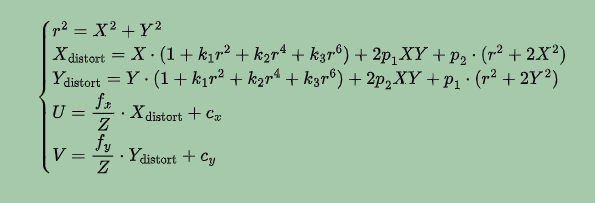
相机标定
单目相机标定
目的:相机标定就是进行相机内参和畸变进行标定,利用标定得到的内参K和畸变系数 ,
,
,
,
对原始图像进行修正。
一般相机出厂时就自带相机内参参数。
双目相机的标定
与单目标定不同的是,双目相机除了标定相机内参外,还要标定相机外参。