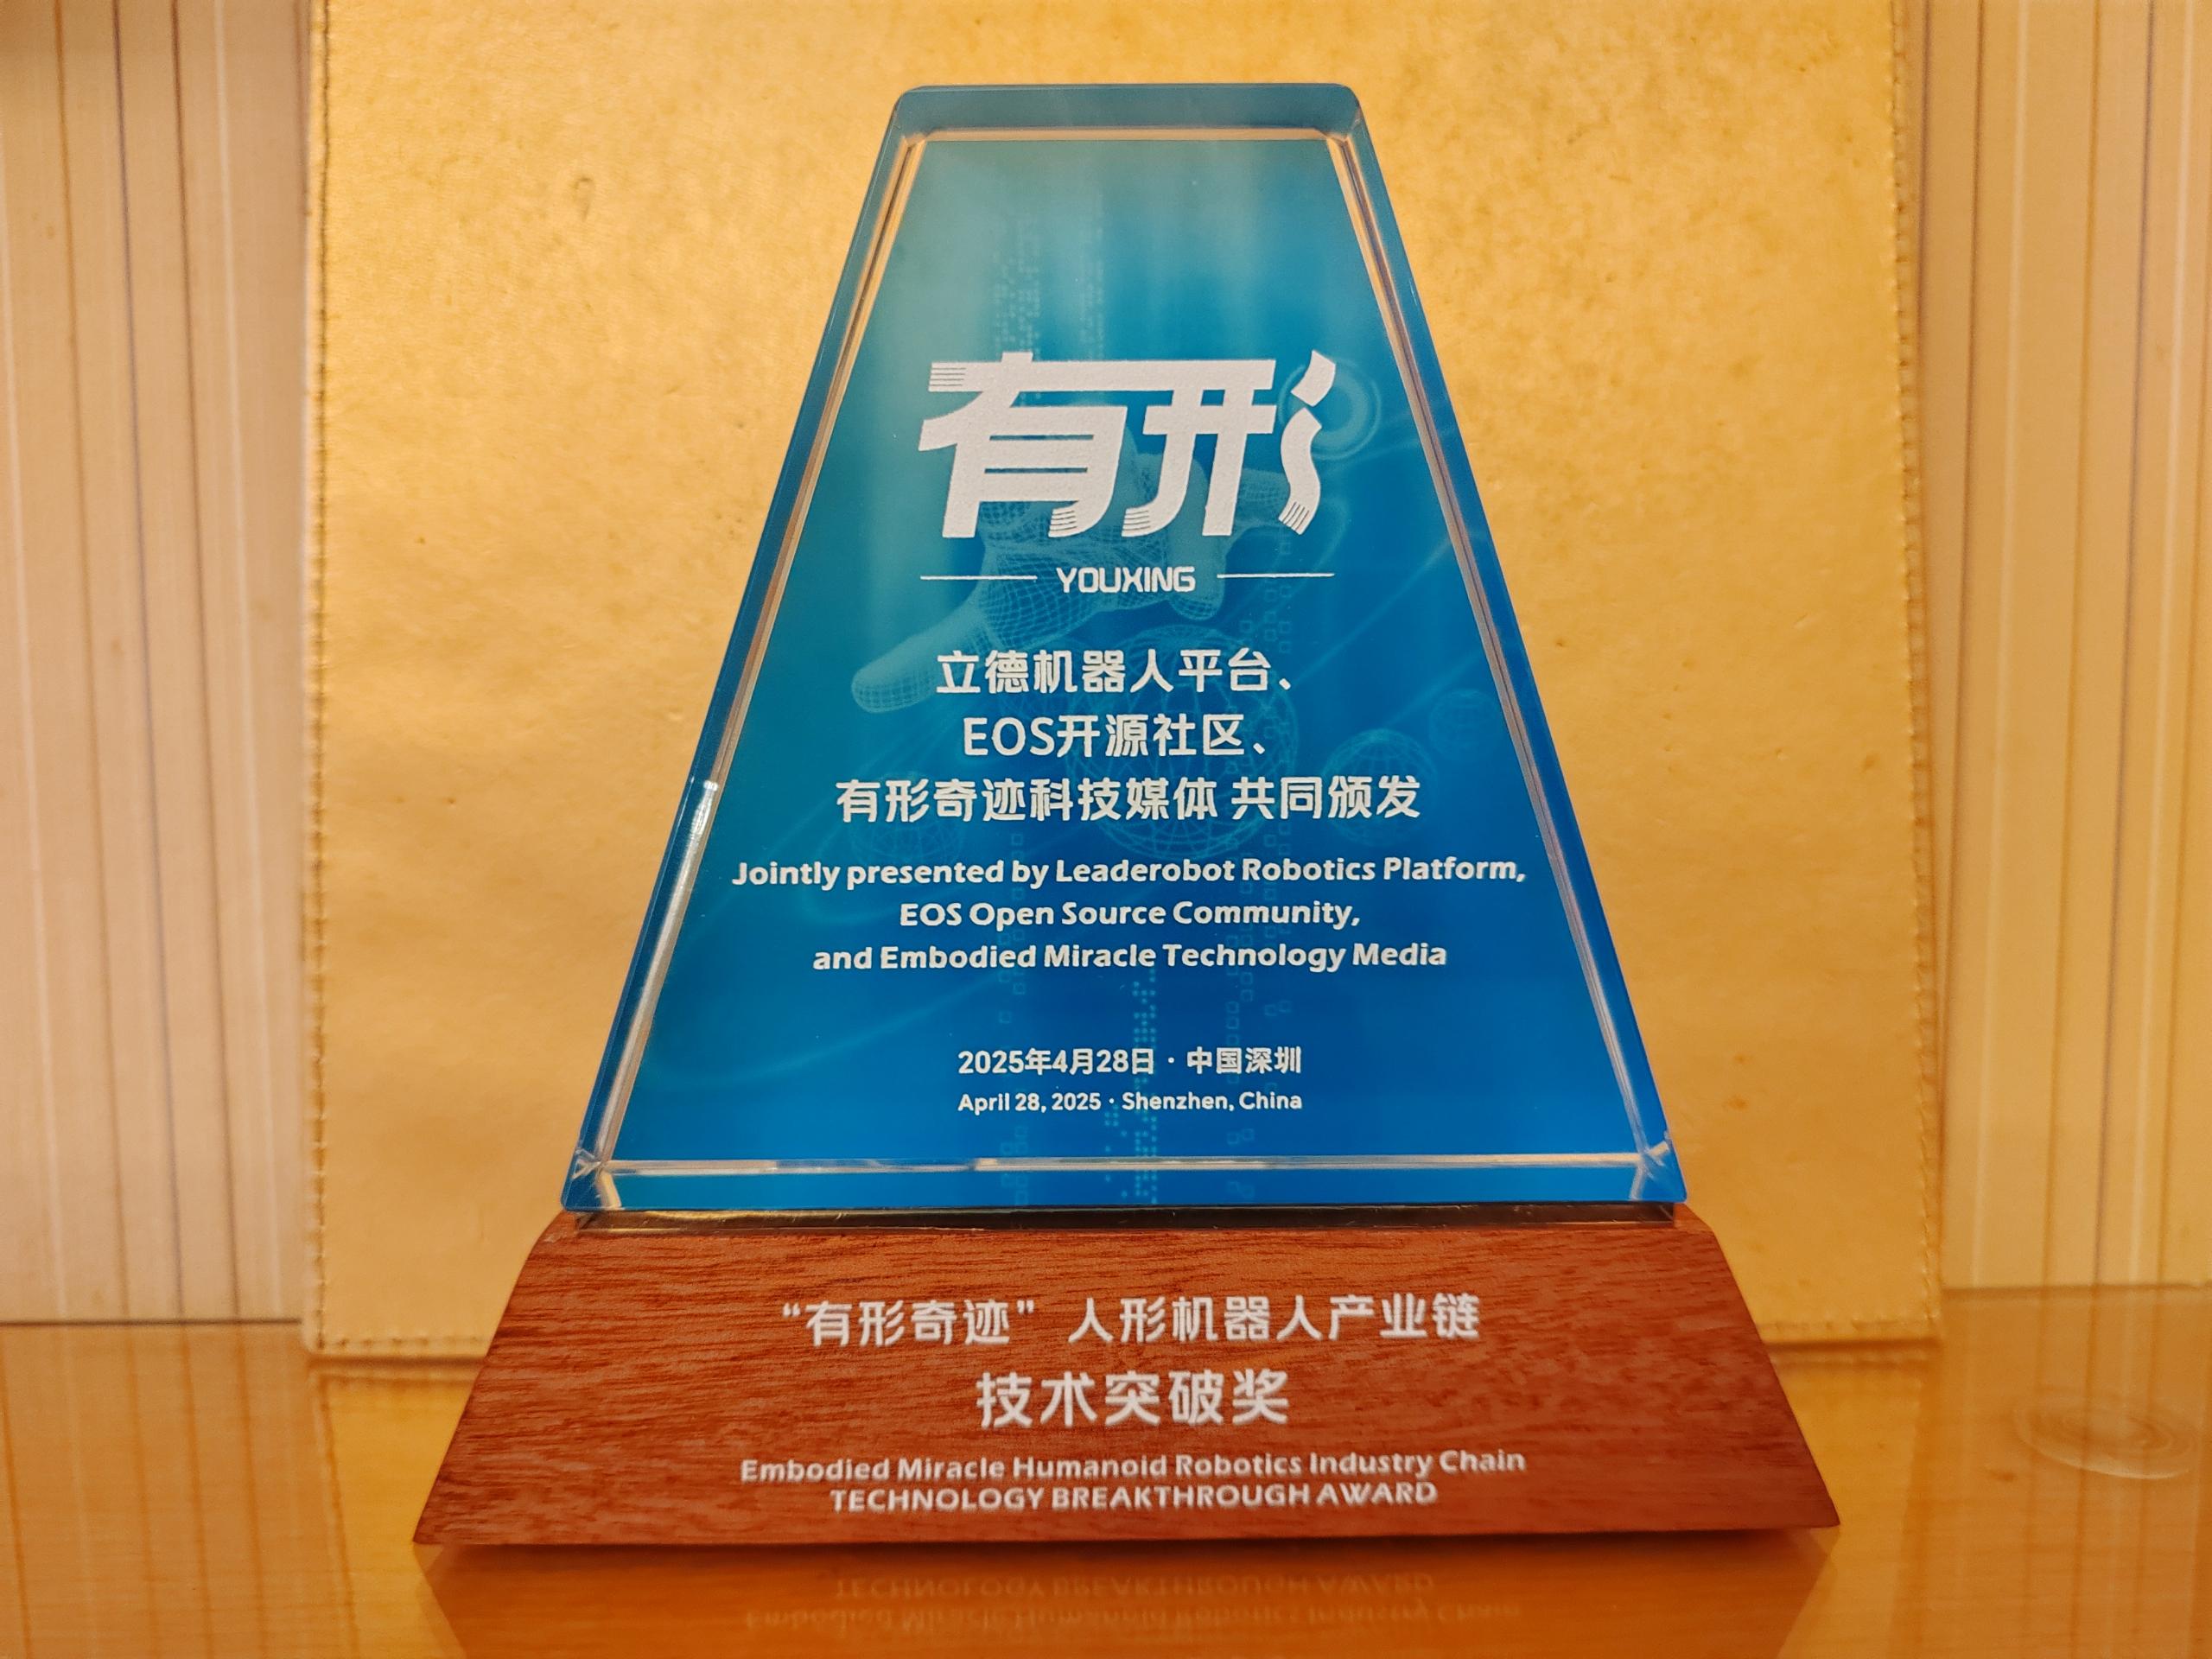
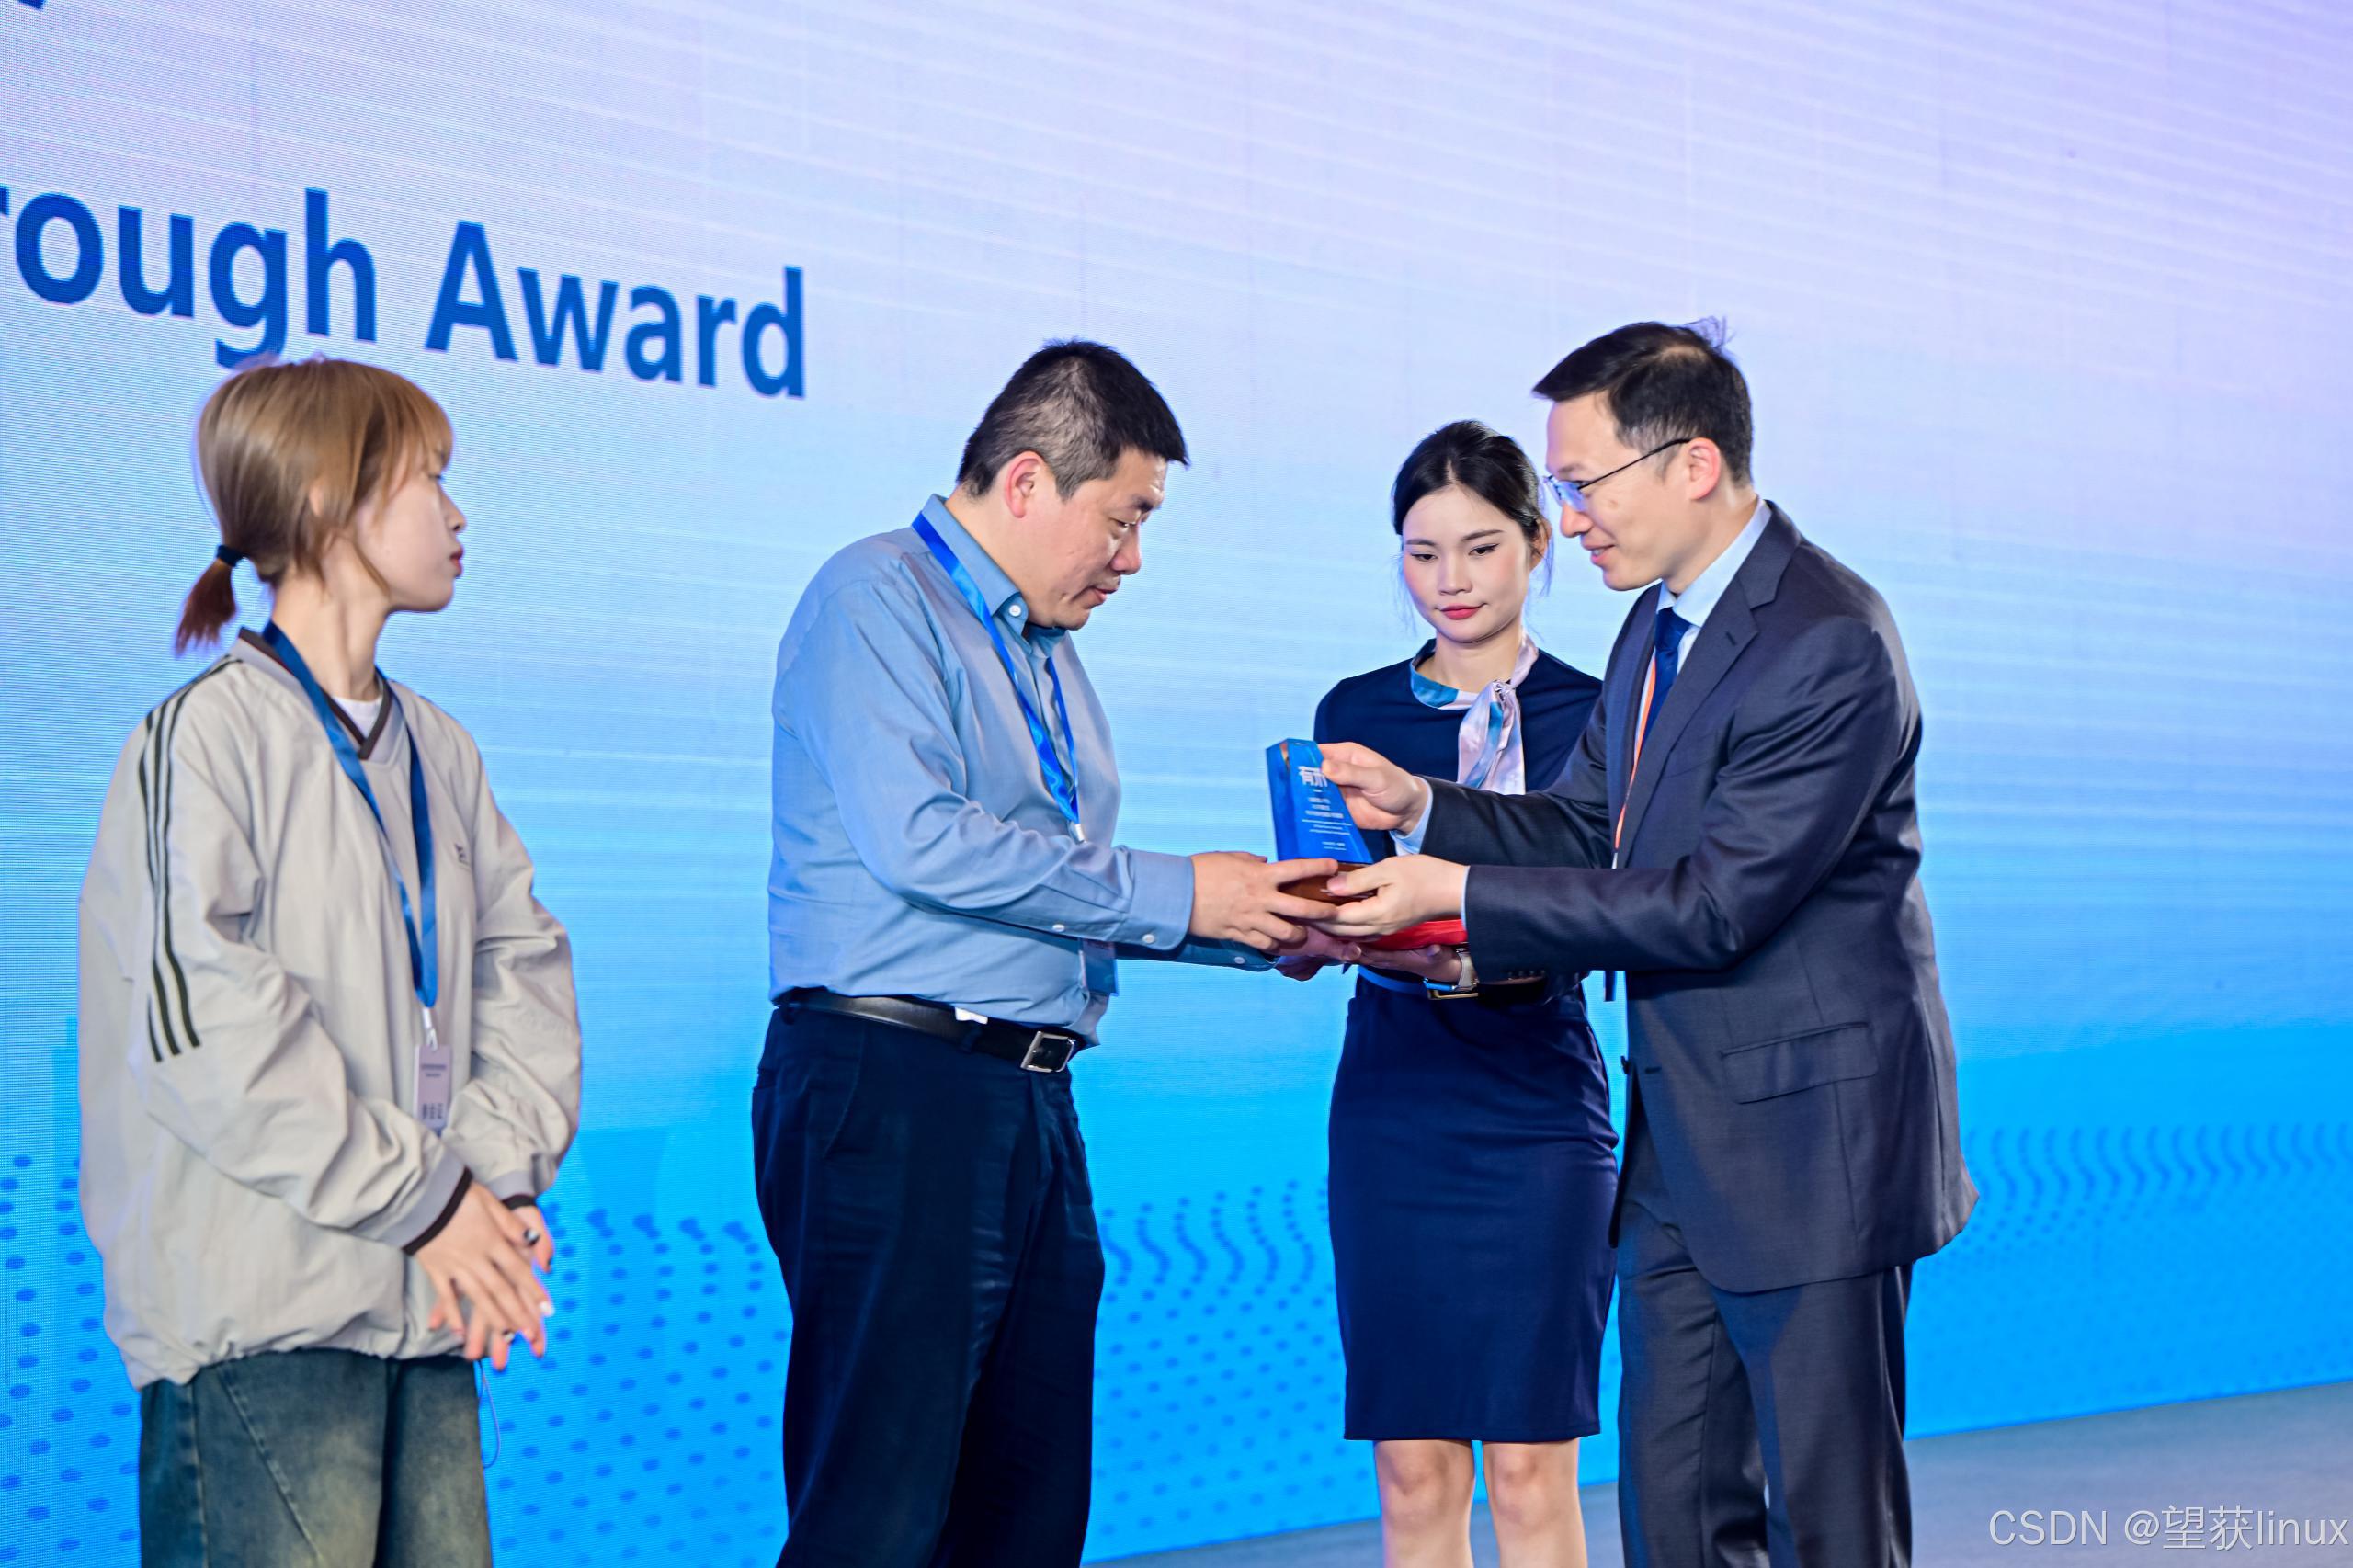
4月28日,在备受瞩目的第六届金砖国家未来网络创新论坛上,北京国科环宇科技股份有限公司(以下简称 "国科环宇")研发的望获实时Linux系统荣获人形机器人技术突破奖,公司总经理李壮先生出席颁奖典礼并领奖。

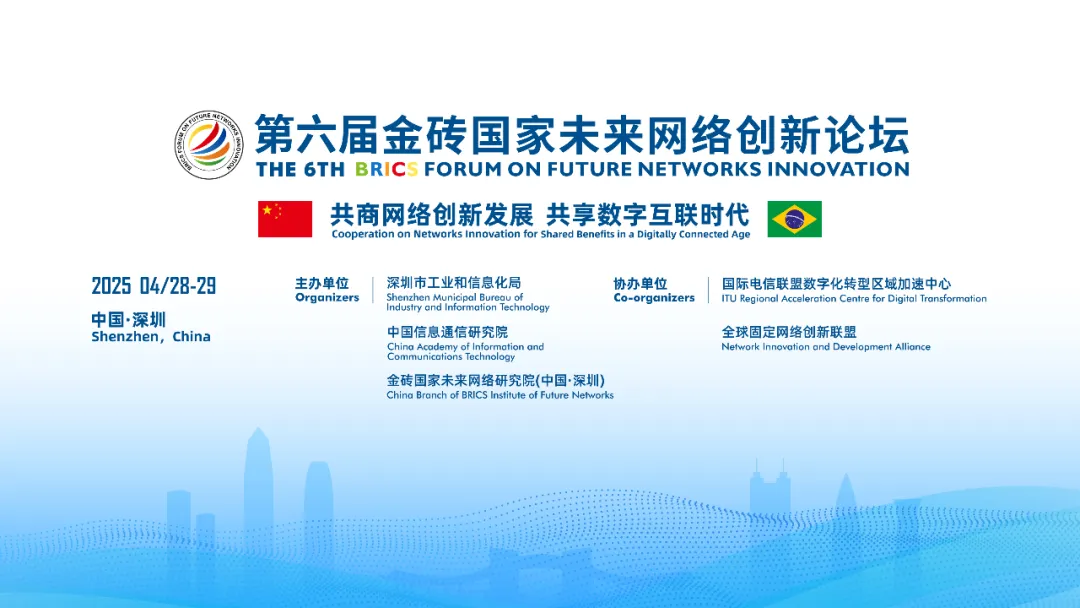
第六届金砖国家未来网络创新论坛由深圳市工业和信息化局、中国信息通信研究院及金砖国家未来网络研究院联合主办,旨在共商网络创新发展,共享数字互联时代。本届论坛聚焦普遍和有意义的连接、数字生态合作、空间可持续和卫星通信、人工智能四大核心领域,吸引了政府代表、企业高管、专家学者等众多嘉宾参与,共同探讨行业前沿话题,推动数字经济高质量发展。
望获实时Linux系统斩获此次技术突破奖,主要归功于其在人形机器人领域展现出的卓越性能与显著优势。该系统起源于航天领域,以其深厚的技术底蕴为基础,为人形机器人打造了新一代智能化底座。作为业内首个Linux原生的硬实时操作系统产品,望获实时Linux系统在降低人形机器人控制系统成本以及简化复杂度方面发挥了关键作用,目前已经在零售、医疗等多个重要行业领域得到了成功应用。
在实际应用中,望获操作系统被广泛用于机器人的核心控制器。其具备微秒级的硬实时响应能力,这一特性恰如机器人 "小脑" 的快速反应机制。同时,该系统对 Linux AI 生态的原生支持,又为机器人"大脑"迅速引入各种复杂的人工智能算法,以及更丰富的音视频、传感器、网络通信等"五官"功能。此外,国科环宇还积极投身于 EOS 等开源社区,致力于推动人形机器人产业的协同创新发展,为整个行业的技术进步贡献力量。