Ros工作空间

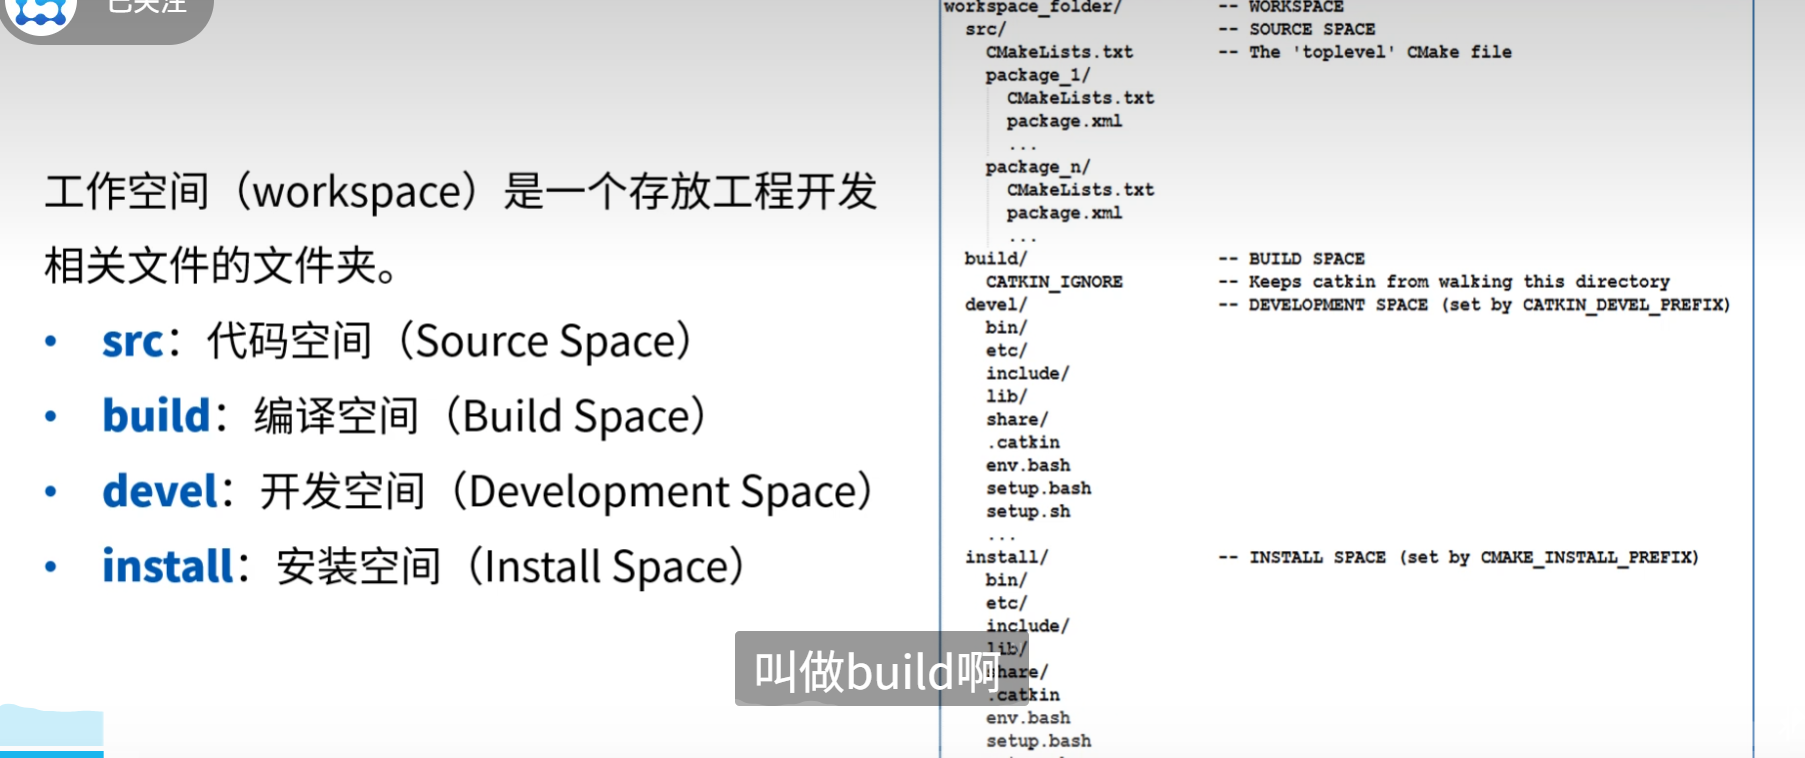
工作空间其实放到嵌入式里就是相关的编程包
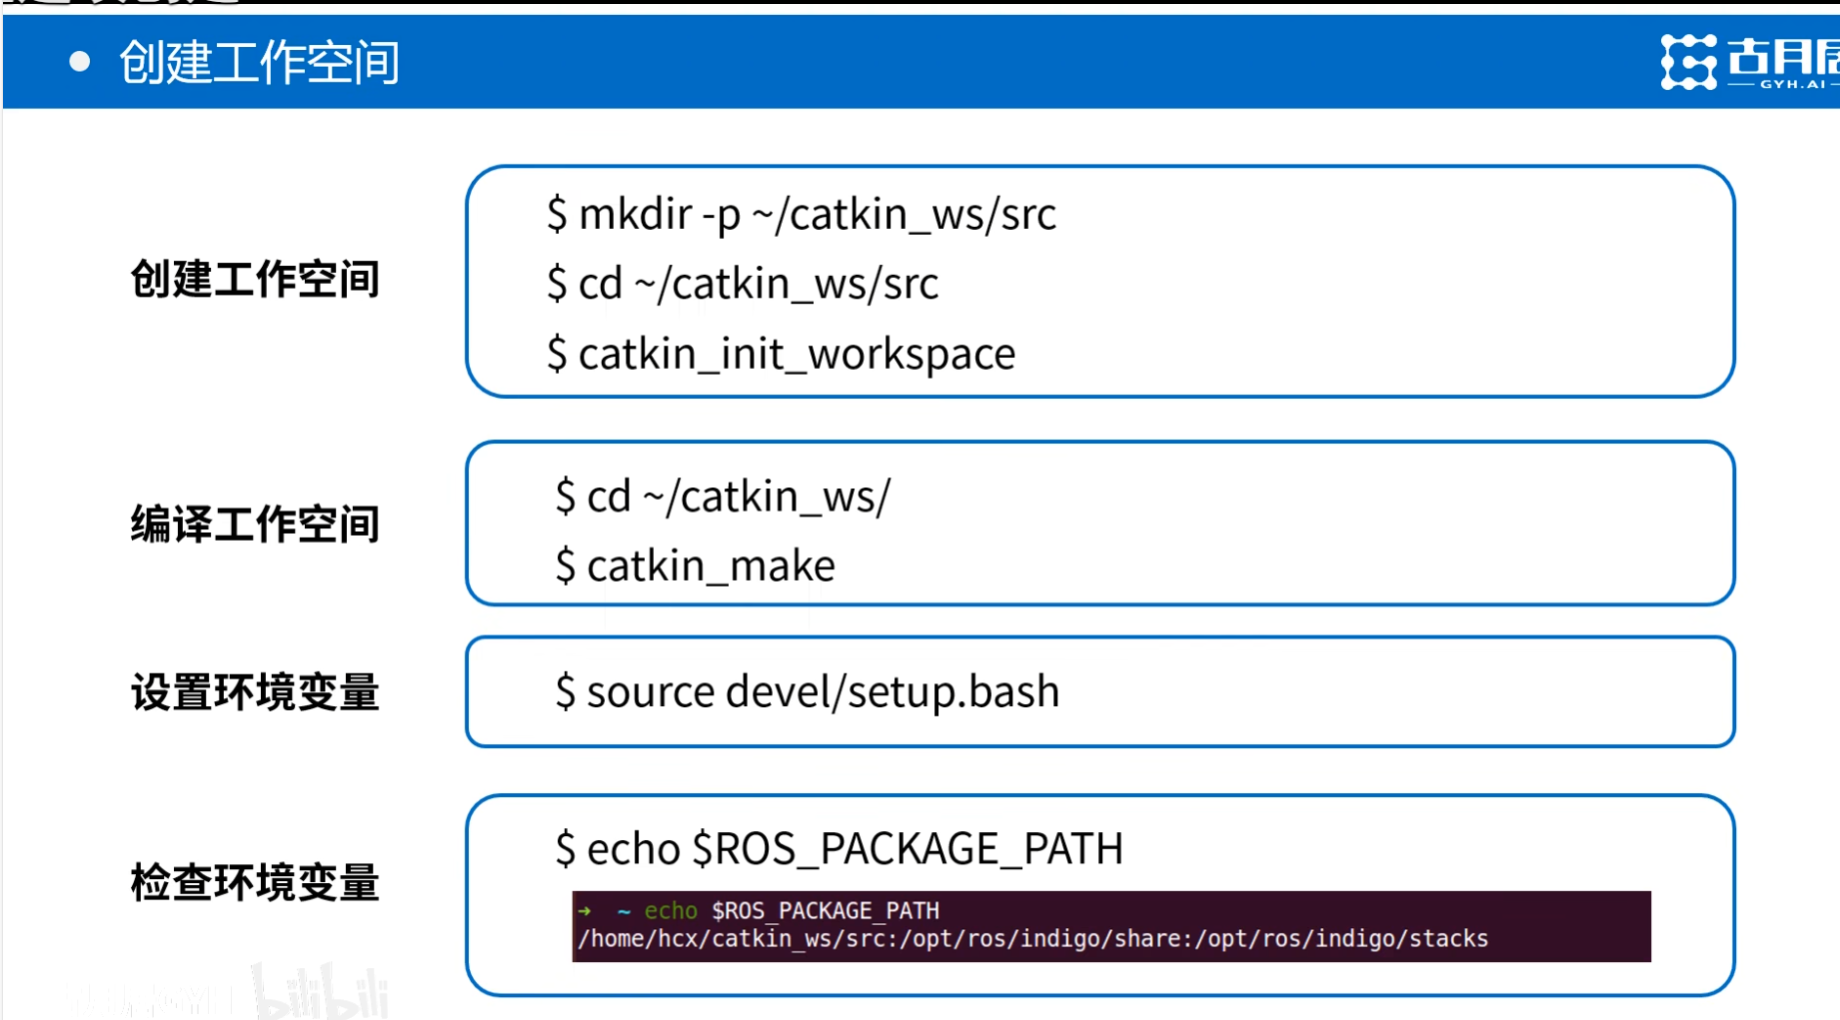

d第一个Init 就是类型的初始化

然后正常一个catkin_make 后 就会产生如devil之类的文件, 你需要再自己 终端 一个catkin_make install 一下 。这样对应install也会产生(再设置环境变量之前)


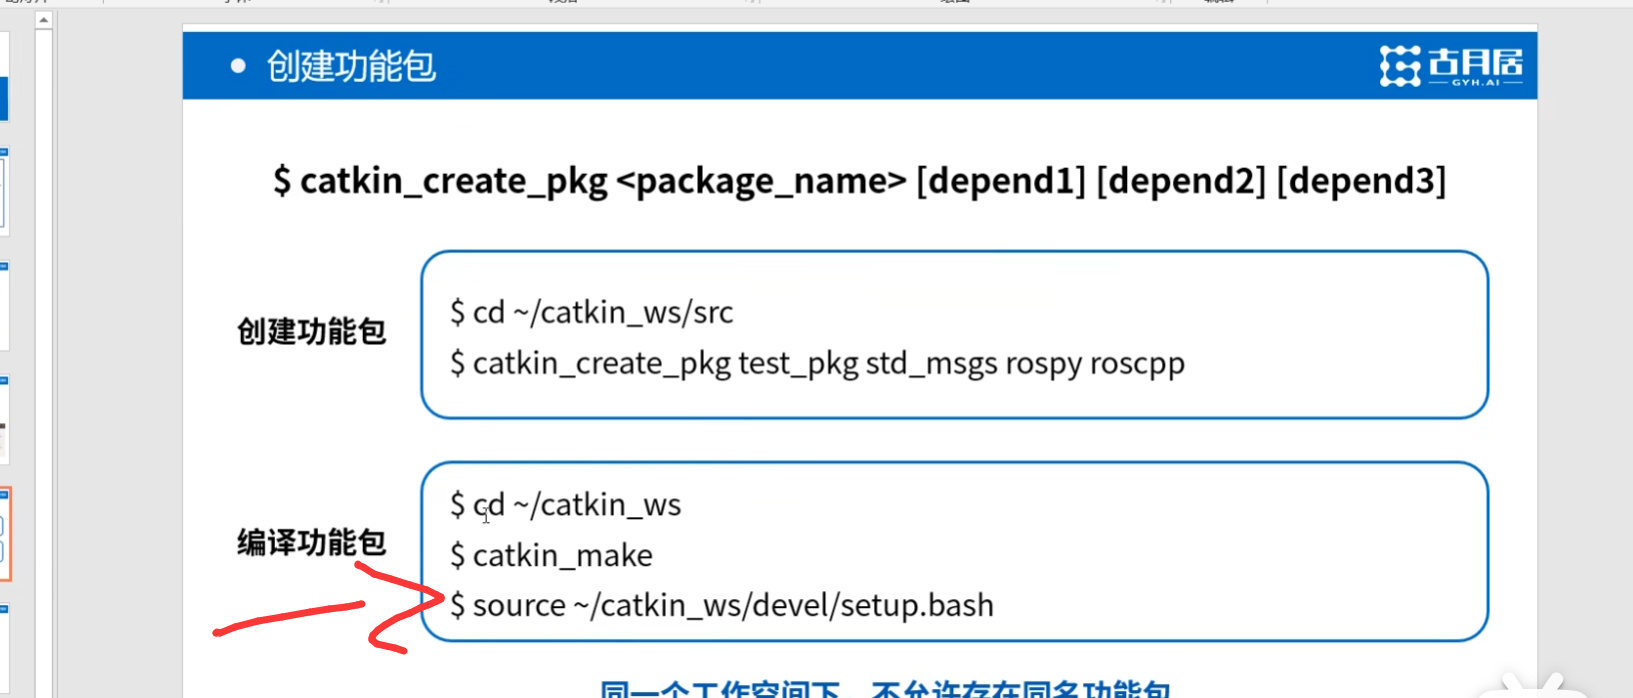
创建功能包 (源码都是要放在功能包之下的)
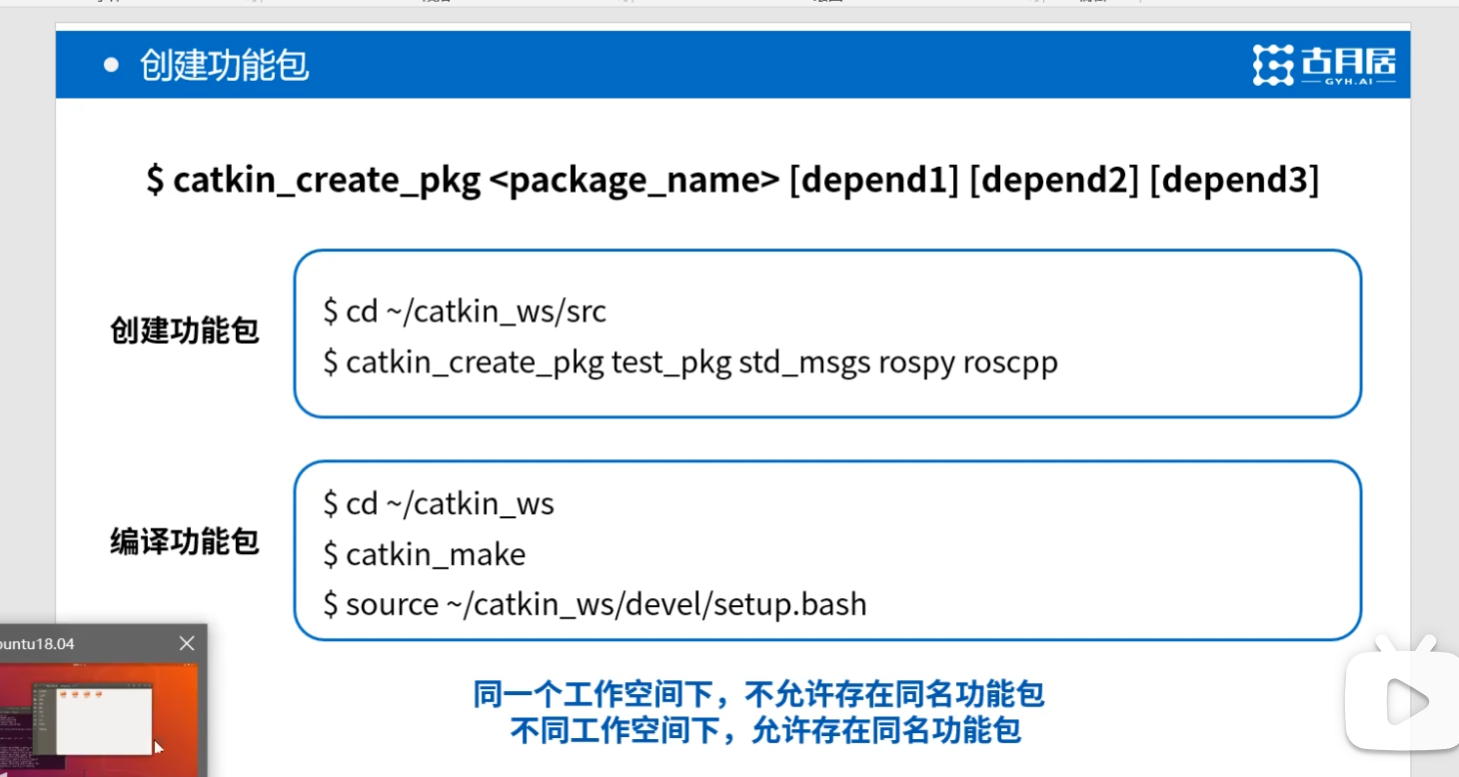
功能包放置在SRC之下

例子:
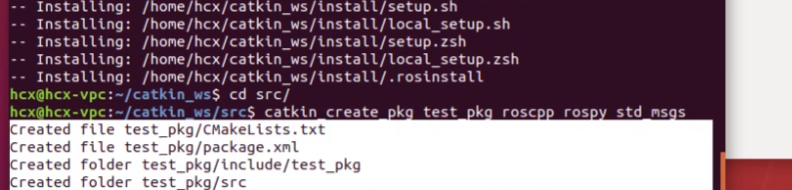
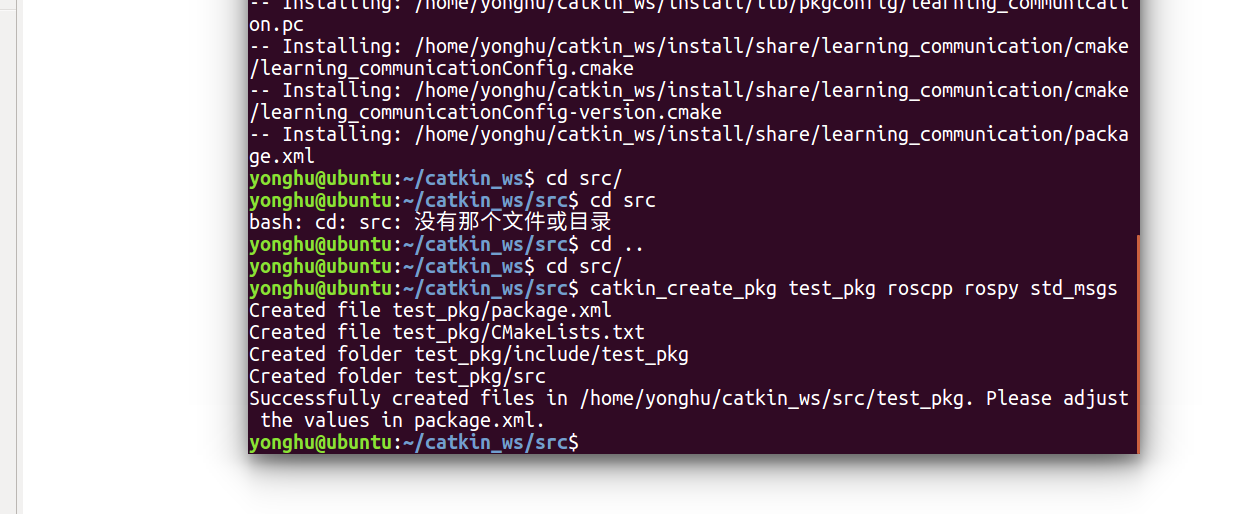
cd到src后。 我们建立的这个 名为test_pkg的功能包 后期包括 roscpp rospy std_msgs 有关依赖的有的功能包 就是 c++ python 以及有关消息的功能包

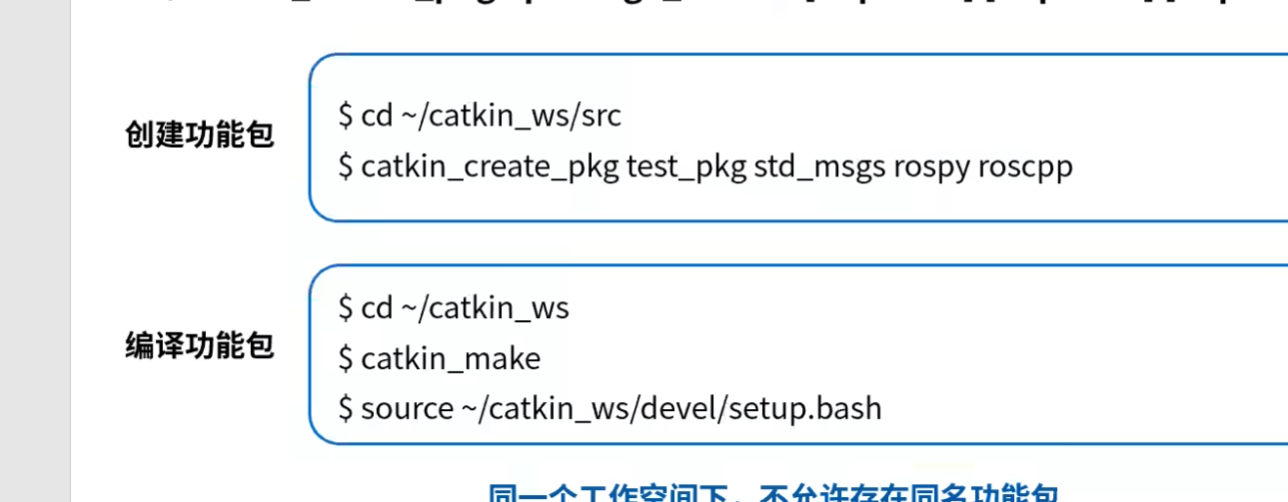
其实创建完 功能包 我们就可以 回到最大的那个工作空间下 进行编译功能包。 使用catkin_make 但是一般没写代码的话 也编译不出来啥
---____________________

那我们弄完大的工作空间, 以及内部src的内部的功能包 (有关catkin_make可以统一最后一块进行编译) 。 下一步就是弄 环境变量 , 环境变量和make一样直接在大工作空间目录下进行即可。 但是他是用于辅助电脑去找到我们设立的功能包的。

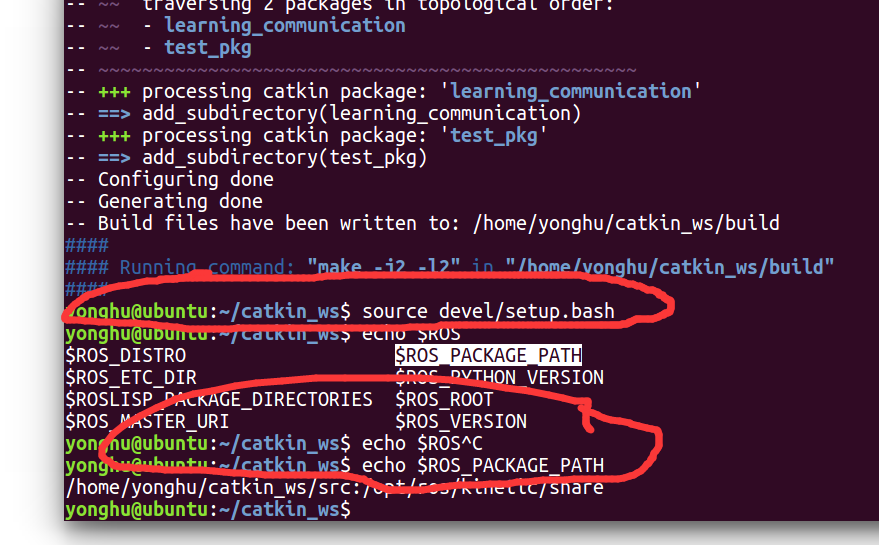
所以 环境变量的戏份 就是设置 以及 检测一下对应的环境变量。
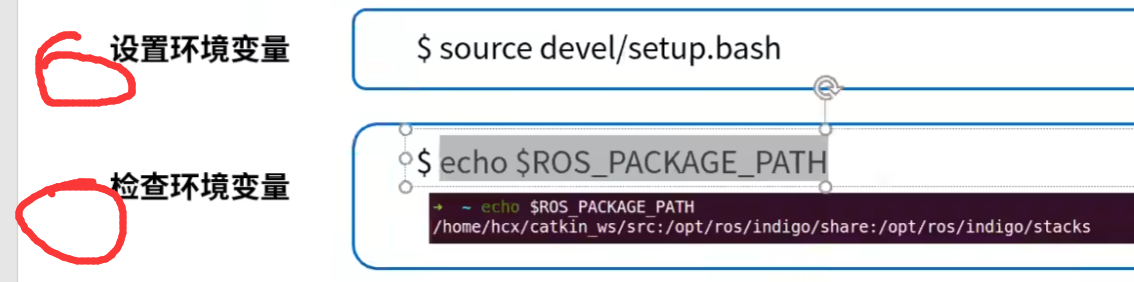
这俩就是设置对应环境变量 以及检测的反应。


任何一个功能包都是需要这两个txt的文件的。(藏坑了)
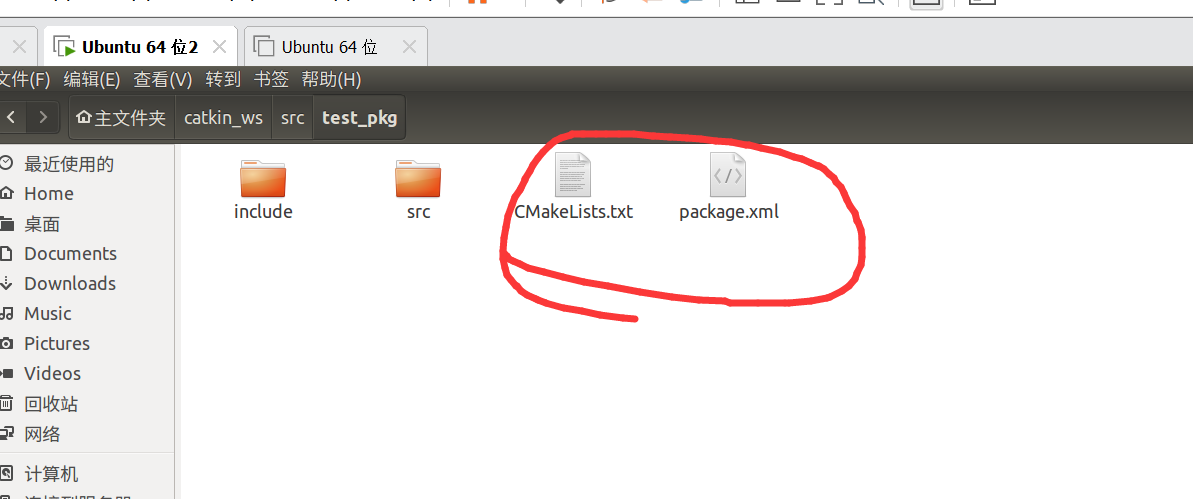

总结: 建立 工作空间, 然后 对应的 功能包 pkg相关的指令建立 , 然后大目录下catkin_make进行编译。 然后记得要设立一个环境变量以及检测环境变量。


相关推荐
wdfk_prog8 天前
Wi-Fi Direct教程 01:在 Ubuntu 搭建双 mac80211_hwsim + wpa_supplicant 2.12
linux·运维·服务器·ubuntu·ros·wifi-direct
wdfk_prog16 天前
ROS教程17:Navigation / move_base——从定位、Costmap、Planner 到 cmd_vel
ros
wdfk_prog18 天前
ROS教程08:从 TransportTCP::connect() 追到 TCPROS Connection Header、序列化与 Socket 数据传输
运维·缓存·docker·容器·ros
wdfk_prog18 天前
ROS教程11.5:roscore源码阅读——从启动脚本到 Master 注册表与控制面
ros
wdfk_prog19 天前
ROS教程10:从 gtest 到 rostest——Unit Test、Node 集成测试、rosbag 与 rqt 验证闭环
运维·缓存·docker·容器·ros
wdfk_prog20 天前
ROS教程07:从 ros::start() 顺着源码读懂 Master、XML-RPC 与 Topic 注册发现
运维·缓存·docker·容器·ros
wdfk_prog20 天前
用 Git Submodule + Sparse Checkout 管理 RT-Thread:内核、BSP、第三方库与业务代码分层实践
运维·缓存·docker·容器·ros
wdfk_prog20 天前
ROS教程06:ROS1 Node 启动与停止流程
运维·缓存·docker·容器·ros
黑马水牛21 天前
Carla仿真系列:17_利用Carla仿真环境跑通3DGS——从采集360张图到高斯泼溅建模
python·ros·colmap·3dgs·新视角合成·carla仿真·三维建图
wdfk_prog22 天前
ROS教程:01 搭建 ROS1 Noetic Docker 开发环境
运维·缓存·docker·容器·ros