机器视觉2,硬件选型

机器视觉1,学习了硬件的基本知识和选型,现在另外的教材巩固知识

选相机

工业相机选型的保姆级教程_哔哩哔哩_bilibili

1.先看精度 多少mm,被检测物体 长宽多少mm》分辨率,

选出合理范围内的相机

2.靶面尺寸,得出分辨率之后,其实这个靶面尺寸也就固定下来了,没得选。

靶面 影响进光量**,从而影响清晰度**

3.卷帘和全局的选择

看静态还是动态,动态必须全局

4.黑白和彩色的选择

黑白和彩色可能价格差别不大,而黑白的优势在于传输速度更快,彩色转黑白可能没黑白的清晰

5. 接口

千兆网口 ,USB口 便宜,其它3个快但贵,可能其采集卡更贵

工业镜头选型(上)

工业镜头选型的保姆级教程(上)_哔哩哔哩_bilibili

FA镜头

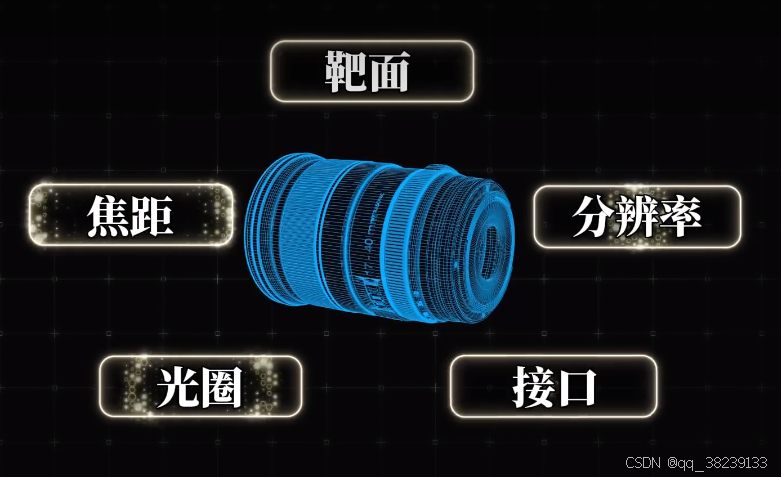
靶面的选择,

镜头靶面 大于等于 相机靶面,小于则被物理上的遮挡,形成黑色区域

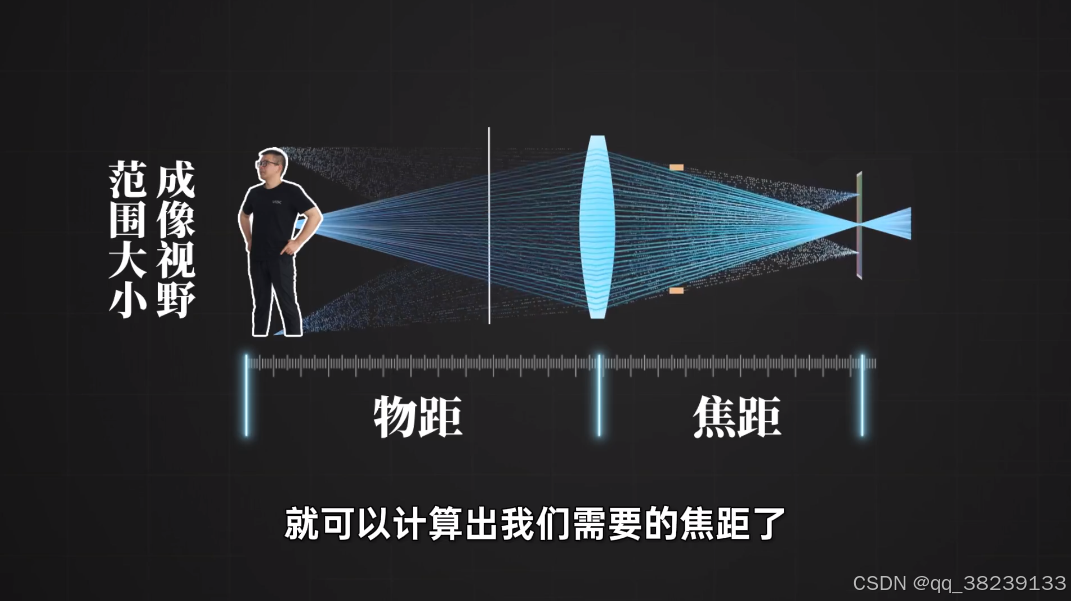
焦距
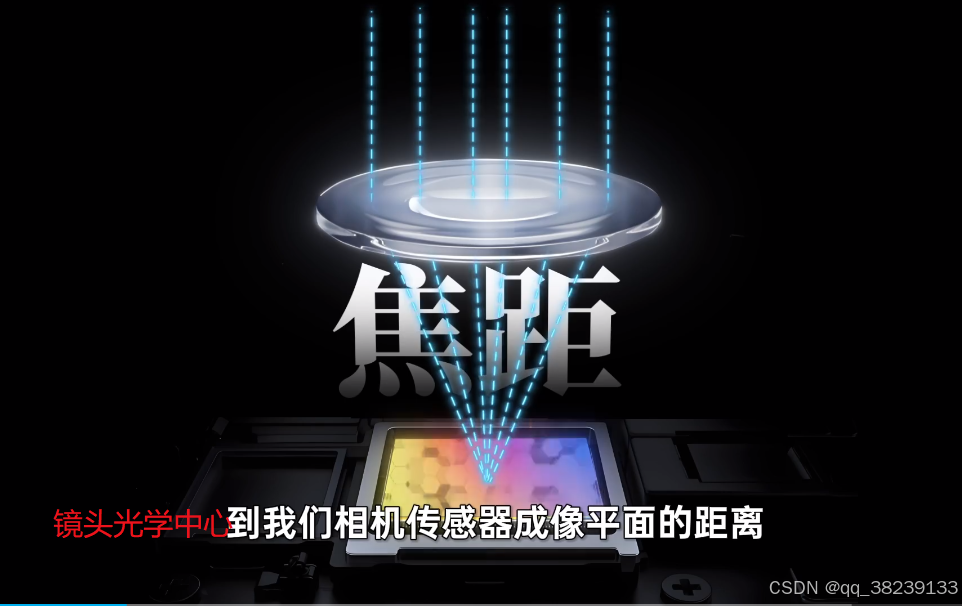
越近拍摄到的范围越大,即我们说的广角拍照
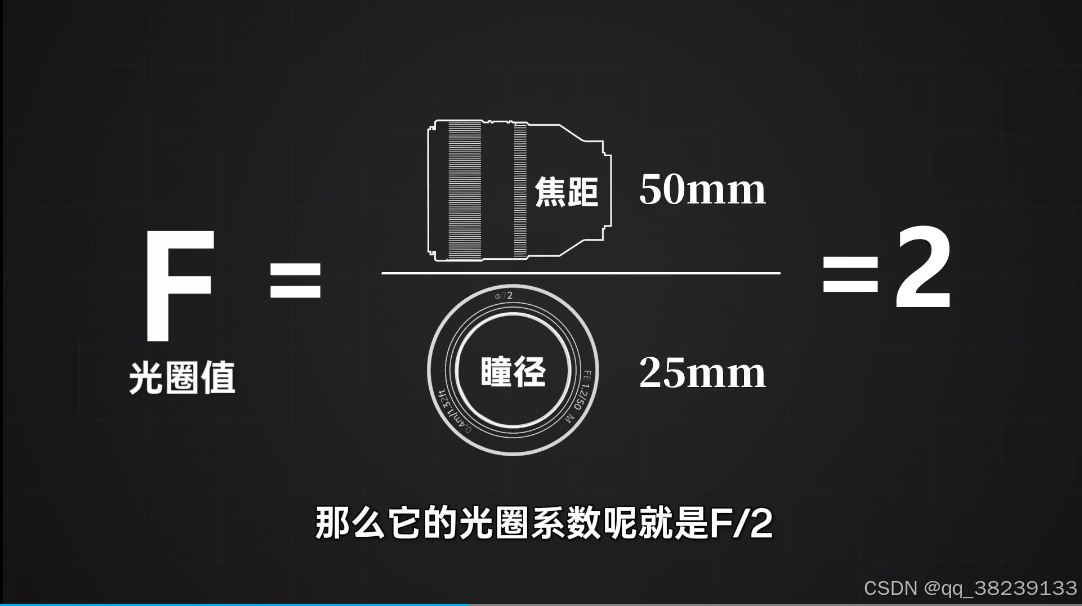
光圈的选择
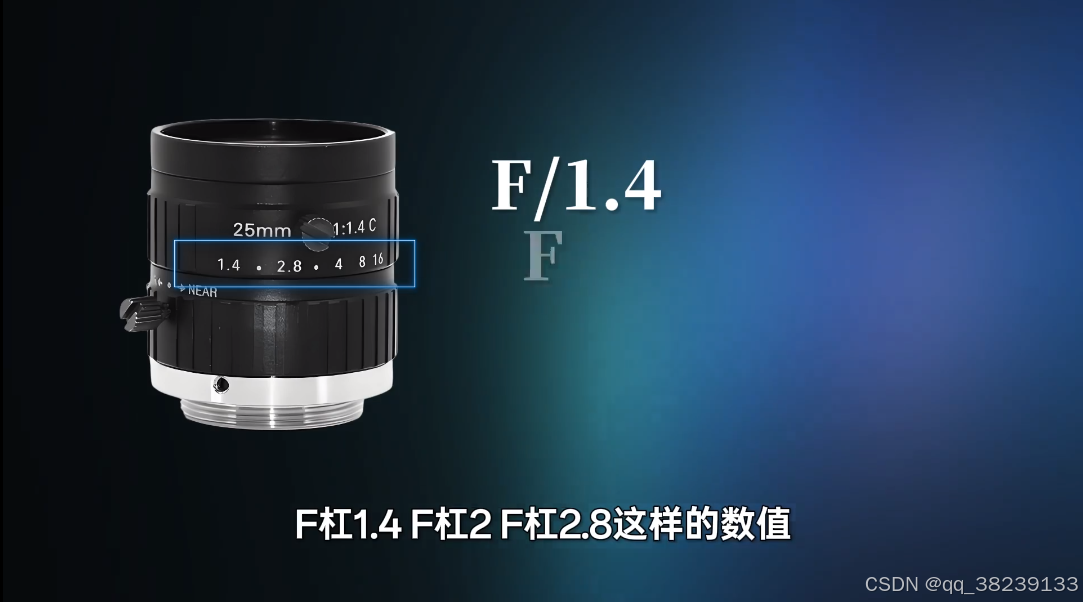
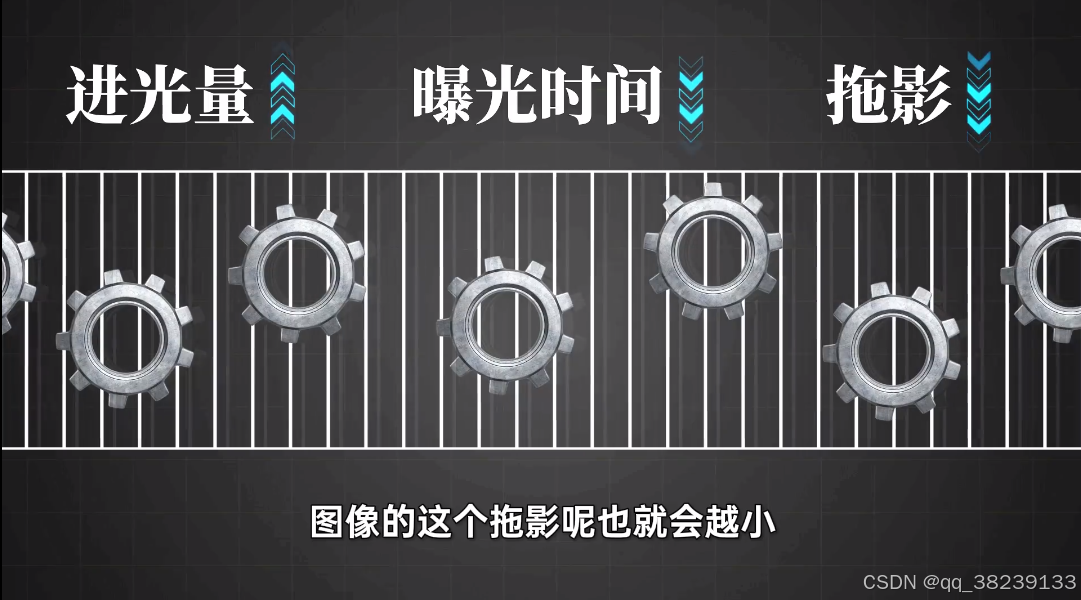
由上可得,系数越小,瞳径越大,大的进光越大

在动态拍摄中,进光量越大,曝光时间可以越短,拖影?可以越小
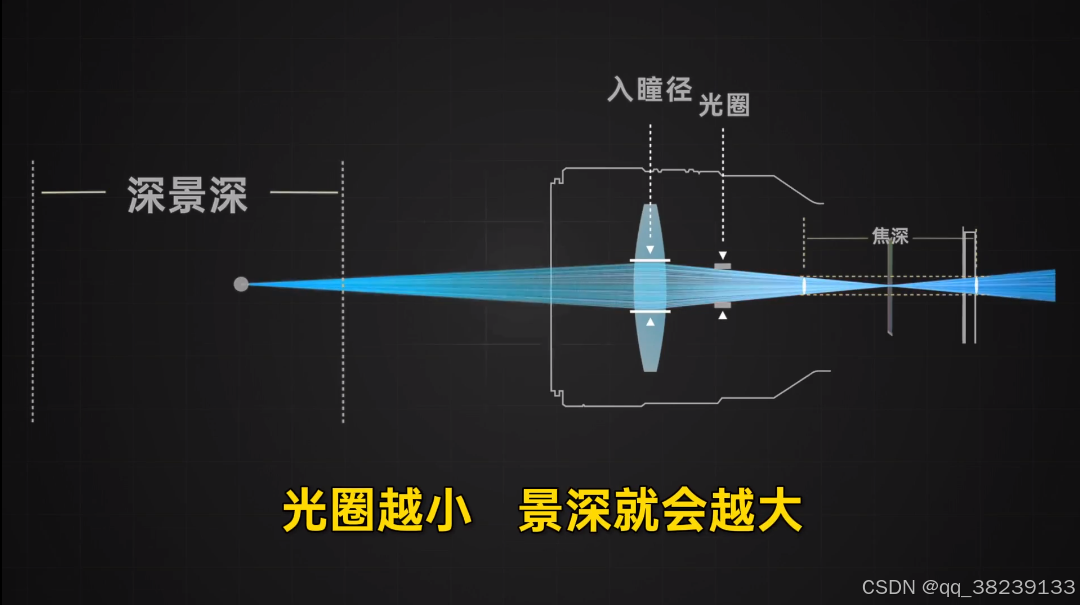
光圈对景深的影响
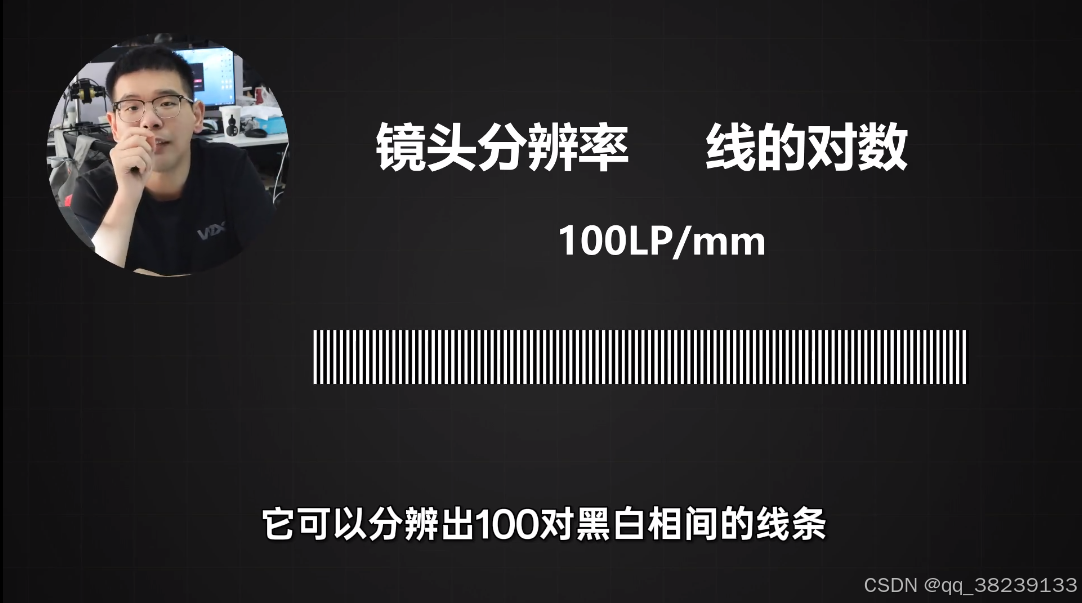
镜头的分辨率,

100LP/mm 即 没1mm, 可以分辨出100LP, LP是1组黑白相间的线,

市面上往往写几百万的分辨率
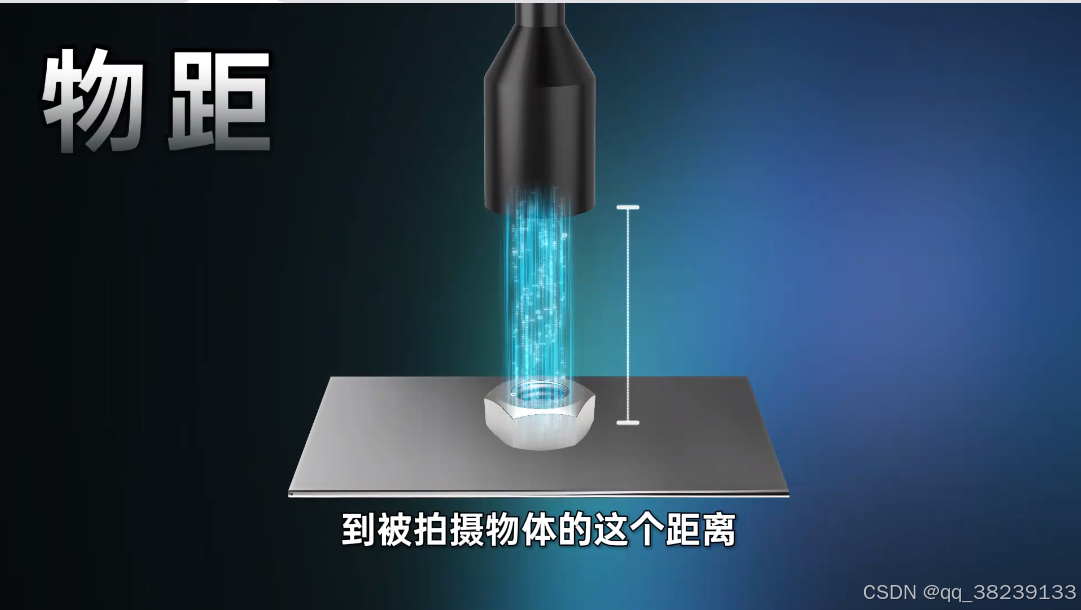
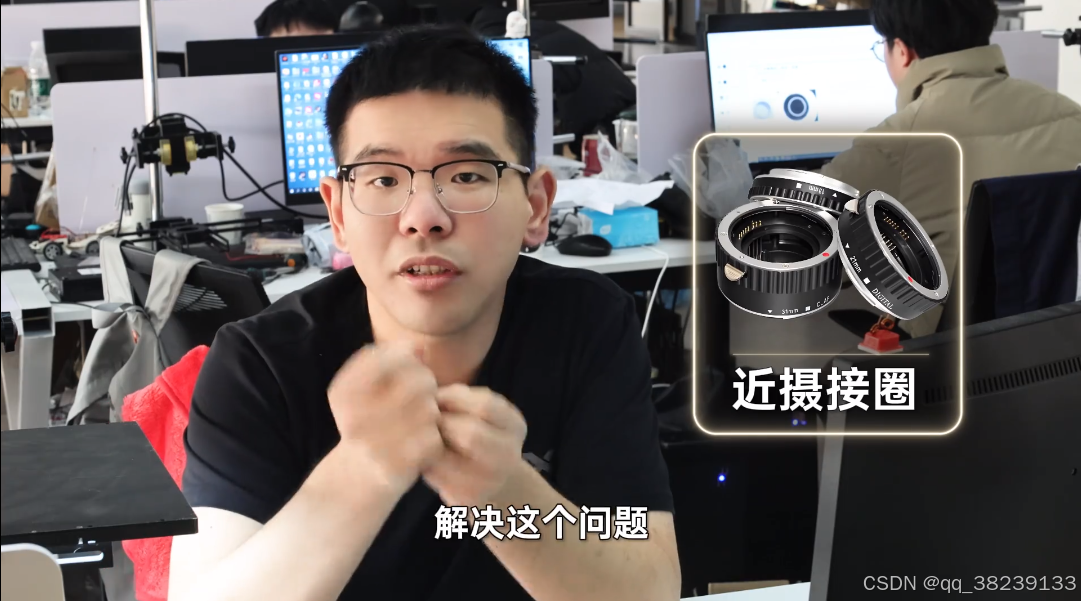
最低工作距离

低于标注的可能无法对焦,可以通过近摄接圈解决这个物体
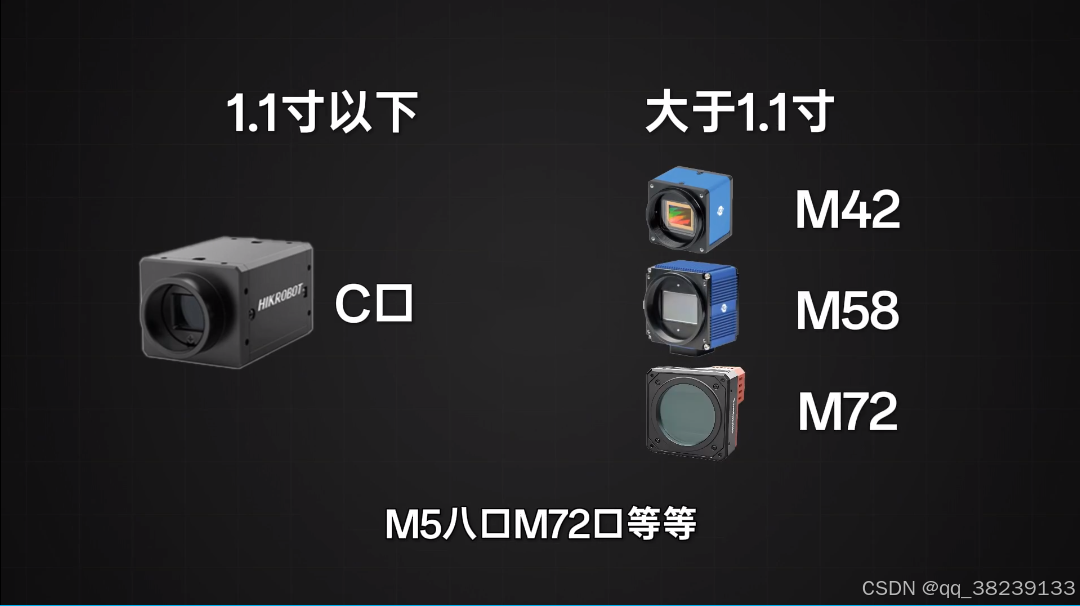
镜头和相机的接口
工业镜头选型(下)
工业镜头选型的保姆级教程(下)_哔哩哔哩_bilibili

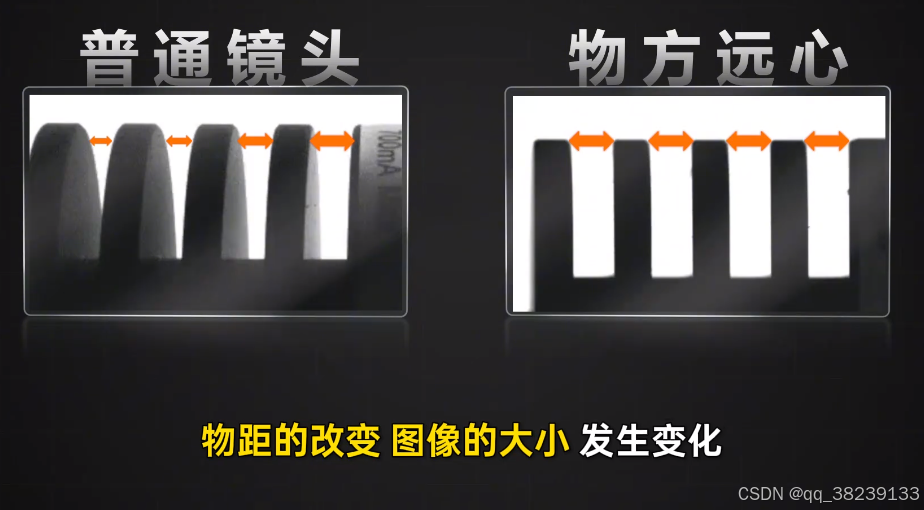
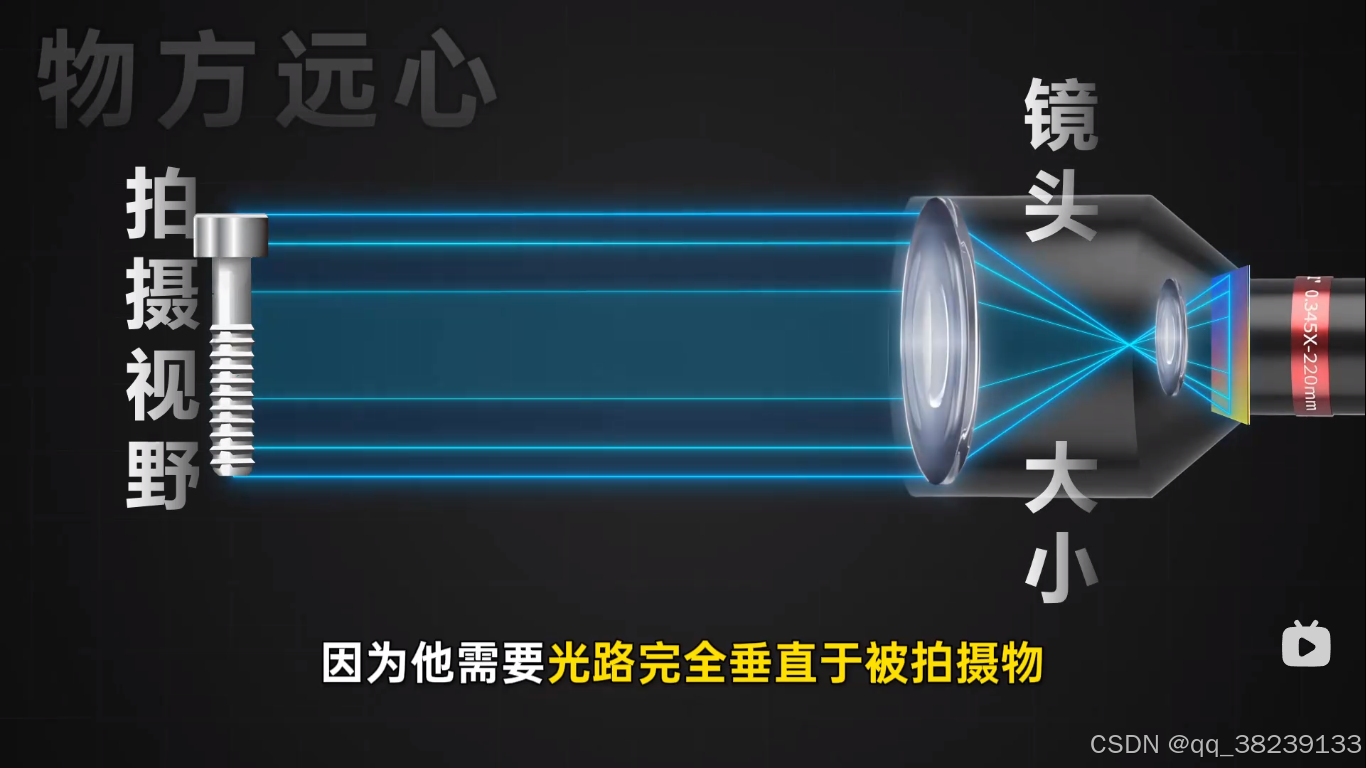
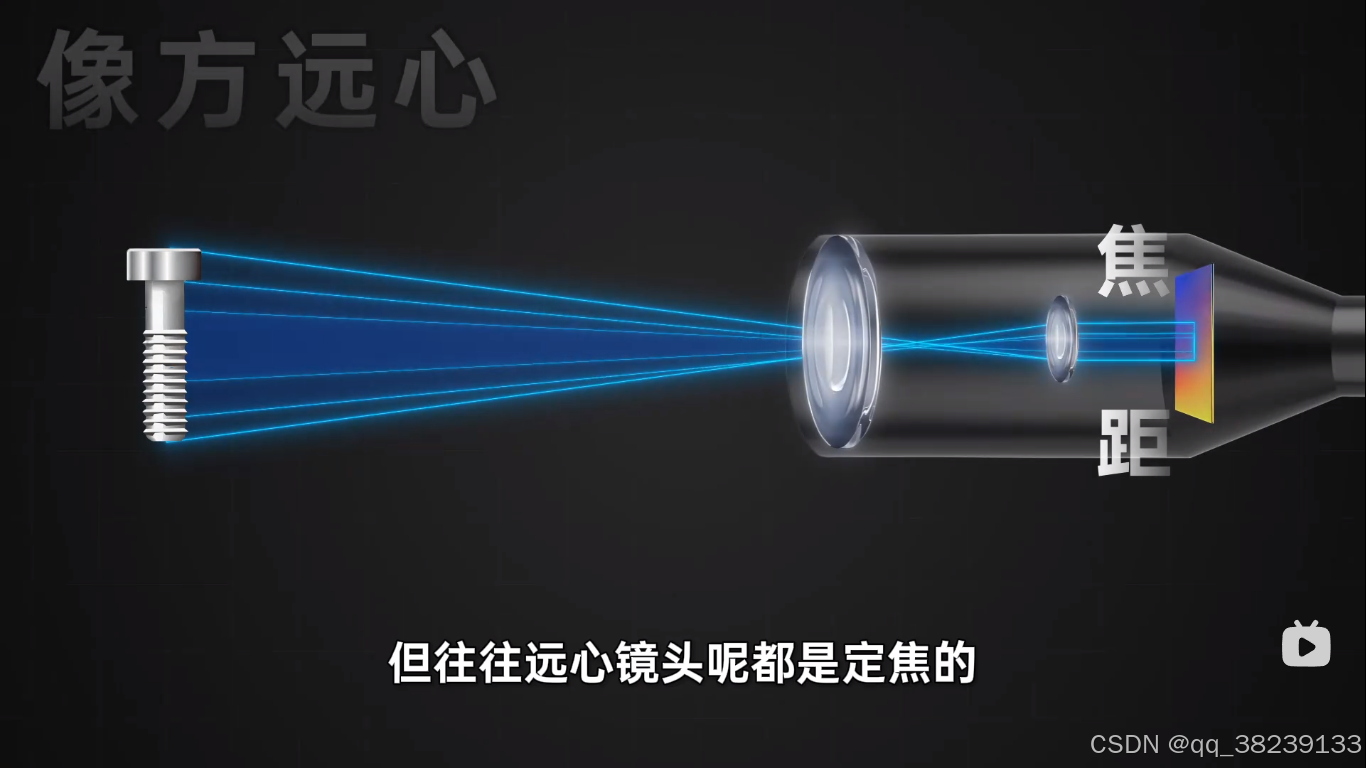
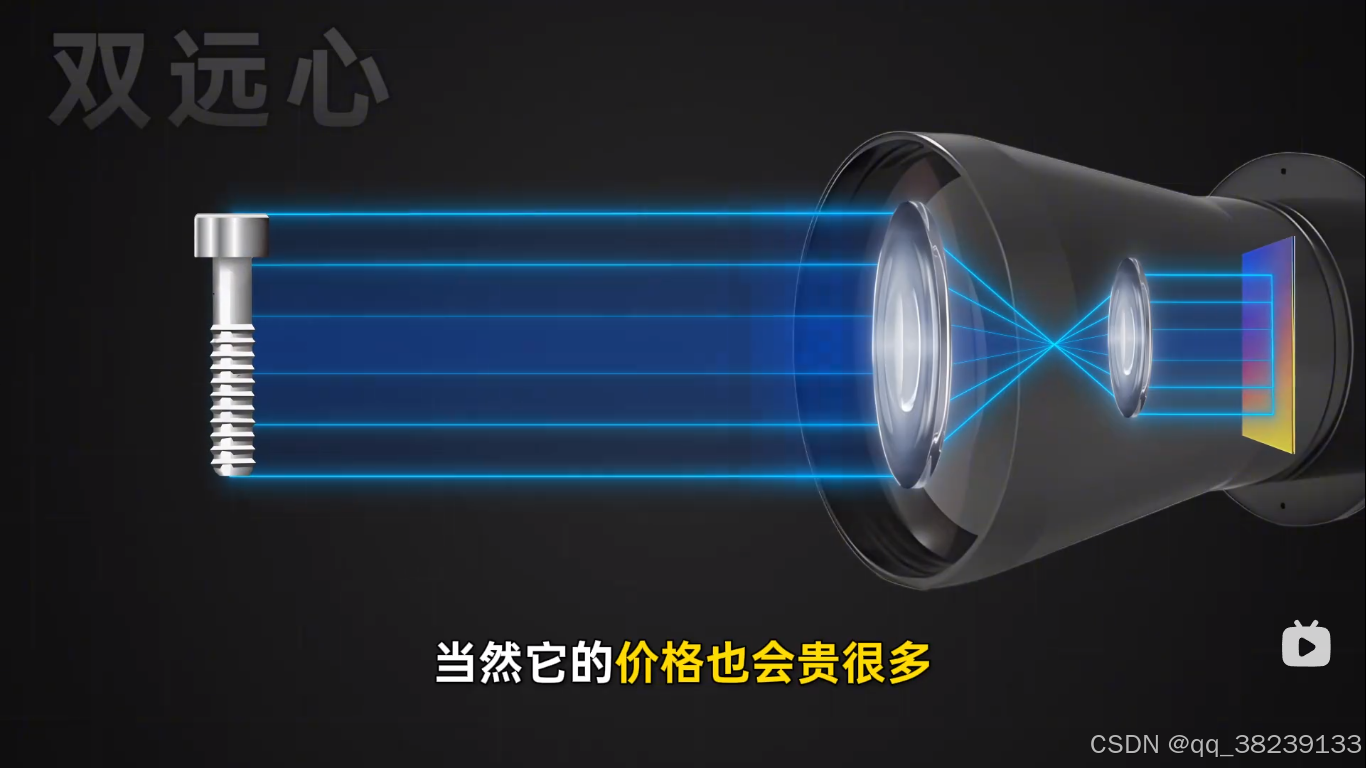
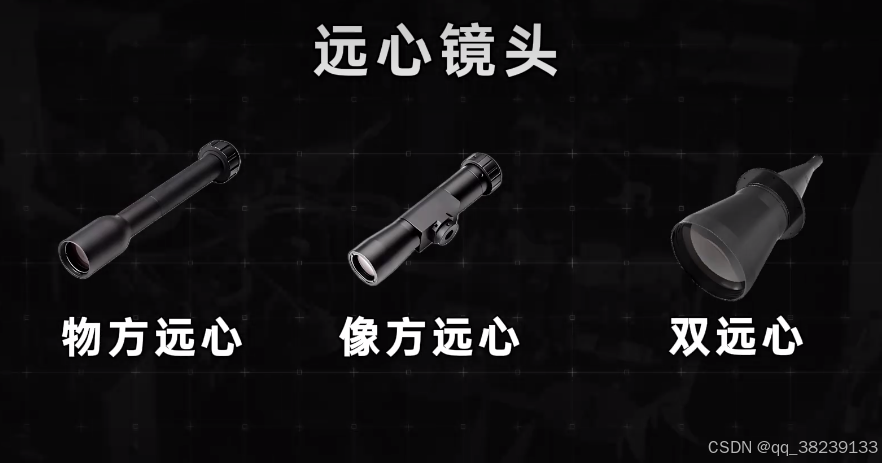
远心镜头,往往是定焦的,要选好告诉厂方要的出厂焦距

双远心镜头

镜头靶面,大小大于等于相机的就好了
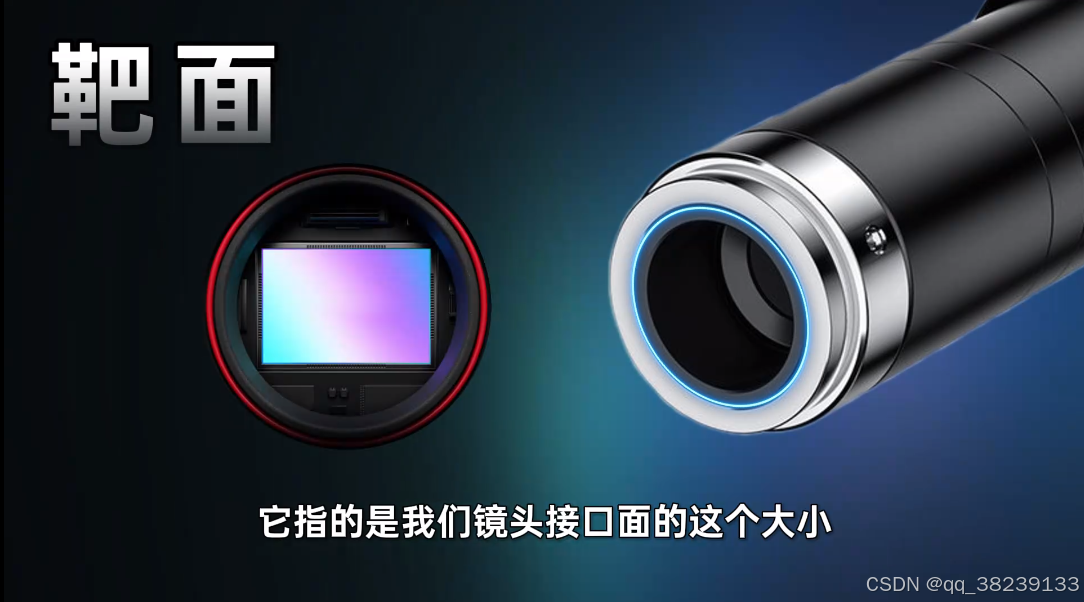
在远心中是固定值
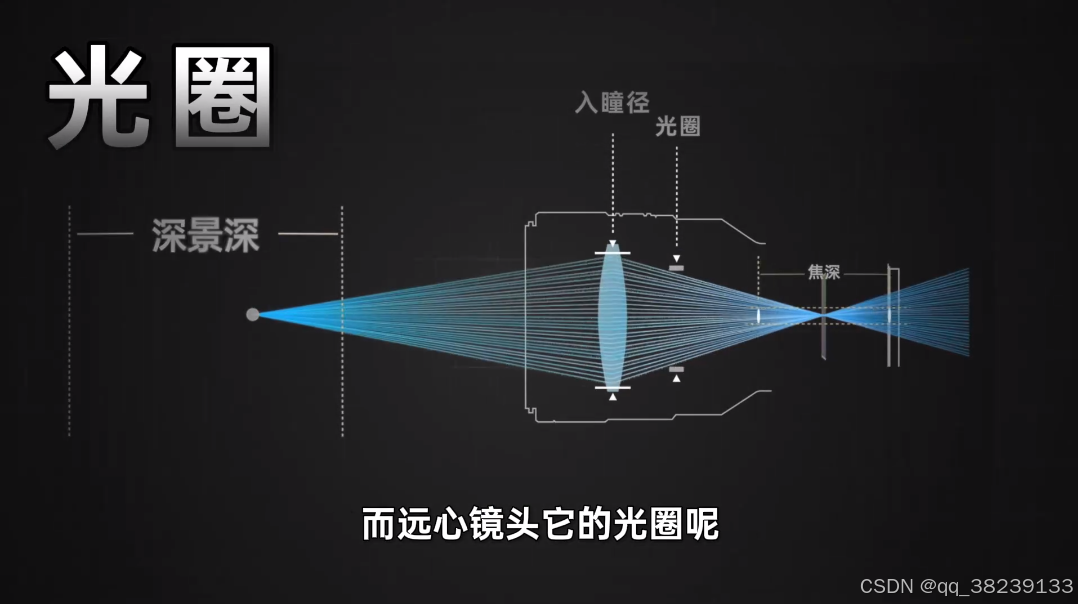
大多情况不支持光圈调整的
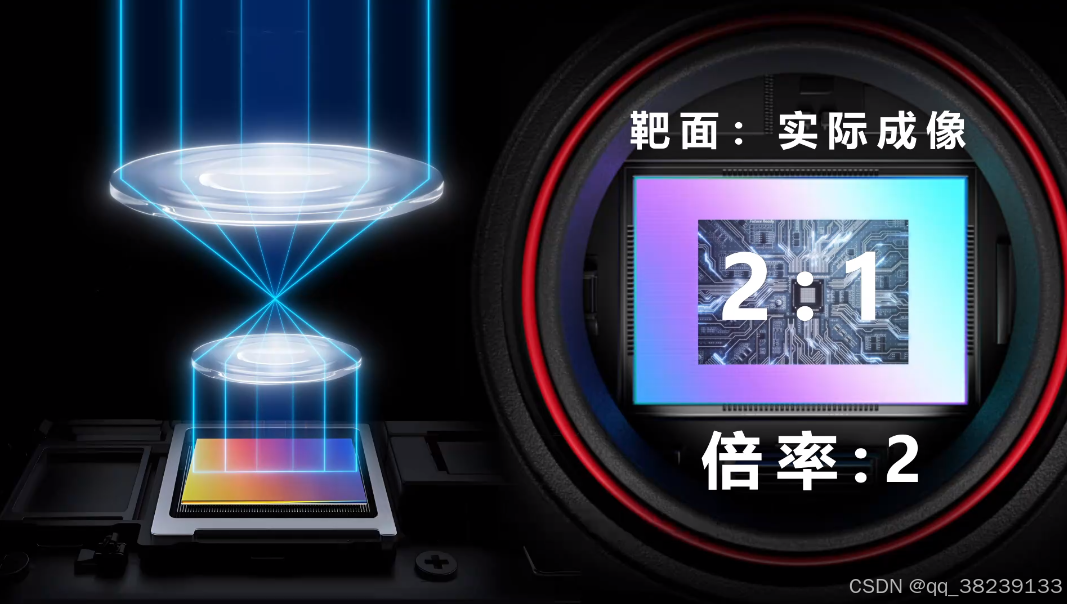
倍率, 实践成像大小/靶面大小

相关推荐
kyle~29 分钟前
Linux --- CPU 调度机制
linux·运维·数码相机
高升说1 小时前
掌心相机工程化:灵巧手近距视觉的 5 个硬门槛
人工智能·数码相机
努力实干13 小时前
面向对象设计原则——C++
开发语言·c++·数码相机
昂好的day17 小时前
VisionMaster(VM) 标定工具详解(上):为什么必须标定 + 九点标定手眼标定
开发语言·数码相机·c#
LittroInno18 小时前
运动平台上的巡检相机:曝光时间与快门该怎样选?
数码相机·机器视觉·曝光时间·运动模糊·滚动快门·巡检相机
GlobalInfo21 小时前
2026年机器人3D ToF相机行业发展趋势深度研判:十五五重点赛道、市场占有率与区域格局
人工智能·数码相机·ai·机器人
luoganttcc2 天前
bev 系列 (一)BEVFormer-base:六相机特征怎样进入 BEV Query
数码相机·bev
遇码4 天前
不用转场引擎做幻灯片转场:相机滑动、黑场淡入与真全屏的完整做法
人工智能·数码相机·ai·rust·大模型·agent
光电的一只菜鸡5 天前
相机里面的AON模式是什么
数码相机
峥嵘life5 天前
Android16 Camera2录像中拍照后预览模糊问题分析与解决总结
人工智能·数码相机·wireshark