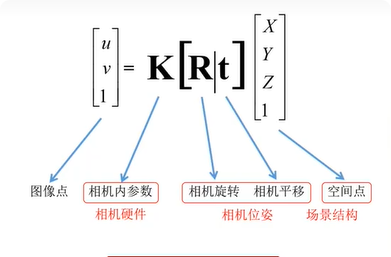
相机--相机标定

教程

内外参公式及讲解

相机标定分类

相机标定分为内参标定和外参标定。

相机成像原理

相机成像畸变

链接

四个坐标系的转变

内参标定

内参

相机内参通常用一个 3×3 矩阵(内参矩阵,KK)表示,形式如下:
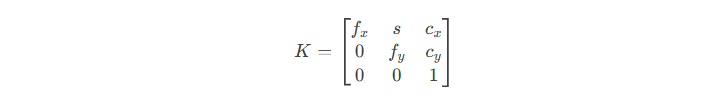
(1)焦距(Focal Length)

  • fx,fy​:

    • 表示相机在图像坐标系 x和 y 方向上的单位长度所对应的像素的大小(单位:像素)。

    • 如果 fx=fy​,说明像素是正方形的;若不相等(如 fx≠fy),则像素是矩形的(常见于某些工业相机)。

(2) 主点(Principal Point)

  • cx,cy​:

    • 图像坐标系中的光轴中心(即图像中心)的像素坐标。

    • 理想情况下,主点位于图像的正中心(如 640×480 图像的主点为 (320,240)),但实际可能因镜头安装偏差存在微小偏移。

目的

作用

原理

外参标定

机械臂的外参标定

相关推荐
深视智能科技14 小时前
高速相机标称帧率到现场还够用吗?从试拍到验收怎么核
数码相机
TengTaiTech5 天前
头戴耳机做运动相机外接麦:一颗麦克风同时服务蓝牙通话与 3.5mm 录音的底层重构
数码相机·音视频·蓝牙·qcc
大凡光学6 天前
交通卡口:大尺寸标定板在车牌识别相机视场角标定与畸变校正中的应用
数码相机·安防监控·机器视觉·标定板
加搜科技观察9 天前
哪个品牌 3D 相机好用?工业 3D 相机品牌选型评估指南
数码相机·3d
于海风微醺12 天前
工业相机选型
数码相机·相机
QYR_1113 天前
年复合增长率11.4%!机器人指端视触觉传感器加速迈向规模化应用
人工智能·数码相机
大熊背14 天前
LV值计算的注意事项
数码相机·apex·自动曝光·lv
敢敢のwings14 天前
SimpleMemVLA 深度解读:把原生视频上下文变成机器人的记忆
数码相机·机器人·音视频
敢敢のwings15 天前
Super Odometry 2.0:相机与激光雷达退化后,机器人如何继续估计运动
人工智能·数码相机·机器人
高升说15 天前
手眼方案怎么选:眼在手上与眼在手外的工程对比
人工智能·数码相机