ROS 2安装 slam_toolbox

Slam Toolbox是一套用于2D Slam的工具。主要功能包括:

1.建图、保存地图pgm文件

2.细化地图、重新建图或在已保存的地图上继续建图

3.长期建图:加载已保存的地图继续建图,同时从新的激光点云中删除无关信息

4.在已有的地图上优化定位模式。也可以使用"激光雷达里程计"模式在没有建图的情况下运行定位模式

5.同步、异步建图

6.动态地图合并

7.基于插件的优化求解器,带有一个新的基于谷歌 Ceres 的优化插件交互的RVIZ插件

8.提供RVIZ图形操作工具,用于在建图期间操作节点和连接地图序列化和无损数据存

安装命令:

复制代码
sudo apt install ros-jazzy-slam-toolbox

启动命令:

复制代码
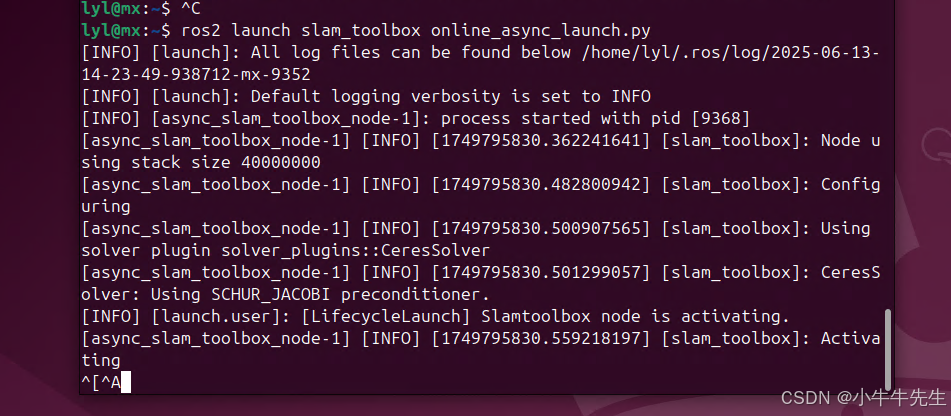
ros2 launch slam_toolbox online_async_launch.py

启动截图:

相关推荐
数字新视界5 小时前
能耗管理系统提升企业能源效率的实践与展望
大数据·人工智能·数据中心·机房管理·模块化机房
郝学胜-神的一滴6 小时前
Effective Python 条款36:优雅拼装迭代器与生成器
开发语言·数据结构·人工智能·python·numpy·scikit-learn
Frag0ut7 小时前
Chrome 2026浏览器AI助手全攻略:智能问答与内容创作实战进阶指南
人工智能·chrome·ai助手·本地大模型·浏览器ai·网页智能总结·侧边栏ai
如夏倾城7 小时前
入侵检测系统(IDS)原理、部署模式与 IPS/防火墙对比
大数据·网络·人工智能·网络安全·云原生·架构·kubernetes
Dawson Zhu7 小时前
【模型量化⑤】Weight-Only INT4:AWQ与GPTQ两大算法深度解析
人工智能·语言模型·架构·aigc·agi
水如烟8 小时前
孤能子视角:通用智能 vs 分工协同智能群系统–––集中结晶 vs 分布式结晶
人工智能
罗西的思考8 小时前
【轻量化复现大模型 / KIMI K3】训练模块梳理 & Muon P2P 优化器
人工智能·深度学习·机器学习
lilihuigz8 小时前
权限配置:WordPress 7.2 Abilities API 权限、输入验证与 JSON 输出指南
人工智能
杨凯凡8 小时前
IT日报|2026-11-20:欧盟 AI 网络攻击、Valkey 9.2、GitHub 企业迁移
人工智能·github