一、运行方式
1. 感知-决策-控制闭环
感知层:通过多光谱摄像头、LiDAR、红外传感器等采集环境数据,利用CNN、Transformer等模型实时检测目标(如车辆、人员)并提取特征(形状、热信号等)。
决策层:结合强化学习(RL)或大模型(如DeepSeek-R1)生成高层指令,并通过"大脑-小脑"架构(如北航AeroAgent)分解为底层控制参数。
控制层:运动规划器(PID、模型预测控制)将指令转化为舵机/电机信号,实现精准航迹跟踪。
2. 动态目标处理流程
检测→识别→锁定→追踪:目标检测模型(YOLO系列)定位目标,跟踪算法(卡尔曼滤波+匈牙利匹配)预测运动轨迹,实时调整无人机姿态保持锁定。
抗干扰策略:GPS拒止时切换至视觉SLAM或惯性导航;通信中断时启动自组网(如神思智飞系统)实现集群协同。
3. 攻击执行模式
自主打击:识别目标后计算最优攻击角度与时机(如俯冲投弹)。
协同蜂群:多机通过博弈算法分配任务,共享目标信息。
二、技术要点
1. 核心算法与技术
目标识别:CNN、Transformer模型支持多尺度检测与少样本学习(如特征-速度-轨迹四维比对)。
路径规划:A、RRT算法结合强化学习优化实时避障;大模型生成任务级规划(如电网巡检航点序列)。
多模态融合:视觉+LiDAR+IMU数据时空对齐,提升复杂环境鲁棒性。
2. 硬件支撑体系
边缘计算:搭载Jetson Orin模组(100TOPS算力),支持轻量化模型实时推理。
抗干扰设计:CRPA导航系统(抗GPS欺骗)、跳频通信模块(抗电磁干扰)。
3. 系统架构创新
云边协同:云端大模型处理全局调度,边缘端执行低延迟控制。
模块化设计:支持快速更换载荷,适应多任务场景。
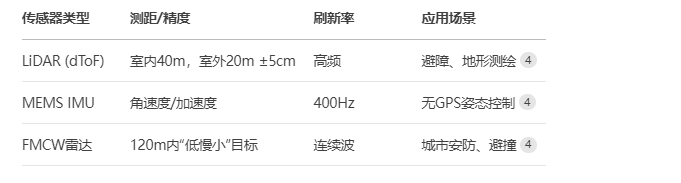
表:关键传感器技术参数对比
三、技术难点与解决方案
1. 复杂环境适应性
难点:目标遮挡(树木遮挡车辆)、相似物干扰(车流中追踪特定车辆)导致误识别。
方案:
时序融合技术(LSTM分析历史帧数据)。
红外热成像辅助光学摄像头,穿透烟雾/夜间环境。
2. 实时性与资源约束
难点:毫秒级决策要求(如追踪高速目标)与边缘算力、功耗的平衡。
方案:
模型轻量化(蒸馏、量化压缩神经网络)。
存算一体芯片降低数据搬运功耗。
3. 抗干扰与安全性
难点:GPS欺骗、通信劫持导致状态估计偏差。
方案:
ARMOR框架:两阶段训练生成抗攻击潜在表示。
多源导航(视觉-惯性-星基组合导航)。
4. 集群协同挑战
难点:多机通信延迟、任务分配冲突(蜂群目标重叠)。
方案:
分布式强化学习:各机独立学习协同策略。
智能合约式任务拍卖:基于区块链分配目标。
5. 硬件可靠性
难点:IMU芯片ESD防护不足导致数据异常或死机。
方案:
硬件改进:增加TVS二极管、优化PCB布局。
软件容错:多传感器冗余校验、安全恢复流程。
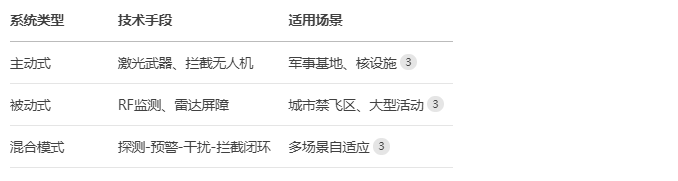
表:反制系统技术分类与适用场景