本章节对自动驾驶车辆上所有的摄像头的技术需求进行罗列
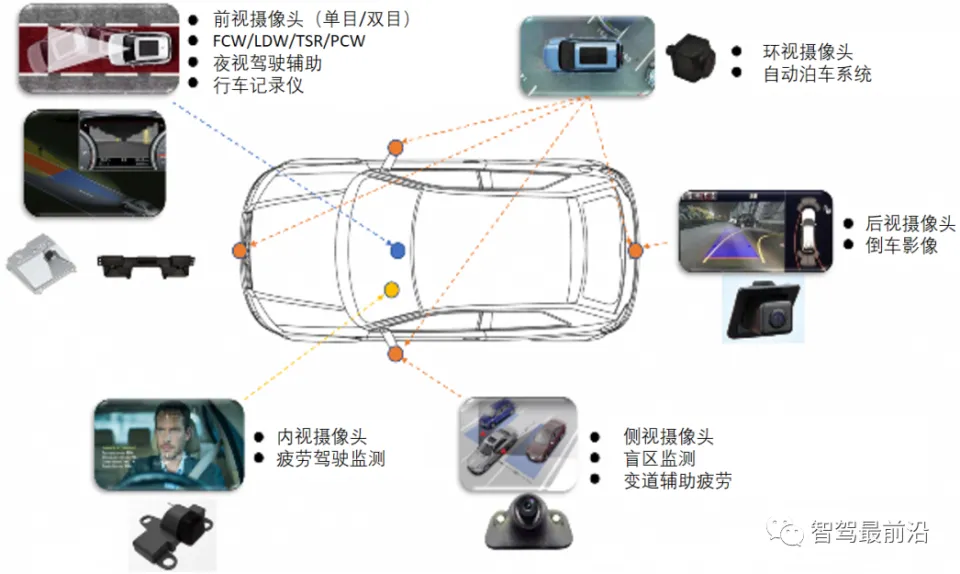 图1 车载摄像头总结
1、前视窄角
一般技术需求
CIS:8MP+:推荐X8D10;也可以向12MP甚至15MP开始考虑;
镜头FOV:HFOV 30°,VFOV 17°,DFOV 35°;
探测距离:250m可以识别车辆;
安装位置:一般在风挡玻璃、内后视镜处;
功能:涵盖测距、物体识别、道路标线等;
2、前视宽角(可以增配为双目)
一般技术需求
CIS:8MP+:推荐X8D10;也可以向12MP甚至15MP开始考虑;
镜头FOV:HFOV 120°,VFOV 65°,DFOV 140°;
探测距离:120m红绿灯信号识别;
安装位置:一般在风挡玻璃、内后视镜处;
功能:涵盖测距、物体识别、道路标线等;
3、后视
一般技术需求
CIS:8MP+:推荐X8D10;
镜头FOV:HFOV 60°;
探测距离:160m识别后向来车;
安装位置:一般安装在尾箱或后挡风玻璃上;
功能:后视摄像头主要是用于倒车过程中,便于驾驶员对车尾后面影像的捕捉,实现泊车辅助功能。也在自动驾驶中探测后向来车,对变道功能进行辅助;
4、侧前视
一般技术需求
CIS:3MP或者5MP,索尼可以选,如果侧视和环视合一,合并使用超级鱼眼镜头,可以采用8MP CIS;
镜头FOV:HFOV 120°或者100°;
探测距离:>100m识别两轮车;
安装位置:左右后视镜处或下方车身处;
功能:主要用于侧前BSD;
5、侧后视
一般技术需求
CIS:3MP或者5MP,索尼可以选,如果侧视和环视合一,合并使用超级鱼眼镜头,可以采用8MP CIS;
镜头FOV:HFOV 100°或者70°;
探测距离:>100m识别两轮车;
安装位置:左右后视镜处或下方车身处;
功能:主要用于侧后BSD;
6、环视
一般技术需求
CIS:3MP,索尼可以选,如果侧视和环视合一,合并使用超级鱼眼镜头,可以采用8MP CIS;
镜头FOV:HFOV 200°;
探测距离:近距离;
安装位置:车辆前后车标(或附近)、以及集成于左右后视镜上的一组摄像头;
功能:作用在于识别出停车通道标识、道路情况和周围车辆状况,使用多个摄像头的图像进行拼接,为车辆提供360度成像,因为车声周边情况的探测需求,一般用于泊车,以及给驾驶员观察车身周围用,所以对像素要求不高。
7、DMS
一般技术需求
CIS:2.5MP或者3MP,Global Shutter
镜头FOV:HFOV 80°,VFOV 50°;
探测距离:近距离;
补光:LED或者VCSEL;
安装位置:无固定位置,方向盘中、内后视镜上方、A柱或集成于仪表显示屏处均有;
功能:由于现有自动驾驶仅仅位于L2-3级,还需要人类驾驶员干预。因此,驾驶员监控系统DMS成为一个解决方案出现在ADAS中。现有的DMS解决方案主要是采用近红外摄像头的AI识别来完成。这个摄像头在驾驶员前方,能够完整的拍到驾驶员面部信息。
8、OMS
一般技术需求
CIS:2.5MP或者3MP,Global Shutter
镜头FOV:HFOV 80°,VFOV 50°;
探测距离:近距离;
补光:LED或者VCSEL;
安装位置:无固定位置,方向盘中、内后视镜上方、A柱或集成于仪表显示屏处均有;
功能:效避免后排幼儿或儿童被遗忘在车内。
9、CMS
电子后视镜CameraMonitor System
一般技术需求
CIS:2.5MP、3MP或者5MP,Global Shutter??
FPS:法规要求白天最低30fps,夜晚最低15fps;
镜头FOV:HFOV 100°或者70°,VFOV 50° ;
探测距离:100m左右;
安装位置:两侧后视镜位置处,具体还有待讨论,和车身外造型相关;
功能:取代两侧舱外后视镜,取得比舱外后视镜更好的视野和清晰度效果。同时摄像头图像的裁剪要能保障内屏的显示效果要求。
关键法规参考:CMS 电子后视镜R46, GB15084, ISO16505测试要求介绍
10、IMS
一般技术需求
CIS:2.5MP或者3MP,Global Shutter??如果复用后视Camera,则为Rolling Shutter;
FPS:法规要求白天最低30fps,夜晚最低15fps;
镜头FOV:HFOV 65°,VFOV 15° 提供给后视镜显示;全幅一般为HFOV 65°,VFOV 45°;
探测距离:100m左右;
安装位置:一般位于尾箱或者后档玻璃上方,不能太低,有一定的高度要求;
功能:取代舱内后视镜,取得比舱内后视镜更好的视野和清晰度效果。
关键法规参考:转载:一图读懂强制性国家标准GB 15084-2022《机动车辆 间接视野装置 性能和安装要求》 - 智能汽车资源网
以上对于CMS和IMS还有进一步的技术要求
能够清晰辨识后方车辆的车牌、行人等关键细节;
图像质量需满足法规要求,减少畸变、眩光和伪影,色彩还原真实,尤其是在识别交通信号灯等关键场景;
系统应支持手动或自动调节亮度和对比度,以适应不同的光照环境(如白天、夜晚、强光照射等),即HDR的要求;
显示屏在各种光照条件下应保持最小对比度,并符合ISO 15008:2003等标准;
应具备防眩光功能,尤其是在强光(如后车远光灯)下,能够动态调节以防止图像过曝;