一、运行要点
1. 传感器数据采集与预处理
陀螺仪:实时测量三轴角速度(roll/pitch/yaw),采样频率需≥400 Hz以适应高速机动。
校准:上电自动校准零偏(零点偏移),采集静止状态下的200组数据求均值,消除初始误差。
滤波:开启内置低通滤波(带宽30 Hz),或采用一阶低通滤波器抑制高频噪声。
- 姿态解算与动态融合
角速度积分:将陀螺数据转换为欧拉角或四元数,但积分会累积误差。
多传感器协同:
加速度计提供重力参考,校正姿态漂移;
扩展卡尔曼滤波(EKF)融合GPS、磁力计数据,高频IMU(100 Hz)与低频GPS(10-20 Hz)需硬件级时间同步。
3. 环境适应性与实时控制
温控设计:高端IMU模块配备加热电阻,维持恒温避免零偏漂移。
闭环控制:输出姿态数据至飞控,生成PID控制指令,处理延迟需<10 ms。
二、技术难点
1. 误差累积与补偿
零偏不稳定性:低成本MEMS陀螺零偏>1°/hr,长时间飞行导致角度漂移(例:5分钟漂移5°)。
温漂效应:-40°C至85°C环境零偏变化,需温补算法或恒温硬件。
随机噪声:角度随机游走(ARW)需通过Allan方差分析建模(如0.05°/√h)。
2. 动态响应与延迟控制
高频振动干扰:螺旋桨振动(100-500 Hz)穿透减震系统,导致微颤,需多级齿轮减速或磁编码器。
算法延迟:滤波或融合算法延迟>20ms将影响飞行稳定性。
3. 多源干扰抑制
电磁干扰:强电场需屏蔽层与滤波电路。
多轴耦合:三轴运动耦合引发PID超调,传统PID误差达1.9°,需ESO观测器补偿。
三、技术要点
1. 高精度MEMS陀螺设计
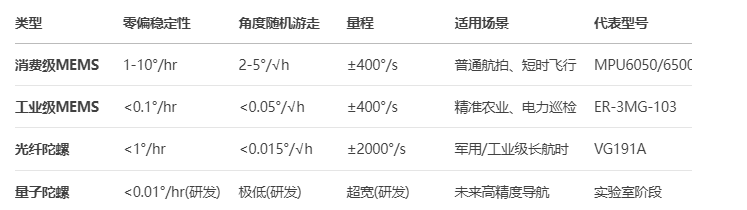
性能参数:零偏稳定性<0.1°/hr(如ER-3MG-103)、ARW<0.05°/√h,量程±400°/s。
微型化:尺寸<50mm³(如VG191A光纤陀螺直径24mm),重量30-40g。
2. 融合算法与模型优化
卡尔曼滤波实时补偿:在线修正陀螺漂移(如VG400CD垂直陀螺)。
AR模型预测漂移:x(k) = a \\cdot x(k-1) + \\omega(k),降低随机游走影响。
协同导航:高低空无人机共享概率分布图,提升弱信号区定位精度。
3. 环境适应性技术
宽温域操作:-45°C至+85°C,铝合金外壳导热散热。
抗振动设计:三轴抗振算法(如Mosaic模块)抵消6g急转弯抖动。
- 前沿技术突破
光纤陀螺(FOG):VG191A实现0.015°/√h ARW,抗冲击性优于MEMS。
量子陀螺:零偏稳定性<1°/hr,解决MEMS长时漂移问题。
四、不同类型陀螺仪性能对比
下表为无人机常用陀螺仪的关键参数对比: