一、波特率的主要运行方式
波特率在无人机遥控协议中的实现方式多样,需与具体协议和硬件设计匹配:
- S-BUS协议(单向总线)
固定波特率:采用非标准的100 kbps(100,000 bps),配置为8位数据位、2位停止位、偶校验(8E2)。
反向电平逻辑:硬件需通过反相器(如74HC14芯片)将TTL电平反向(高电平为"0",低电平为"1")。
双刷新模式:高速模式(4ms/帧,250Hz)和低速模式(14ms/帧,71.4Hz),适应不同实时性需求。
- CRSF/ELRS协议(双向通信)
动态波特率:早期CRSF支持400/416 kbps,现代ELRS默认420 kbps,并支持自动协商(如921.6kbps、1.87Mbps)。
全双工/半双工切换:遥控器-发射机间采用半双工(单线),接收机-飞控间采用全双工(双线)。
跳频扩频(FHSS):结合LoRa调制(ELRS),在物理层提升抗干扰性,波特率仅作用于串行接口层。
- 其他协议(PPM/PWM)
低波特率适用:传统PPM/PWM采用50Hz刷新率(等效波特率约10kbps),但依赖模拟信号,易受干扰。
二、波特率的核心作用
- 降低通信延迟
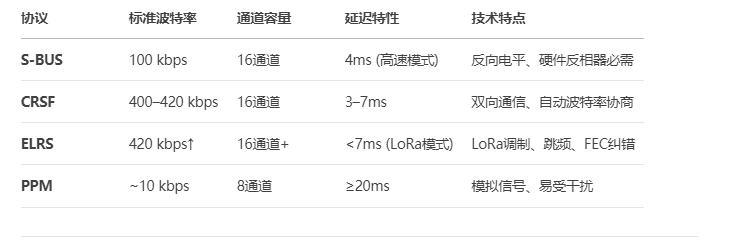
高波特率(如CRSF的420kbps)将端到端延迟压缩至3--7ms,显著提升无人机操控响应速度;而S-BUS的100kbps在高速模式下延迟为4ms,仍优于PPM的20ms。
- 提升通道容量与分辨率
高波特率支持更多通道的高精度数据:S-BUS以100kbps传输16通道×11位数据(共22字节/帧);CRSF同等带宽下支持10位分辨率的前4通道。
- 增强抗干扰能力
数字协议(S-BUS/CRSF)通过高波特率+校验机制抵抗电磁干扰,而低波特率协议(PPM)在复杂环境中易失效。
- 支持双向通信与系统扩展
CRSF的420kbps波特率实现遥控信号与遥测数据(GPS、电池电压)的双向传输,为自主导航提供数据闭环。
三、关键技术要点与挑战
- 非标准波特率的实现
S-BUS的100kbps需飞控端定制串口配置(如Pixhawk通过`cfsetspeed()`设置),通用串口工具无法直接兼容。
- 电平逻辑与硬件设计
S-BUS的反向逻辑必须硬件反相,否则无法解析;CRSF则需区分全/半双工的电气特性(空闲电平差异)。
- 波特率匹配问题
接收机与飞控波特率不匹配(如ELRS默认420kbps vs. 飞控400kbps)会导致数据跳变,需手动校准或启用自动协商。
- 校验与容错机制
CRC校验:CRSF采用CRC-8(多项式0xD5)校验数据完整性。
前向纠错(FEC):ELRS通过添加冗余比特和重传策略修复传输错误。
故障保护(Failsafe):S-BUS/CRSF在信号丢失时触发预设动作(如自动降落),标志位嵌入协议帧中。
- 协议演进与兼容性
ELRS V3支持波特率自适应,但需发射/接收端固件版本严格一致;旧硬件(STM32)可能无法兼容高波特率(>1Mbps)。
不同协议的波特率特性对比
四、总结
波特率在无人机遥控系统中是性能基石:
高速率协议(如CRSF/ELRS)已成为主流,满足低延迟、高可靠需求;
实现挑战集中在非标准波特率适配、电平逻辑转换及跨版本兼容;
未来趋势将聚焦智能波特率协商(如ELRS V3)与物理层扩频技术的结合,进一步优化远距离抗干扰能力。