全球无人机航拍树冠覆盖数据集 | 树冠分割 语义分割 无人机航拍 全球森林监测 GeoTIFF 生态恢复9083期
数据集概述
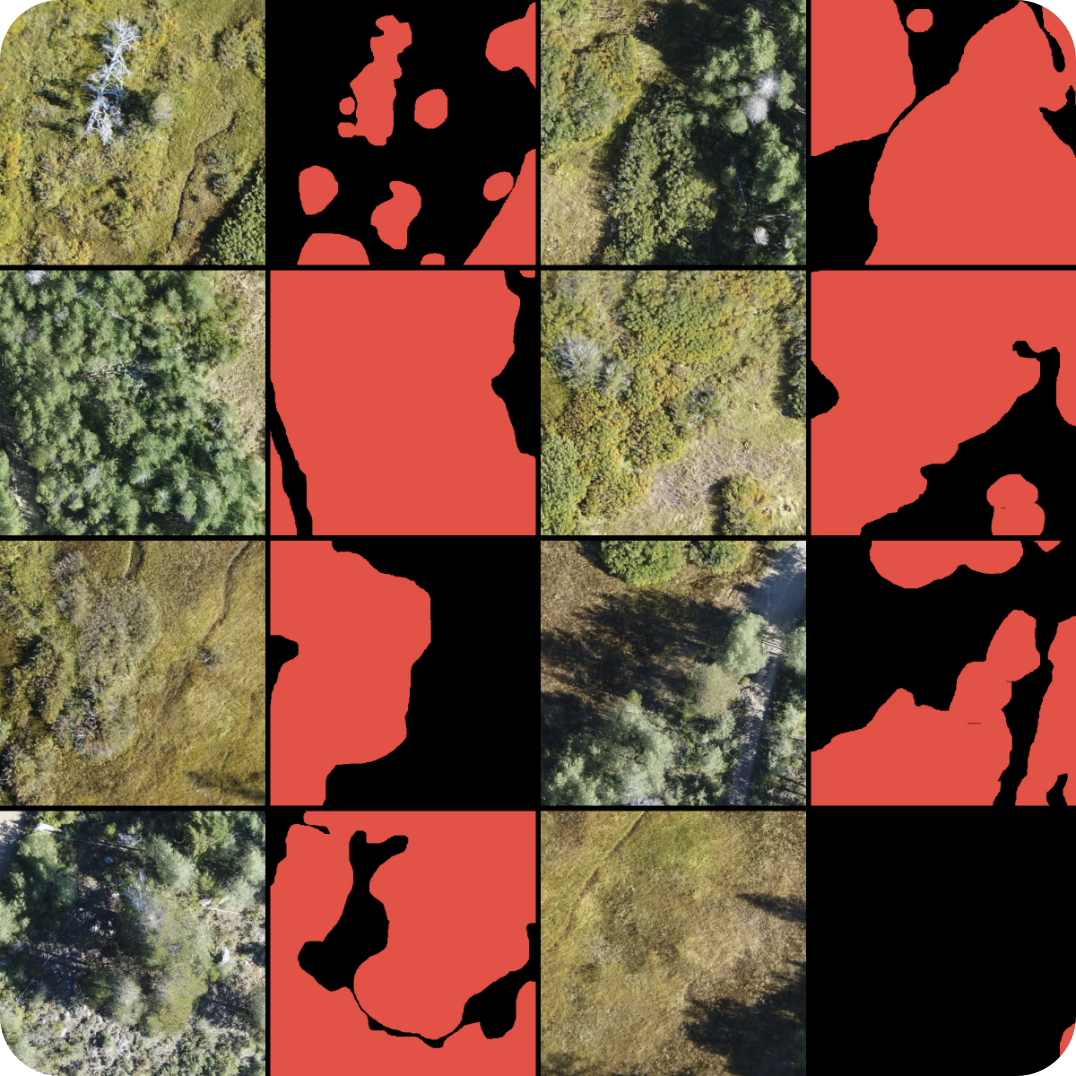
本数据集是全球规模最大的无人机航拍高分辨率树冠覆盖数据集 ,专注于树木树冠的语义分割,服务于全球森林监测、生态恢复评估及碳汇计量。数据覆盖全球多数陆地生物群系,包含约28万棵单棵树与5.6万个树冠组的掩膜标注,适配大尺度植被覆盖分析与生态研究。
数据集核心信息
| 数据要素 | 详细说明 |
|---|---|
| 类别 | 共 2 类:背景、树木树冠 |
| 数量 | 5072 张原始瓦片 / 73728 张裁切图像(训练66368 + 测试7360) |
| 分辨率 | 地面分辨率 0.1m ;原始尺寸 2048×2048 ;裁切尺寸 512×512 |
| 标注规模 | 约 28万 棵单棵树、5.6万 个树冠组掩膜 |
| 格式 | 原图 .tif + 标签图 .tif(GeoTIFF,含地理坐标信息) |
| 应用价值 | 1. 全球森林监测 :支撑大尺度树冠覆盖制图与森林资源清查。 2. 生态恢复评估 :通过树冠覆盖变化监测生态修复项目效果。 3. 碳汇计量 :为生物量模型提供高精度树冠面积与分布输入。 4. 算法研发:为高分辨率遥感语义分割、跨生物群系泛化研究提供大规模基准数据。 |
数据三要素解析
类别与分割目标
- 数据集定义 2 个语义类别:背景 与 树木树冠,任务聚焦于像素级的树冠覆盖提取。
- 标注包含约 28万 棵单棵树与 5.6万 个树冠组的掩膜,既可支持单木分割,也可支持树冠组(林分)级别的覆盖分析。
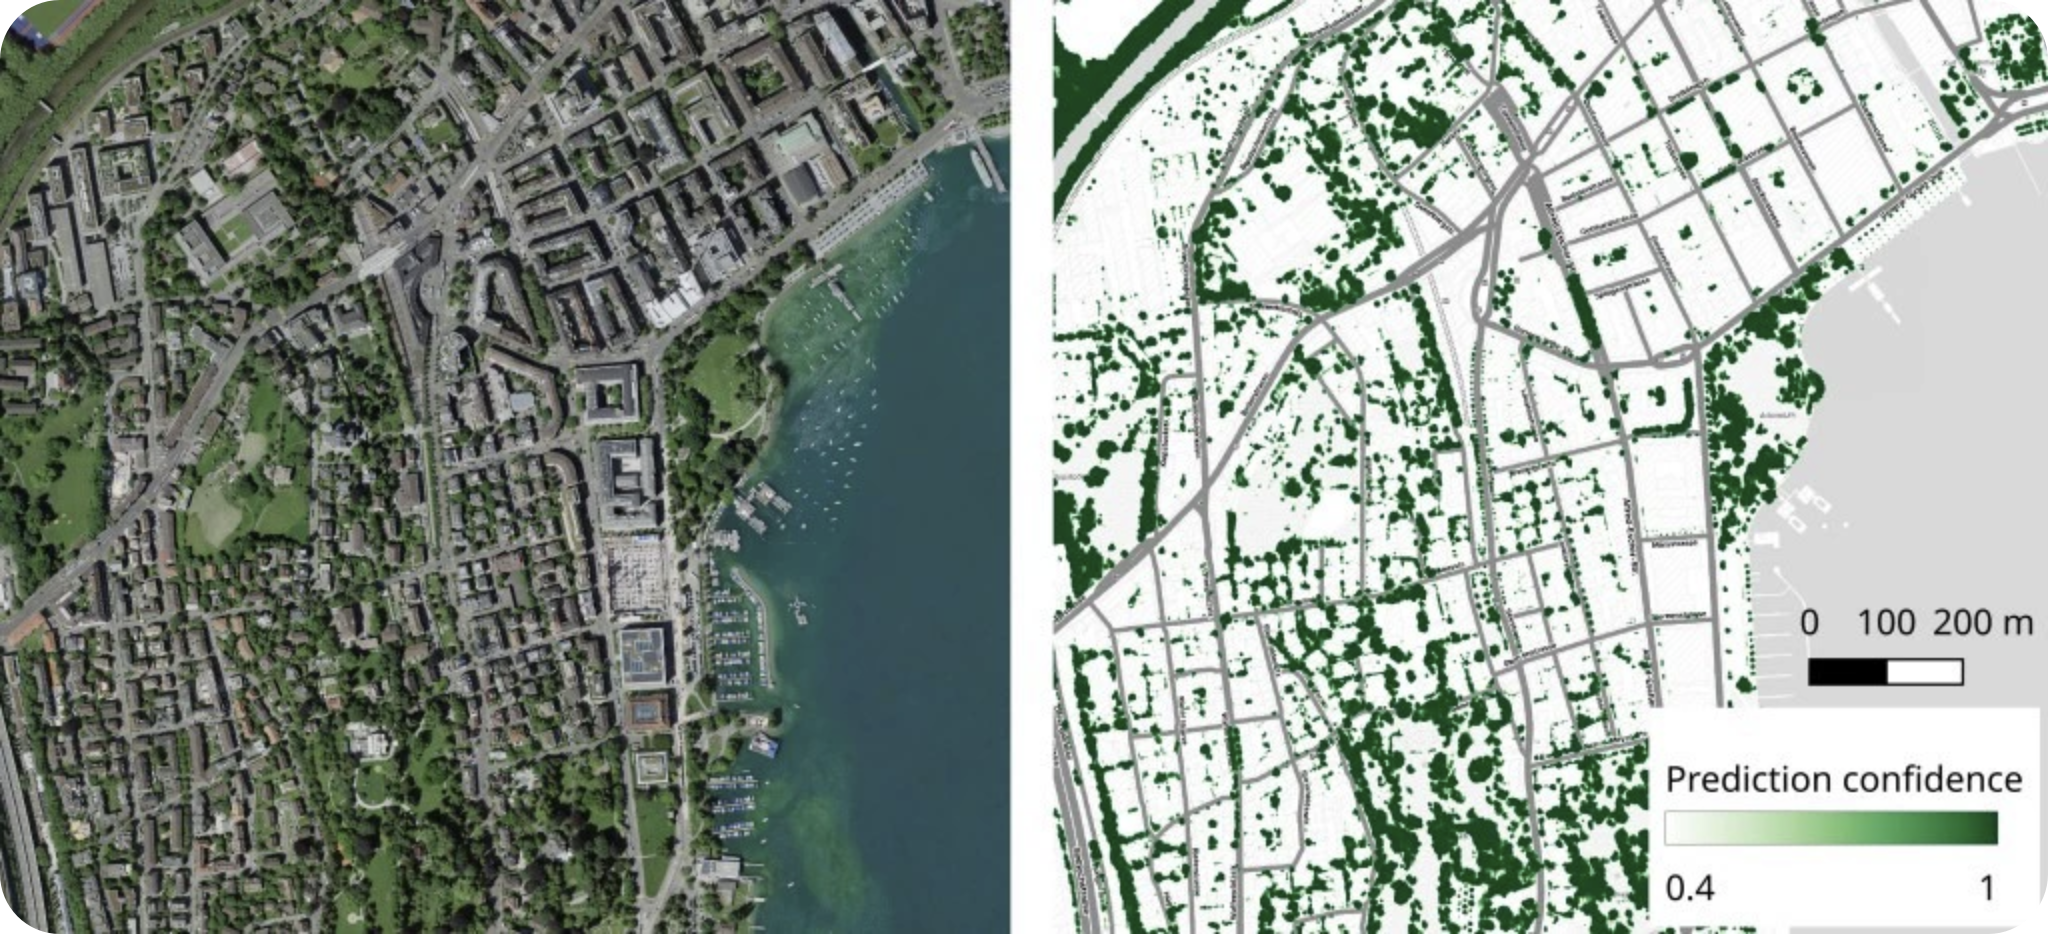
- 语义分割输出可直接计算树冠覆盖率、郁闭度等关键生态指标。

数据规模与地理覆盖
- 原始瓦片 5072 张,裁切后达 73728 张(训练66368 + 测试7360),规模极大,能支撑深度学习模型的充分训练。
- 影像覆盖全球多数陆地生物群系,涵盖热带、温带、寒带等不同气候区的森林与植被场景。
- 地面分辨率达 0.1m,细节丰富,有利于识别单株树木的冠层轮廓。
格式与结构
- 提供原始
.tif影像与对应的标签图.tif,保留地理坐标信息,可直接导入 GIS 或遥感处理软件。 - 裁切后图像为 512×512,便于深度学习模型批量训练。
- 数据来源可提供,便于溯源与引用。
知识普及:全球尺度树冠分割的技术价值
- 跨生物群系泛化:不同气候带的树种形态、林分密度差异显著,模型需具备较强的域适应能力。全球覆盖的数据集是训练泛化模型的关键。
- 高分辨率与计算成本:0.1m 分辨率影像数据量庞大,实际训练中需采用图像切块、混合精度训练等策略平衡精度与效率。
- 地理信息保留:GeoTIFF 格式保留了地理坐标,分割结果可直接叠加至 GIS 平台,服务于森林资源管理与生态规划。
- 应用闭环:树冠分割结果可用于森林碳储量估算、生物多样性评估及生态恢复项目监测,是"遥感+AI+生态"交叉领域的重要基础设施。
快速开始(代码示例)
1. 数据准备
将 .tif 原图与标签图裁切为 512×512 图像块,标签需转换为单通道掩膜(0=背景,1=树冠)。
2. 准备配置文件 (data.yaml)
yaml
path: ./dataset
train: images/train
val: images/test
nc: 2
names: ['background', 'tree_crown']
3. 启动语义分割训练(以 YOLOv8-seg 为例)
python
from ultralytics import YOLO
model = YOLO('yolov8m-seg.pt')
model.train(
    data='data.yaml',
    epochs=100,
    imgsz=512,
    batch=16,
    device=0
)
4. 使用 U-Net 或 DeepLabv3+ 训练(PyTorch 示例)
python
import torch
import torch.nn as nn
from torchvision import models

model = models.segmentation.deeplabv3_resnet50(pretrained=True)
model.classifier[4] = nn.Conv2d(256, 2, kernel_size=1)  # 二分类输出
# 后续加载数据、定义损失、优化器并训练...
标签
树冠分割 语义分割 无人机航拍 全球森林监测 GeoTIFF 生态恢复 深度学习数据集 计算机视觉