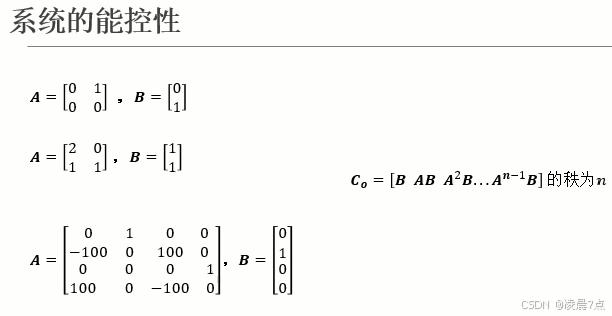控制建模matlab练习13:线性状态反馈控制器-②系统的能控性

此练习,主要是使用状态空间方程来设计控制器的方法和思路:
①系统建模;
②系统的能控性;
③极点配置;
④最优化控制LQR;
⑤轨迹追踪;
以下是,第②部分:系统的能控性;

一、判断系统能控性

  • 状态能控定义:对于系统而言,如果存在着输入u(t),可以在有限的时间区间t~0~,t~1~内,将系统的状态变量从初始状态z(t0)转移到终端状态z(t1),那么就称状态z(t0)是能控的状态。如果在任意的初始时间t0下的初始状态z(t0)都能控,就称系统的状态是能控的。
  • 需要指出,如果系统的状态z(t)能控,系统的输出y(t)也一定能控。
  • 在设计状态反馈控制器,之前需要先判断,系统是否是能控的;判断系统是否能控,就需要判断能控矩阵Co,其矩阵形式如下;
  • 对于n维线性时不变系统而言,它的状态能控的充分必要条件是能控矩阵的秩为n。
  • 判断此时矩阵Co的秩是否为n,秩为n,则系统可控;
  • 以其中第三个例子,在MATLAB算出:
matlab 复制代码
clc;clear;close all;
%% 定义矩阵A,B
A =[[ 0 1 0 0 ];
    [ -100 0 100 0];
    [0 0 0 1];
    [100 0 -10 0]
    ];
B=[0;1;0;0];
Co=ctrb(A,B);  % ctrb,可以直接求出能控矩阵Co
R = rank(Co) ;  % rank,求秩
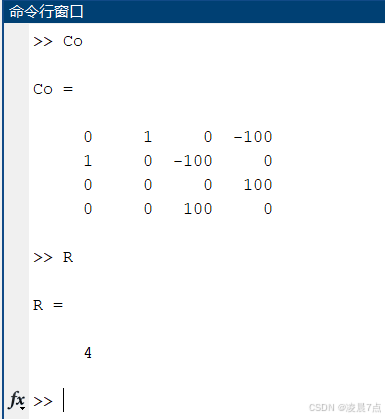
  • 运行结果:
  • 在命令行窗口,分别输入Co和R;
  • 可以看出,秩为R=4,所以说明系统是可控系统;
  • 此例子三数学模型,对应的系统如下图;
  • 两个小车通过弹环连接,右边有一外力;
  • 因为上面分析这是可控的,所以可以通过控制外力,来控制里面每一个状态变量的值。
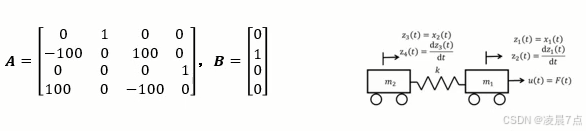
学习来源:《控制之美》卷1,王天威

相关推荐
总要学点什么1 小时前
第98篇:三维特效-材质线效果——给一条线换十种材质,虚线的图案只填了一半
开发语言·前端·javascript·ecmascript·gis·webgl·材质
田甲1 小时前
做一款 Type-C 母座读卡器:GL3224 双卡方案实测
c语言·开发语言
严肃小白兔1 小时前
MATLAB 绘图与科研论文插图制作:图形设计、统计表达与矢量导出
开发语言·matlab·科研绘图
Funlang3 小时前
给机器写的 JavaScript 造个笼子
开发语言·javascript·ecmascript
普通人63 小时前
PHP文件读写完全指南
开发语言·php·1024程序员节
坤坤子吖4 小时前
Linux网络编程:TCP服务器的多进程与多线程实现
linux·服务器·开发语言·网络·c++·笔记·学习
一晌小贪欢5 小时前
Python基础:第 09 篇 · while 循环:重复直到不满足
开发语言·c++·python·数据可视化·面向对象·python办公
xiaoye-duck5 小时前
《C++ 项目:手写大模型接入 SDK》LLMManager架构设计与实现
开发语言·网络·c++·语言模型
一条大祥脚6 小时前
CuTe 与 CuTe DSL:从 C++ 模板元编程到 Python DSL 的 GPU 编程演进
开发语言·c++·python·cutlass·cute·cute dsl
FRing036 小时前
vue2干货总结8(路由模块封装、router-link、声明式导航、路由重定向、编程式导航)
开发语言·前端·vue.js·vue2