智能驾驶机器学习知识总结

前言

本文主要对智能驾驶机器学习相关知识进行初步探究和总结,以加深理解,及方便后续学习过程中查漏补缺。

机器视觉

相机投影几何

原理

  • 原理:小孔成像

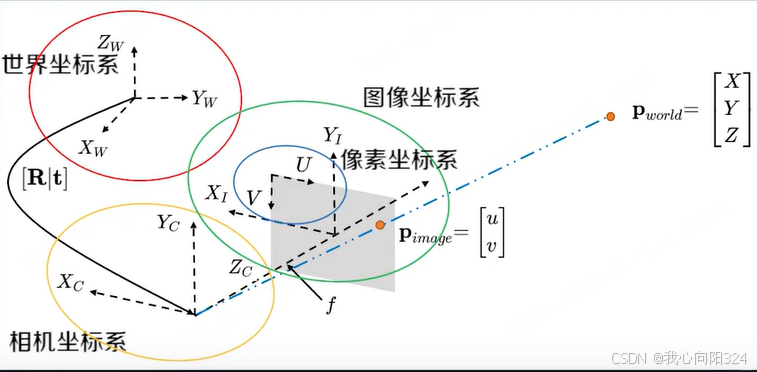
坐标系

  • 分类:世界坐标系、相机坐标系、图像坐标系、像素坐标系
  • 转换
    • 世界--》相机
    • 相机--》图像:内参矩阵K;标定
    • 图像--》像素

双目视觉

  • 极线约束

视觉特征

  • 图像特征:
    • 图像中感兴趣点
  • 图像特征检测:
    • 角点特征、边特征、区块特征
  • 特征描述子
  • 特征匹配
    • 距离函数、穷举匹配
    • 二义性、奇异点处理方法

神经网络

前馈神经网络

  • 激励函数:ReLU

应用

  • 分类、检测、深度估计、语义分割

训练

数据

  • 数据=训练集+验证集+测试集

过拟合

  • 过拟合:泛化能力差
    • 增加训练数据
    • 更改模型架构
    • 规则化方法

欠拟合

  • 欠拟合:训练损失高
    • 更长的训练过程
    • 增加层数或各层的单元数
    • 更改模型架构

卷积神经网络

结构

  • 卷积层
  • 池化层

应用

目标检测
  • 特征提取模块
    • 特征提取器:如VGG、ResNet
  • 检测框模块
  • 非极大抑制
语义分割
  • 标记每一个像素
  • 应用:道路路面识别
相关推荐
搞科研的小刘选手15 分钟前
【落地武汉 | EI, Scopus 双检索】第二届智能决策与机器学习国际学术会议 (ICIDML 2026)
机器学习·智能决策·学术会议·会议推荐·武汉
萌新小码农‍2 小时前
KL散度的介绍
人工智能·深度学习·机器学习
张祥6422889042 小时前
牛顿迭代法求解开普勒方程:从RTKLIB源码到数值分析
人工智能·算法·机器学习
面包狗AI4S4 小时前
GitHub AI4S 项目观察(2026-09-07—2026-09-13)
人工智能·深度学习·机器学习
宣宣猪的小花园.5 小时前
【机器学习】过拟合与泛化:模型为什么会“刷题很强、实战失灵”
人工智能·算法·机器学习
江畔柳前堤8 小时前
On-Policy Distillation 全景深潜
人工智能·网络协议·目标检测·http·机器学习·chatgpt·重构
Q26433650238 小时前
【有i源码】基于大数据的城市交通流量与出行特征可视化分析平台-基于Hadoop的城市交通拥堵关联规则与异常检测研究
大数据·hadoop·机器学习·数据挖掘·数据分析·spark·数据可视化
尘世中一位迷途小书童10 小时前
我为什么在 Windows 上做了一个翻译软件:SnapLingo
前端·人工智能·机器学习
别动我齐刘海10 小时前
ROS2 Jazzy + C++ 实战路线——基础学习1
c++·vscode·python·ubuntu·机器学习·自动驾驶·github
wuyk55511 小时前
3.ROS2 Humble 命令行操作详解【VMware Ubuntu22.04 实操】
物联网·机器学习·机器人