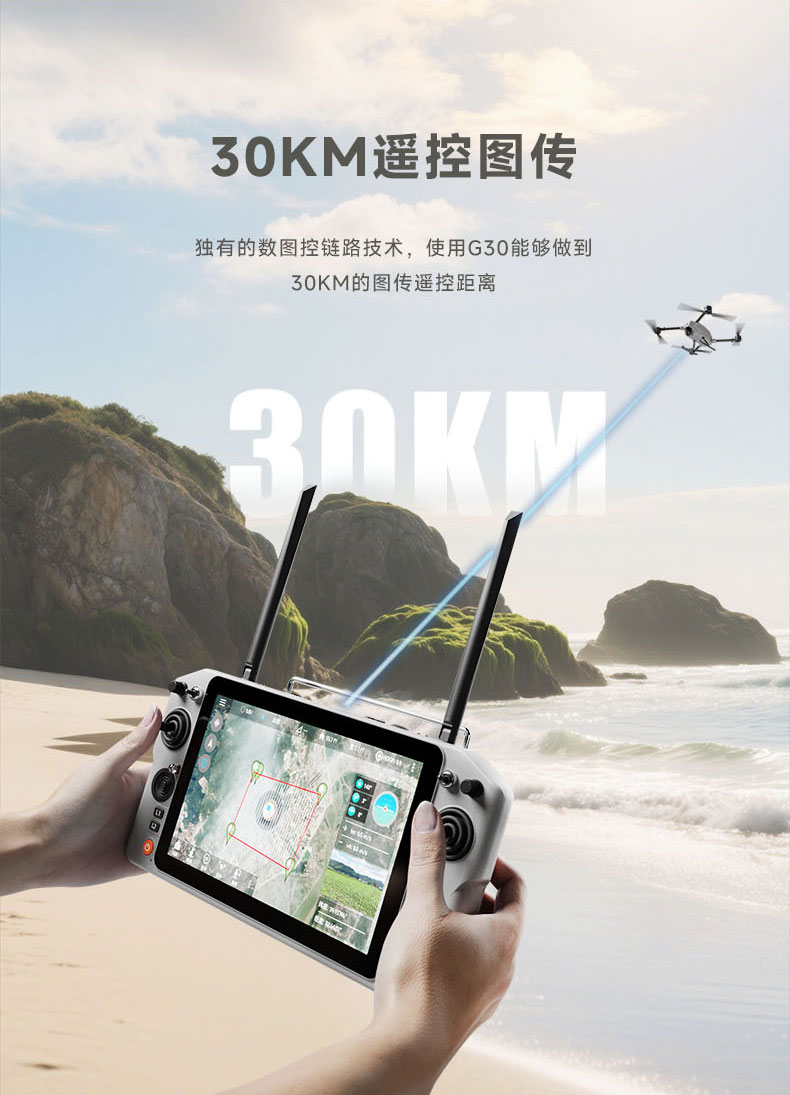
一、 主要操作方式
1.完全手动操作 (Manual Control)
方式:操作员通过遥控器的摇杆(俯仰、横滚、偏航、油门)直接、实时地控制设备的每一个动作。路线完全由人脑实时规划。
应用场景:飞行表演、复杂环境下的精细作业(如穿越狭窄空间)、紧急情况干预。
2.辅助手动操作 (Assisted Manual Control)
方式:操作员仍然手动控制,但设备内置的飞控系统会提供辅助。
关键技术:
姿态锁定 (Altitude Hold):松开摇杆后,设备自动保持当前高度。
GPS悬停 (GPS Hold):松开摇杆后,设备利用GPS自动锁定位置,抵抗风扰。
自动返航 (Return-to-Home, RTH):一键让设备自动返回起飞点。
障碍物感知制动 (Obstacle Sensing Braking):手动飞行中若接近障碍物,设备自动停止或绕行。
应用场景:航拍、巡线检查等,大大减轻操作员负担,提高安全性。
3.自动航线规划 (Automated Route Planning)
方式:操作员不直接控制运动,而是预先规划任务路线。
操作流程:
规划阶段:在配套的手机App或电脑地面站软件上,通过点击地图(如Google Maps)或直接在地图/模型上设置航点 (Waypoints)。可以为每个航点设置动作(如:在此悬停、拍照、旋转、放下货物等)。
执行阶段:上传航线至设备,点击"开始"后,设备自动按照预设航线飞行。操作员主要扮演监控角色,随时准备接管。
应用场景:精准农业(自动喷洒)、大面积测绘、三维建模、定期基础设施巡检。
二、 操作要点
1.环境勘察与评估
事前:必须了解任务区域的天气、风速、GPS信号强度、电磁环境(避免干扰)、以及明显的物理障碍(高压线、高楼、树木)。
事中:始终保持"肉眼视距 (VLOS)"观察,即使设备有第一人称视角(FPV)图传,也要警惕图传延迟和盲区。
2.航线/路径规划原则
安全优先:路径必须远离禁飞区、人群、机场和敏感设施。设置足够高的安全高度。
冗余设计:规划备用路线和应急着陆点。
效率优化:对于自动航线,软件通常会优化路径,以最短时间或最短距离完成覆盖(如农业中的"弓"字形路径)。
3.监控与随时接管
操作员必须时刻关注设备的状态信息:电池电量、GPS卫星数、信号强度、高度、速度、距离等。
一旦出现异常(如电量过低、信号受干扰、遇到未预见的障碍物),应立即从自动模式切换为手动模式,接管控制。
4.遵守法规
严格遵守当地关于无人机/机器人的飞行法规,包括高度限制、视距要求、考取相关执照等。
三、 技术难点
1.高精度定位与定姿
难点:单纯的GPS定位精度在几米到十几米,无法满足精细作业(如贴墙巡检)的需求。
解决方案:采用RTK(实时动态差分)、PPK(动态后处理差分) 技术,将定位精度提升至厘米级。结合惯性测量单元(IMU)、视觉传感器进行融合定位,弥补GPS信号丢失时的精度问题。
2.实时环境感知与避障
难点:预先规划的地图可能过时,环境中可能出现动态障碍物(如飞鸟、其他无人机、突然出现的车辆)。
解决方案:搭载多传感器融合系统(视觉摄像头、超声波、红外线、激光雷达(LiDAR)),实现实时感知和障碍物建模。算法需要实时重新规划局部路径(Local Replanning)以避开障碍,同时不偏离全局目标。
3.稳定与可靠的通信链路
难点:控制信号和图传信号可能被遮挡、干扰,导致延迟、卡顿甚至中断(信号丢失)。
解决方案:采用抗干扰能力强的通信协议(如OcuSync, Lightbridge),设置通信中断后的失控保护行为(如自动悬停、升高或返航)。
4.路径规划算法
难点:在复杂三维环境中计算出一条安全、平滑、节能、可执行的最优或次优路径是一个NP难问题。
解决方案:应用先进的搜索算法(如A, D)、随机采样算法(如RRT)、优化算法等。算法需考虑设备的物理约束(如最小转弯半径、最大爬升率)。
5.人机交互与界面设计
难点:如何将复杂的路径信息和设备状态清晰、直观地呈现给操作员,使其能快速理解态势并做出决策。
解决方案:开发友好的地面站软件(GCS),整合二维/三维地图、实时视频流、数据遥测、虚拟护栏等功能,提供一键式的自动化任务模板。