ros2 humble安装ignition gazebo

1、安装

复制代码
sudo apt install ros-humble-ros-gz -y

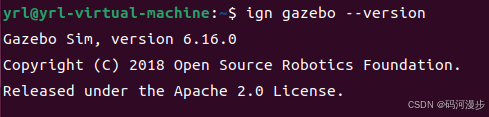
2、查看版本

复制代码
ign gazebo --version

3、测试一下

复制代码
ros2 launch ros_gz_sim gz_sim.launch.py
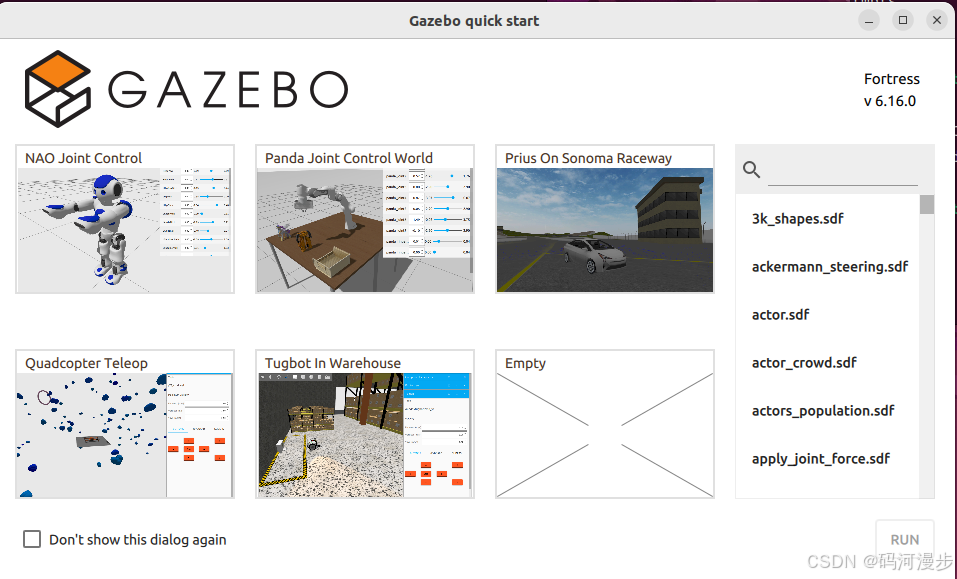
4、执行以下命令

复制代码
ros2 launch ros_gz_sim gz_sim.launch.py gz_args:="-v 4 -r visualize_lidar.sdf"

5、如果是在虚拟机上,会出现GUI无响应,然后过一会出现界面,但是界面在闪烁,这是由于硬件加速有限导致的。为了解决这个问题,可以通过执行以下命令强制使用软件渲染

复制代码
echo 'export LIBGL_ALWAYS_SOFTWARE=true' >> ~/.bashrc

source ~/.bashrc
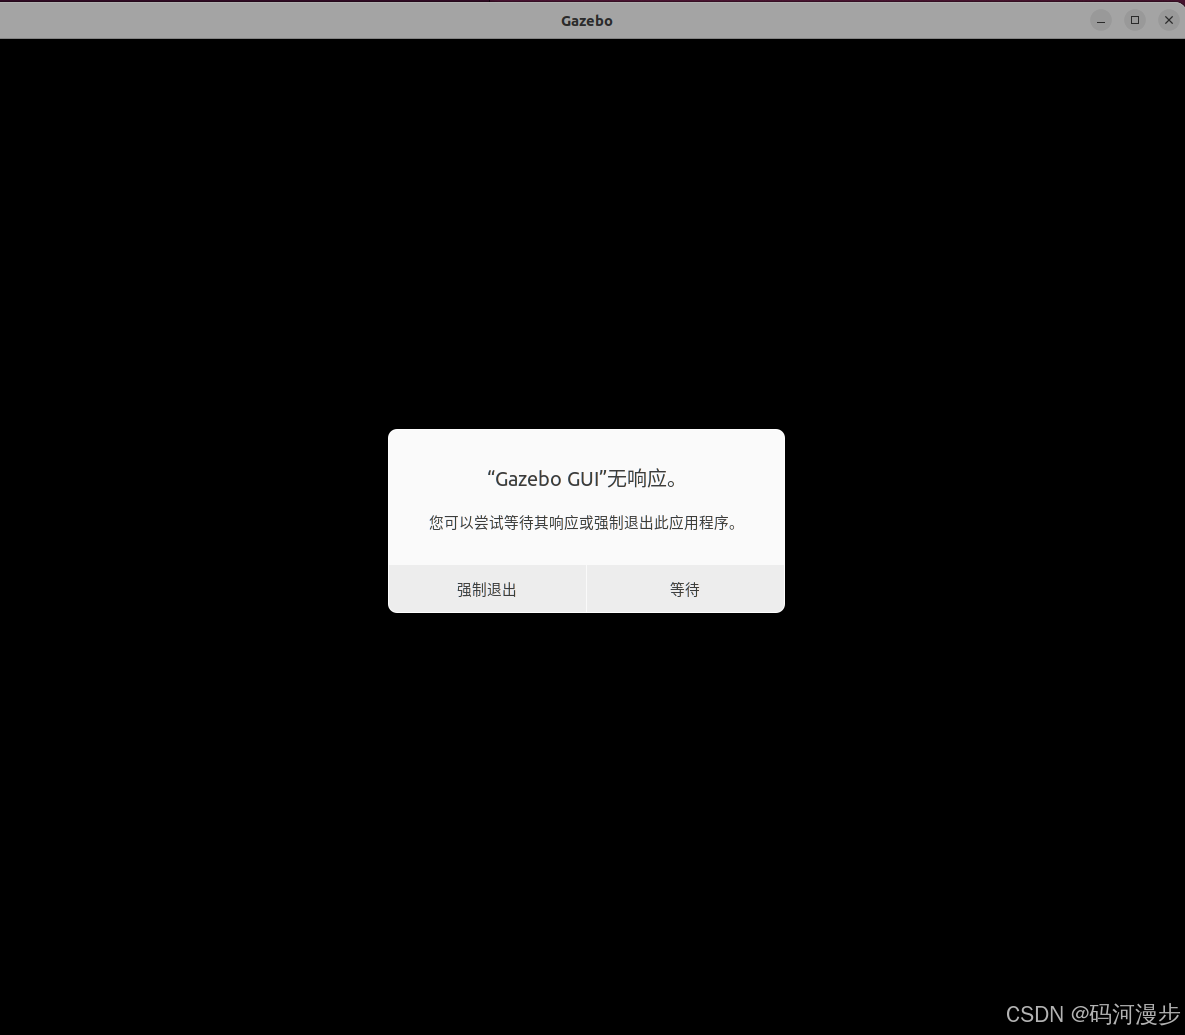
6、重新执行步骤4的命令,可以看到demo
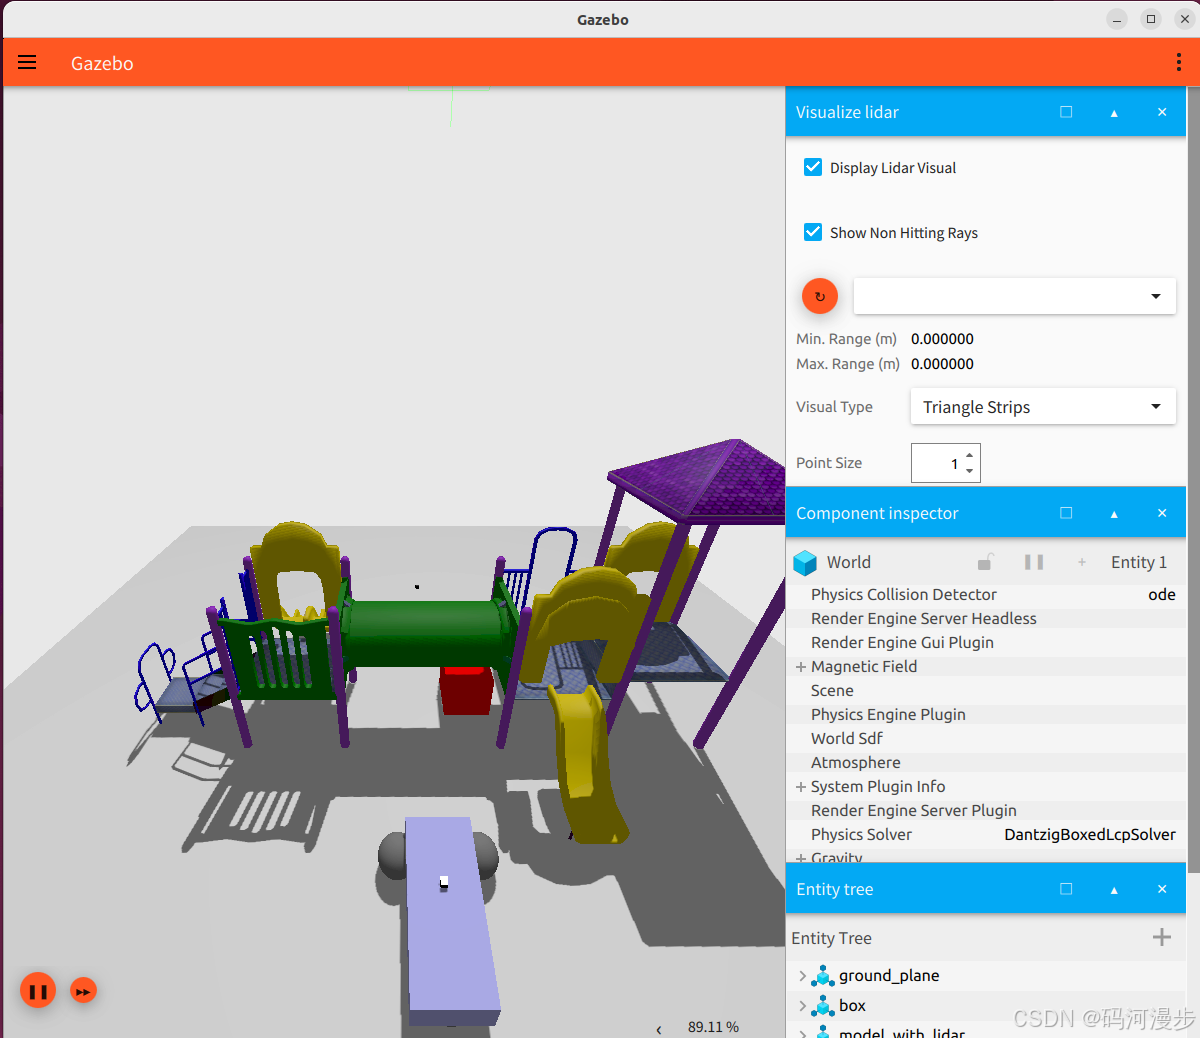
7、安装一下IgnitionSystem插件

复制代码
sudo apt install ros-humble-ign-ros2-control -y

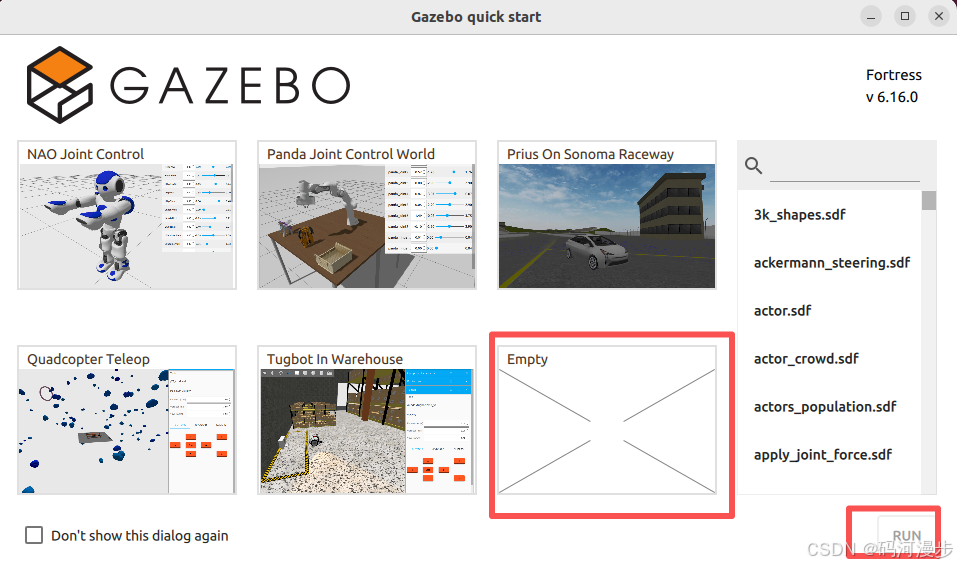
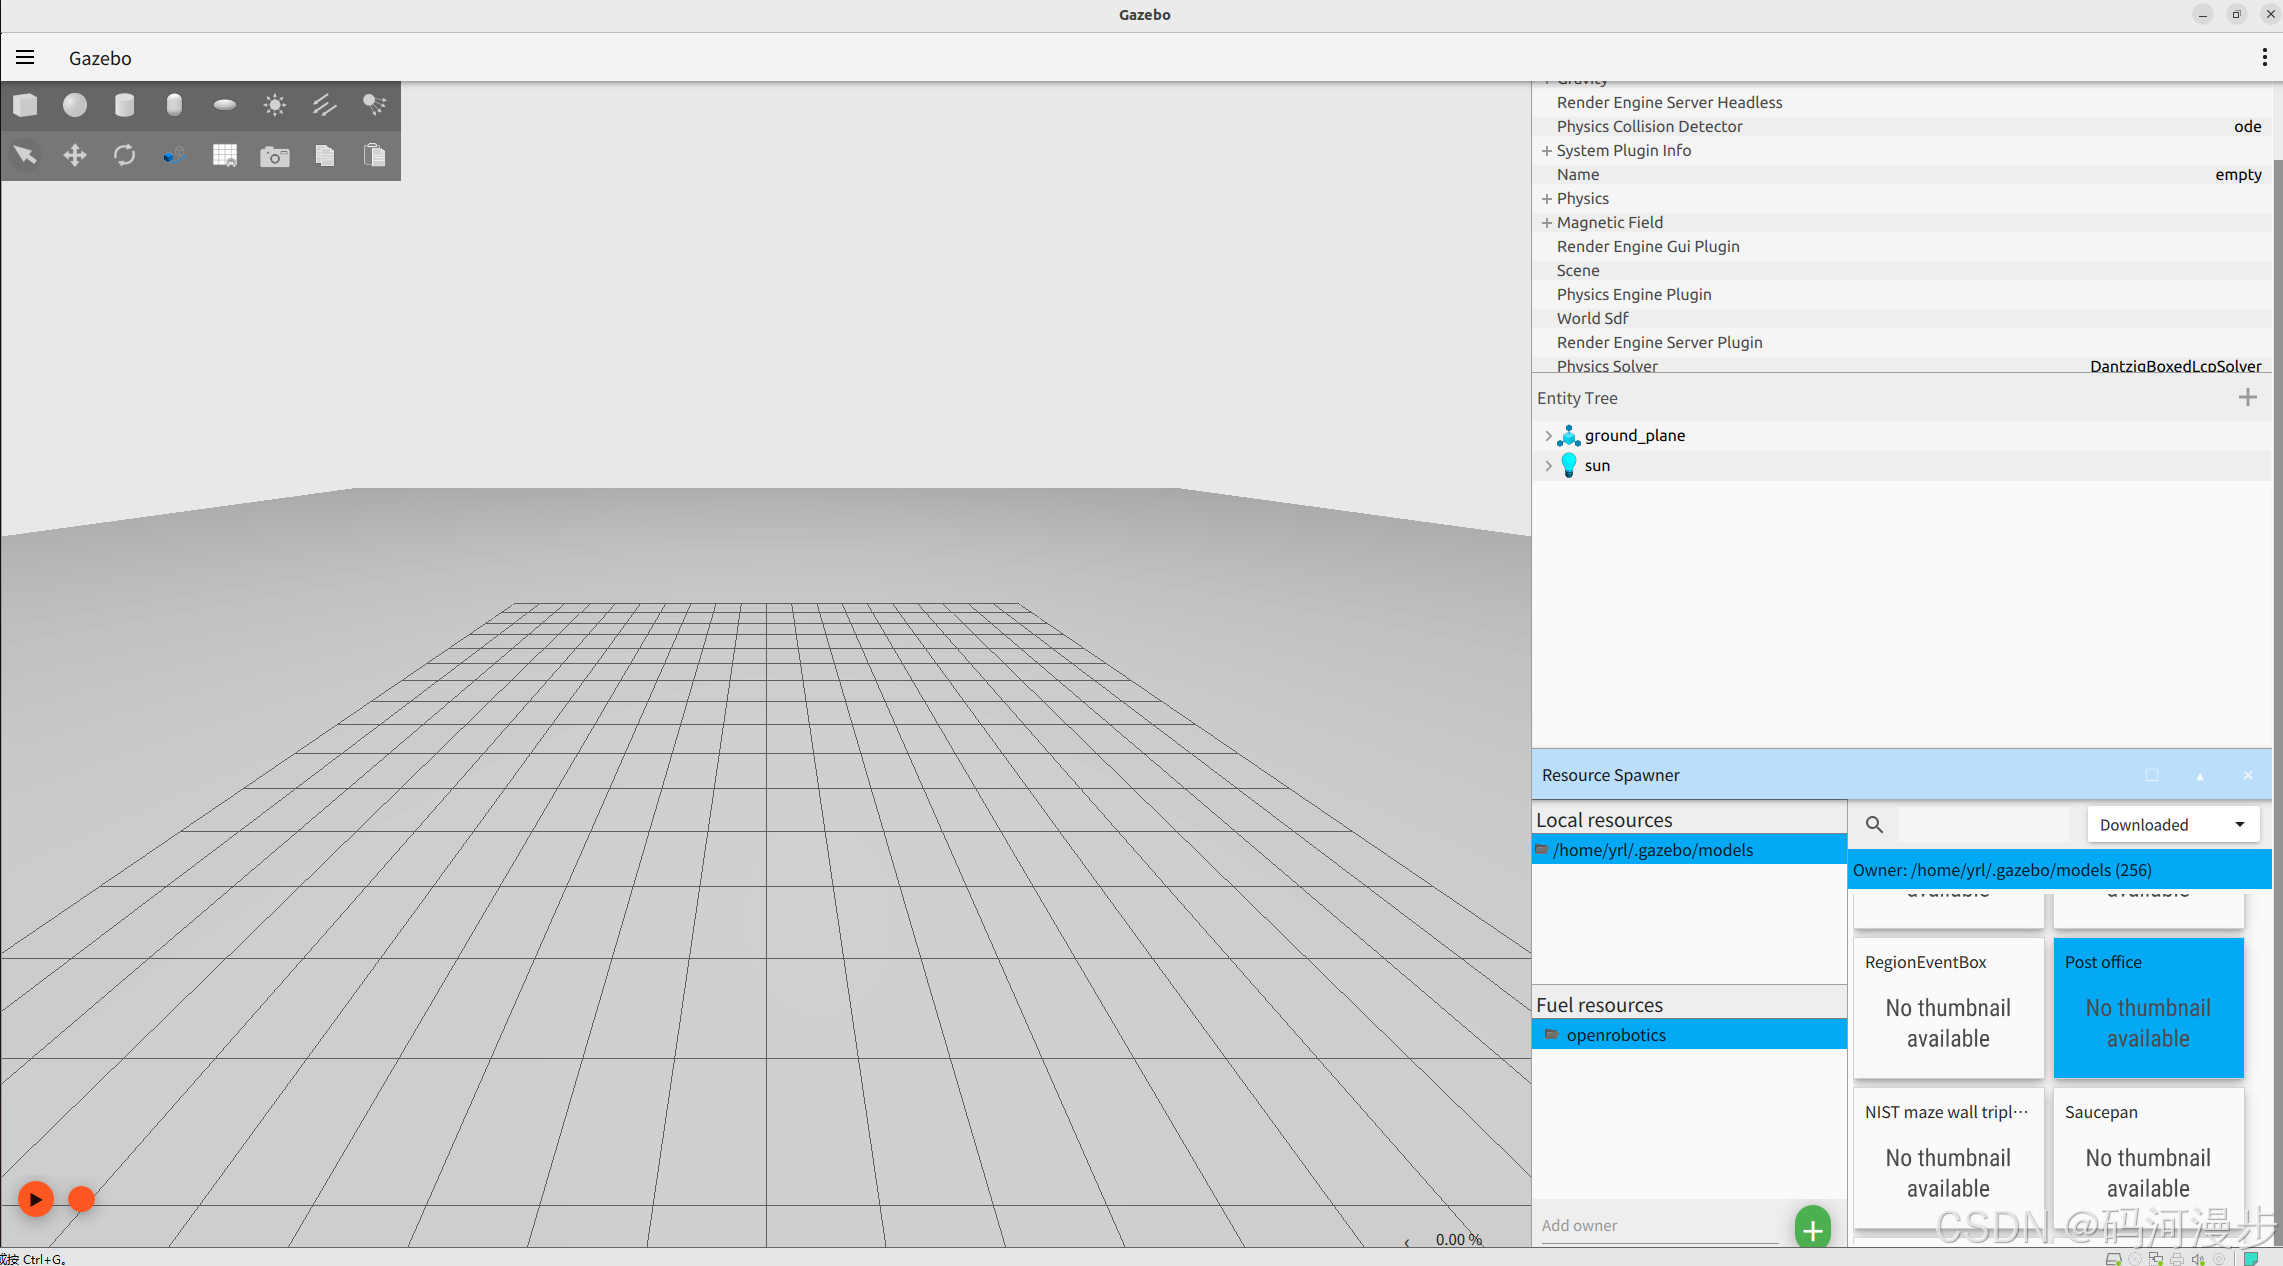
8、重新执行步骤3的命令,然后选择空的,运行点下右下角的RUN

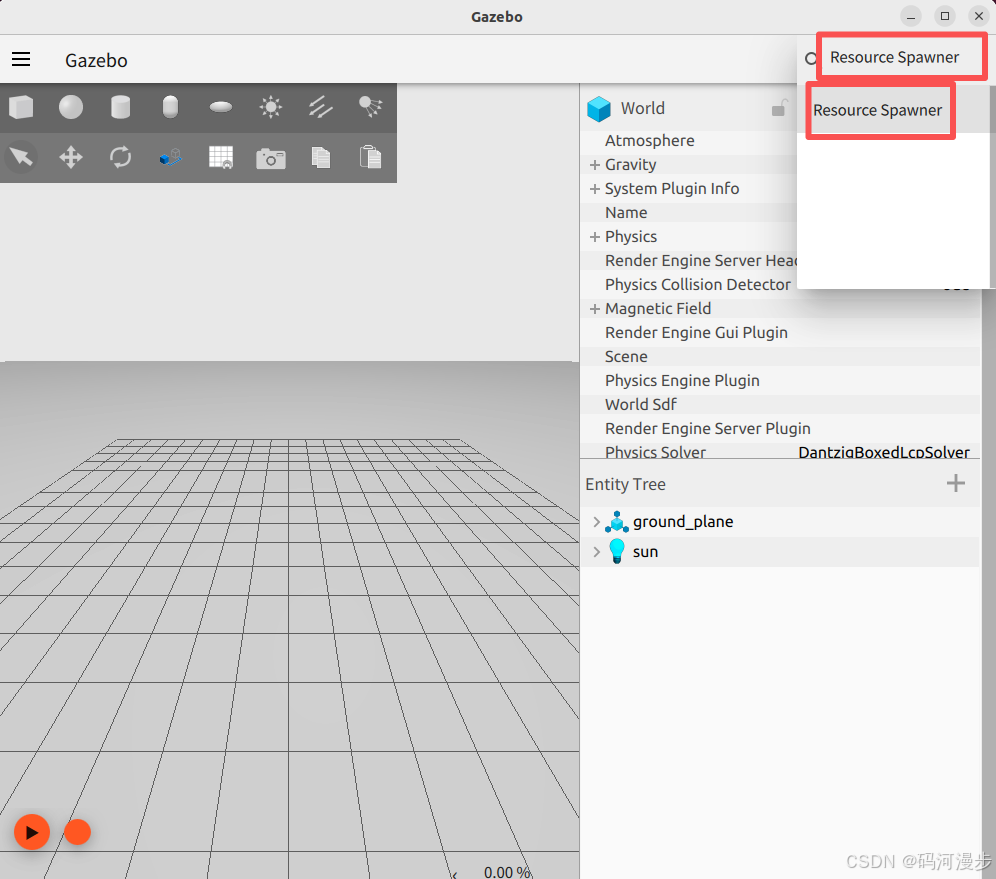
9、点开右上角,搜索Resource Spawner,现在模型是空的
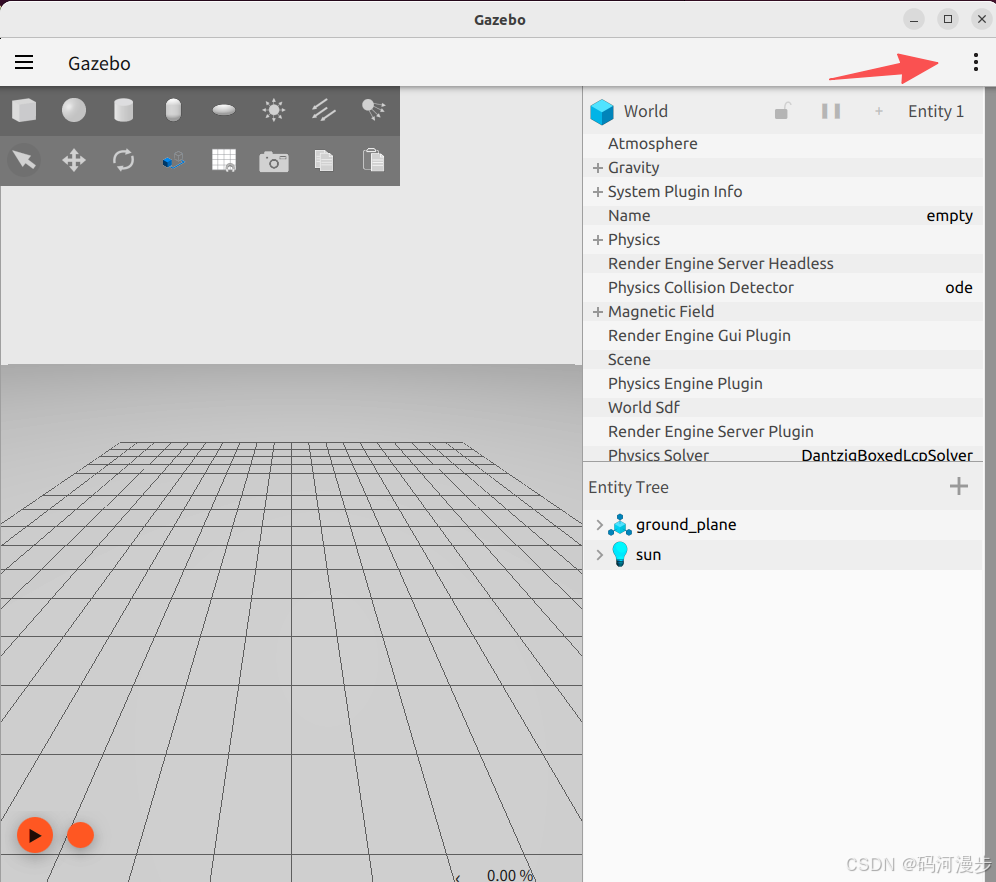
10、下载一下模型

复制代码
mkdir -p ~/.gazebo

cd ~/.gazebo

sudo apt install git -y

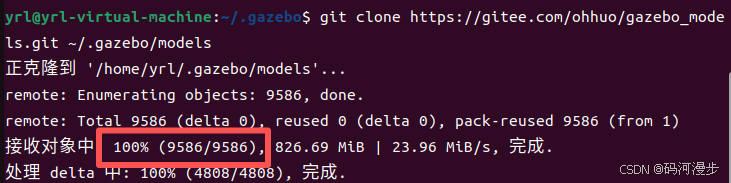
git clone https://gitee.com/ohhuo/gazebo_models.git ~/.gazebo/models

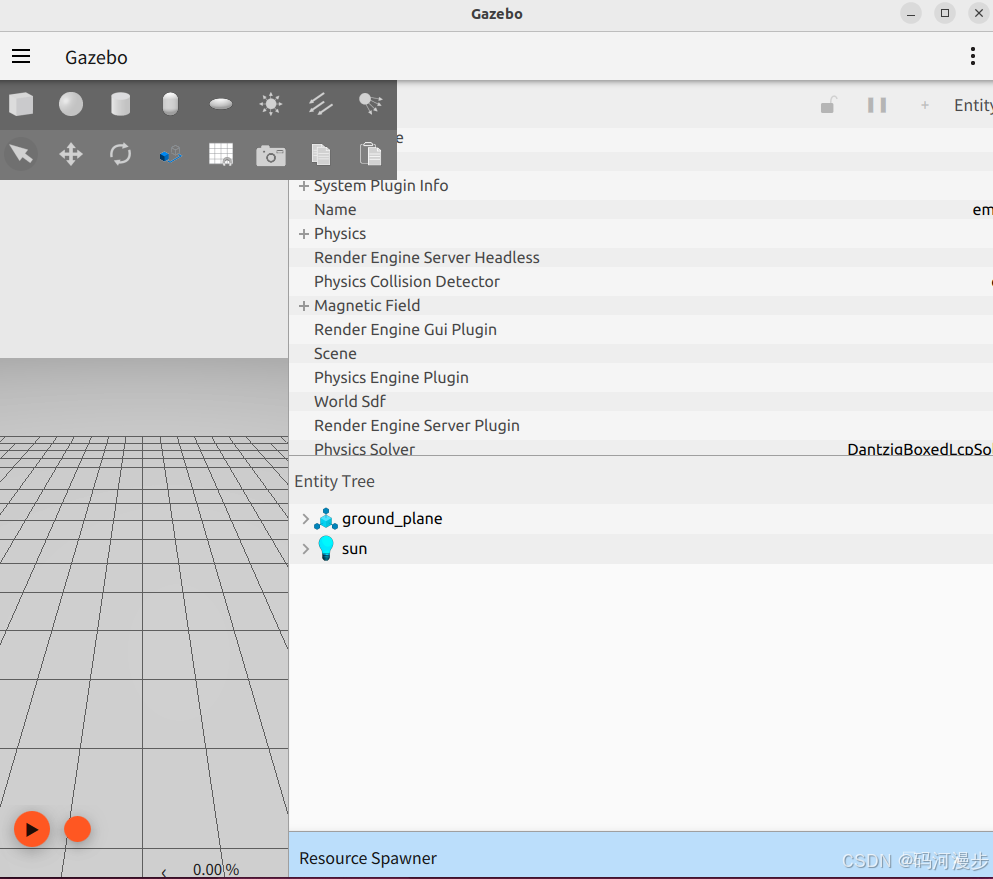
11、这里挺多模型的,重新进入一下,可以显示出来
上一篇:ros2 humble安装moveit2

下一篇:ros2 humble 安装Qt编译环境

相关推荐
特立独行的猫a10 小时前
ROS 2 主流DDS中间件入门:Cyclone DDS 与 Fast DDS 完全指南
中间件·ros2·dds·fast dds·cyclone dds
轻口味4 天前
启元无真机二开实战1:54 个接口能做什么、不能做什么——启元 Q1/T1 SDK 能力全景与版本矩阵
线性代数·矩阵·ros2·具身智能·启元机器人
热金鼠7 天前
2.ROS2 核心机制与命令行实操
ros2
大雨歌12 天前
笛卡尔坐标 → 自然坐标(Frenet) 逐步推导全解 -2
ros2
米糕闯编程16 天前
鱼香ros2(十七)C++小海龟巡逻
开发语言·c++·机器人·ros2·服务·小海龟
风合星语17 天前
2026 机器人工程实例(七):Nav2 到站了,任务却没完成——AMR 载货导航中的托盘滑移与验收闭环
人工智能·机器人·ros2·机器人仿真·nav2·mujoco·amr
米糕闯编程23 天前
鱼香ros2(十二)C++话题订阅与发布
开发语言·c++·ros2·话题
朝朝辞暮i25 天前
C++ 第 36 课:Action——机械臂/VLA 非常重要
开发语言·c++·算法·ros2
朝朝辞暮i1 个月前
C++ 第 39 章: 阶段性总复习——类、对象、构造、继承、this、指针与智能指针
开发语言·c++·算法·ros2
朝朝辞暮i1 个月前
C++ 第 40 章:ROS2 Publisher + Timer + Subscriber + Callback + Executor 完整闭环
开发语言·c++·算法·ros2